
 English

Шаговые двигатели широко применяются в промышленной автоматизации, поскольку обеспечивают точное позиционирование, повторяемость движений и простое цифровое управление. От станков с ЧПУ и медицинских приборов до робототехники и полупроводникового оборудования эти двигатели часто выбирают, когда инженерам требуется надёжное инкрементальное перемещение без сложности полноценных сервосистем с обратной связью.
Understanding как работает шаговый двигатель важно для конструкторов машин, инженеров по автоматизации и OEM-производителей, работающих в области систем управления движением.
В отличие от обычных двигателей переменного или постоянного тока, которые вращаются непрерывно после подачи питания, шаговый двигатель вращается небольшими управляемыми угловыми перемещениями, называемыми шагами. Каждый импульс от контроллера вызывает предсказуемый угол поворота вала.
Полный технический ресурс:
Шаговые двигатели: полное техническое руководство для промышленного применения
Что такое шаговый двигатель?
Шаговый двигатель — это бесколлекторный синхронный двигатель, предназначенный для разделения вращательного движения на фиксированные угловые приращения.
Вместо непрерывного вращения ротор перемещается на один шаг за раз в соответствии с командами электрических импульсов, формируемыми контроллером и исполняемыми драйвером шагового двигателя.
Угол шага 1,8° (200 шагов на оборот)
Угол шага 0,9° (400 шагов на оборот)
Высокая повторяемость для задач позиционирования
Импульсное цифровое управление движением
Благодаря такому принципу работы шаговые двигатели часто применяются в системах, требующих точного позиционирования, стабильности на низких скоростях и экономичного управления с разомкнутым контуром.
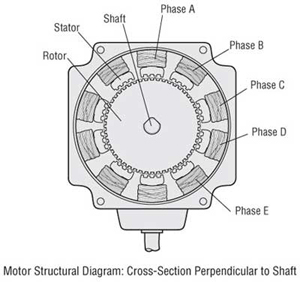
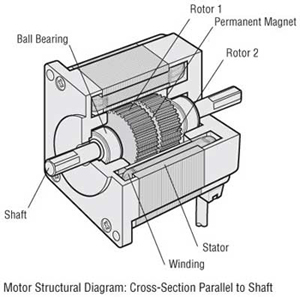
Основные компоненты шагового двигателя
Перед объяснением работы шагового двигателя важно понять его базовую внутреннюю структуру.
| Компонент | Функция |
|---|---|
| Статор | Содержит электромагнитные катушки, создающие магнитные поля |
| Ротор | Вращающийся компонент, выровненный магнитным притяжением |
| Драйвер | Управляет переключением тока и возбуждением фаз |
| Controller | Генерирует импульсные и направляющие сигналы |
| Подшипники и вал | Поддерживает механическое вращение и передачу нагрузки |
Как работает шаговый двигатель?
Принцип работы шагового двигателя основан на управляемом электромагнитном притяжении.
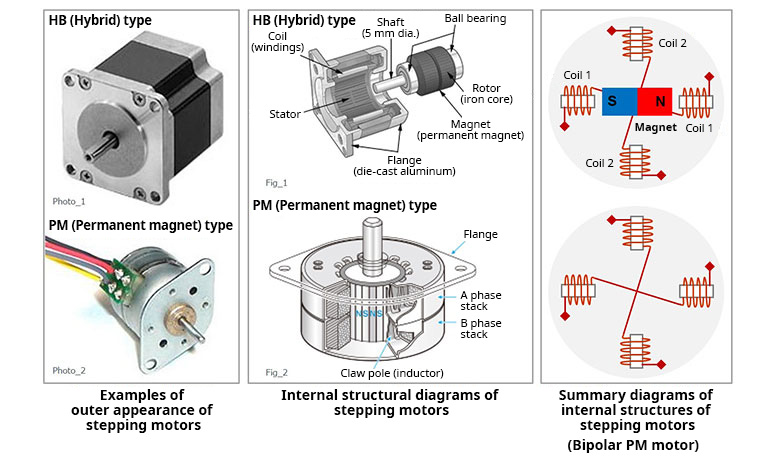
Когда электрический ток протекает через обмотку статора, обмотка намагничивается и создаёт магнитное поле. Ротор естественным образом выравнивается по этому возбуждённому магнитному полюсу.
При последовательном возбуждении различных фаз статора магнитное поле шаг за шагом вращается вокруг статора. Ротор следует за этим вращающимся магнитным полем, формируя управляемое механическое движение.
Базовый рабочий процесс
Контроллер посылает импульсный сигнал
Драйвер запитывает фазу статора
Создаётся магнитное поле
Ротор выравнивается с магнитным полюсом
Следующая фаза запитывается
Ротор переходит к следующей позиции шага
Эта последовательность непрерывно преобразует электрические импульсные сигналы в точное вращательное движение.
Электромагнитный принцип вращения
Основной принцип работы шагового двигателя — создание вращающегося магнитного поля.
Каждая обмотка статора под напряжением создаёт собственное магнитное поле. Драйвер с высокой точностью управляет временными параметрами и последовательностью переключения этих обмоток.
При изменении последовательности возбуждения магнитное поле фактически вращается вокруг статора. Ротор следует за этим движущимся магнитным полем, поскольку магнитные системы естественным образом стремятся к положению с наименьшим магнитным сопротивлением.
В отличие от обычных асинхронных двигателей, которые вращаются непрерывно, шаговые двигатели перемещаются дискретными угловыми приращениями благодаря зубчатой конструкции ротора и статора.
Угол шага 1,8° = 200 шагов на оборот
Угол шага 0,9° = 400 шагов на оборот
Это предсказуемое движение делает возможным позиционирование с разомкнутым контуром во многих приложениях автоматизации.
Последовательность возбуждения фаз шагового двигателя
Перемещение шагового двигателя полностью зависит от порядка возбуждения фаз.
В приведённой ниже таблице показана упрощённая последовательность возбуждения для стандартного двухфазного шагового двигателя.
| Шаг | Фаза A | Фаза B | Положение ротора |
|---|---|---|---|
| 1 | Положительный | Выкл | 0° |
| 2 | Выкл | Положительный | 1.8° |
| 3 | Отрицательный | Выкл | 3.6° |
| 4 | Выкл | Отрицательный | 5.4° |
Последовательность возбуждения определяет направление вращения и точность позиционирования в промышленных системах с шаговыми двигателями.
Как импульсные сигналы управляют движением шагового двигателя
Шаговые двигатели управляются полностью цифровыми импульсными сигналами.
Каждый входной импульс соответствует одному приращению перемещения вала двигателя.
| Параметр импульса | Поведение двигателя |
|---|---|
| Число импульсов | Управляет положением |
| Частота импульсов | Управляет скоростью |
| Последовательность импульсов | Управляет направлением |
Например, стандартному шаговому двигателю с шагом 1,8° требуется 200 импульсов для совершения одного полного оборота.
Больше импульсов = больше вращение
Выше частота импульсов = выше скорость
Изменение порядка фаз = изменение направления вращения
Этот простой цифровой метод управления — одна из причин, по которой шаговые двигатели легко интегрируются с ПЛК, системами ЧПУ и промышленными контроллерами автоматизации.
Режимы полного шага, полушага и микрошага
Современные драйверы шаговых двигателей поддерживают несколько режимов шага в зависимости от требуемых характеристик движения.
Режим полного шага
Двигатель продвигается на полный шаг за каждый импульс.
Высокий момент удержания
Простая структура управления
Больше вибрации на низкой скорости
Режим полушага
Полушаговый режим чередует однофазное и двухфазное возбуждение.
Более высокое разрешение позиционирования
Более плавная работа
Сниженный резонанс
Микрошаг
Микрошаг разделяет каждый полный шаг на меньшие приращения с помощью синусоидального управления током.
| Режим | Resolution | Smoothness | Типичное применение |
|---|---|---|---|
| Полный шаг | 200 шагов/об | Средний | Общая автоматизация |
| Полушаг | 400 шагов/об | Хорошо | Упаковочное оборудование |
| Микрошаг | 1600+ шагов/об | Отличный | Системы ЧПУ и медицинские |
Микрошаг широко применяется в прецизионных системах автоматизации, поскольку он повышает плавность движения и снижает вибрацию при работе.
Почему шаговые двигатели создают момент удержания
Одной из наиболее полезных характеристик шагового двигателя является момент удержания.
Даже когда двигатель не вращается, запитанные обмотки статора продолжают создавать магнитное усилие, фиксирующее ротор в заданном положении.
Удержание позиции без механических тормозов
Стабильная остановка
Хорошая повторяемость в системах позиционирования
Подходит для применений с вертикальной нагрузкой
Почему момент шагового двигателя падает на высокой скорости
Шаговые двигатели обычно развивают меньший момент при увеличении скорости вращения.
Ряд электрических и механических факторов обуславливает такое поведение:
Индуктивность обмотки ограничивает время нарастания тока
Более высокая частота импульсов уменьшает время накопления магнитного поля
Противо-ЭДС растёт со скоростью
Инерция ротора влияет на динамический отклик
При увеличении скорости двигателя доступный крутящий момент постепенно снижается.
Рекомендуемая литература:
Руководство по выбору шагового двигателя: разъяснение основных параметров
Как работают драйверы шаговых двигателей
Драйвер является интерфейсом между контроллером движения и самим двигателем.
Его основные функции включают:
Регулирование тока
Переключение фаз
Управление микрошагом
Защита от перегрузки по току
Интерпретация импульсного сигнала
Современные цифровые драйверы используют усовершенствованные алгоритмы управления током для снижения резонанса и повышения качества движения.
Связанная статья:
Принцип работы драйвера шагового двигателя
Промышленные применения шаговых двигателей
Шаговые двигатели применяются во многих отраслях, поскольку сочетают точность позиционирования, повторяемость и относительно простую архитектуру управления.
| Промышленность | Типичные области применения | Почему используются шаговые двигатели |
|---|---|---|
| Станки с ЧПУ | Системы позиционирования осей | Надёжная точность позиционирования |
| Медицинские устройства | Насосы и анализаторы | Плавная работа на низкой скорости |
| Упаковочное оборудование | Системы маркировки и индексирования | Быстрое инкрементное позиционирование |
| Робототехника | Линейные приводы и суставы | Импульсное управление движением |
| 3D-принтеры | Движение экструдера и осей | Высокая точность при низкой стоимости |
Распространённые проблемы шаговых двигателей
Потеря шагов
Обычно вызвано недостаточным крутящим моментом, завышенными настройками ускорения или неверной конфигурацией тока драйвера.
Чрезмерная вибрация
Часто связано с резонансом в определённых диапазонах рабочих скоростей.
Overheating
Часто вызывается чрезмерными настройками тока или плохими условиями охлаждения.
Рабочий шум
Шум обычно можно снизить с помощью микрошага и оптимизации настройки ускорения.
Дополнительное чтение:
Устранение ошибок связи драйвера шагового двигателя
Часто задаваемые вопросы
Как шаговый двигатель движется шаг за шагом?
Драйвер последовательно подаёт питание на фазы статора, создавая вращающиеся магнитные поля, которые перемещают ротор с фиксированными угловыми приращениями.
Почему шаговые двигатели точны?
Шаговые двигатели используют фиксированные углы шага и импульсное управление, обеспечивая высокую повторяемость позиционирования.
Что управляет скоростью шагового двигателя?
Скорость регулируется частотой импульсов, генерируемых контроллером.
Что такое микрошаг?
Микрошаг разделяет полные шаги двигателя на меньшие приращения с помощью синусоидального управления током.
Почему момент шагового двигателя падает на высокой скорости?
На высокой скорости индуктивность и противо-ЭДС снижают эффективный ток фазы, что уменьшает доступный момент.
Нужны ли шаговым двигателям энкодеры?
Традиционные шаговые системы с разомкнутым контуром не требуют энкодеров, хотя в системах с замкнутым контуром обратная связь применяется всё чаще для повышения надёжности.
Заключение
Понимание принципа работы шагового двигателя помогает инженерам проектировать более надёжные и эффективные системы управления движением.
Благодаря управляемому вращению электромагнитного поля, позиционированию по импульсам и точному возбуждению фаз шаговые двигатели обеспечивают надёжное пошаговое движение для широкого круга промышленных применений.
Будь то оборудование с ЧПУ, робототехника, медицинские системы или упаковочные машины, шаговые двигатели остаются одной из самых практичных и распространённых технологий управления движением в промышленной автоматизации.
Больше технических ресурсов:
Полное техническое руководство по шаговым двигателям
Основные особенности гибридных шаговых двигателей