
 English

Принцип работы драйвера шагового двигателя
Что такое драйвер шагового двигателя?
A драйвер шагового двигателя представляет собой силовой интерфейс и интерфейс управления между контроллером движения и шаговым двигателем. Его основная функция — преобразование низкоуровневых сигналов шага и направления от контроллера (MCU, PLC, система CNC) в точно регулируемые фазные токи, питающие обмотки двигателя.
Современные драйверы шаговых двигателей HDBMOTOR объединяют силовую электронику, управление током и логику микрошага, обеспечивая плавное, повторяемое движение с высоким моментом, что делает их идеальными для 3D-принтеров, станков с ЧПУ, робототехники и промышленной автоматизации.
Как шаговый двигатель создаёт движение
Шаговый двигатель имеет:
Обмотки статора (фазы)
Ротор с постоянными магнитами или железными зубцами
При подаче питания на фазу ротор выравнивается по магнитному полю. Последовательное возбуждение катушек заставляет ротор перемещаться дискретными шагами, а не непрерывно, что позволяет точно позиционировать. Например, типичный Шаговый двигатель 1,8° совершает полный оборот за 200 шагов.
Шаговые драйверы HDBMOTOR управляют последовательностью и током через эти обмотки, обеспечивая плавное движение, высокий момент и повторяемое позиционирование.
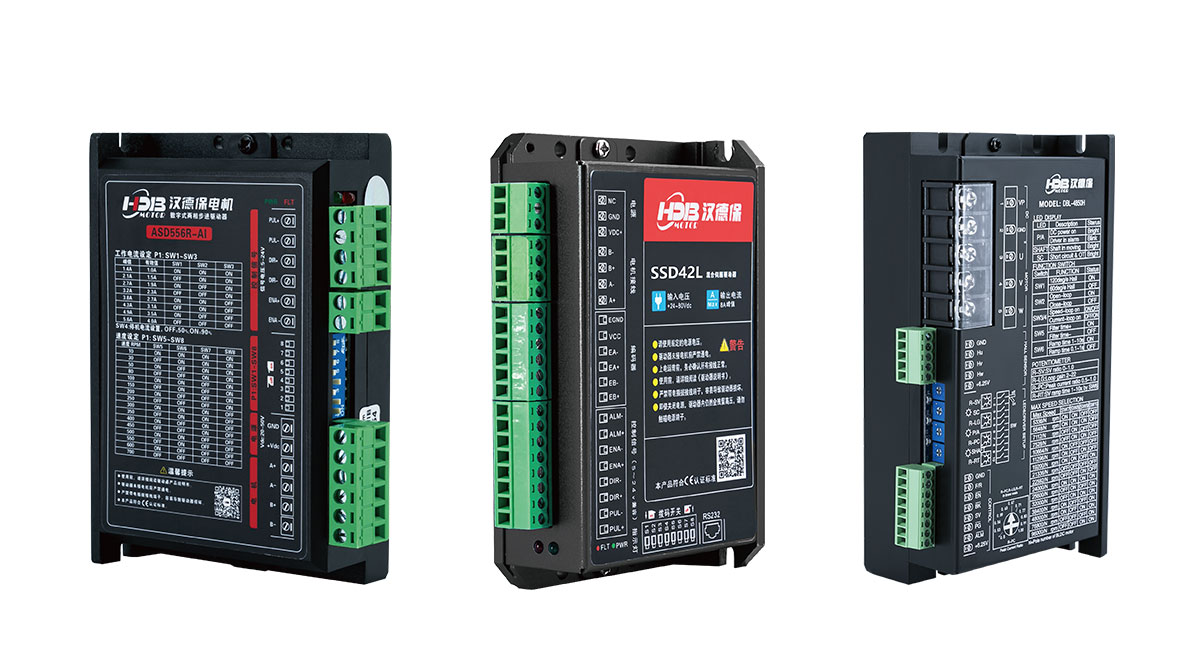
Основной принцип работы драйвера шагового двигателя
Шаговый драйвер работает в три этапа:
Приём сигналов шага и направления
Генерация последовательности возбуждения катушек
Регулирование тока фаз с ШИМ-управлением
1. Приём сигналов шага и направления
Большинство драйверов используют интерфейс шаг/направление:
Шаговый импульс: Продвигает двигатель на один шаг или микрошаг
Сигнал направления: Определяет вращение по часовой или против
Контроллер определяет скорость (частота импульсов) и позиция (счёт импульсов). Драйверы HDBMOTOR совместимы со стандартными сигналами шаг/направление, делая интеграцию с МК, ПЛК или контроллеры ЧПУ просто.
2. Генерация последовательности возбуждения фаз
Внутри драйвера шаговые импульсы преобразуются в токи фаз:
Биполярные двигатели: H-мостовые схемы управляют током в обоих направлениях
Однополярные двигатели: Выборочно запитывать сегменты катушек
Режимы шага, поддерживаемые драйверами HDBMOTOR:
Полный шаг: Максимальный момент, шаги 1,8°, больше вибрации
Полушаг: шаги 0,9°, плавнее движение
Микрошаг: Высокое разрешение (1/8, 1/16, 1/32 шага), плавное движение на низких скоростях, низкий уровень шума
3. Регулирование тока и ШИМ-управление
Современные драйверы используют чопперное (ШИМ) управление для регулирования токов фаз:
Измерительные резисторы контролируют ток
ШИМ-ключи поддерживают целевой ток
Микрошаг формирует синусоидальный или квазисинусоидальный профиль тока
Это обеспечивает:
Высокий момент на низких скоростях
Сниженная вибрация и резонанс
Точные позиции шагов при переменной нагрузке
Драйверы микрошага HDBMOTOR оснащены регулируемым ограничением тока и защитой от перегрузки по току, перегрева и пониженного напряжения.
Практические преимущества и области применения шаговых драйверов HDBMOTOR
Преимущества:
Тонкое управление микрошагом для прецизионного движения
Высокий момент и плавная работа
Встроенные функции защиты
Простая интеграция с контроллерами через входы «шаг/направление»
Применения:
Станки ЧПУ и 3D-принтеры: Точное позиционирование X-Y-Z
Робототехника и промышленная автоматизация: Управляемое линейное и поворотное движение
Медицинские устройства и офисное оборудование: Повторяемое и надёжное движение
Заключительные примечания
Драйвер шагового двигателя — это не просто усилитель мощности—это прецизионная система управления вашего применения движения. Правильный выбор Шаговые драйверы HDBMOTOR обеспечивает:
Плавное и точное движение
Низкая вибрация и шум
Безопасная работа при переменных нагрузках
Если вы не уверены в выборе типоразмера двигателя, драйвера или рабочих запасов, вы можете обратиться к инженерам HDBMOTOR за помощью.