
 English

Терминология электродвигателей
HDBMOTOR предоставляет терминологию электрических двигателей для справки. Терминология электрических двигателей — это перечень распространённых параметров двигателей.
Терминология электродвигателей
Абсолютное положение: Позиция, отсчитываемая от фиксированного нуля или "исходного" положения.
Абсолютное программирование: Система координат позиционирования, в которой: все позиции задаются относительно некоторой базовой или "исходной" позиции; это отличается от инкрементного программирования, где расстояния задаются относительно текущей позиции.
Температура окружающей среды: Температура среды, непосредственно окружающей устройство.
Усилитель: Электронное устройство, преобразующее командные сигналы (аналоговые или цифровые) в напряжения и токи высокой мощности для работы двигателя.
ASCII: Американский стандартный код для обмена информацией; этот код присваивает номер каждой цифре и каждой букве алфавита, позволяя передавать информацию между машинами в виде последовательности двоичных чисел.
Осевой люфт (торцевой): Осевое смещение вала, вызванное изменением направления осевой силы, приложенной к валу.
Скорость передачи: Количество двоичных бит, передаваемых в секунду при последовательной связи, например RS-232.
Двухуровневый привод (двухнапряженческий): Драйвер, в котором для управления шаговым двигателем используются два уровня напряжения: высокое напряжение (перевозбуждение) прикладывается к обмотке каждый раз при её включении; высокое напряжение сохраняется до достижения током заранее заданного уровня; высокое напряжение отключается по истечении периода времени, определённого экспериментально или путём контроля тока обмотки; низкое напряжение поддерживает требуемый ток.
Биполярный привод: Привод, который изменяет магнитную полярность полюса путём электронного переключения полярности тока в обмотке (+ или -); биполярные приводы могут использоваться с двигателями, имеющими 4, 6 или 8 выводов; для двигателей с 4 и 8 выводами биполярные приводы обычно более эффективны, чем униполярные, и, как правило, развивают больший момент.
Бесколлекторный сервопривод: Сервопривод, используемый для управления синхронным двигателем переменного тока с постоянными магнитами.
Чопперный привод: Привод шагового двигателя, использующий коммутирующие усилители для управления током двигателя.
Изоляция класса B: Указывает изоляцию двигателя, рассчитанную на работу при температуре до 130°C.
Изоляция класса H: Указывает изоляцию двигателя, рассчитанную на работу при температуре до 180°C.
Замкнутый контур: Система, использующая некое устройство обратной связи для контроля выходного параметра; сигнал устройства применяется для коррекции расхождения между фактическим и заданным значением.
Зубцовый эффект: Термин, используемый для описания неравномерной скорости двигателей, обычно на низких скоростях.
Коммутация: Означает действие по направлению токов или напряжения в соответствующие фазы двигателя для получения оптимального момента. В коллекторных двигателях коммутация осуществляется электромеханически через щётки и коллектор. В бесщёточных двигателях коммутация выполняется силовой электроникой, использующей информацию о положении ротора, обычно получаемую от датчиков Холла, тахометров, резольверов или энкодеров.
Контроллер (шаговый двигатель): Система, состоящая из источника питания постоянного тока и силовых ключей, а также связанных цепей для управления ключами в нужной последовательности.
Демпфирование: Показатель скорости затухания сигнала до его установившегося значения; связан с временем установления.
Мёртвая зона: Диапазон входных сигналов, при котором система не реагирует.
Момент фиксации: Максимальный момент, необходимый для медленного проворачивания вала шагового двигателя при отключённом питании обмоток; относится только к двигателям с постоянными магнитами и гибридным двигателям; выводы при этом разомкнуты.
Привод (ШИМ): Привод двигателя, использующий широтно-импульсную модуляцию для управления током двигателя; обычно это высокоэффективный привод, применимый в задачах с высоким быстродействием.
Привод (серво): Привод двигателя, использующий обратную связь по положению с контуром управления для точного контроля положения и/или скорости двигателя.
Привод (шаговый): Электронный блок, преобразующий цифровые входы шага и направления в токи для привода шагового двигателя.
Рабочий цикл: Процентное соотношение времени включения и выключения; устройство, работающее постоянно, имеет коэффициент заполнения 100%; половина включения и половина выключения — это коэффициент заполнения 50%.
Динамическое торможение: Пассивный способ остановки коллекторного или бесколлекторного двигателя с постоянными магнитами; обмотки двигателя замыкаются между собой через резистор, в результате чего двигатель тормозит с экспоненциальным снижением скорости.
Энкодер: Устройство, преобразующее движение в электрические сигналы, используемые для получения информации о положении; часто применяется как устройство обратной связи по положению и движению в системах с замкнутым контуром.
Импульс метки энкодера: Сигнал, выдаваемый один раз за оборот некоторыми инкрементальными энкодерами для указания контрольной точки внутри этого оборота.
Торцевой люфт: Осевое перемещение вала, вызванное изменением направления осевой силы, действующей на вал с осевым зазором или низким осевым преднатягом.
Ошибка слежения: Ошибка позиционирования в процессе движения между фактическим положением нагрузки' и командным положением.
Трение - Кулоновское: Сопротивление движению между несмазанными поверхностями; эта сила остаётся постоянной при изменении скорости.
Трение - вязкое: Сопротивление движению между смазанными поверхностями; эта сила пропорциональна относительной скорости между поверхностями.
Датчики Холла: Устройство обратной связи, встроенное в двигатель, используемое сервоусилителем для электронной коммутации.
Момент удержания (статический момент): Максимальный восстанавливающий момент, развиваемый запитанным двигателем при медленном повороте вала внешним воздействием.
Гибридный шаговый двигатель: Тип шагового двигателя, содержащего постоянный магнит и структуры статора и ротора с переменным магнитным сопротивлением; используется конструкция с двойными явновыраженными полюсами.
Гистерезис (позиционный): Разница между положениями шага при движении по часовой стрелке и положением шага при движении против часовой стрелки; шаговый двигатель может останавливаться немного не доходя до истинного положения, создавая тем самым небольшую разницу позиции при движении в разных направлениях.
Ввод/вывод (I/O): Приём и передача информации между устройствами управления; ввод-вывод имеет две различные формы: цифровая — переключатели, реле и т. п., которые находятся либо во включённом, либо в выключенном состоянии; аналоговая — непрерывный сигнал, например скорость, температура, расход и т. д.
Снижение тока покоя: Снижение фазного тока шагового двигателя, когда движение не требуется.
Индексатор: Электронное управляющее устройство, которое подаёт импульсные сигналы и сигналы направления для драйвера шагового двигателя.
Индуктивность (взаимная): Свойство, возникающее между двумя проводниками или катушками с током, когда магнитные силовые линии одного сцепляются с линиями другого.
Индуктивность (собственная): Коэффициент, на который нужно умножить скорость изменения тока катушки, чтобы получить самоиндуцированную противо-ЭДС.
Инерция: Мера сопротивления объекта изменению скорости; чем больше инерция, тем больший момент требуется для разгона и торможения нагрузки.
Инерционное согласование: Отношение отражённой инерции нагрузки к инерции двигателя.
Мгновенная скорость СТАРТ/СТОП: Максимальная частота переключений, которую ненагруженный шаговый двигатель отрабатывает без пропуска шагов при трогании с места или остановке после движения.
Привод L/R: Привод, использующий внешнее сопротивление для работы с более высоким напряжением, чем привод напряжения; приводы L/R имеют лучшие характеристики, чем приводы напряжения, но уступают по характеристикам и КПД драйверу с широтно-импульсным регулированием.
Контур, ПИД: Высокопроизводительный контур управления с пропорциональными, интегральными и дифференциальными параметрами.
Контур, положение: Контур обратной связи, в котором управляемым параметром является положение двигателя.
Контур, скорость: Контур обратной связи, в котором управляемым параметром является скорость.
Максимальная скорость реверса: Максимальная частота шагов, при которой ненагруженный двигатель меняет направление вращения без потери шагов.
Максимальная скорость нарастания: Максимальная частота шагов, при которой ненагруженный шаговый двигатель продолжает работать, оставаясь в синхронизме.
Микрошаг: Метод, при котором шаги двигателя электронно разделяются драйвером на более мелкие шаги; наиболее распространённые разрешения микрошага — 10, 25 и 50 микрошагов на полный шаг, но доступно множество разрешений от 2 до 256 микрошагов на полный шаг.
Привод открытого типа: Относится к усилителям, к которым должен быть подведён отдельный источник питания постоянного тока.
Без обратной связи: Система без обратной связи; большинство систем шаговых двигателей работает в этом режиме.
Генератор: Устройство, используемое для формирования импульсов для управления шаговым двигателем с заданной скоростью.
Перерегулирование: Величина, на которую вал двигателя поворачивается сверх заданного положения остановки.
Комплектный привод: Относится к усилителям, у которых блок питания встроен в корпус, а для питания используется напряжение 110/220 В переменного тока.
Шаговый двигатель с постоянным магнитом: Шаговый двигатель с ротором на постоянных магнитах и статором с обмоткой.
Частота втягивания (частота отклика): Максимальная частота коммутации, при которой ненагруженный двигатель может запуститься без пропуска шагов.
Момент втягивания: Максимальная моментная нагрузка, при которой шаговый двигатель запускается и работает синхронно с фиксированной частотой шагов без потери шаговых позиций.
Момент выпадания: Максимальная моментная нагрузка, которую можно приложить к двигателю, работающему с фиксированной частотой шагания при сохранении синхронизма; любая дополнительная нагрузка приведёт к остановке двигателя или пропуску шагов.
Частота импульсов: Скорость, с которой инициируются последовательные шаги или переключаются обмотки; частота импульсов, делённая на разрешение комбинации двигатель/драйвер (в шагах на оборот), равна скорости вращения двигателя в оборотах в секунду.
ШИМ (широтно-импульсная модуляция): Метод управления напряжением и током двигателя, используемый в серво- и шаговых драйверах.
Радиальный люфт (боковой): Боковое перемещение вала, вызванное зазорами между валом и подшипником, подшипником и корпусом, а также внутренним зазором шариковых и роликовых подшипников.
Разгон: Разгон и торможение двигателя; также может означать изменение частоты последовательности шаговых импульсов.
Номинальный момент: Способность двигателя создавать крутящий момент при заданной скорости; это максимальный непрерывный момент, который двигатель может передать на нагрузку.
Рекуперация: Процесс при торможении, при котором двигатель работает как генератор, отбирает кинетическую энергию у нагрузки, преобразует её в электрическую энергию и возвращает её в усилитель.
Повторяемость: Степень, с которой точность позиционирования данного перемещения, выполняемого повторно, может быть воспроизведена.
Разрешение: Наименьшее достижимое приращение позиционирования; часто определяется как количество шагов или единиц обратной связи, необходимое для полного оборота вала двигателя.
Резонанс: Эффект периодической движущей силы, вызывающий большое увеличение амплитуды на определённой частоте.
Частота отклика (частота втягивания): Частота шагов, которую ненагруженный двигатель может отработать при пуске с места без потери шагов.
Звон: Колебание системы после внезапного изменения состояния.
RS-232, RS-422/485: Аппаратные определения последовательной связи.
Последовательный порт: Цифровой порт передачи данных, использующий последовательный поток бит для обмена данными.
Сервоусилитель/сервопривод: Электронное устройство, которое преобразует управляющий сигнал в ток, подаваемый в обмотки двигателя для создания крутящего момента.
Серво-система: Система управления с обратной связью для механического движения, в которой управляемым выходом является положение или скорость; сервосистемы являются системами с замкнутым контуром.
Время установления: Время, отсчитываемое с момента, когда ротор достигает заданной позиции шага, до момента, когда колебания затухают в пределах заданного диапазона смещения относительно конечной позиции.
Si: Среда работы MOONS' Simple Indexer; последовательности работы станка программируются с помощью наглядных инструкций с выбором пунктов мышью.
Перемещение: Часть перемещения, совершаемая с постоянной ненулевой скоростью.
Момент заторможенного ротора (удержание или статический): Момент, доступный от двигателя при заторможенном роторе или 0 об/мин.
Угол шага: Номинальный угол, на который поворачивается вал шагового двигателя между соседними положениями шага.
Частота шага (скорость): Количество шагов, на которое поворачивается вал за заданный интервал времени.
Точность шаг-к-шагу (относительная точность): Максимальная погрешность, возникающая между любыми соседними шагами, выражаемая в процентах от одного полного шага.
Переключающий усилитель: Устройство, которое включает и выключает высокое напряжение для управления током; некоторые усилители (типа ШИМ) переключаются с постоянной частотой и регулируют ток изменением скважности, другие имеют фиксированное время выключения и регулируют частоту.
Последовательность переключения (возбуждения): Последовательность и полярность напряжений, прикладываемых к обмоткам шагового двигателя, которые обеспечивают заданное направление вращения.
Постоянная теплового времени: Время, необходимое для достижения обмоткой двигателя 63,2% её конечной температуры.
Тепловое сопротивление: Сопротивление потоку энергии между двумя поверхностями одного или разных тел; тепловое сопротивление = градусы C/ватт в обмотке.
Крутящий момент: Вращательный аналог силы; равен произведению силы, перпендикулярной радиусу движения, на расстояние от центра вращения до точки приложения силы.
Постоянная момента: Число, выражающее соотношение между входным током двигателя и выходным крутящим моментом, обычно указываемое в единицах момент/ампер.
Кривая момент-перемещение: Момент удержания (восстанавливающий) в зависимости от углового смещения ротора при запитанном двигателе.
Градиент момента (жёсткость): Отношение изменения удерживающего момента к соответствующему изменению положения вала при запитанном двигателе.
Пульсации момента: Циклическое изменение развиваемого момента, равное произведению угловой скорости двигателя на число коллекторных сегментов.
Отношение момента к инерции: Отношение крутящего момента двигателя к инерции ротора; чем выше отношение, тем выше может быть ускорение.
Однополярный привод: Ток фазной обмотки двигателя коммутируется только в одном направлении; полярность приложенного напряжения к каждой обмотке всегда одинакова; униполярные приводы требуют двигателей с 6 или 8 выводами.
Шаговый двигатель с переменным реактансом (V/R): Шаговый двигатель с обмотанным статором или статорами с явновыраженными полюсами, работающими совместно с ротором из мягкого железа с явновыраженными полюсами по периферии.
Скорость: Изменение положения как функция времени; скорость имеет как величину, так и направление.
Вязкое демпфирование: Демпфер, создающий момент трения или сопротивления, пропорциональный ускорению; свойство, используемое для гашения нежелательных колебаний шагового двигателя.
Привод по напряжению: Привод, работающий при минимальном напряжении, необходимом для безопасного ограничения тока двигателя; двигатели, используемые с приводами напряжения, развивают меньший момент на высоких скоростях, чем при использовании приводов L/R или chopper-приводов.
Волновой привод: Возбуждение фаз поочерёдно; управление двигателем по одной фазе или обмотке за раз.
Таблицы преобразования инерции
Для преобразования из A в B умножьте на значение из таблицы.
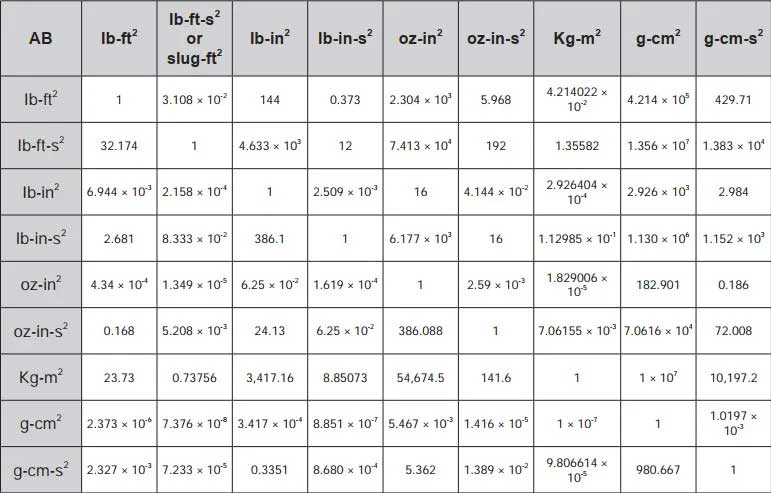
Пример:
Convert a rotor inertia of 90 g-cm² to oz-in-s²

The multiplier from the table above is 1.416 x 10⁻⁵

The new inertia is 90 x 1.416 x 10⁻⁵ = 1.27 x 10⁻³ oz-in-sec²
Таблицы преобразования момента
Для преобразования из A в B умножьте на значение из таблицы.
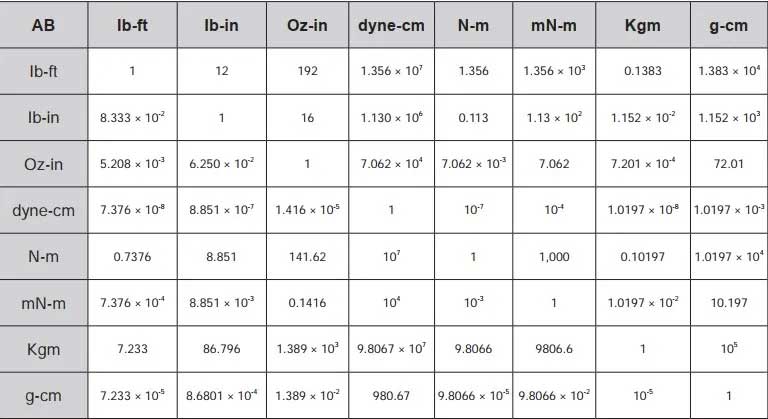
Пример:
Convert a torque of 53 oz-in to kg-cm

The multiplier from the table above is 7.201 × 10⁻²

The new torque value is 53 x 7.201 x 10⁻² = 3.816 kg-cm