
 English

Шаговые двигатели остаются одной из самых распространённых технологий движения в системах промышленной автоматизации благодаря предсказуемому позиционированию, простой архитектуре разомкнутого контура и экономичной интеграции в OEM-оборудование.
Почему шаговые двигатели — основа промышленной автоматизации
Пройдитесь по инженерному цеху практически любого OEM-производителя машин — упаковочные линии, настольные фрезерные станки с ЧПУ, солнечные трекеры, системы лабораторной автоматизации — и вы' обнаружите шаговые двигатели, тихо работающие в фоновом режиме. Несмотря на десятилетия совершенствования серводвигателей, шаговая технология не была вытеснена. Скорее наоборот — она всё глубже встраивается в структуру промышленного машиностроения.
Основная причина проста: позиционирование с разомкнутым контуром надёжно работает для очень широкого класса промышленных применений. Если машине не требуется обратная связь по моменту в реальном времени или непрерывная работа на высоких скоростях, добавление сервоэнкодера, настройки привода и затрат на пусконаладку замкнутого контура создаёт стоимость и сложность, которые не оправданы. Правильно подобранный шаговый двигатель с качественным драйвером будет индексировать линейную ось, вращать поворотный стол или подавать материал через механизм со стабильными, повторяемыми результатами — без настройки, без контура обратной связи, требующего пусконаладки, и без кабеля энкодера, который нужно обслуживать.
Управление типа «импульс-направление» означает, что контроллер движения посылает шаговые импульсы, а двигатель следует за ними. Правильно сформируйте последовательность шагов, соблюдайте кривую «момент-скорость» — и вы получите надёжное позиционирование. Особенно для OEM-производителей машин эта предсказуемость имеет реальную ценность: один и тот же двигатель, один и тот же драйвер и одни и те же параметры движения на партии из 200 машин обеспечивают стабильную работу в эксплуатации без калибровки каждого изделия.
Стоимость имеет значение при серийном выпуске. Гибридный шаговый двигатель NEMA 23 с 2-фазным биполярным драйвером часто стоит лишь долю от эквивалентной сервосистемы. Когда в машине четыре или шесть осей выполняют сравнительно несложные задачи позиционирования, разница в спецификации BOM значительна. Шаговые двигатели также обладают собственным удерживающим моментом — они сопротивляются смещению позиции в состоянии покоя без активной команды скорости. Это полезно для зажимных механизмов, удержания вертикальной оси Z и любых применений, где двигателю нужно зафиксировать нагрузку без непрерывного потребления полного тока удержания — при использовании функций снижения тока в режиме ожидания в современных драйверах.
Надёжность в промышленных условиях — ещё один фактор. Гибридные шаговые двигатели — доминирующий тип в промышленной автоматизации — не имеют щёток, содержат ограниченное число изнашиваемых компонентов и в зависимости от конструкции выдерживают значительные ударные и вибрационные нагрузки. Современные герметичные исполнения и исполнения с классом IP работают с туманом СОЖ, пылью и умеренной влажностью без специальных мер. Для инженеров, проектирующих оборудование для заводских цехов, а не для лабораторных стендов, это имеет существенное значение.
При этом шаговые двигатели не всегда правильный ответ. Непрерывный режим на высоких скоростях, субмикронное позиционирование с замкнутым контуром и отслеживание динамической нагрузки — области, где сервосистемы оправдывают свою надбавку к цене. Понимание того, где шаговые двигатели уместны, а где нет, — практическое знание, отличающее опытных проектировщиков систем перемещения от инженеров, которые оснащают каждую ось избыточной сервоаппаратурой. Более глубокий взгляд на то, как эти двигатели работают на уровне физики, см. Техническое руководство HDBMotor о принципе работы шаговых двигателей подробно рассматривает магнитную цепь и последовательность коммутации.
7 областей промышленного применения, где доминируют шаговые двигатели
Станки ЧПУ и фрезерные системы
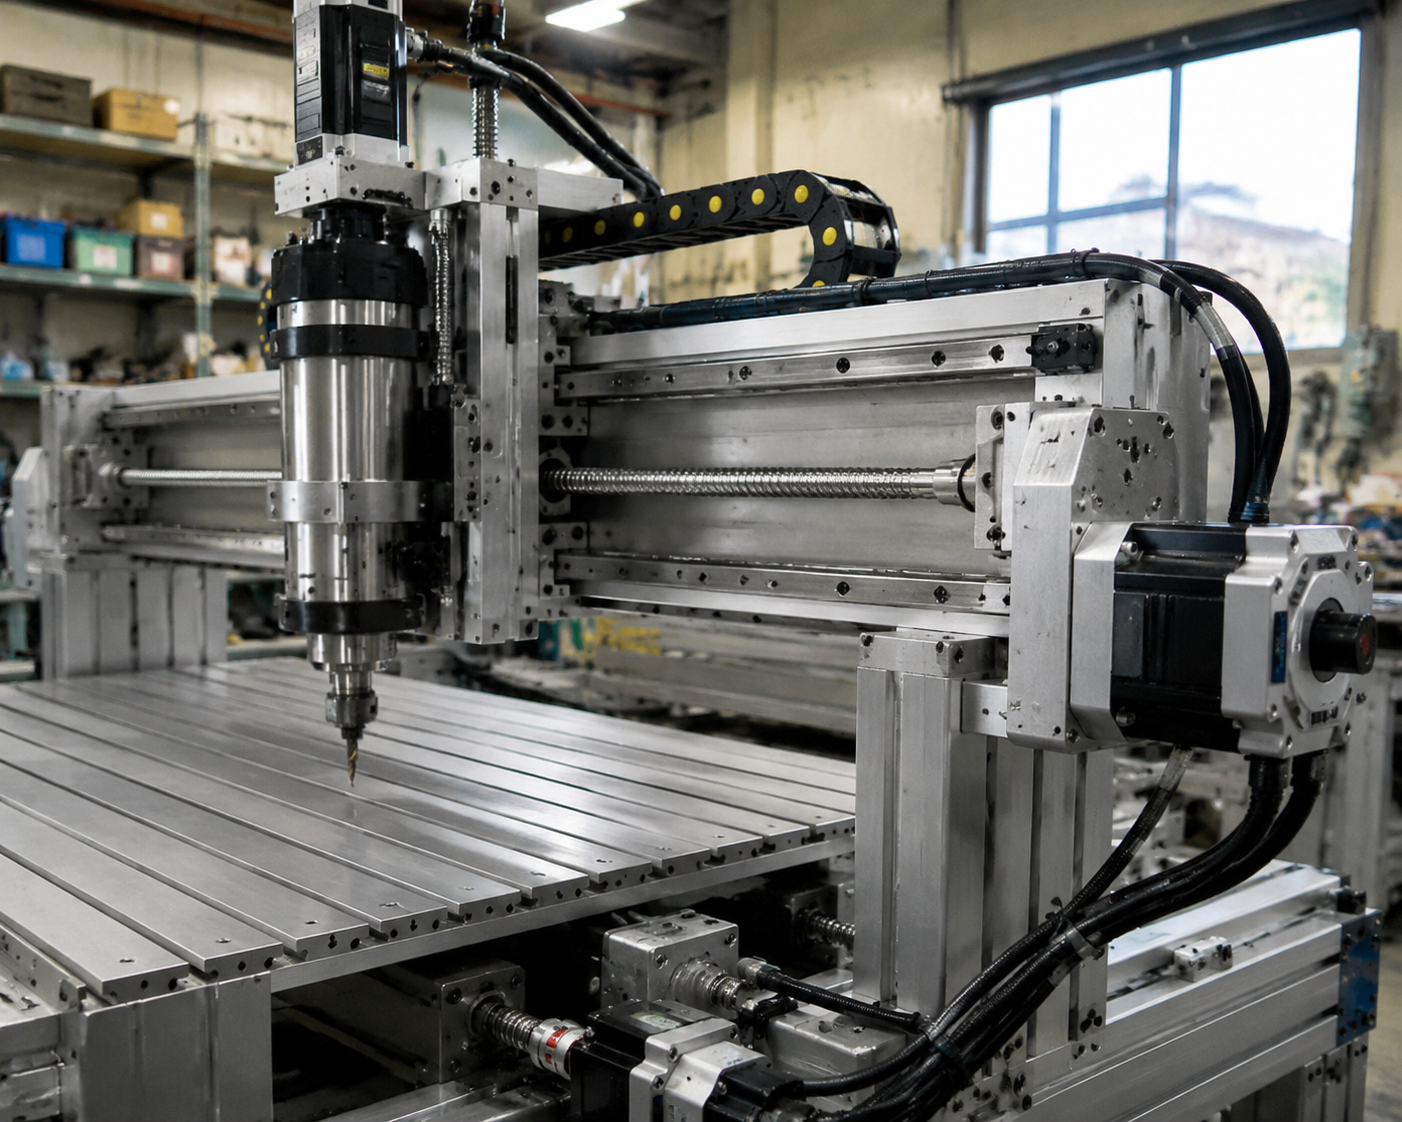
Фрезерование на ЧПУ — пожалуй, та область, где шаговые двигатели заработали свою репутацию в лёгкой промышленной автоматизации. Портальные фрезерные станки с ЧПУ, используемые для резки дерева, алюминия, пластика и композитов в мелко- и среднесерийном производстве, обычно применяют гибридные шаговые двигатели NEMA 23 или NEMA 34 по осям X, Y и Z. Требование к позиционированию здесь не экзотическое: при микрошаге 1/8 или 1/16 и типичном шаге ШВП 5 мм достигается повторяемость менее 0,1 мм, удовлетворяющая большинство задач фрезерования.
Микрошаг заслуживает здесь отдельного внимания. Уменьшение угла шага с помощью микрошага — с исходного полного шага 1,8° до 0,1125° при 1/16 — не улучшает точность линейно, как часто предполагают инженеры. Микрошаг действительно сглаживает движение и снижает резонанс при работе на средних скоростях, что имеет реальную практическую ценность для портальных систем, где резонанс может оставлять видимые следы на обрабатываемом материале. По вопросам выбора угла шага см. руководство по объяснению угла шага на практике рассматривает компромисс между разрешением и точностью.
Синхронизация осей в конфигурациях портала с двумя двигателями требует внимательного подхода. Работа двух двигателей на общей механической оси — часто встречающаяся на широкоформатных фрезерных станках — требует согласованных характеристик двигателей и одинаковых параметров драйвера. Любой дисбаланс момента или разница в пропуске шагов между двумя двигателями со временем приведёт к перекосу портала. Некоторые OEM-производители решают это периодическими процедурами возврата в исходное положение; другие используют шаговые двигатели с замкнутым контуром и энкодерами для обнаружения и коррекции накопленной ошибки до того, как она станет отказом станка.
Удерживающий крутящий момент особенно важен на оси Z фрезерного станка или обрабатывающего центра с ЧПУ. Когда шпиндель опускается либо станок приостанавливается в середине операции, двигатель должен удерживать вертикальное положение, противодействуя и усилию резания, и силе тяжести. Недостаточный удерживающий момент здесь напрямую приводит к потере контроля глубины по Z — проблеме, которая часто проявляется как нестабильная глубина реза в ходе производственной партии, а не как явная неисправность двигателя.
Настольный станок с ЧПУ отличается от промышленного в одном ключевом аспекте: рабочий цикл. Любительский гравировальный станок, работающий периодически, сильно отличается от производственного станка, работающего в 16-часовых сменах. Теплоотвод — температура корпуса двигателя, отвод тепла от драйвера, температура окружающей среды внутри кожуха — становится фактором проектирования, который необходимо учитывать с инженерным запасом, а не с оптимистичными допущениями. The полное техническое руководство по шаговым двигателям рассматривает тепловые аспекты в контексте работы в непрерывном режиме.
Системы привода AGV и мобильных роботов
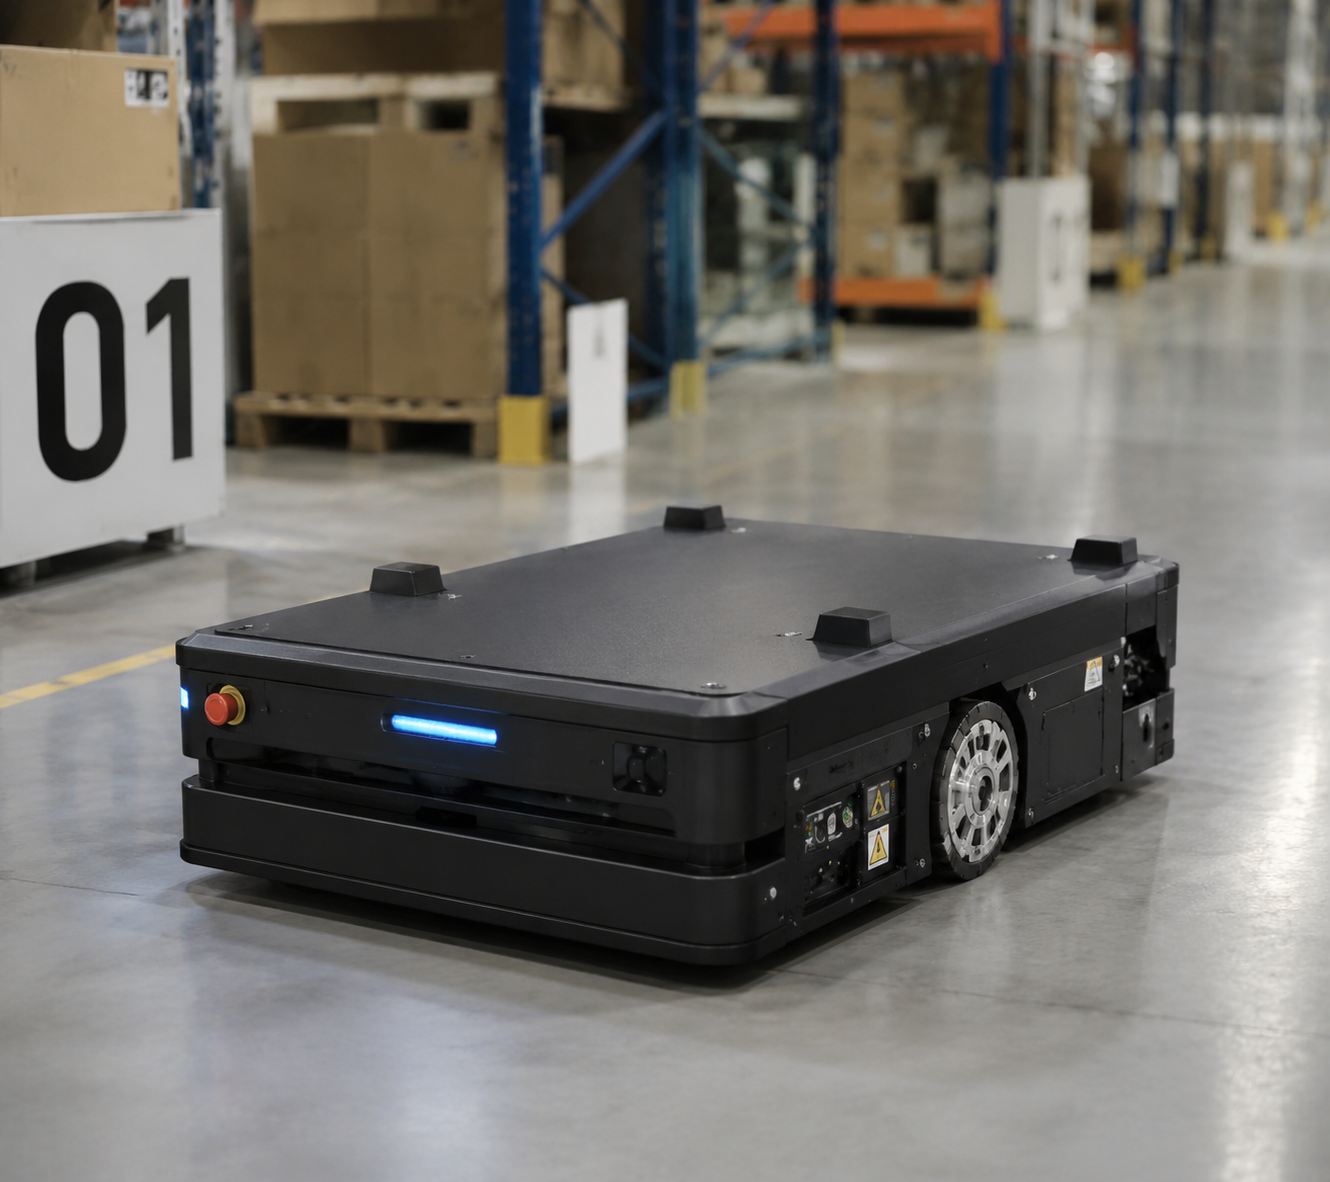
Автоматически управляемые транспортные средства и автономные мобильные роботы, работающие на складах или заводах, представляют собой интересное применение шаговых двигателей, поскольку требования здесь несколько необычны: низкая или средняя скорость, высокий пусковой момент, компактная компоновка привода и энергоэффективная работа от аккумулятора.
Шаговые двигатели развивают максимальный момент при остановке или вблизи неё — именно в той рабочей точке, где привод колеса AGV должен преодолеть трение покоя, уклоны и инерцию груза при трогании с места. Эта характеристика момента хорошо соответствует задаче, особенно для лёгких AGV, перевозящих грузы до нескольких сотен килограммов на «пешеходных» скоростях 0,5–1,5 м/с.
Интеграция редуктора — стандартная практика в приводных системах AGV. Планетарный редуктор с передаточным отношением от 10:1 до 30:1 в сочетании с шаговым двигателем NEMA 24 или NEMA 34 образует компактный колесный привод с высоким крутящим моментом, который можно плотно разместить внутри шасси робота. Редуктор также переводит рабочую скорость двигателя в верхнюю зону эффективности его кривой крутящего момента, улучшая расход заряда батареи по сравнению с конфигурацией прямого привода.
Точность навигации — то место, где у шагового управления в разомкнутом контуре есть внутренние пределы. AGV с дифференциальным приводом, использующие одометрию для оценки положения, накапливают ошибку с расстоянием, а пропуск шагов при пиках нагрузки ухудшает точность одометрии. На практике большинство современных систем AGV используют SLAM-лидар или магнитные направляющие на полу как основной навигационный ориентир, а энкодеры колёс или счёт шагов шагового двигателя дают вспомогательную обратную связь для перемещений на короткие расстояния. Двигатель не должен быть источником сантиметровой точности позиционирования; этим занимается навигационная система.
Регулирование тока в драйвере критически важно для приложений с батарейным питанием. Современные шаговые драйверы, работающие в режиме постоянного тока со снижением тока в режиме ожидания — обычно 50% от рабочего тока при остановке — существенно снижают среднее энергопотребление. Это' имеет значение, когда транспортному средству требуется более 30 часов работы между циклами зарядки и каждый миллиампер-час ёмкости батареи означает вес и стоимость.
Упаковочное и маркировочное оборудование
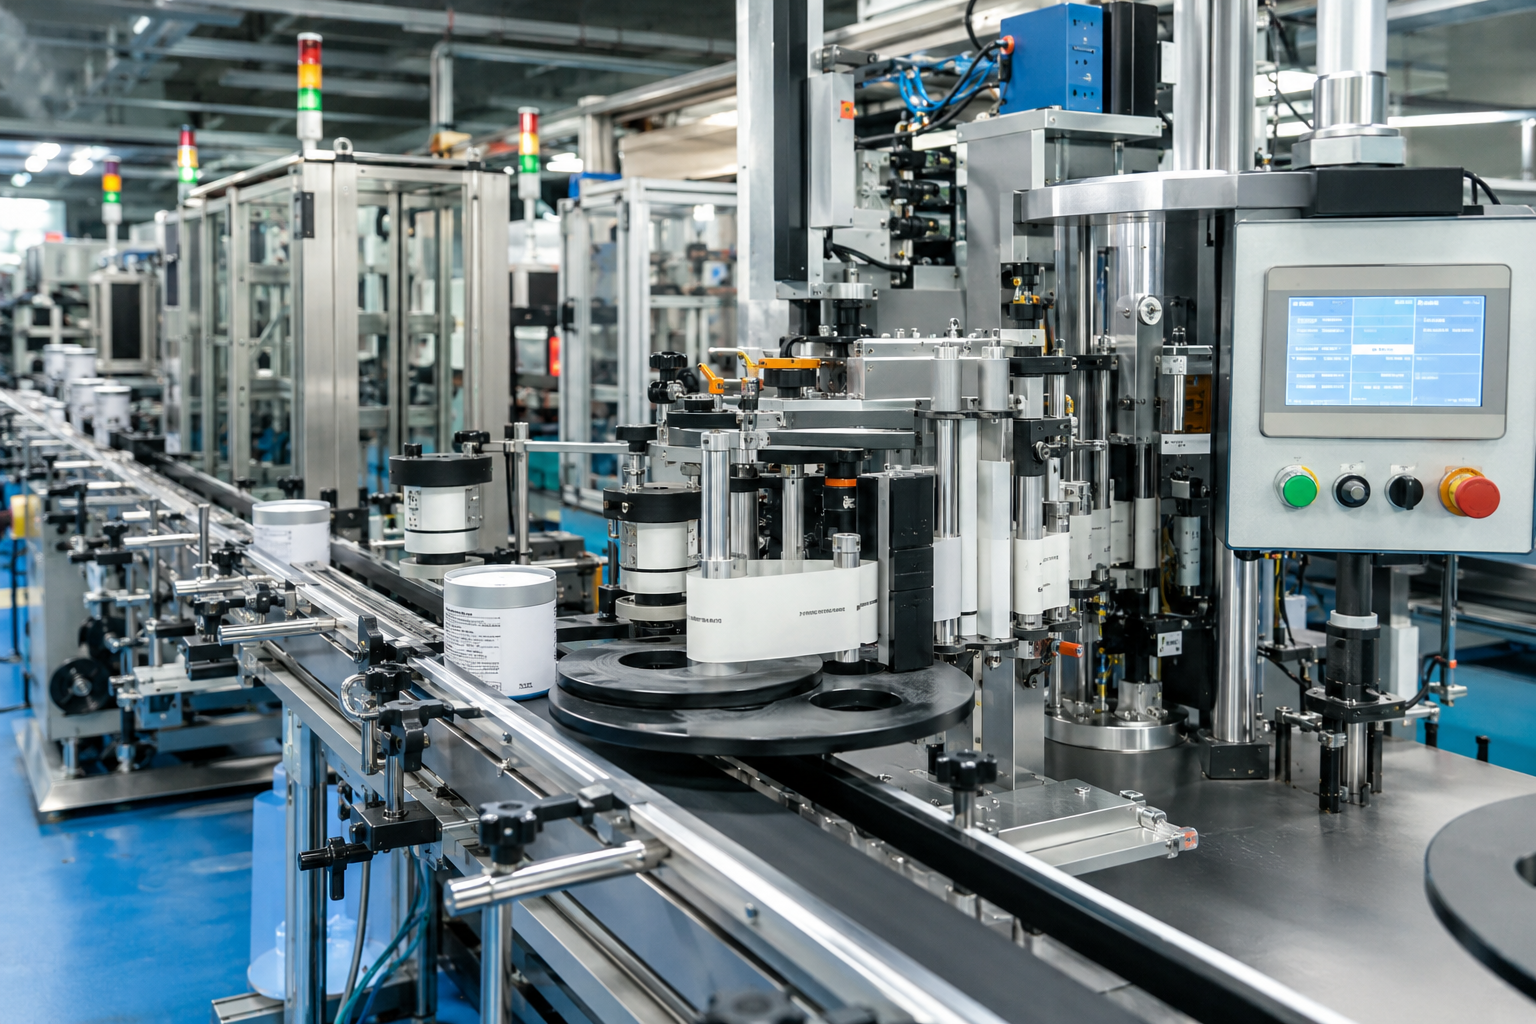
Упаковочное оборудование — естественная область применения шаговых двигателей. Основные требования к движению — индексное перемещение на фиксированное расстояние, точное повторение десятки миллионов раз в год, синхронизация с предыдущими и последующими секциями конвейера — напрямую соответствуют тому, что шаговые двигатели делают хорошо.
Аппликаторы этикеток, например, должны выдавать точно отмеренную длину этикеточного полотна, синхронизированную с потоком изделий на главном конвейере. Шаговый двигатель, приводящий отрывную пластину или намоточный ролик, продвигает материал на точное число шагов на каждый шаг изделий по сигналу датчика продукта. Обратная связь по скорости не требуется. Движение детерминировано и повторяемо — именно это свойство делает такие машины лёгкими в наладке и надёжными в производстве.
Машины формования, наполнения и запечатывания предъявляют более высокие требования. Плёнка пакета должна точно индексироваться для сохранения постоянного положения шва, и двигатель может быть вынужден работать с изменяющимся натяжением полотна по мере уменьшения диаметра рулона. В таких случаях стоит рассмотреть шаговый двигатель с замкнутым контуром и обратной связью по энкодеру, особенно когда допуск на совмещение этикетки жёсткий — менее ±0,5 мм.
Контроль вибрации — реальная инженерная задача на упаковочных линиях с высокой цикличностью. Десятки миллионов циклов индексации в год усиливают любые резонансные тенденции в системе «двигатель–нагрузка». Переход от полного шага к микрошагу 1/8, выбор 5-фазного шагового двигателя вместо 2-фазного либо добавление механического демпфирования через упругие муфты может заметно снизить уровень вибрации и продлить механический ресурс приводимых компонентов.
Тепловая нагрузка — это фактор, который инженеры-конструкторы иногда упускают из виду на этапе первоначального проектирования машины. Двигатель, который комфортно работает на номинальном токе при лабораторных испытаниях, может перегреваться, когда станок работает в зоне нагрева с ограниченной циркуляцией воздуха. Проектирование с минимальным тепловым запасом 20 °C относительно наихудших условий окружающей среды — это практический минимум, а не излишняя осторожность.
Системы слежения за солнцем
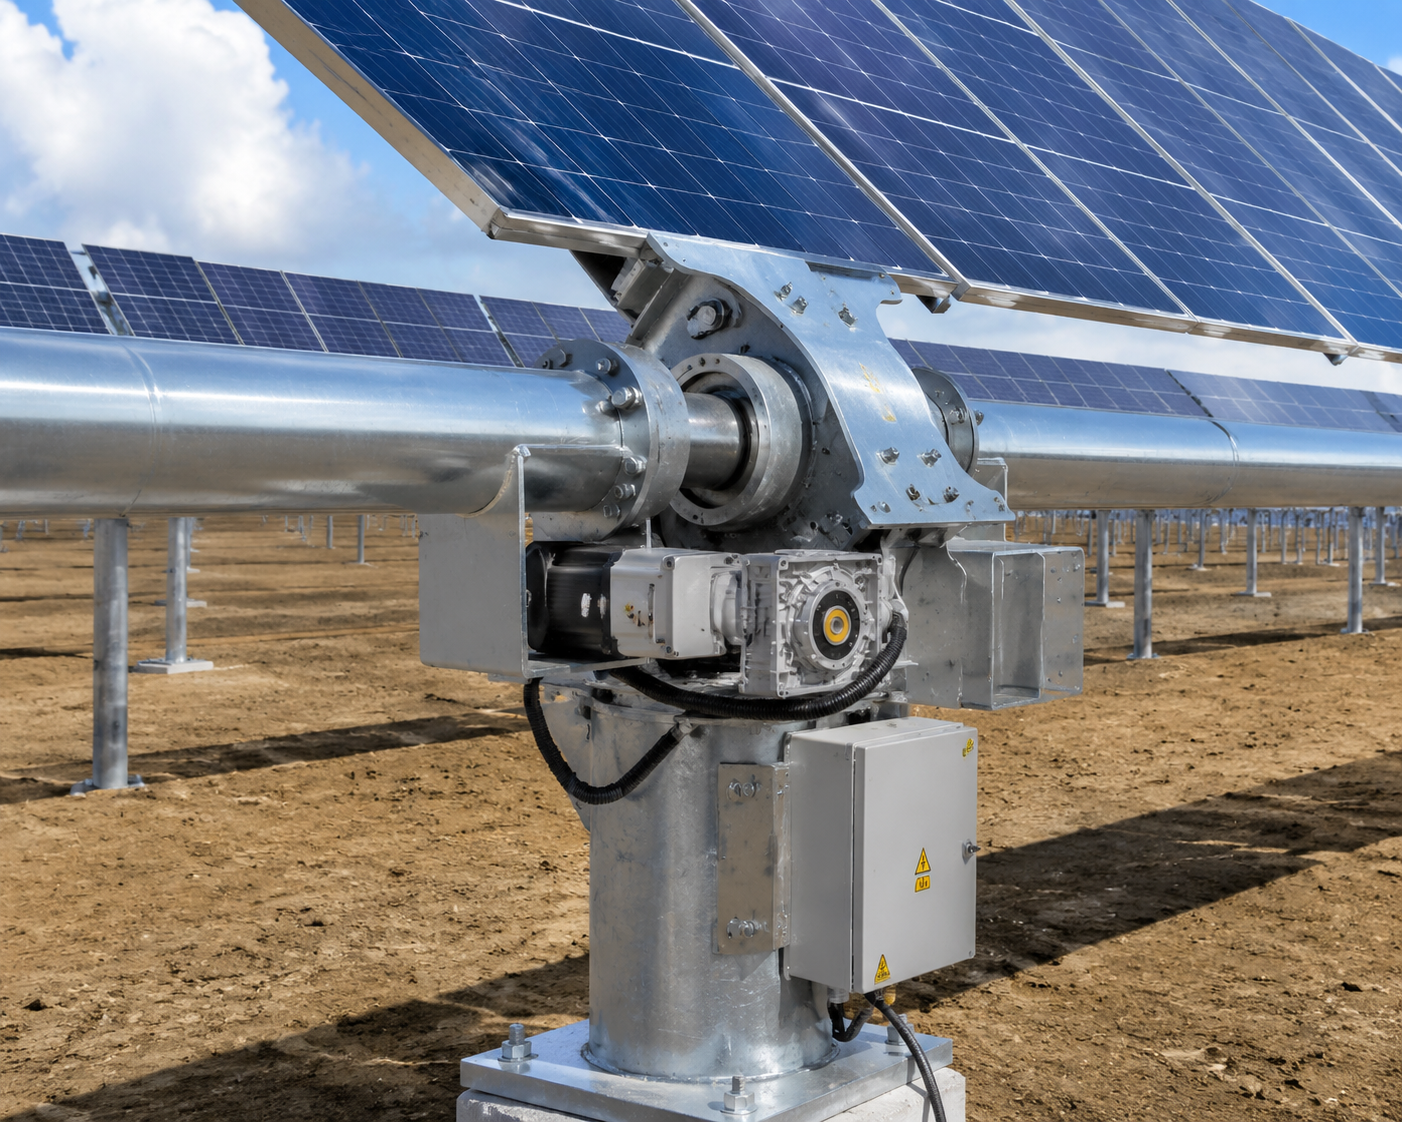
Одноосные и двухосные солнечные трекеры движутся медленно — иногда всего на несколько градусов в час, — но делают это непрерывно, под открытым небом, в тяжёлых условиях окружающей среды, в течение срока службы, измеряемого десятилетиями. Требования к движению по промышленным меркам скромные: медленное, плавное угловое перемещение панельной сборки, которая может весить несколько сотен килограммов.
То, что делает это применение технически интересным, — сочетание очень низкой скорости, большой инерции нагрузки и работы на открытом воздухе. Шаговый двигатель, работающий через червячный или планетарный редуктор с большим передаточным числом, удерживает положение панели при ветровых нагрузках без непрерывного потребления тока — необратимость червячной передачи в сочетании с удерживающим моментом шагового двигателя обеспечивает естественную фиксацию положения. Это системное преимущество по эффективности перед трекерами с сервоприводом, которые должны активно удерживать заданную позицию.
Выбор редуктора критически влияет на долговременную работу трекера. Редуктор подвергается циклическим нагрузкам от порывов ветра, напряжениям от температурного расширения и постоянному медленному входному вращению. Люфт редуктора напрямую превращается в ошибку позиционирования панели, которая в течение дня накапливается как снижение коэффициента производительности сбора (CPR). Малолюфтовые планетарные редукторы класса угловой минуты предпочтительны там, где точность слежения должна быть лучше ±0,5°.
Требования к защите двигателя от воздействия окружающей среды не подлежат обсуждению. Двигатели со степенью защиты IP65 или IP67 с герметичными вводами разъёмов, устойчивой к УФ-излучению оболочкой кабеля и коррозионностойким покрытием вала следует указывать в спецификации как стандарт. Проникновение конденсата — одна из основных причин отказов двигателей при наружной эксплуатации; даже двигатели с классом IP65 выигрывают, если при проектировании механической установки учитывается ориентация дренажного отверстия.
В автономных трекерных установках или установках с резервным аккумуляторным питанием эффективность использования энергии имеет большое значение. Подбор двигателя для работы при 60–70% от номинального тока при обычном изменении положения — с резервированием запаса по току для коррекции смещения, вызванного ветровыми нагрузками, — существенно продлевает тепловой ресурс двигателя и драйвера в регионах с высокой температурой окружающей среды.
Промышленная робототехника и суставы роборуки
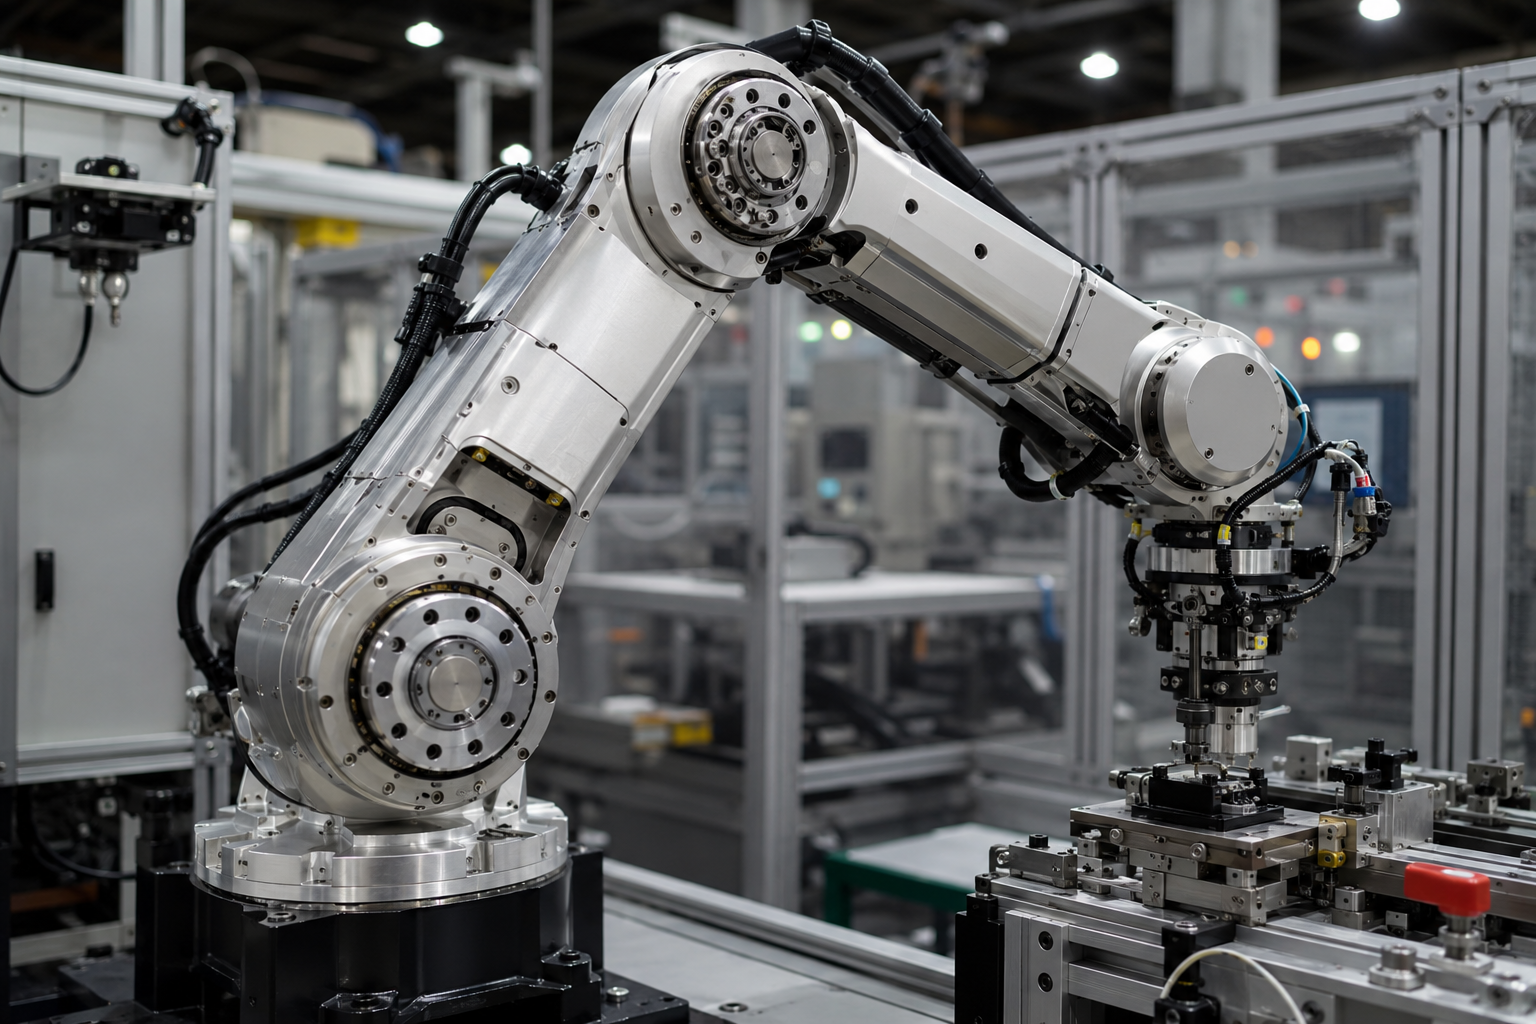
Роботизированные руки лёгкого и среднего класса — SCARA-роботы, малые коллаборативные роботы, дельта-роботы для pick-and-place — обычно используют шаговые двигатели с гармоническими или планетарными редукторами в сочленениях кисти, локтя и плеча. Повторяемость позиционирования качественного гибридного шагового двигателя (±0,09° собственного угла шага) в сочетании с гармоническим редуктором 50:1 или 100:1 даёт повторяемость на уровне сочленения заметно менее 0,1 мм на рабочем органе при длине руки до 500 мм.
Управление резонансом в шарнирах роботизированной руки — задача не из простых. Комбинация «двигатель — редуктор — рука» представляет собой систему «масса–пружина», и возбуждение её собственной частоты при разгоне или торможении вызывает вибрацию руки, которая может сохраняться сотни миллисекунд — недопустимо в высокоскоростных операциях взятия и установки. S-образные профили ускорения, тщательная настройка тока и меры демпфирования в контроллере движения значительно сокращают время успокоения. Сделать это правильно на этапе проектирования машины, а не при пусконаладке на объекте, — вот разница между роботом, который отрабатывает циклы чисто, и тем, что требует постоянной подстройки параметров движения.
Компактные габариты двигателя — это ограничение, обусловленное геометрией звеньев робота. Двигатели сочленений в SCARA-роботах или шарнирных манипуляторах должны вписываться в механический контур конструкции руки. Шаговые двигатели с полым валом и сквозным отверстием позволяют прокладывать кабели и пневматические линии через сочленение — важный фактор компоновки, который существенно расширяет свободу проектирования руки в многозвенных конфигурациях.
Для коллаборативных роботов, работающих рядом с людьми, функции ограничения тока в современных шаговых драйверах обеспечивают базовый уровень ограничения усилия. Это не эквивалентно полноценному динамическому управлению моментом сервосистемы, но для низкоскоростных задач коллаборативного манипулирования с лёгкой полезной нагрузкой это может удовлетворить требования безопасности при существенно меньшей стоимости системы.
Полупроводниковое оборудование
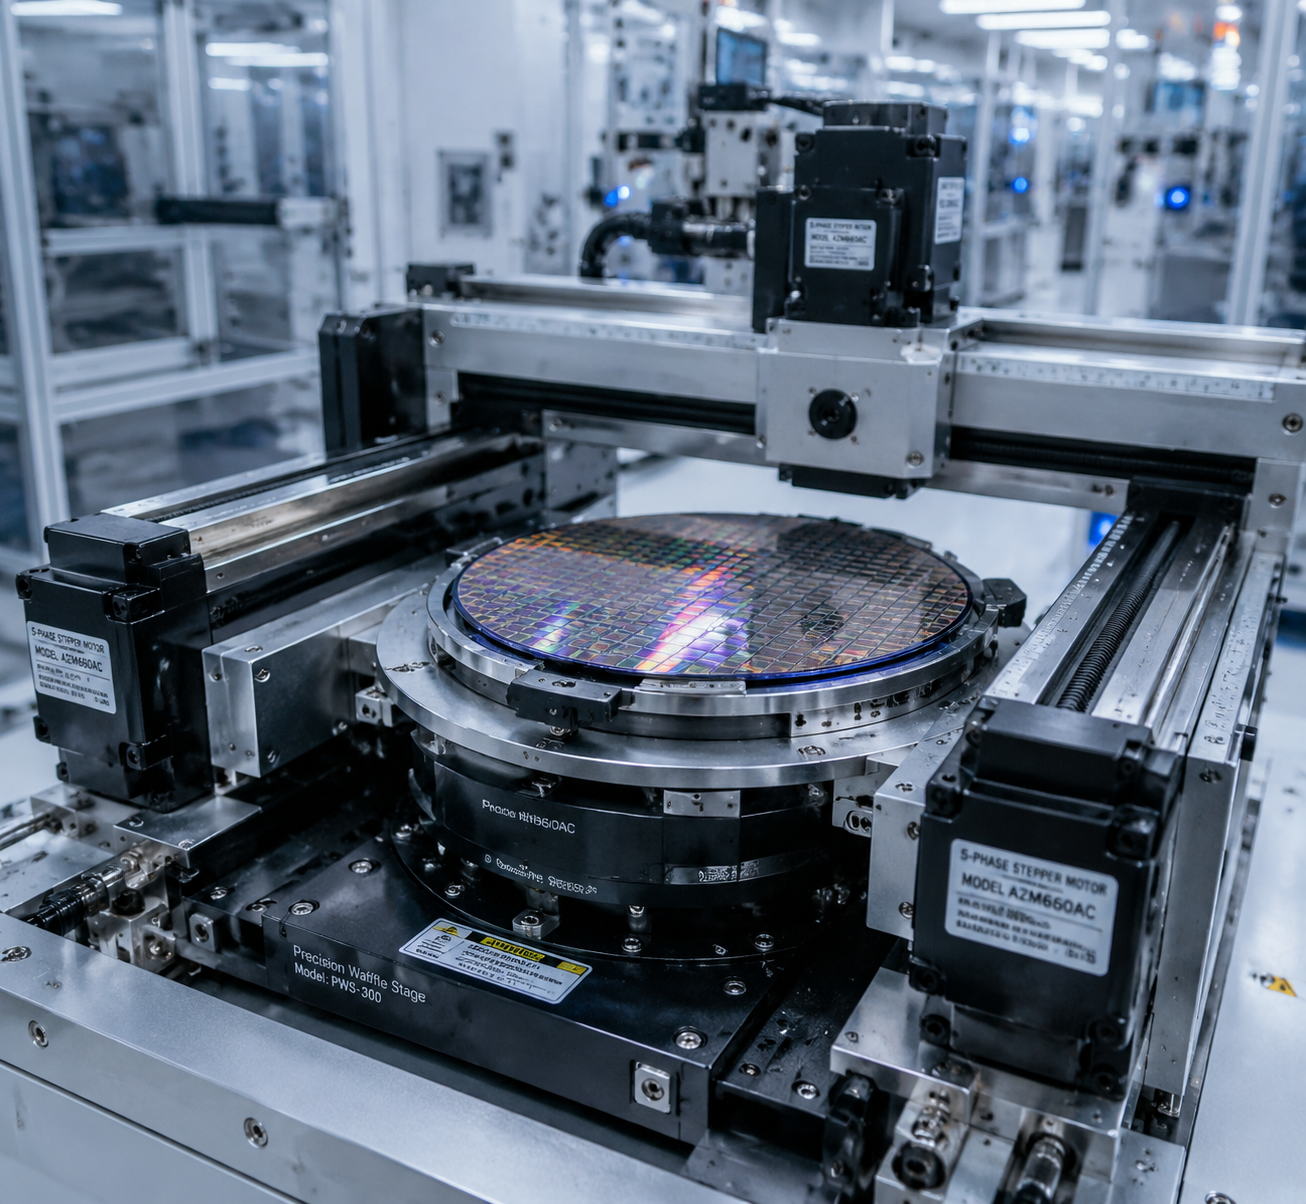
Автоматизация производства полупроводников работает на самом сложном пределе возможностей шаговых двигателей. Системы транспортировки пластин, установки совмещения фотомасок, системы инспекционных столов и оборудование для посадки кристаллов требуют движения, которое должно быть плавным, с низким уровнем вибрации, термически стабильным и воспроизводимым в масштабе микрометров.
В таких применениях уровень вибрации двигателя не менее важен, чем точность позиционирования. Каждый акт коммутации тока двигателя создаёт импульс пульсации момента, который распространяется по конструкции машины. На прецизионном столике обработки пластин это проявляется как размытие изображения в системах контроля или ошибка установки кристалла в оборудовании для монтажа. Это одно из применений, где 5-фазные шаговые двигатели дают реальное техническое преимущество перед 2-фазными схемами — 10 шагов на электрический цикл против 4 обеспечивают значительно меньшую пульсацию момента и более высокое собственное разрешение при работе в режиме полного шага. The сравнение 2-, 3- и 5-фазных шаговых двигателей раскрывает этот компромисс с инженерной глубиной.
Термостабильность влияет на повторяемость позиционирования. Температура обмотки двигателя влияет на её сопротивление, а в драйвере постоянного напряжения это влияет на фазовый ток — а значит, на удерживающий момент и жёсткость позиционирования. В драйверах с постоянным током этот эффект в значительной степени компенсируется. Это одна из причин, по которой драйверы с регулированием тока должны быть спецификацией по умолчанию в любом приложении, где важен температурный дрейф точности позиционирования.
Чистые помещения добавляют требования сверх стандартных промышленных спецификаций. Газовыделение материалов двигателя, пары смазки подшипников и генерация частиц должны соответствовать требованиям класса чистого помещения. Шаговые двигатели с вакуум-совместимыми смазками и сертифицированными материалами с низким газовыделением доступны у производителей, работающих в этом сегменте, но их нужно явно указывать при закупке, а не предполагать, что это свойство стандартной каталожной детали.
Тонкое микрошаговое дробление с разрешением 1/64 и выше обычно для приводов столов в полупроводниковом оборудовании. При таком разрешении становится важной линейность микрошаговой характеристики — качество магнитной цепи двигателя, разрешение ЦАП тока драйвера и согласованность сопротивления фаз влияют на то, соответствуют ли заданные микропозиции реальным физическим положениям. Инженерам, выбирающим двигатели для полупроводниковых применений, следует запрашивать данные испытаний на линейность микрошага, а не полагаться только на номинальные характеристики разрешения.
Автоматизация медицинских устройств
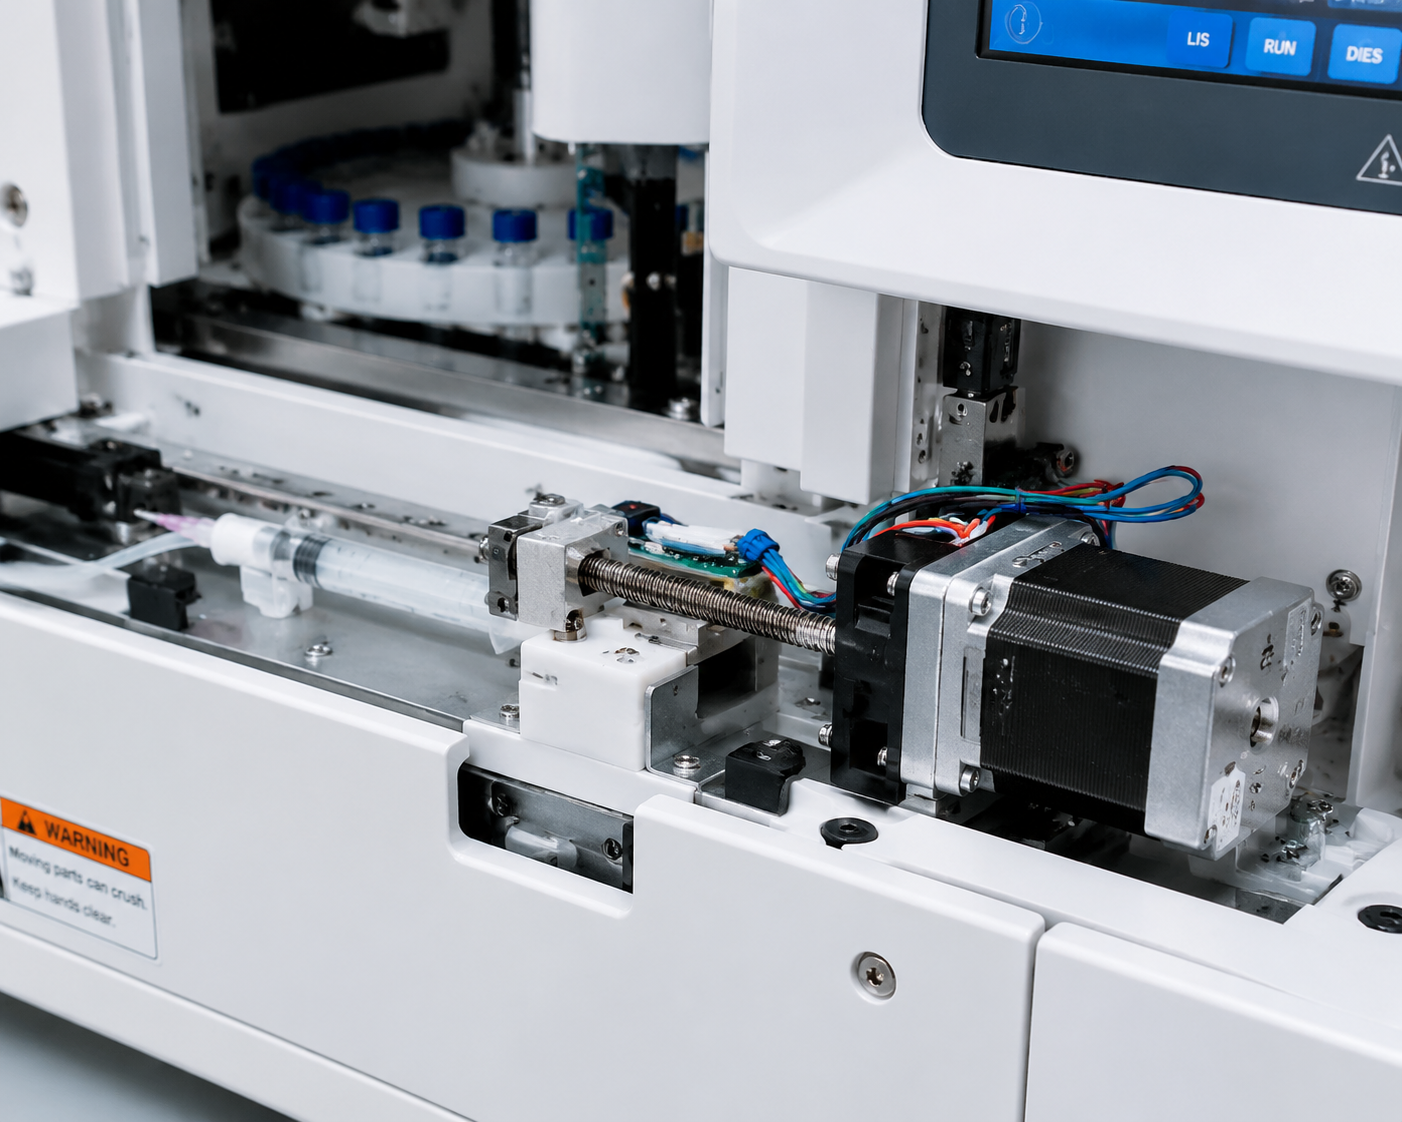
Медицинская автоматизация сочетает в себе пересекающиеся требования: компактный форм-фактор, плавное движение на низких скоростях, низкий акустический шум и материалы, совместимые с регуляторной документацией. Шаговые двигатели широко применяются в инфузионных насосах, системах обработки проб диагностических анализаторов, лабораторных системах работы с жидкостями, офтальмологических приборах и приводах реабилитационного оборудования.
В механизмах перистальтических и шприцевых насосов плавность вращения двигателя на низких скоростях напрямую влияет на точность подачи жидкости. 2-фазный шаговый двигатель при 10 RPM в режиме полного шага создаёт пульсации момента, которые превращаются в изменение расхода — измеримое и клинически значимое в инфузионных применениях. Работа в режиме 1/16 или 1/32 микрошага устраняет большую часть этой вариации, обеспечивая почти плавное вращение при терапевтически значимых расходах. Резонанс вблизи собственной частоты механизма насоса — обычно в диапазоне частоты шагов 50–200 Hz — необходимо охарактеризовать на ранних этапах разработки и устранить за счёт проектирования профиля движения или настройки демпфирования током.
Лабораторные анализаторы и автоматизированные системы обработки проб предъявляют повышенные требования к повторяемости позиционирования при температурных циклах. Карусели проб и дозирующие головки, работающие в терморегулируемых лабораторных условиях, испытывают температурные градиенты от зон охлаждения проб при 4°C до корпусов приборов при температуре окружающей среды. Спецификация двигателя должна учитывать полный диапазон рабочих температур, и изменение вязкости смазки редуктора при нижнем температурном пределе должно быть заложено в бюджет момента — а не приниматься постоянным по данным испытаний при комнатной температуре.
Акустический шум в медицинских применениях имеет большее значение, чем в большинстве промышленных условий. Приборы, работающие в клинических или лабораторных условиях рядом с персоналом, подчиняются ожиданиям по шуму, которые просто неприменимы в цехе. Здесь преимущество на стороне 5-фазных шаговых двигателей — их более низкие пульсации момента и более плавная последовательность коммутации напрямую дают меньший акустический выход на рабочих скоростях. Виброизолирующие опоры между двигателем и шасси прибора дополнительно снижают передачу шума на внешний корпус.
Как выбрать подходящий шаговый двигатель для вашего применения
Грамотный выбор двигателя начинается с нагрузки, а не с каталога двигателей. Сначала определите требования к моменту и скорости исходя из механической системы, а затем подберите двигатель, который удовлетворяет им с соответствующим запасом.
Рассчитайте требуемый момент вала. Суммируйте все составляющие: трение, инерцию при разгоне, силу тяжести на вертикальных осях и технологические нагрузки. Примените коэффициент запаса — обычно 1,5×–2× для промышленных применений — чтобы учесть реальные отклонения и износ компонентов за срок службы.
Определите максимальную рабочую скорость. Определите частоту шагов, соответствующую максимальной заданной скорости. Проверьте опубликованную скоростно-моментную кривую двигателя' при предполагаемом напряжении драйвера, чтобы подтвердить достаточный запас по моменту на этой скорости — а не только при нулевой скорости.
Оцените согласование инерции. Инерция нагрузки, приведённая к валу двигателя, в идеале должна составлять от 1:1 до 10:1 относительно инерции ротора двигателя. Превышение этого соотношения ухудшает динамику и повышает риск потери шагов при быстром ускорении. Применение понижающего редуктора позволяет улучшить соотношение инерций и одновременно умножить доступный крутящий момент.
Выберите напряжение драйвера. Более высокое напряжение шины расширяет рабочий диапазон скоростей за счёт преодоления противо-ЭДС при более высокой частоте шагов. Двигатель с номинальным напряжением обмотки 3.0V может работать от 24V, 36V или 48V DC с драйвером, стабилизирующим ток, — более высокое напряжение обеспечивает более быстрое нарастание тока на каждый шаг, сохраняя момент на высокой скорости.
Учтите тепловую среду. Снижайте номинальный ток двигателя на 10–20% в закрытых условиях с низким воздухообменом. Проверьте, что температура корпуса двигателя — обычно ограниченная 80–90°C на поверхности — останется в допустимых пределах при рабочем цикле применения и наихудшей температуре окружающей среды.
Рассмотрите добавление энкодера для критичных осей. Шаговые системы с замкнутым контуром, оснащённые обратной связью по энкодеру и обнаружением остановки, могут восстанавливаться после потери шагов, а не накапливать ошибку позиционирования. Для дорогостоящих заготовок или осей позиционирования, критичных по безопасности, это часто оправдывает дополнительную стоимость системы.
Для более подробного описания конструкции, влияющего на решения по выбору, руководство по типам шаговых двигателей и сравнение гибридного и PM шагового двигателя объясняют, почему гибридные шаговые двигатели доминируют в промышленных применениях.
| Параметр выбора | Системы лёгкого режима (Медицина, лабораторная автоматизация, упаковка) | Системы среднего режима (CNC, AGV, Robotics) | Системы тяжёлого режима (Слежение за солнцем, промышленный портал) |
|---|---|---|---|
| Типичный корпус двигателя | NEMA 17 / NEMA 23 | NEMA 23 / NEMA 24 | NEMA 34 / NEMA 42 |
| Типичный момент удержания | 0.1 – 1.0 N·m | 1.0 – 4.5 N·m | 4.5 – 12+ N·m |
| Рекомендуемое напряжение драйвера | 12 – 24V DC | 24 – 48V DC | 48 – 80V DC |
| Требование к редуктору | Обычно не требуется | Зависит от инерции и потребности в моменте | Обычно требуется для умножения момента |
| Обратная связь энкодера | Опционально | Рекомендуется для критичных осей позиционирования | Настоятельно рекомендуется |
| Типичная настройка микрошага | 1/8 – 1/32 | 1/4 – 1/16 | 1/2 – 1/8 |
| Коэффициент теплового снижения (Высокая температура окружающей среды / закрытый шкаф) | 0.85 | 0.80 | 0.75 |
| Рекомендуемое отношение инерции нагрузки к ротору | ≤ 5:1 | ≤ 10:1 | Используйте редуктор везде, где возможно |
| Основной инженерный фокус | Компактный размер, плавное движение на низкой скорости, низкий шум | Сбалансированный момент, скорость и стабильность позиционирования | Высокий запас по крутящему моменту, термическая стабильность, длительный срок службы |
| Типичный рабочий цикл | Прерывистый и умеренный непрерывный режим | Непрерывная промышленная эксплуатация | Тяжёлая непрерывная эксплуатация |
Распространённые инженерные ошибки в применении шаговых двигателей
Большинство отказов шаговых двигателей на объектах восходит к небольшому числу повторяющихся инженерных решений, принятых при проектировании станка, а не к производственным дефектам. Это ошибки, которые регулярно встречаются в разных применениях и отраслях.
Заниженные или несоответствующие драйверы. Двигатель, рассчитанный на 3 A на фазу и работающий от драйвера с уставкой 2 A, теряет момент во всём диапазоне скоростей и может пропускать шаги под нагрузкой. И наоборот, драйвер, настроенный значительно выше номинального тока двигателя, перегреет обмотку. Использование драйвера 24V в системе, которой нужно 48V для сохранения момента на рабочей скорости, — частая причина вялой работы на высоких скоростях, которую ошибочно диагностируют как проблему двигателя, хотя на самом деле это вопрос выбора драйвера.
Игнорирование среднечастотного резонанса. У шаговых двигателей есть собственная резонансная частота — обычно в диапазоне частоты шагов 100–300 Hz для распространённых двигателей NEMA 23, — на которой реакция системы «масса–пружина» ротора вызывает грубую работу и возможную потерю шагов. Инженеры, которые разгоняют двигатель через эту полосу без принятия мер, столкнутся с периодическими ошибками позиции, которые трудно воспроизвести и диагностировать. Решения включают профили ускорения, быстро проходящие резонансную полосу, алгоритмы антирезонанса в драйвере либо выбор 5-фазного двигателя, чей меньший угол шага снижает резонансный отклик на эквивалентных механических скоростях.
Использование момента удержания как расчётного. Это' самое заметное число в техническом описании двигателя, но это крутящий момент при нулевой скорости. Доступный крутящий момент при частоте шагов, соответствующей фактической рабочей скорости, является актуальной величиной для динамических применений, и он может быть существенно ниже. Крутящий момент выхода из синхронизма (pull-out torque) и крутящий момент входа в синхронизм (pull-in torque) — это величины, отличные от удерживающего момента (holding torque); the руководство по кривой момента шагового двигателя объясняет различие в инженерном контексте.
Тепловая перегрузка в циклических применениях. Режим непрерывного тока — необходимый для удержания момента на нагруженных осях — создаёт постоянный нагрев обмоток даже при нулевой скорости. В станках с высокой долей включения, работающих в тёплых промышленных условиях, температура обмоток может превысить номинальные пределы даже тогда, когда по требуемому моменту двигатель кажется слабо нагруженным. Снижение тока в режиме ожидания, правильный подбор с запасом по температуре и оценка вентиляции корпуса должны входить в первоначальный анализ проекта, а не в полевых условиях
Обсуждаете требование системы движения?
Выбор шагового двигателя для промышленной автоматизации редко сводится только к удерживающему моменту. Инерция нагрузки, профиль ускорения, люфт редуктора, тепловые пределы, резонансное поведение и напряжение драйвера — всё это влияет на реальную производительность станка.
Для производителей OEM-оборудования, разрабатывающих системы CNC, робототехнику, упаковочное оборудование, системы слежения за солнцем или оборудование лабораторной автоматизации, HDBMotor предоставляет ориентированную на применение инженерную поддержку по подбору двигателей, согласованию редукторов и выбору драйверов.
Если вы оцениваете систему движения для новой платформы станка или модернизируете существующую конструкцию, наша инженерная команда может помочь проанализировать требования к моменту, рабочие диапазоны скоростей и задачи позиционирования.