English
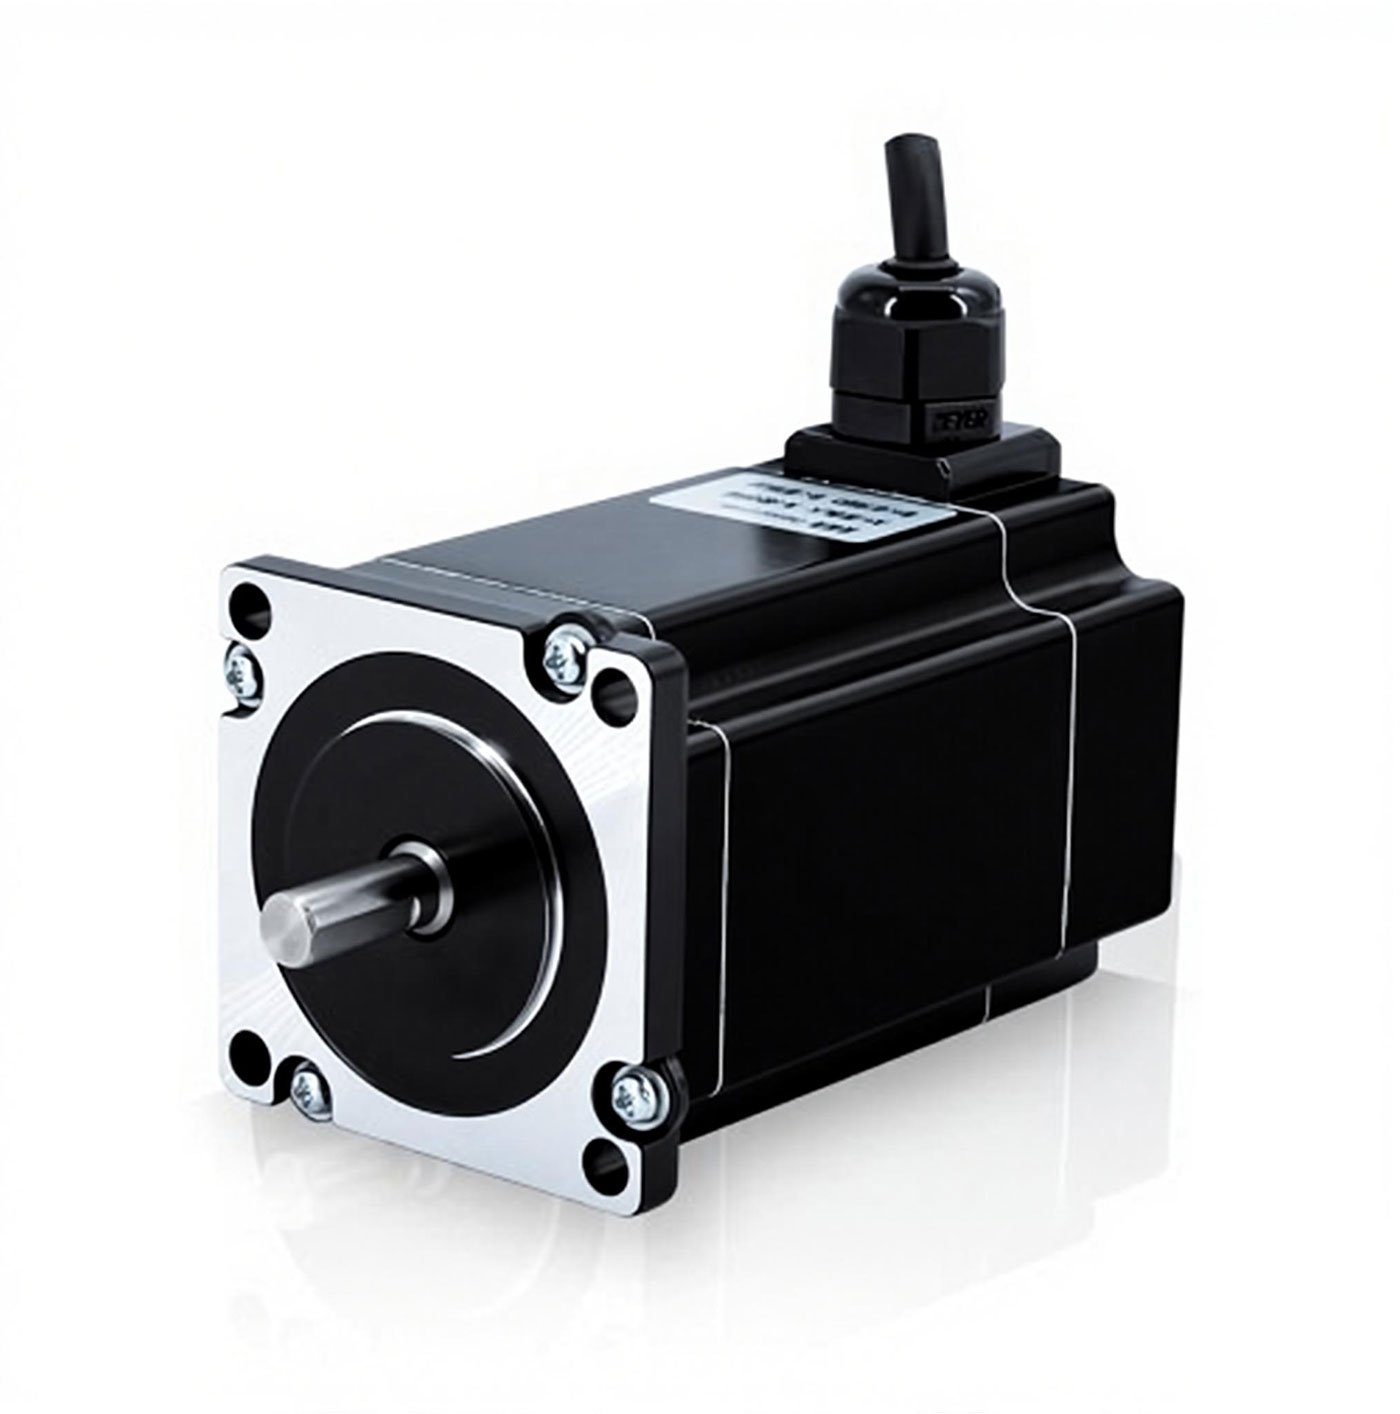
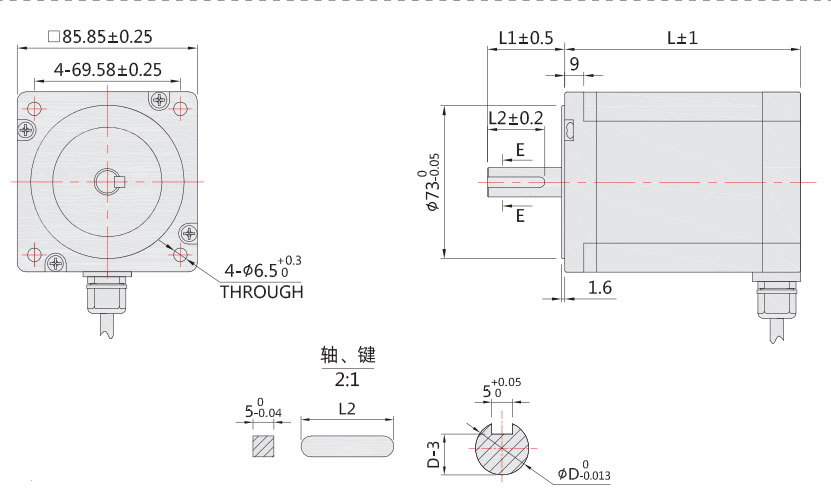
1、Варианты вала: Доступны различные типы вала, включая одинарный лысковый, двойной лысковый, шпоночный и зубчатый.
2、Варианты выводных проводов: Поставляются индивидуальные конфигурации обмотки и выводных проводов в зависимости от требований применения.
3、Варианты принадлежностей: Доступен широкий выбор принадлежностей для шаговых двигателей, таких как планетарные редукторы и энкодеры.
4、Примечания по применению: Обращайте внимание на допуски посадки при установке. При подключении двигателя к драйверу не перепутайте фазы.
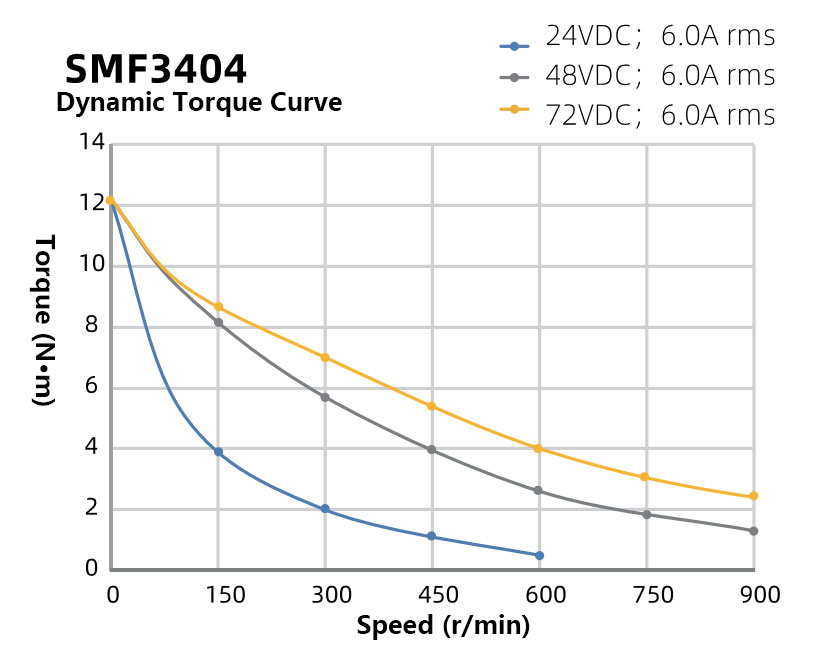
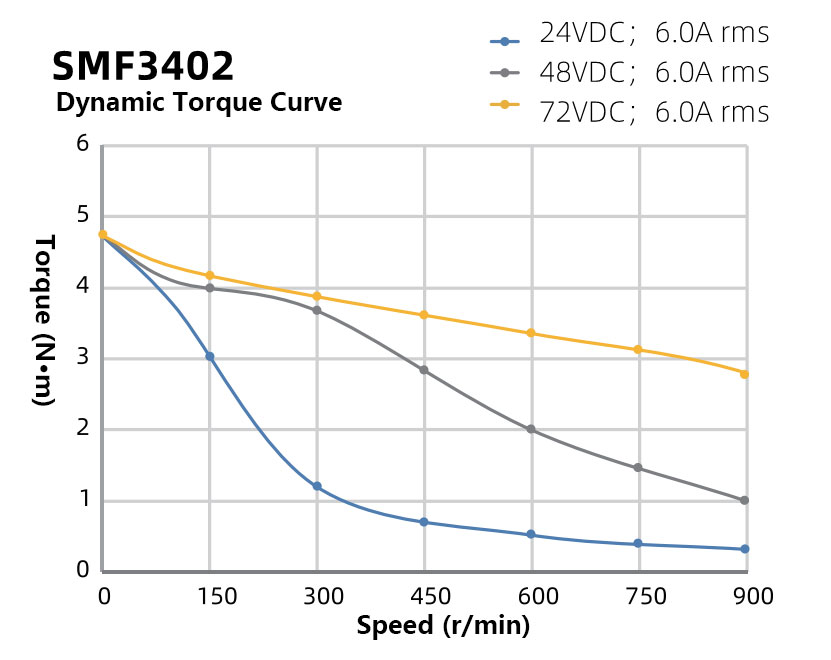
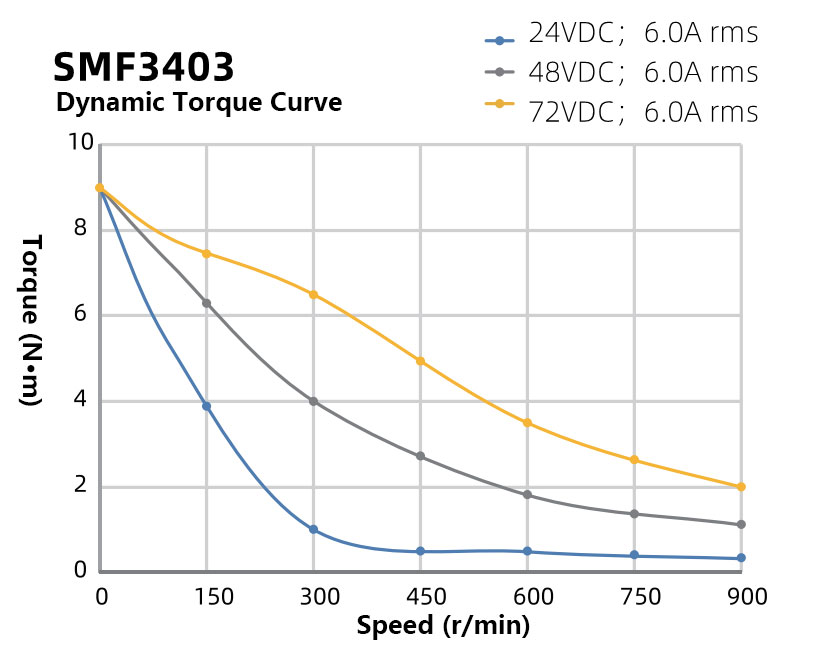
Шаговые двигатели не являются двигателями с постоянным моментом: чем выше рабочая скорость, тем меньше выходной момент. Поэтому, уделяя внимание параметру удерживающего момента, ещё больше внимания следует уделять выходному моменту двигателя на реальных рабочих скоростях (см. кривую динамического момента). Мы также рекомендуем закладывать запас 1,5 раза, чтобы избежать потери шагов из-за перегрузки.
| Модель | Момент удержания (Н·м) | Номинальный ток (А) | Инерция ротора (г·см²) | Длина двигателя (мм) | Степень водозащиты | Рекомендуемый драйвер |
|---|---|---|---|---|---|---|
| SMF3402 | 4.5 | 6.0 | 1200 | ≤88.0 | IP65 | Низкая скорость S-266D 24-60В пост. Высокая скорость ASA872R 24-80В пост. |
| SMF3403 | 8.5 | 6.0 | 3600 | ≤126.0 | IP65 | |
| SMF3404 | 12.0 | 6.0 | 5400 | ≤162.0 | IP65 |
Указанный выше «Рекомендуемый драйвер» — это импульсный драйвер шагового двигателя. Кроме того, мы можем предоставить заказчикам:
Шаговые драйверы шинного типа (управление по интерфейсам RS485, CANopen, EtherCAT); интеллектуальные шаговые драйверы (регулирование скорости потенциометром, встроенные функции программирования ПЛК и т. д.).