
 English

PM, VR и гибридные шаговые двигатели
Правильный выбор шагового двигателя необходим для достижения оптимальных характеристик в прецизионном управлении движением. Три основных типа —шаговый двигатель с постоянным магнитом, шаговый двигатель с переменным магнитным сопротивлением и гибридный шаговый двигатель — каждый имеет свои характеристики, влияющие на стоимость, момент, разрешение, шум и многое другое. В этой статье подробно рассматриваются ключевые различия, чтобы помочь вам принять обоснованное решение.
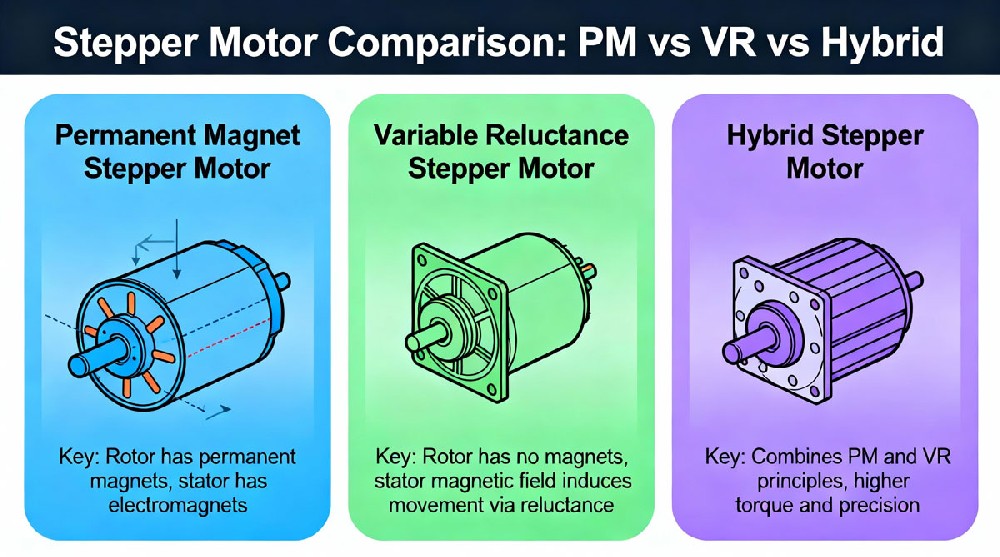
Что такое шаговый двигатель с постоянным магнитом?
Шаговый двигатель с постоянными магнитами использует ротор, изготовленный из намагниченных постоянных магнитов, таких как феррит или NdFeB. Его статор имеет когтеобразные зубчатые полюсы, сформированные штамповкой. Двигатель работает за счёт взаимодействия магнитных полей, создаваемых токами в обмотках, и постоянных магнитов ротора, обеспечивая точное пошаговое вращение вперёд или назад. Шаговые двигатели с постоянными магнитами известны своей умеренной стоимостью и надёжным крутящим моментом на низких скоростях.
Как работает шаговый двигатель с переменным магнитным сопротивлением?
Шаговые двигатели с переменным магнитным сопротивлением (VR) отличаются тем, что и ротор, и статор снабжены зубчатыми полюсами из ферромагнитных материалов, таких как кремнистая сталь или железо. В отличие от двигателей с постоянными магнитами, у VR-двигателей нет постоянных магнитов, поэтому они не могут создавать удерживающий или тормозной момент в неподвижном состоянии. Их работа основана на минимизации магнитного сопротивления за счёт совмещения зубцов ротора с полюсами статора. VR-двигатели обычно проще и умеренны по цене, но они более шумные и выделяют больше тепла.
Чем отличаются гибридные шаговые двигатели?
Гибридные шаговые двигатели сочетают преимущества типов PM и VR. Они имеют ротор с мощными постоянными магнитами NdFeB, а также зубчатые ротор и статор с минимальными воздушными зазорами. Шихтованные магнитные сердечники снижают потери и концентрируют магнитный поток, обеспечивая высокую точность, сильный удерживающий момент и плавную работу. Гибридные шаговые двигатели обычно стоят дороже, но обеспечивают более высокие характеристики, включая большее разрешение и крутящий момент.
7 основных различий между шаговыми двигателями PM, VR и гибридными
| Characteristic | Шаговый двигатель с постоянным магнитом | Шаговый двигатель с переменным реактансом | Гибридный шаговый двигатель |
|---|---|---|---|
| Стоимость | Относительно дёшево | Умеренный | Относительно дорогой |
| Сложность конструкции | Умеренный | Простой | Сложный |
| Угол шага (разрешение) | 3° to 30° | 1,8°, 0,9° и меньше | 1,8°, 0,9° и меньше |
| Кривая момент-скорость | Высокий момент на низкой скорости; момент значительно падает на высокой скорости | Менее выраженный падение момента на высокой скорости | Наивысший момент при низкая скорость среди трёх |
| Уровень шума | Тихий | Шумный | Тихий (тише с микрошагом) |
| Выделение тепла | Низкий нагрев | Высокий нагрев (требуется радиатор) | Низкий нагрев |
| Поддержка микрошага | Полный, полушаг и микрошаг | Обычно только полный шаг | Полный, полушаг и микрошаг |
Почему важно понимать различия шаговых двигателей
Выбор правильного типа шагового двигателя влияет на эффективность системы, уровень шума, точность и общую стоимость. Например, если приложению требуются высокий момент и точность при плавной работе, гибридный шаговый двигатель подходит идеально, несмотря на более высокую цену. Для бюджетных проектов с более простыми требованиями хорошую ценность даёт шаговый двигатель с постоянными магнитами. Двигатели с переменным магнитным сопротивлением подходят для недорогих приложений, но могут страдать от шума и отсутствия удерживающего момента.
Рекомендуемые статьи:
Угол шага шагового двигателя и формула расчёта: полное руководство (2025)
Разница между втекающим и вытекающим током: 7 важных фактов
Формула расчёта крутящего момента двигателя: простое руководство с 5 ключевыми формулами