
 English

Что такое шаговый двигатель с постоянным магнитом?
Шаговый двигатель с постоянными магнитами (PM stepper motor) работает за счёт использования магнитного поля, создаваемого токами в катушках, для притяжения или отталкивания постоянных магнитов ротора. Это взаимодействие обеспечивает вращение вала двигателя дискретными шагами, позволяя точно позиционировать его в прямом и обратном направлениях.
Конструкция шагового двигателя с постоянным магнитом
Двигатель состоит из ротора с постоянными магнитами и статора с несколькими обмотками. Когда электрические импульсы подают питание на обмотки, ротор совмещается с магнитным полем, перемещаясь на один шаг с каждым импульсом. Такая конструкция обеспечивает высокую повторяемость и крутящий момент на низких скоростях.
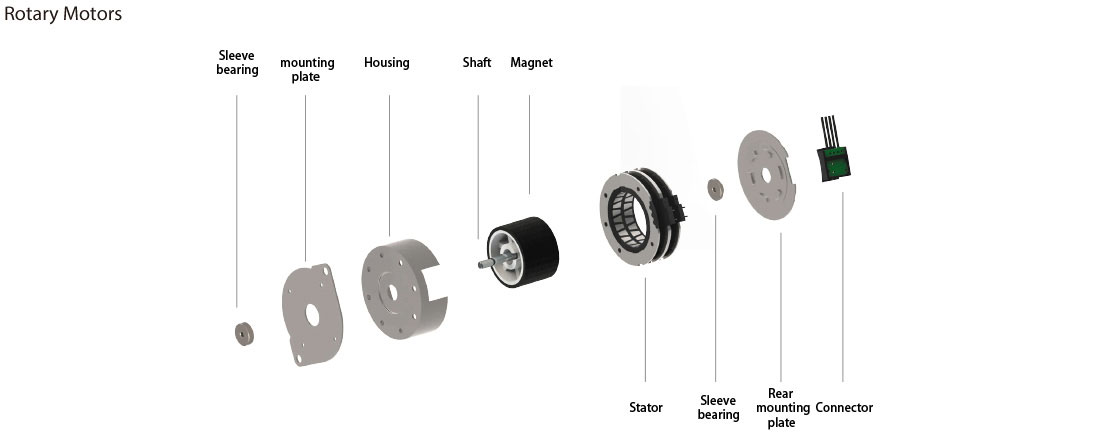
Принципы работы PM шаговых двигателей
Драйверы шаговых двигателей принимают внешние управляющие импульсы и сигналы направления и соответствующим образом запитывают обмотки двигателя. С каждым импульсом ротор перемещается на один шаг вперёд или назад либо сохраняет текущее положение. Например, двухфазный шаговый двигатель с постоянными магнитами с углом шага 7,5 градуса совершает 48 шагов за полный оборот. При запитывании обеих фаз постоянным током ротор удерживается неподвижно, при этом удерживающий момент определяет максимальную нагрузку, которую он способен выдерживать без перемещения.
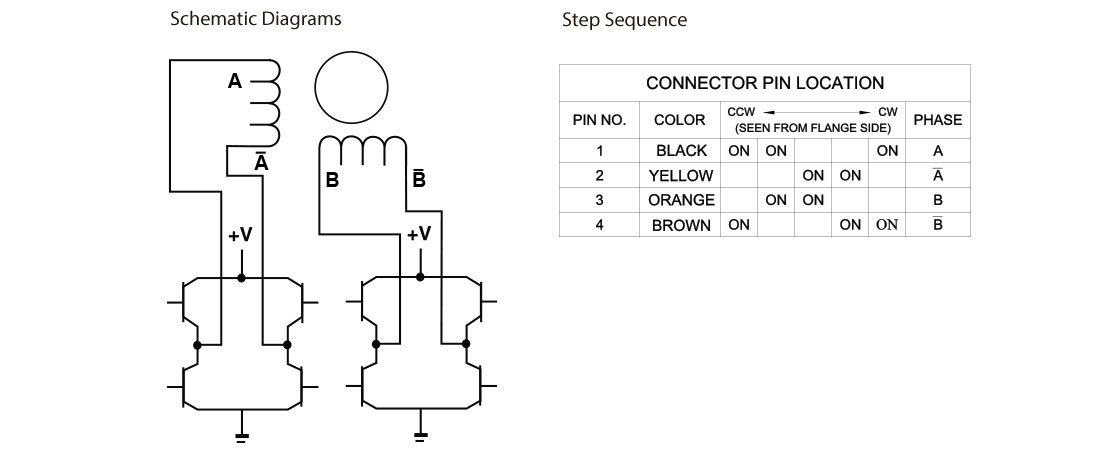
Биполярные и однополярные обмотки в PM шаговых двигателях
Двухфазные шаговые двигатели с постоянными магнитами выпускаются с биполярной и униполярной конфигурацией обмоток:
Биполярные двигатели: Каждая фаза имеет одну обмотку; направление тока меняется на обратное для изменения положения ротора. Для управления требуется восемь электронных ключей, но это даёт примерно на 40% больший удерживающий момент за счёт полного использования обмотки.
Однополярные двигатели: Каждая фаза имеет две обмотки, соединённые встречно. Ток переключается между обмотками в пределах одной фазы, требуя всего четыре ключа. Несмотря на бо́льшую простоту, униполярные двигатели обеспечивают меньший момент по сравнению с биполярными.
Ключевые термины и характеристики производительности
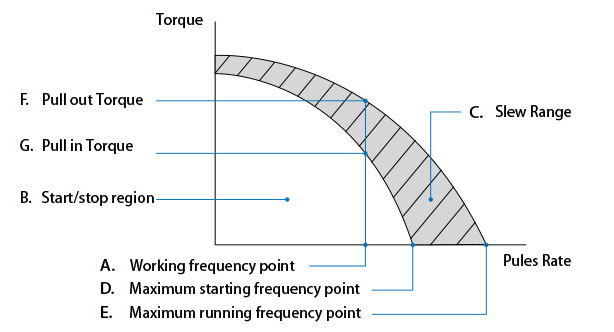
Понимание этих терминов помогает оценить пригодность двигателя:
A. Рабочая точка частоты: Зависимость между скоростью вращения (rev/sec) и частотой импульсов, рассчитываемая по формуле n = q * Hz / (360 * D).
B. Область пуска/остановки: Диапазон частот, в котором двигатель может безопасно запускаться и останавливаться без потери шагов.
C. Диапазон разгона: Диапазон скоростей, требующий постепенного разгона/замедления во избежание потери шагов.
D. Точка максимальной пусковой частоты: Максимальная скорость, при которой двигатель может запуститься без нагрузки.
E. Точка максимальной рабочей частоты: Макс. непрерывная скорость без нагрузки.
F. Момент втягивания: Максимальный момент, который двигатель может развить при непосредственном пуске на заданной частоте.
G. Момент выпадания: Максимальный момент при работе двигателя, обычно превышающий пусковой момент за счёт инерции.
Почему выбрать шаговый двигатель с постоянным магнитом?
Шаговые двигатели с постоянными магнитами обеспечивают надёжное и повторяемое управление движением при простом импульсном принципе работы. Их простая конструкция и эффективные характеристики крутящего момента делают их идеальными для таких применений, как станки CNC, робототехника и прецизионные системы позиционирования.
Рекомендуемые статьи:
Угол шага шагового двигателя и формула расчёта: полное руководство (2025)
Разница между втекающим и вытекающим током: 7 важных фактов
Формула расчёта крутящего момента двигателя: простое руководство с 5 ключевыми формулами