
 English

Как управлять шаговым двигателем с помощью Arduino: пошаговое руководство
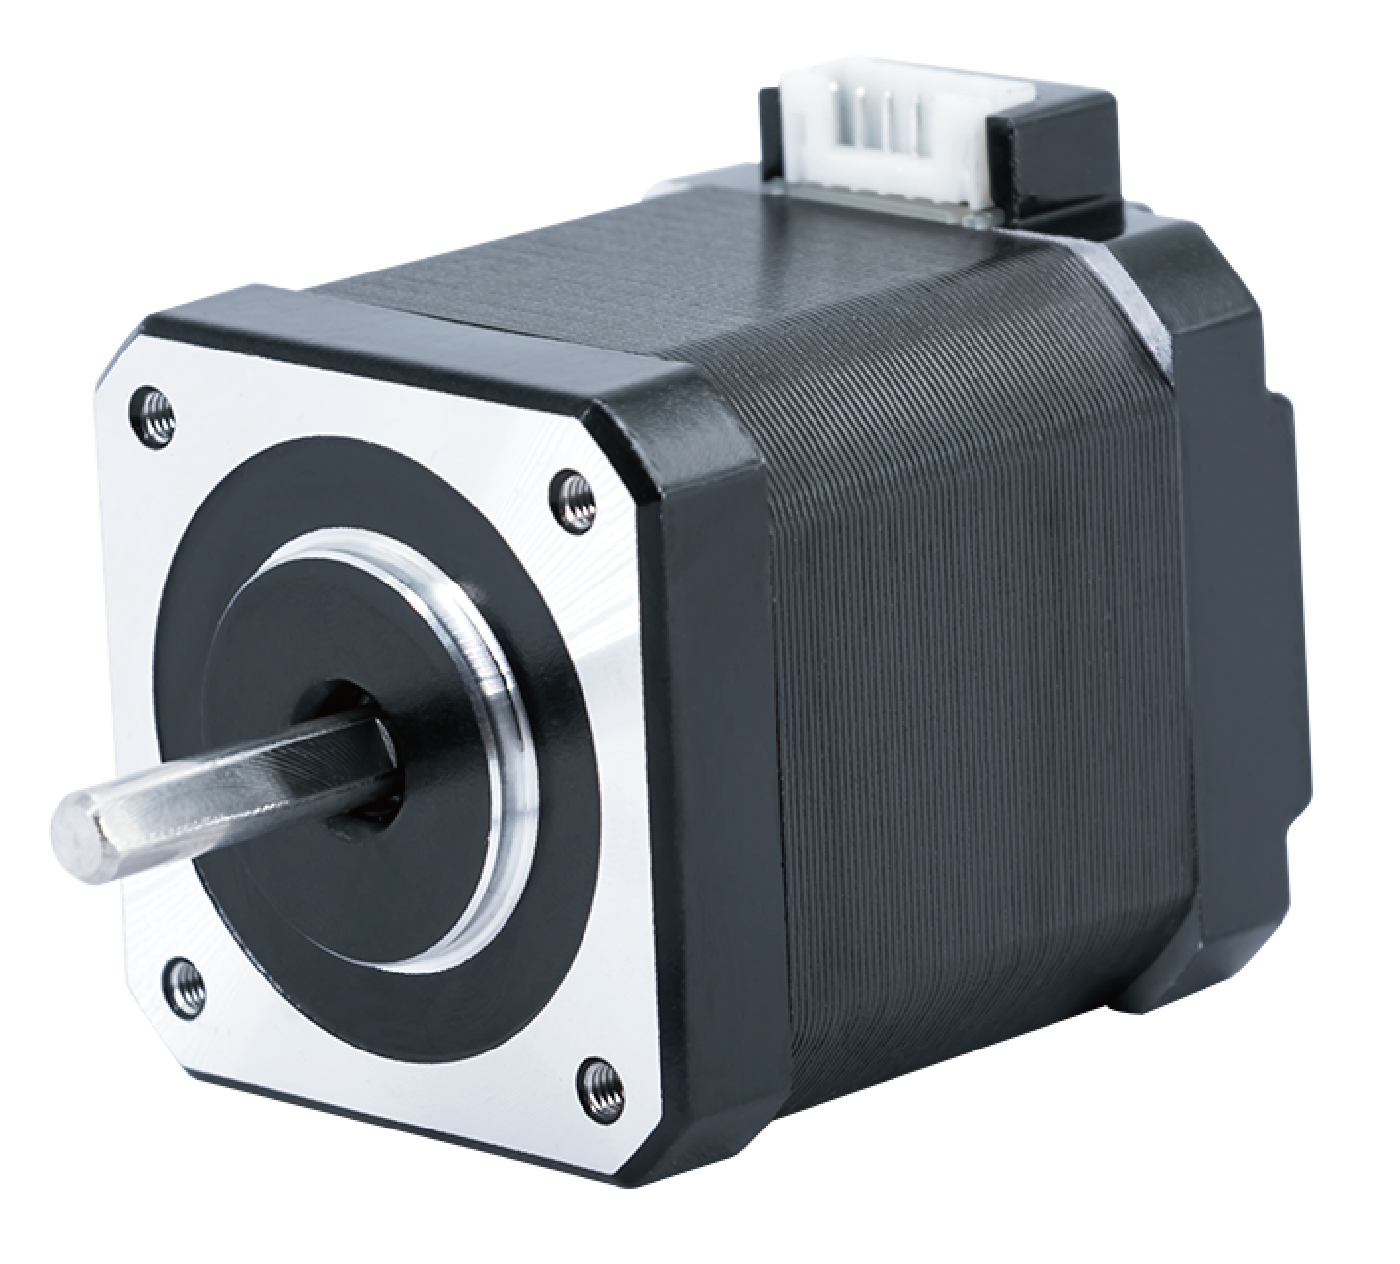
Шаговые двигатели широко применяются в системах управления движением, требующих точного позиционирования, повторяемости перемещений и надёжной работы. От станков CNC и 3D-принтеров до робототехники и автоматизированного оборудования шаговые двигатели остаются популярным выбором — особенно в сочетании с Arduino.
В этом пошаговом руководстве мы покажем, как управлять шаговым двигателем с Arduino, используя двухфазный гибридный шаговый двигатель NEMA 17 (42мм) разомкнутого контура как практический пример. Такая конфигурация — одно из самых распространённых и проверенных решений для проектов управления движением на базе Arduino.
1. Зачем использовать шаговый двигатель с Arduino?
Arduino широко применяется для прототипирования и задач управления благодаря простоте, гибкости и обширной экосистеме. Шаговые двигатели естественно сочетаются с ней, поскольку обеспечивают:
Точное позиционное управление без обратной связи
Простая логика управления «импульс-направление»
Стабильная работа на низкой скорости
Экономичная реализация
В отличие от двигателей постоянного тока, шаговые двигатели вращаются дискретными шагами, что в большинстве применений обеспечивает точное угловое позиционирование без энкодеров.
2. Выбор правильного шагового двигателя для проектов Arduino
Для большинства применений Arduino, Шаговый двигатель NEMA 17 разомкнутого контура является предпочтительным выбором.
Почему NEMA 17?
Стандартный Размер рамы 42 × 42 мм
Широко доступные драйверы и аксессуары
Сбалансированный момент, размер и стоимость
Лёгкая интеграция в механические конструкции
Разомкнутый и замкнутый контур
Пока шаговые двигатели замкнутого контура обеспечивают обратную связь по положению, они также повышают стоимость и сложность системы. Для систем на базе Arduino шаговых двигателей с разомкнутым контуром в большинстве случаев достаточно, особенно для прототипирования, небольших систем автоматизации и учебных проектов.
В этом руководстве мы используем промышленный шаговый двигатель NEMA 17 с разомкнутым контуром (модель: SM1702).
3. Характеристики шагового двигателя в этом руководстве
Ниже приведены характеристики типичного двухфазного гибридного шагового двигателя NEMA 17, подходящего для управления через Arduino:
| Параметр | Значение |
|---|---|
| Размер двигателя | NEMA 17 (42 мм) |
| Тип двигателя | Двухфазный гибридный, разомкнутый контур |
| Угол шага | 1.8° |
| Номинальный ток | 1,4 А / фаза |
| Сопротивление фазы | 2.1 Ω ±10% |
| Индуктивность фазы | 3.4 mH ±20% |
| Момент удержания | 0.30 N·m |
| Рабочий цикл | Непрерывный |
| Класс изоляции | B |
| Рабочая температура | -20°C to +50°C |
| Срок службы | > 5 000 часов |
Эти электрические характеристики делают двигатель совместимым с распространёнными драйверами шаговых двигателей Arduino, такими как A4988 и DRV8825.
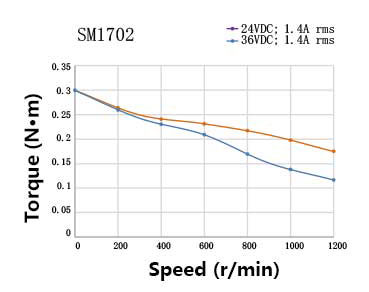
4. Понимание характеристики момент-скорость
Характеристики шагового двигателя во многом зависят от напряжения питания и выбора драйвера.
Для SM1702 двигатель:
На 0 об/мин, момент удержания приблизительно 0.30 N·m
На более высоких скоростях крутящий момент снижается из-за индуктивных эффектов
Увеличение напряжения питания с 24V to 36V значительно улучшает сохранение момента на высоких скоростях
Это поведение подчёркивает важный принцип проектирования:
Более высокое напряжение питания помогает сохранять момент при более высоких скоростях вращения, даже когда номинальный ток остаётся тем же.
Для применений, требующих более быстрого движения или больших нагрузок, этот фактор следует учитывать при проектировании системы.
5. Необходимые аппаратные компоненты
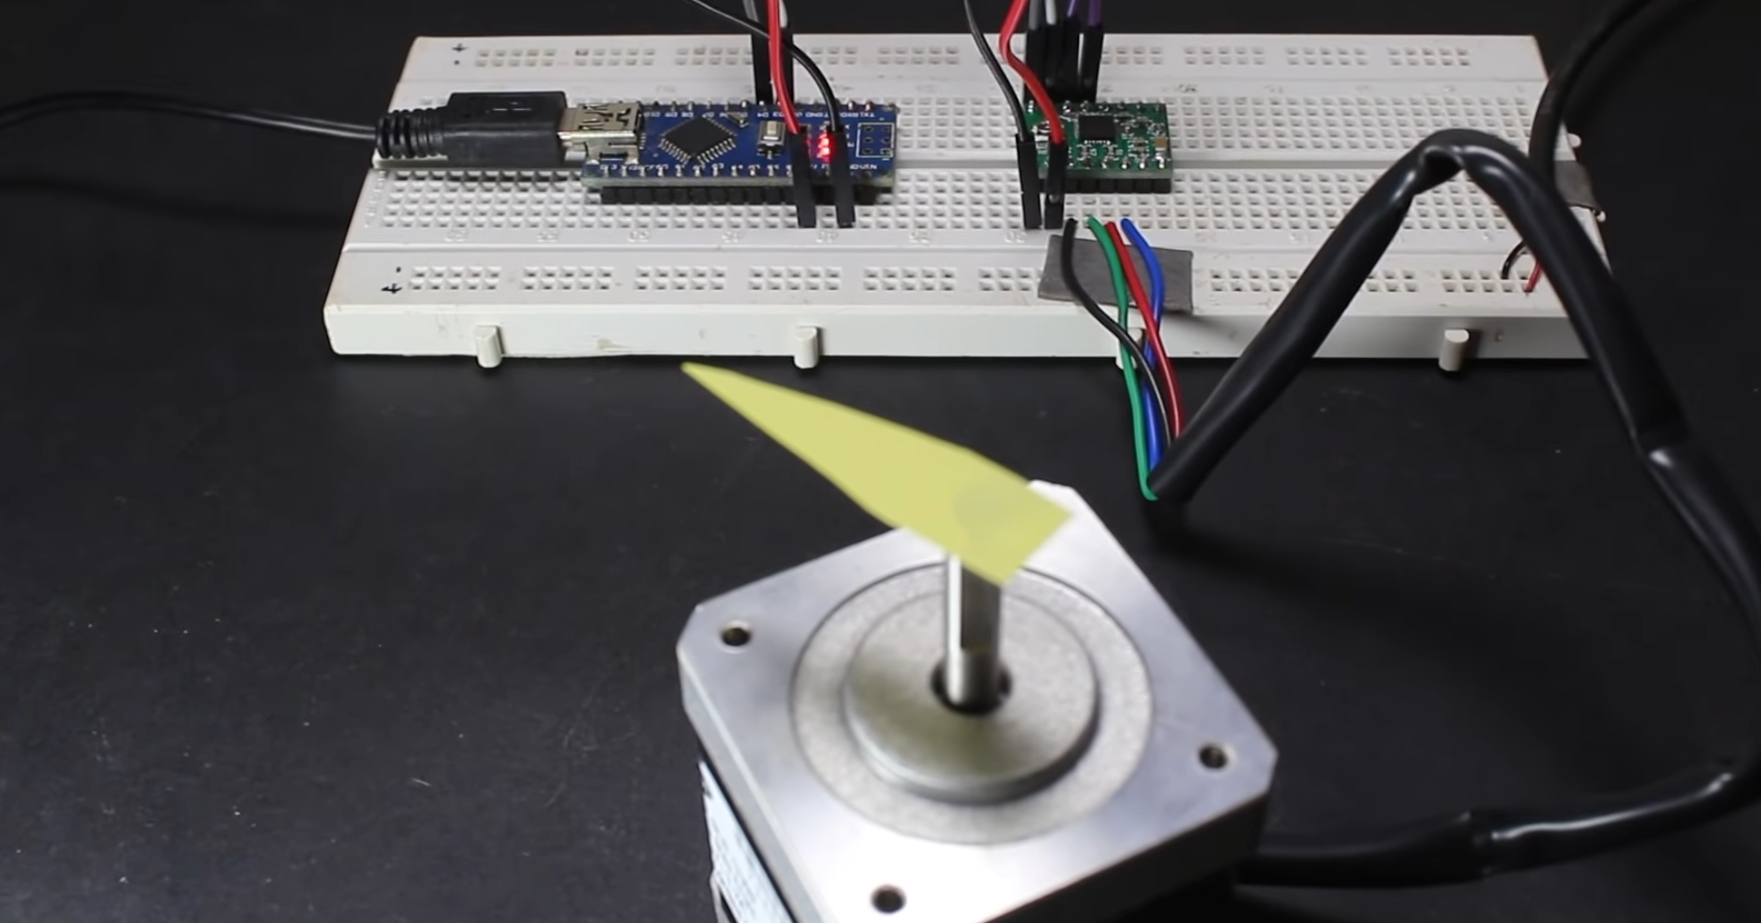
Для управления шаговым двигателем с помощью Arduino вам потребуются следующие компоненты:
Arduino Uno, Nano или совместимая плата
Двухфазный шаговый двигатель NEMA 17 разомкнутого контура (1,8°)
Драйвер шагового двигателя (A4988 или DRV8825)
Внешний источник питания постоянного тока (рекомендуется 12В–36В)
Макетная плата или печатная плата
Провода-перемычки
Опционально: радиатор для драйвера
Примечание: Не питайте шаговый двигатель напрямую от Arduino. Всегда используйте внешний источник питания для двигателя.
6. Подключение шагового двигателя к Arduino
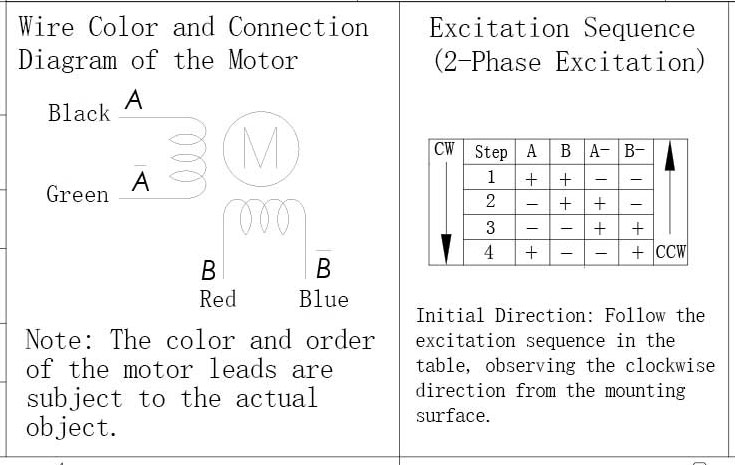
Типичный биполярный шаговый двигатель NEMA 17 имеет 4 провода, соответствующие двум фазам двигателя (A и B).
Обзор базовой проводки (пример A4988)
Фаза A двигателя → A1 / A2 на драйвере
Фаза B двигателя → B1 / B2 на драйвере
Вывод STEP → цифровой вывод Arduino
Вывод DIR → цифровой вывод Arduino
ENABLE (опционально) → Arduino или GND
VMOT → Внешний источник питания (+)
GND → Общая земля (Arduino + источник питания)
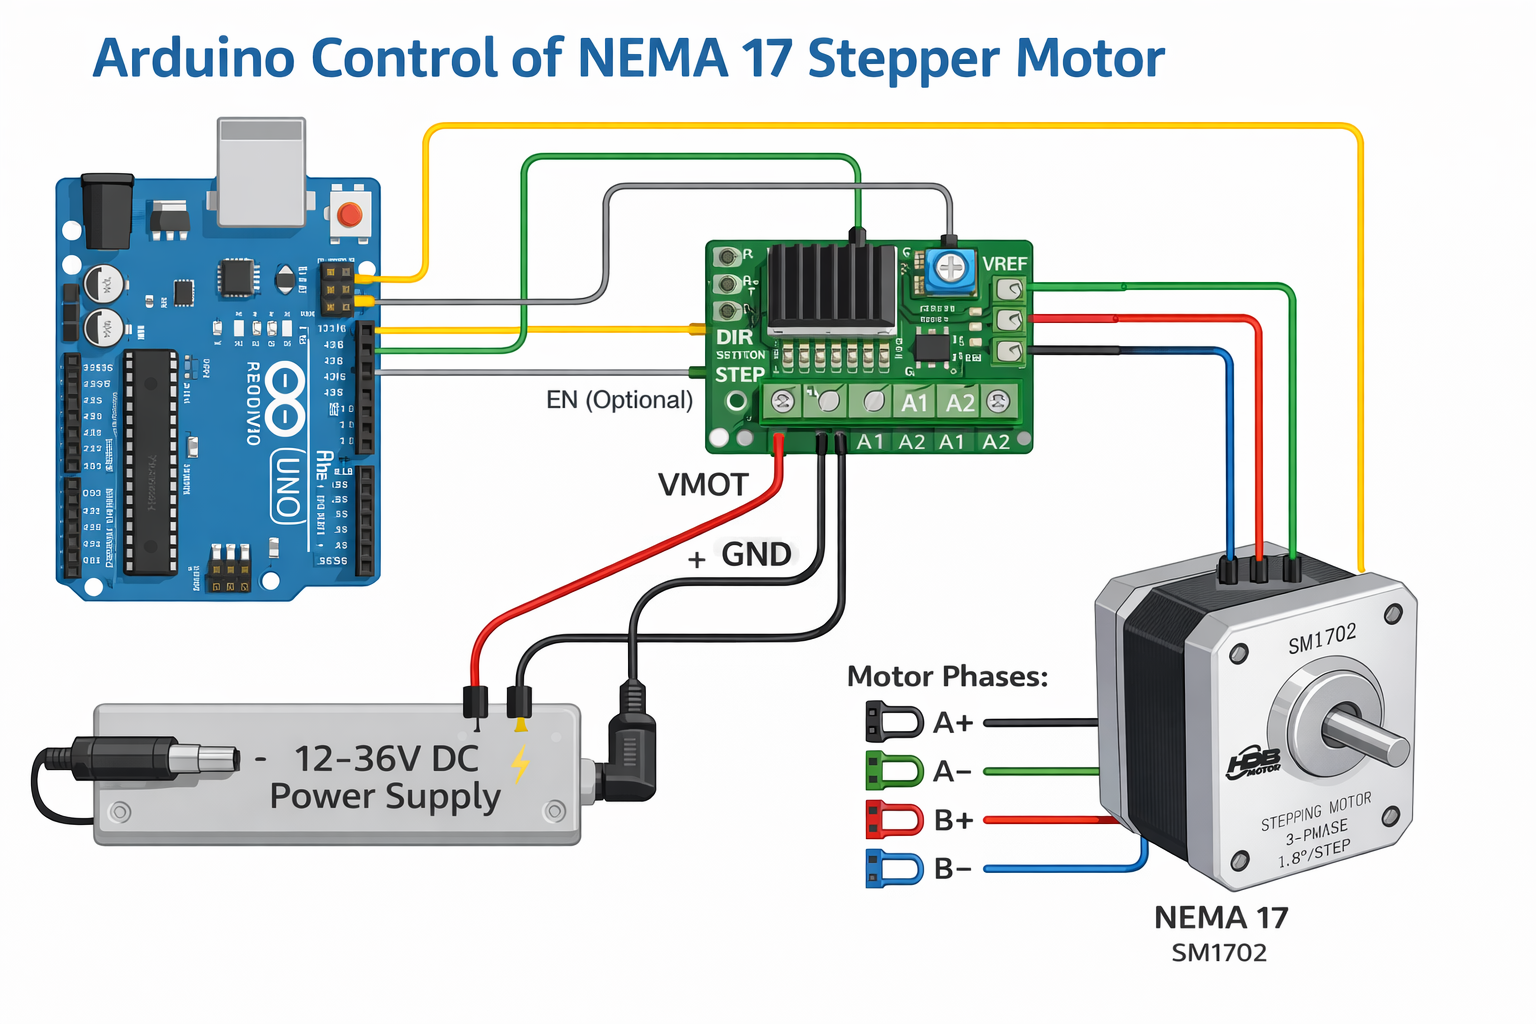
Правильное подключение фаз имеет решающее значение. Если двигатель вибрирует, но не вращается, поменяйте местами одну пару проводов катушки.
7. Пример кода Arduino
Ниже приведён простой пример с использованием встроенного Stepper библиотеки. Для более плавного ускорения и производительности рекомендуются библиотеки, такие как AccelStepper.
#include <Stepper.h>

const int stepsPerRevolution = 200; // 1.8° per step
Stepper myStepper(stepsPerRevolution, 8, 9, 10, 11);

void setup() {
  myStepper.setSpeed(300); // RPM
}

void loop() {
  myStepper.step(stepsPerRevolution);
  delay(1000);
  myStepper.step(-stepsPerRevolution);
  delay(1000);
}
Этот код поворачивает двигатель на один полный оборот по часовой стрелке, а затем против часовой стрелки.
8. Ограничение тока и настройка драйвера
Правильная установка ограничения тока на драйвере имеет важное значение.
Для двигателя SM1702:
Номинальный ток: 1,4 А на фазу
Отрегулируйте опорное напряжение драйвера (Vref) согласно техническому описанию драйвера, чтобы избежать перегрева при сохранении достаточного крутящего момента.
9. Механическая интеграция
Двигатель соответствует стандарту Монтажные размеры NEMA 17, что обеспечивает совместимость с широким рядом кронштейнов, муфт и линейных модулей.
Типичные применения включают:
Линейные приводы
Оси ЧПУ
Суставы роботов
Системы позиционирования конвейеров
Стандартные размеры вала обеспечивают простое соединение с ходовыми винтами, ремнями или редукторами.
10. Масштабирование: когда использовать больший двигатель
Хотя двигатели NEMA 17 идеально подходят для малых и средних нагрузок, применения с более высоким моментом могут потребовать:
шаговые двигатели NEMA 23
Более высокое напряжение питания
Внешние драйверы
Системы замкнутого контура
Для станков с ЧПУ, упаковочного оборудования и промышленной автоматизации может потребоваться увеличение типоразмера двигателя или модернизация архитектуры управления.
11. Распространённые применения
Шаговые двигатели NEMA 17 с управлением от Arduino широко используются в:
Настольные станки с ЧПУ
3D-принтеры
Робототехнические платформы
Слайдеры камер
Медицинские и лабораторные устройства
Малое оборудование автоматизации
Их надёжность, точность и простота управления делают их стандартным выбором в системах движения.
12. Заключительные мысли
Управление шаговым двигателем с Arduino просто при правильном выборе компонентов. двухфазный гибридный шаговый двигатель NEMA 17 разомкнутого контура, например SM1702, обеспечивает отличный баланс производительности, простоты и стоимости.
Понимая характеристики двигателя, скоростно-моментное поведение и правильную конфигурацию драйвера, вы можете создавать стабильные и надёжные системы управления движением, пригодные как для прототипирования, так и для реальных применений.
Если вам нужны подробные спецификации, чертежи или варианты OEM-кастомизации, выбор шагового двигателя промышленного класса со стабильными электрическими и механическими характеристиками имеет решающее значение для долгосрочного успеха.