
 English

Как выбрать шаговый двигатель: 6 важных советов для лучшего выбора
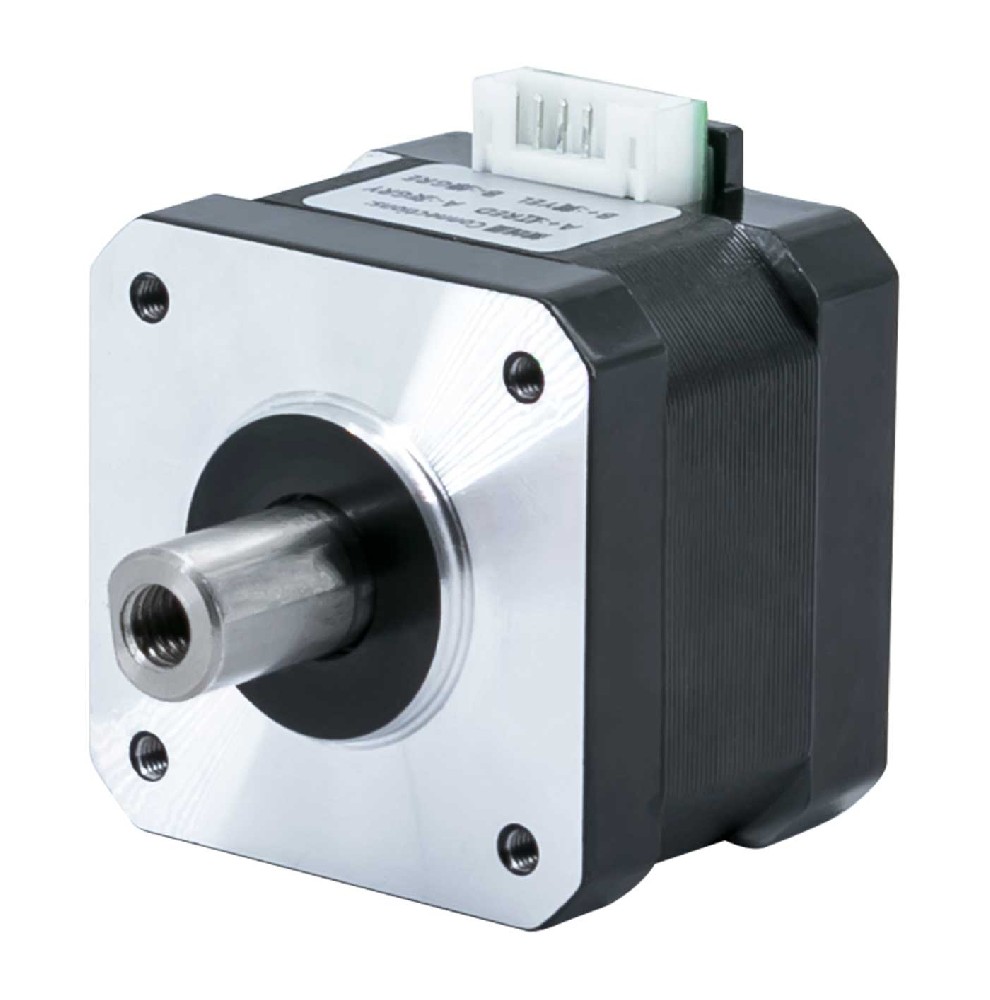
Умение правильно выбрать шаговый двигатель важно для достижения точной и эффективной автоматизации. Шаговые двигатели широко применяются в мехатронике и системах управления, а правильный выбор требует понимания момента, скорости, типов двигателей, точности и требований к драйверу. Это руководство проведёт вас через 6 важных советов по выбору лучшего шагового двигателя для вашей задачи.
1. Понимание типов шаговых двигателей
Существует три основных типа шаговых двигателей по конструкции ротора:
Постоянный магнит (ПМ): Имеет статор с когтеобразными полюсами и ротор с постоянными магнитами, обеспечивая большие углы шага (7,5°–15°), но меньший момент и более низкую стоимость.
Гибридный (ГБ): Сочетает особенности двигателей с постоянными магнитами и VR-двигателей, имеет малый угол шага (обычно 1,8°), высокий момент и быстрое реагирование, но более высокую цену.
Переменный реактанс (VR): Нет постоянных магнитов, углы шага от 1,8° до 15°, средний момент и обычно меньшая эффективность.
Выбор типа двигателя зависит от требований вашего применения' к моменту, скорости и стоимости.
| PM | HB | VR | |
| Угол шага | 7,5°∼15° подробнее | 1,8° подробнее | 1.8°∼15° |
| Крутящий момент | Малый | Большой | От среднего до большого |
| Постоянная времени | От малого до среднего | Малый | Большой |
| Цена | Дешёвый | Дорогой | Дорогой |
2. Точно рассчитайте требуемый момент
Крутящий момент имеет решающее значение при выборе шагового двигателя. Убедитесь, что статический крутящий момент двигателя превышает момент нагрузки с учётом инерционных и фрикционных составляющих. Рассмотрите коэффициент запаса от 1,3 до 2, чтобы гарантировать надёжную работу. Помните, что инерционные нагрузки преобладают при разгоне, а фрикционные нагрузки влияют на работу с постоянной скоростью.
3. Определите подходящую скорость двигателя
Шаговые двигатели работают по-разному на низких и высоких скоростях. Для низкоскоростных применений выбирайте двигатели с малым углом шага и рассмотрите трёхфазные двигатели, чтобы свести к минимуму вибрацию и резонанс. Для высокоскоростных применений требуются двигатели с меньшей индуктивностью обмоток и более высоким допустимым фазным током. Выбор подходящего драйвера с высоким напряжением питания может улучшить характеристики на повышенных скоростях.
4. Выберите подходящий монтаж и размер двигателя
Распространённые типоразмеры корпусов варьируются от NEMA8 (20×20mm) до NEMA42 (110×110mm). Корпуса большего размера обычно обеспечивают более высокий крутящий момент. Если место для установки ограничено, рассмотрите передовые варианты, такие как гибридные шаговые двигатели MOONS' PowerPlus, которые повышают крутящий момент на 25%–40% за счёт оптимизированной магнитной конструкции без повышения напряжения или тока.
5. Оцените потребности в точности позиционирования
Высокоточные шаговые двигатели отличаются меньшим углом шага, сниженным моментом зубцового зацепления и быстрым переходным откликом. Чем больше фаз у двигателя, тем выше точность, но сложнее конструкция. Типичные варианты: двухфазные двигатели (1,8°, 0,9°), трёхфазные (1,2°) и пятифазные (0,72°, 0,36°). Для применений, чувствительных к шуму, микрошаговый режим дополнительно сглаживает движение и снижает вибрацию.
6. Выберите правильный драйвер по характеристикам двигателя
Драйвер должен соответствовать требованиям по току двигателя, дроблению шага (микрошагу) и напряжению питания. Использование интеллектуальных инструментов подбора, таких как HDBMOTOR' SEARCH ROBOT, может упростить этот процесс, предлагая анализ крутящего момента и превышения температуры на рабочих частотах для оптимизации вашего выбора.
Рекомендуемые статьи:
Угол шага шагового двигателя и формула расчёта: полное руководство (2025)
Разница между втекающим и вытекающим током: 7 важных фактов
Формула расчёта крутящего момента двигателя: простое руководство с 5 ключевыми формулами