
 English

Руководство по устранению ошибок связи драйвера шагового двигателя
Ошибка связи драйвера шагового двигателя — одна из самых неприятных проблем в промышленной автоматизации. От станков CNC и упаковочного оборудования до робототехники и инспекционных систем — ненадёжная связь с драйвером может остановить в остальном стабильную систему движения.
Основываясь на реальном опыте ввода в эксплуатацию и устранения неисправностей на объектах, это руководство разбирает наиболее распространённые причины сбоев связи и объясняет, как инженеры на практике диагностируют и устраняют их на месте.
1. Проблемы аппаратного подключения
Ослабленные или повреждённые сигнальные кабели
На практике более половины сбоев связи начинаются с чего-то простого: разъёмов. Кабели RS-485, CAN или EtherCAT, внешне выглядящие исправными, могут иметь окисленные контакты, неплотные обжимы или усталость внутренних проводников — особенно в подвижных кабельных цепях.
Переподключите все разъёмы и проверьте контакты на окисление
Проверьте целостность мультиметром во время движения
Заменяйте подозрительные кабели, а не используйте повторно
Неверный тип кабеля или чрезмерная длина
Использование неэкранированного кабеля или превышение пределов протокола приводит к искажению сигнала. Например, в сетях RS-485 длиной более ~1200 meters без повторителей часто наблюдаются периодические пропадания связи.
Используйте экранированные витые пары и держите кабели связи физически отдельно от силовых линий двигателя.
2. Электромагнитные помехи (EMI)
Мощные двигатели, частотно-регулируемые приводы и импульсные блоки питания могут напрямую вносить помехи в линии связи. Связанные с ЭМП ошибка связи драйвера шагового двигателя проблемы часто кажутся случайными и зависят от температуры.
Избегайте параллельной прокладки сигнальных и силовых кабелей
Добавьте ферритовые сердечники на обоих концах кабелей связи
Используйте одноточечное заземление для снижения земляных петель
3. Несоответствие коммуникационных параметров
Скорость передачи и формат кадра
Даже один несовпадающий параметр — скорость передачи, контроль чётности, стоповый бит — может полностью заблокировать обмен данными. Это особенно часто встречается в сетях Modbus RTU с несколькими устройствами.
Проверьте формат 8-N-1 или требуемый формат на контроллере и драйвере
Подтвердите уникальность адреса подчинённого
Проверьте ошибки CRC инструментами диагностики протокола
Неправильный выбор протокола
Убедитесь, что оба устройства настроены на один и тот же протокол (Modbus RTU, CANopen, EtherCAT). Правильный кабель с неверным протоколом всё равно не будет работать, и ошибка не отобразится.
4. Проблемы питания и заземления
Нестабильные или недостаточно мощные источники питания могут вызывать сброс или сбои микросхем связи. В системах 24V просадка напряжения ниже ~20V при изменении нагрузки — распространённая первопричина.
Измерьте напряжение питания при динамической нагрузке
Обеспечьте достаточный запас мощности
Проверьте правильное заземление (<4Ω)
5. Факторы прошивки и ПО
Устаревшая прошивка драйвера или плохо структурированный код контроллера могут вызывать повторные таймауты и повторы.
Обновляйте прошивку драйвера при наличии
Проверьте тайминг команд и обработку отклика
Используйте инструменты вроде Modbus Poll или CAN-анализатора для проверки кадров
6. Фактический аппаратный сбой
Если всё остальное в порядке, наиболее вероятной причиной становится физическое повреждение. ESD, ошибки проводки или перенапряжение могут необратимо повредить порты связи.
Проверьте видимые повреждения портов
Измерьте импеданс сигнала на землю
Перекрёстная проверка с заведомо исправным драйвером
7. Пошаговый диагностический процесс
Перезапустите систему и проверьте повторяемость
Упростите до минимальной конфигурации сети
Меняйте кабели, затем драйвер, затем контроллер
Проверьте качество сигнала осциллографом при необходимости
Выбор драйвера важнее, чем вы думаете
Во многих проектах устойчивые ошибка связи драйвера шагового двигателя проблемы исчезают после перехода на драйвер с надёжной фильтрацией и гибкой конфигурацией.
В реальных системах автоматизации инженеры часто предпочитают шинные и интеллектуальные шаговые драйверы, которые позволяют:
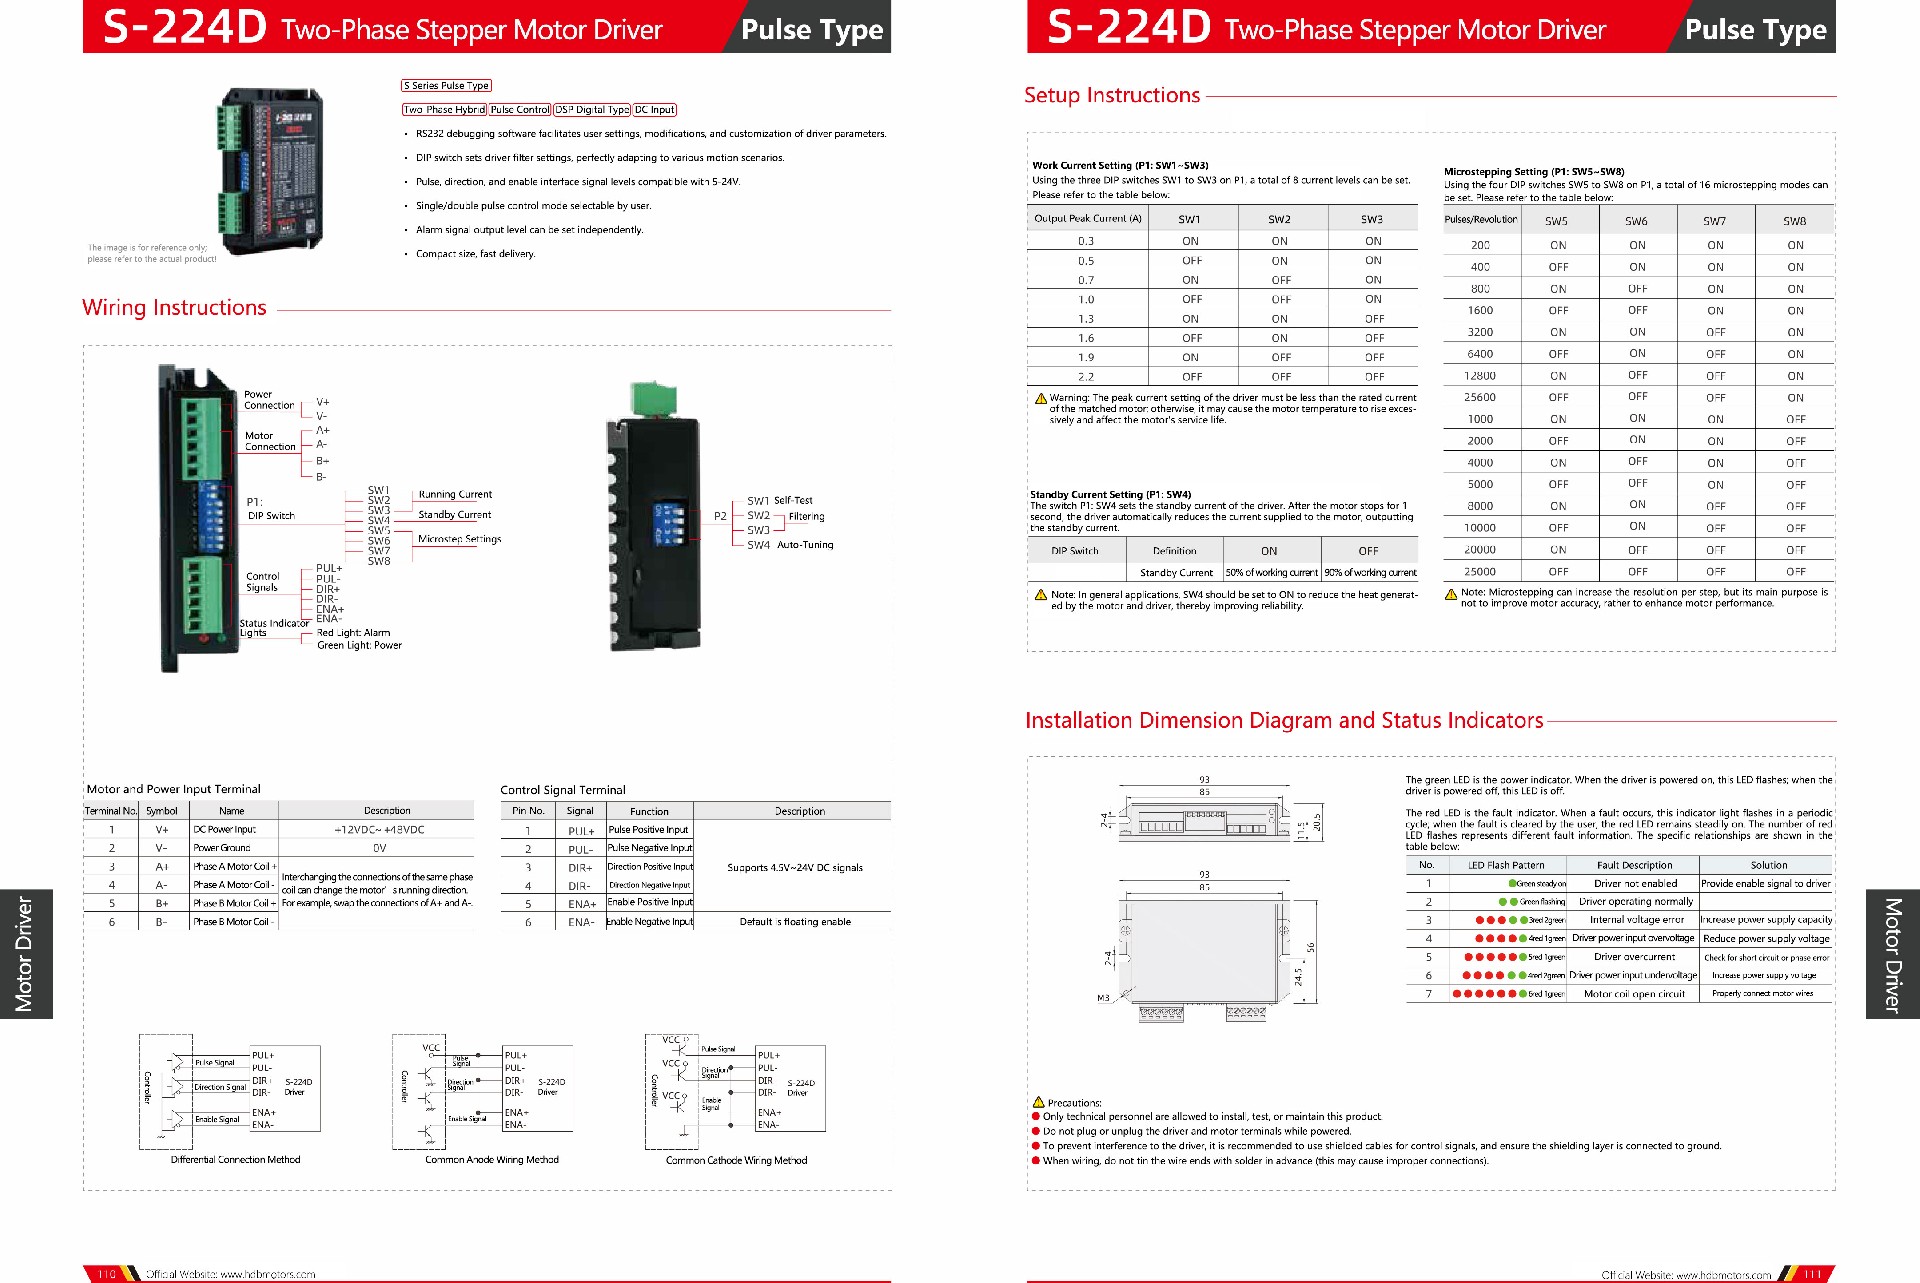
Настраиваемая DIP-переключателями фильтрация для различных профилей движения
Совместимые сигналы импульс / направление / разрешение 5–24В
Выбираемые одно- или двухимпульсные режимы управления
Настраиваемые пользователем уровни аварийного выхода
Компактные размеры и быстрая поставка также сокращают время доработки системы при сжатых сроках.
Доступные серии драйверов для различных применений
Для справки: часто используемые модели промышленных драйверов включают:
Bus Type / S-245D / Intelligent Type / S-224D / CSH-2285R / SSA Series / S-2822H / SSD Series / S-266D / DBL-4850H
Эти платформы рассчитаны на адаптацию к разнообразным сценариям движения за счёт конфигурации на аппаратном уровне, а не хрупких программных обходных решений.
Нужна помощь в выборе или устранении неисправностей?
Если ваша система по-прежнему сообщает об ошибках связи после выполнения указанных шагов, может потребоваться драйвер, более точно соответствующий вашей архитектуре управления.
Инженеры HDBMOTOR регулярно помогают заказчикам диагностировать сбои связи и подбирать подходящие шаговые драйверы для их оборудования.
Примечание: список продуктов на сайте может не включать все доступные конфигурации. Вы можете оставьте сообщение описав ваше применение для запроса полных спецификаций, рекомендаций по проводке или поддержки образцами.
По смежным темам управления движением вам также могут быть полезны следующие материалы: