
 English

Параметры выбора шагового двигателя: 7 ключевых факторов
Понимание параметров подбора шагового двигателя критически важно для инженеров и техников, работающих в промышленной автоматизации и производстве. Правильный выбор шагового двигателя требует не только учёта тока привода; он требует комплексной оценки таких факторов, как статический момент, способ управления, напряжение питания и другие важные спецификации. Это руководство охватывает семь важнейших параметров, которые помогут выбрать идеальный шаговый двигатель для вашего приложения.
Статический момент шагового двигателя
Статический момент — это момент, возникающий, когда номинальный ток возбуждает двухфазные обмотки двигателя при неподвижном роторе. Он отражает способность двигателя удерживать позицию под внешними усилиями и аналогичен показателю «мощности» у традиционных двигателей. Например, двигатели с моментом ниже 0,8 N·m обычно соответствуют типоразмерам от NEMA 8 до NEMA 17. Двигатели с моментом около 1 N·m часто используют раму NEMA 23, а для больших значений момента требуются NEMA 34, NEMA 42 или более крупные.
Метод привода шагового двигателя
Способ управления существенно влияет на работу двигателя. К распространённым методам относятся приводы с постоянным напряжением и постоянным током, а также униполярные и биполярные схемы обмоток.
Привод с постоянным напряжением: Требует тщательного подбора сопротивления, чтобы предотвратить чрезмерный ток, который может повредить драйвер.
Привод с постоянным током: Применяется для двигателей с низким сопротивлением и номинальными токами обычно от 1 до 3 А, требующих специализированных драйверов для более высоких токов.
Однополярный привод: Использует четыре силовых транзистора с протеканием тока в одном направлении через каждую катушку, подходит для высокоскоростных применений.
Биполярный привод: Использует вдвое больше транзисторов, позволяя току изменять направление, что обеспечивает более высокий момент на низких скоростях, но требует более сложной схемы.
Напряжение привода шаговых двигателей
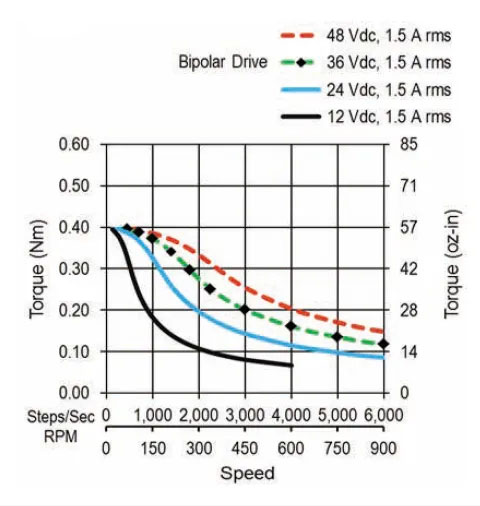
Напряжение питания драйвера, то есть входное напряжение драйвера двигателя, сильно варьируется — распространённые варианты включают DC 12V, 24V, 48V и AC 24V, 36V, 110V и выше. Более высокие напряжения обычно улучшают моментные и скоростные возможности, особенно на повышенных скоростях.
Соображения по току привода
Ток привода, или фазный ток, — это ток, протекающий через каждую обмотку двигателя. Даже двигатели схожих размеров с одинаковым статическим моментом могут иметь разные сопротивление и номинальный ток.
Характеристики момента шаговых двигателей
Кривая зависимости крутящего момента от частоты показывает, как момент снижается при увеличении скорости. Шаговые двигатели развивают высокий момент на низких скоростях, но теряют его на более высоких скоростях. Регулировка напряжения привода, сопротивления и индуктивности позволяет оптимизировать выходной момент для вашей задачи.
Число фаз в шаговых двигателях
Количество фаз, обычно две или три, влияет на угол шага и плавность работы. Двухфазные двигатели обычно имеют угол шага 0,9° или 1,8°, а трёхфазные — 1,2°. Меньшие углы шага обеспечивают более плавную работу, поэтому трёхфазные двигатели предпочтительны в высокоскоростных режимах и при повышенных требованиях к моменту.
Частота запуска без нагрузки
Также известный как «частота холостого пуска», этот параметр определяет способность двигателя запускаться без нагрузки на определённой скорости. Для применений, требующих частых пусков и остановок при скорости около 1000 rpm, полезны двигатели с высокой частотой пуска без нагрузки, например с постоянными магнитами или реактивного типа.
Рекомендуемые статьи:
Терминология электрических шаговых двигателей