
 English

Число фаз — один из тех параметров двигателя, который в технических описаниях упоминается вскользь, но в итоге определяет реальные конструктивные решения, когда вы глубоко погружены в создание OEM-машины. Если вы когда-либо видели, как 2-фазный двигатель на частоте 8 Гц разносит вибрацией раму конвейера, или наблюдали, как 5-фазная система удерживает субмикронное позиционирование в манипуляторе пластин, вы понимаете, почему это важно.
В этой статье разбираются электромагнитные и механические различия между 2-фазными, 3-фазными и 5-фазными шаговыми двигателями — не как сравнение продуктов, а как инженерный анализ того, когда и почему каждая конфигурация оправдана.
Что означает "фаза" в шаговом двигателе?
Фаза в шаговом двигателе — это независимо возбуждаемая группа обмоток. Когда через фазу протекает ток, он создаёт вектор магнитного потока, который притягивает зубцы ротора' к положению совмещения. Последовательное переключение нескольких фаз вращает этот вектор потока вокруг статора, увлекая ротор за собой дискретными угловыми шагами.
Количество фаз определяет, сколько различных позиций потока существует за один электрический цикл. Больше фаз означает больше промежуточных позиций потока, что напрямую означает более тонкие переходы крутящего момента и более плавное движение ротора. Это также влияет на то, насколько резко смещается магнитное поле при коммутации — ключевой фактор вибрации и резонансного поведения.
Для более глубокого изучения лежащих в основе электромагнитных принципов как работают шаговые двигатели руководство подробно описывает взаимодействие ротора и статора.
2-фазные шаговые двигатели
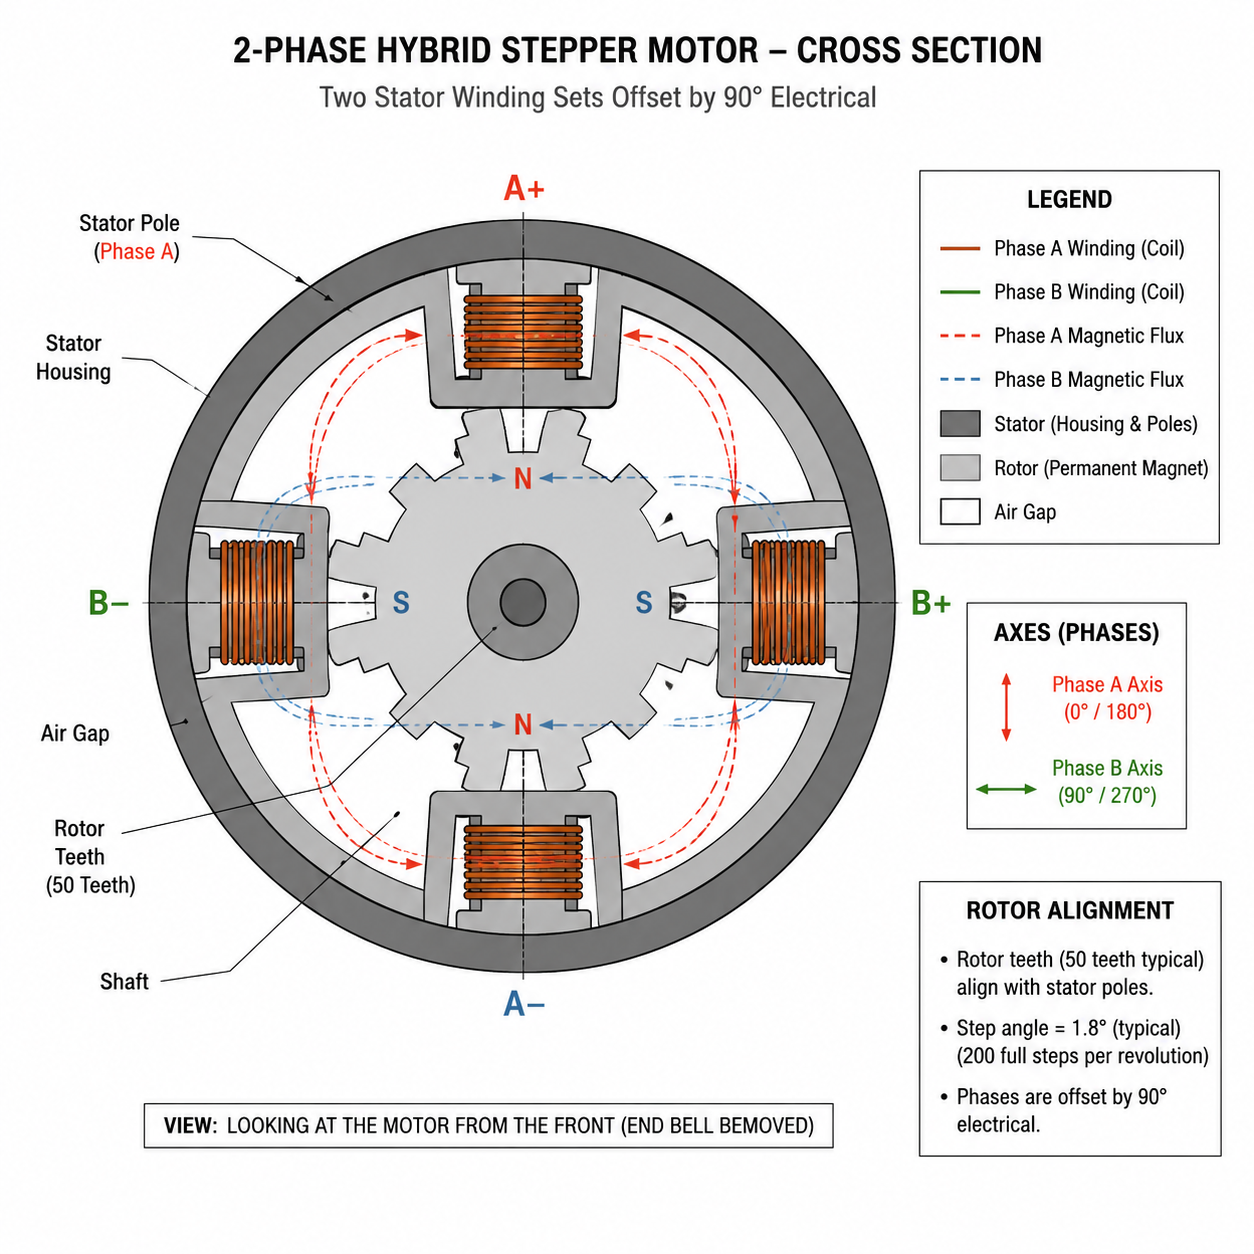
Двухфазный гибридный шаговый двигатель — рабочая лошадка промышленной автоматизации. Две группы обмоток, смещённые на 90 электрических градусов, управляются четырёхшаговой последовательностью полного шага или восьмишаговой последовательностью полушага. Просто, дешёво и хорошо изучено.
Стандартный угол шага 1.8° (200 steps/rev) достигается за счёт 50-зубцового ротора в сочетании с геометрией 4-полюсного 2-фазного статора. Драйверы встречаются повсеместно — от простых микросхем H-моста L298 до сложных приводов с микрошагом на базе DSP с полосой пропускания контура тока выше 10 kHz.
Слабое место 2-фазных двигателей — пульсации момента. В режиме полного шага пульсации могут превышать 30% пикового момента. Даже при синусоидальном микрошаге двухфазная форма тока даёт момент, изменяющийся как квадратный корень из суммы квадратов двух синусоид — теоретически постоянный, но реальная индуктивность обмоток и искажения противо-ЭДС разрушают эту идеальную картину. На практике наблюдаются пульсации момента 5–15% даже при хороших приводах с микрошагом.
Другая проблема — среднечастотный резонанс. На определённых скоростях — обычно 100–300 об/мин в зависимости от инерции ротора и нагрузки — собственная частота колебаний ротора совпадает с частотой шагового возбуждения. Результат — сильная вибрация, иногда достаточная для полной остановки двигателя. Это структурное свойство 2-фазной схемы возбуждения, а не недостаток драйвера. Антирезонансные алгоритмы в современных приводах помогают, но не отменяют лежащую в основе физику.
Тем не менее для большинства промышленных применений — универсальные оси CNC, упаковочные индексаторы, аппликаторы этикеток, простые операции «взять и положить» — 2-фазные двигатели вполне подходят. Экосистема зрелая, запасные части доступны по всему миру, а стоимость в расчёте на ньютон-метр трудно превзойти.
3-фазные шаговые двигатели
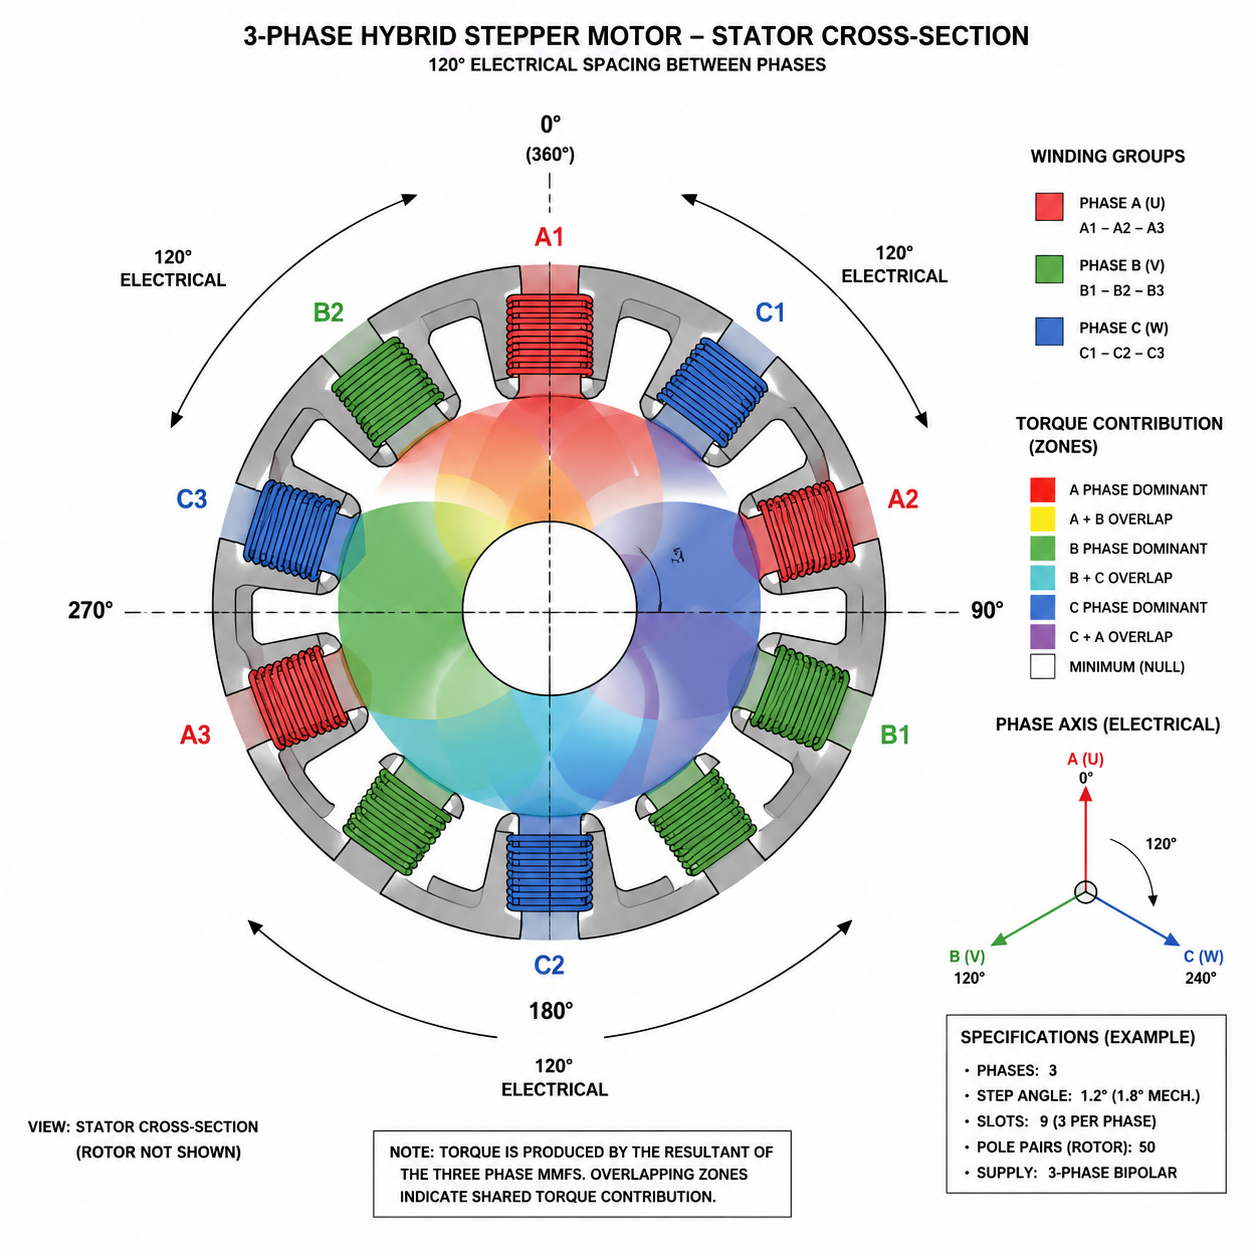
Трёхфазные шаговые двигатели используют ту же электромагнитную логику, что и трёхфазные асинхронные двигатели переменного тока: три обмотки, смещённые на 120 электрических градусов, управляются по шестишаговой схеме. Вектор потока вращается более непрерывно, чем в двухфазной системе, что заметно сказывается на качестве момента и уровне вибрации.
Снижение пульсаций момента реально. При трёх фазах вклады моментов от каждой обмотки перекрываются более плавно. Теоретические пульсации момента при синусоидальном 3-фазном возбуждении снижаются примерно до 13% от значения для 2-фазного двигателя в идеальных условиях. На практике при хорошем приводе вы получите 3–8% пульсаций — заметно плавнее, чем у сопоставимой 2-фазной системы.
Стабильность скорости также повышается. Более непрерывное вращение потока уменьшает резкие магнитные переходы, возбуждающие колебания ротора. Среднеполосный резонанс не' исчезает полностью, но пик резонанса имеет меньшую амплитуду и его легче подавить с помощью замкнутого контура или компенсации антирезонанса.
С точки зрения нагрева 3-фазные двигатели распределяют тепло более равномерно по трём обмоткам, а не по двум. При высокой продолжительности включения это имеет значение — 3-фазный двигатель можно нагружать сильнее до достижения тепловых пределов, что актуально для применений с непрерывным режимом работы, таких как приводы конвейеров или поворотные делительные столы.
Обратная сторона — сложность драйвера. Для 3-фазных шаговых приводов требуется топология 3-фазного H-моста (шесть ключей против четырёх для 2-фазного), а логика коммутации сложнее. Надбавка к стоимости драйвера по сравнению с 2-фазным вариантом реальна, хотя она существенно сократилась, поскольку комплекты «3-фазный двигатель + привод» стали более распространёнными на европейском и азиатском рынках OEM.
5-фазные шаговые двигатели
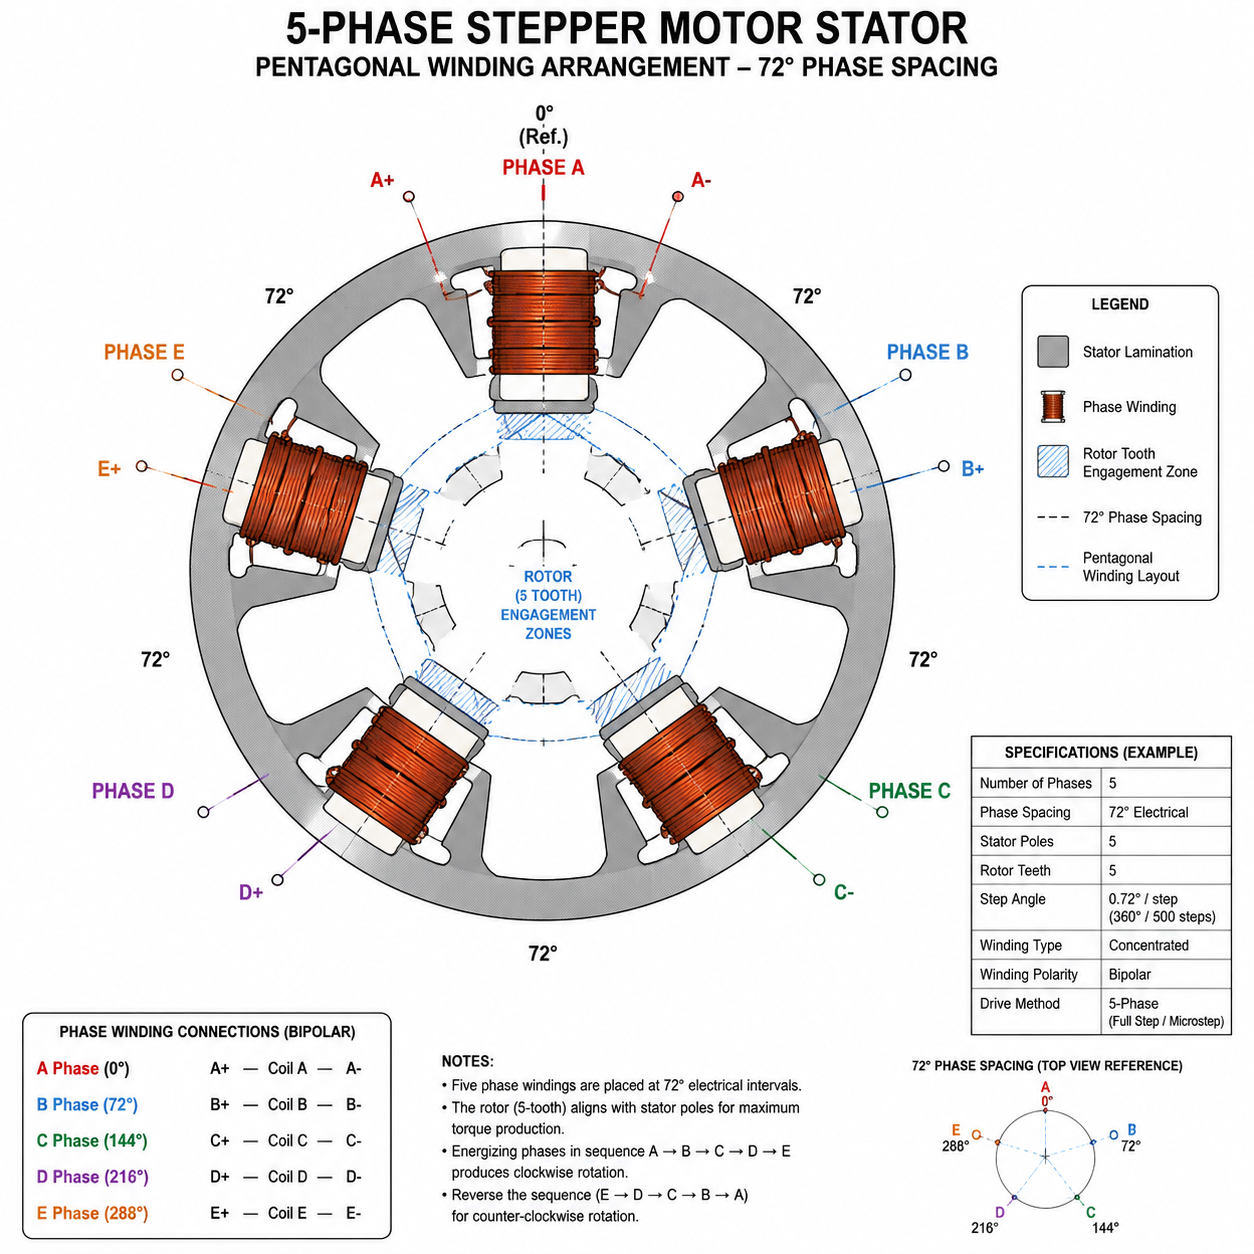
Пятифазные шаговые двигатели — это отдельная категория машин. Статор имеет пять обмоток, расположенных с интервалом 72 электрических градуса, а стандартный угол шага снижается до 0.72° — 500 шагов на оборот в режиме полного шага. Это' в 2.5× превышает собственное разрешение 2-фазного двигателя до применения любого микрошага.
Электромагнитное поведение принципиально более плавное. При пяти активных фазах в пятиугольной схеме возбуждения переходы вектора потока малы и почти непрерывны. Пульсация момента в хорошо управляемой 5-фазной системе обычно ниже 3% — на порядок лучше, чем при работе 2-фазного двигателя полным шагом. Что ещё важнее, резонансные характеристики кардинально отличаются. Резонансная частота смещается выше, а амплитуда становится значительно меньше, поэтому 5-фазные двигатели стандартно применяются в обработке полупроводниковых пластин, оптических юстировочных столиках и прецизионном дозирующем оборудовании, где вибрация на любой частоте недопустима.
Точность позиционирования напрямую выигрывает от меньшего угла шага. Даже без микрошага шаги 0,72° обеспечивают более плавные профили движения и снижают вклад погрешности позиционирования от разброса между отдельными шагами. В линейной оси с шарико-винтовой передачей и шагом 5 мм каждый полный шаг перемещает на 10 мкм — этого достаточно для многих прецизионных применений без обратной связи по энкодеру.
Вопрос стоимости и сложности существенен. Пятифазные приводы дороже, менее распространены, и конфигурация обмоток требует внимательного отношения к последовательности фаз. Поиск неисправностей 5-фазной системы в эксплуатации сложнее, чем 2-фазной. Для крупносерийного OEM-оборудования, где характеристики движения оправдывают инвестиции, это того стоит. Для оси станка общего назначения — обычно нет.
См. руководство по типам шаговых двигателей больше о том, как конструкция гибридного ротора взаимодействует с числом фаз в прецизионных приложениях.
Сравнение конструкций
| Параметр | 2-фазный | 3-фазный | 5-фазный |
|---|---|---|---|
| Наборы обмоток | 2 | 3 | 5 |
| Электрическое смещение фаз | 90° | 120° | 72° |
| Стандартный угол полного шага | 1.8° | 1.2° | 0.72° |
| Шагов на оборот (полный шаг) | 200 | 300 | 500 |
| Число переключений драйвера | 4 | 6 | 10 |
| Относительная стоимость драйвера | Низкий | Средний | Высокий |
| Тепловое распределение обмотки | Умеренный | Хорошо | Отличный |
Пульсации момента и плавность движения
Пульсации крутящего момента — это периодическое изменение выходного момента при перемещении ротора в течение одного электрического цикла. Это' основной источник пульсаций скорости в шаговых системах с разомкнутым контуром и существенный фактор акустического шума и механического износа в прецизионном оборудовании.
| Configuration | Пульсации момента полного шага | Пульсации момента микрошага (типично) | Плавность скорости |
|---|---|---|---|
| 2-фазный | 25–35% | 5–15% | Умеренный |
| 3-фазный | 10–18% | 3–8% | Хорошо |
| 5-фазный | 4–8% | 1–3% | Отличный |
Один момент, достойный внимания: микрошаг снижает пульсации крутящего момента, но не' устраняет их полностью. Индуктивность обмотки приводит к тому, что фактическая форма тока отклоняется от идеальной синусоиды, особенно на более высоких скоростях, когда запас по напряжению драйвера уменьшается. 5-фазный двигатель с посредственным драйвером превзойдёт 2-фазный двигатель с хорошим драйвером по плавности — преимущество по числу фаз является конструктивным, а не просто следствием работы драйвера.
Анализ резонанса и вибрации
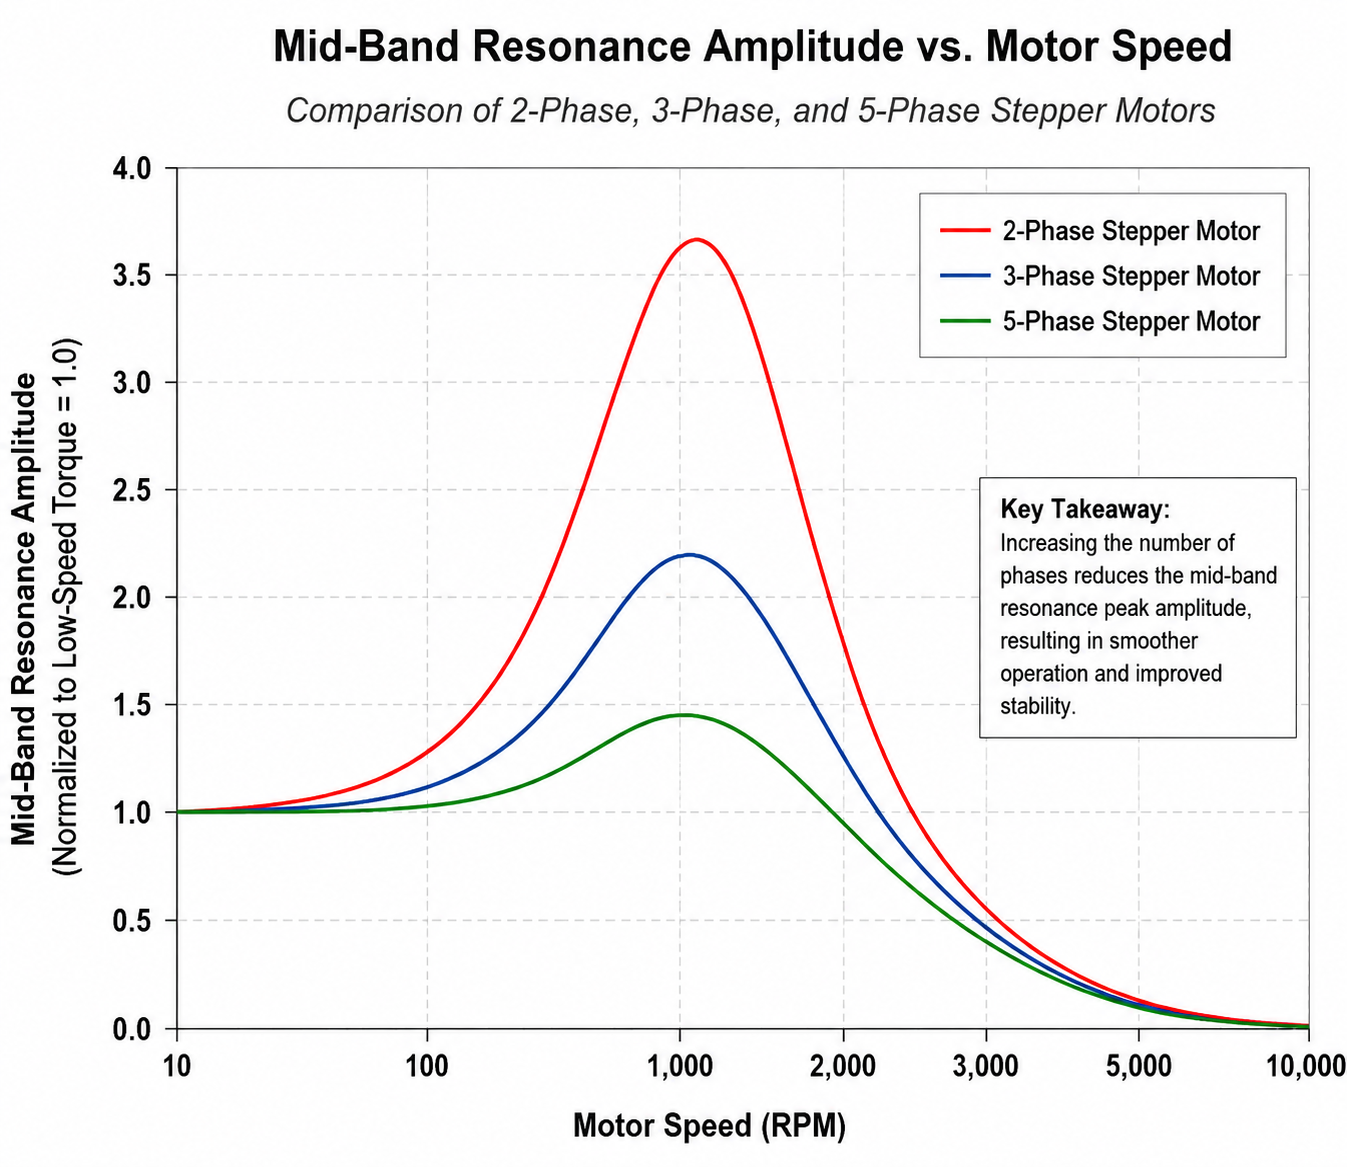
Резонанс в средней полосе частот — наиболее практически значимая и disruptive характеристика работы шагового двигателя с разомкнутым контуром. Он возникает, когда частота шагового возбуждения совпадает с собственной частотой колебаний ротора' вокруг устойчивой точки равновесия. При резонансе ротор не' просто вибрирует — он может полностью потерять синхронизацию.
Резонансная частота зависит от инерции ротора, инерции нагрузки и жёсткости удерживающего момента двигателя. Для типичного 2-фазного двигателя NEMA 23 с умеренной нагрузкой она находится в диапазоне 80–200 об/мин. У 5-фазных двигателей большее число шагов и более плавные переходы магнитного потока смещают основную резонансную частоту выше и существенно снижают её амплитуду.
| Configuration | Основной диапазон резонанса | Амплитуда резонанса | Сложность подавления |
|---|---|---|---|
| 2-фазный | 80–250 об/мин | Высокий | Требует активной компенсации |
| 3-фазный | 120–300 об/мин | Средний | Умеренно — часто управляемо |
| 5-фазный | 200–500 об/мин | Низкий | Минимально — часто самоподавляется |
Качество формы тока играет здесь важную роль. Привод, формирующий чистый синусоидальный профиль тока, снижает гармонические составляющие в выходном моменте, что напрямую уменьшает энергию возбуждения, поддерживающую резонанс. Поэтому важна полоса пропускания контура тока: привод с полосой контура тока 5 кГц отслеживает синусоидальное задание гораздо точнее, чем привод с полосой 500 Гц, и разница по вибрации слышна и измерима.
Подробное рассмотрение угла шага и его связи с резонансным поведением см. в объяснение угла шага статья подробно описывает геометрию.
Угол шага и точность позиционирования
| Configuration | Полный угол шага | Полушаговый угол | Типичная точность шага | Повторяемость (разомкнутый контур) |
|---|---|---|---|---|
| 2-фазный | 1.8° | 0.9° | ±5% от угла шага | ±0.09° |
| 3-фазный | 1.2° | 0.6° | ±5% от угла шага | ±0.06° |
| 5-фазный | 0.72° | 0.36° | ±3% от угла шага | ±0.02° |
Значение точности шага ±5% является некумулятивным — оно не' складывается на нескольких шагах. Но в системе, где вы' полагаетесь на позиционирование без обратной связи, ошибка на каждый шаг напрямую ограничивает достижимую точность. Меньший угол шага 5-фазного двигателя означает, что абсолютная угловая ошибка на шаг меньше даже при том же процентном допуске.
Сложность драйвера и системы управления
Двухфазные драйверы достаточно просты, чтобы опытные инженеры собирали их из дискретных компонентов. Логика управления представляет собой конечный автомат с четырьмя состояниями. Микрошаг добавляет ЦАП и контур тока, но архитектура хорошо документирована, а микросхемы дешевы.
Трёхфазные шаговые драйверы во многом заимствуют архитектуру драйверов BLDC. Топология моста на шести ключах идентична; различие заключается в таблице коммутации и формировании опорного тока. Некоторые 3-фазные шаговые драйверы представляют собой переработанные драйверы BLDC с прошивкой для шаговых двигателей. Такая совместимость полезна для OEM-разработчиков, которые хотят унифицировать аппаратную часть драйверов для разных типов двигателей.
Пятифазные драйверы — это специализированное оборудование. Мост на десяти ключах требует тщательного управления «мёртвым» временем, а формирование пятиугольной формы тока более требовательно к вычислениям. Надбавка к стоимости драйвера по сравнению с 2-фазным обычно составляет 2–4×. Для серийного производственного оборудования это закладывается в спецификацию (BOM) с самого начала. Для мелкосерийных или опытных систем это существенное препятствие.
Сравнение промышленных применений
| Применение | Рекомендуемая конфигурация фаз | Основная причина |
|---|---|---|
| Фрезер ЧПУ / плазменная резка | 2-фазный | Стоимость, доступность, адекватные характеристики |
| Фрезеровка ЧПУ (точность) | 3-фазный или 5-фазный | Сниженная вибрация, лучшая чистота поверхности |
| Промышленная робототехника (привод сустава) | 2-фазный или 3-фазный | Плотность момента, диапазон скорости |
| Обработка полупроводниковых пластин | 5-фазный | Чувствительность к вибрации, точность позиционирования |
| Упаковочное оборудование | 2-фазный | Стоимость, высокая доступность замены |
| Медицинское дозирование / лабораторная автоматизация | 5-фазный | Плавное движение, низкая вибрация, точность |
| Столы оптического выравнивания | 5-фазный | Позиционирование менее угловой минуты, минимальный резонанс |
| Конвейер / обработка материалов | 2-фазный или 3-фазный | Тепловые характеристики непрерывного режима |
Какую конфигурацию фаз выбрать OEM-проектировщикам?
Честный ответ: начинайте с 2-фазных двигателей, если у вас нет конкретной причины поступить иначе. Экосистема зрелая, цепочка поставок глобальна, и для большинства промышленных задач движения хорошо настроенная 2-фазная система с качественным приводом с микрошагом вполне достаточна.
Переходите на трёхфазные двигатели, когда вы' сталкиваетесь с жалобами операторов на вибрацию, когда качество поверхности обрабатываемых деталей ухудшается из-за вызванных двигателем пульсаций скорости или когда вы эксплуатируете циклы с продолжительным режимом работы, которые приближают двухфазные обмотки к тепловым пределам. Надбавка к цене умеренная, а улучшение характеристик — реальное.
Указывайте 5-фазные двигатели, когда применение действительно этого требует: полупроводниковое оборудование, прецизионные оптические системы, медицинская робототехника, любое применение, где вибрация на любой частоте является проблемой, а точность позиционирования ниже 0,1° имеет значение. Не' используйте 5-фазные двигатели для решения проблемы, которую более качественный микрошаг или механическое демпфирование устранят дешевле.
Здесь стоит упомянуть согласование инерции. Независимо от числа фаз двигатель, приводящий нагрузку с инерцией, в 10× превышающей собственную инерцию ротора, будет иметь плохой динамический отклик и проблемы резонанса, которые не устранить изменением числа фаз. Добейтесь соотношения инерции ниже 5:1, прежде чем беспокоиться о конфигурации фаз. полное техническое руководство по шаговым двигателям подробно рассматривает согласование инерции и расчёт системы.
Руководство по выбору OEM
| Проектное требование | 2-фазный | 3-фазный | 5-фазный |
|---|---|---|---|
| Наименьшая стоимость системы | ✓ Лучший | Acceptable | Не рекомендуется |
| Сниженная вибрация / шум | Ограниченный | ✓ Хорошо | ✓ Лучший |
| Стабильность на высокой скорости | Умеренный | ✓ Хорошо | Хорошо |
| Точность разомкнутого контура <0,1° | Ненадёжный | Незначительный | ✓ Да |
| Тепловой режим непрерывной работы | Умеренный | ✓ Хорошо | ✓ Хорошо |
| Глобальная доступность запчастей | ✓ Отлично | Хорошо | Ограниченный |
| Полупроводники / прецизионное применение | Не подходит | Незначительный | ✓ Стандартный выбор |
Будущие тренды в многофазных шаговых двигателях
Граница между шаговыми и серводвигателями продолжает размываться. Замкнутые шаговые системы — 2-фазные двигатели с обратной связью по энкодеру и векторным управлением — сегодня обеспечивают сервохарактеристики по цене шаговых двигателей. Это отчасти снижает мотивацию переходить на 5-фазные двигатели для прецизионных применений, поскольку замкнутая 2-фазная система может компенсировать пульсации момента и резонанс средствами прошивки.
Тем не менее 5-фазные двигатели сохраняют неоспоримое преимущество в тех применениях, где сам контур обратной связи энкодера создаёт проблемы с задержкой или где механическая система слишком слабо демпфирована, чтобы выдерживать переходные возмущения, возникающие при корректировке в замкнутом контуре. В таких случаях более плавное поведение 5-фазного двигателя в разомкнутом контуре действительно предпочтительнее замкнутой 2-фазной системы.
Со стороны драйверов интегрированные модули «двигатель-драйвер» переносят сложность, связанную с количеством фаз, внутрь корпуса двигателя. Некоторые производители выпускают 5-фазные двигатели со встроенной электроникой драйвера, снижая нагрузку по системной интеграции для OEM-разработчиков. Эта тенденция, вероятно, ускорится по мере продолжения миниатюризации силовой электроники.
Заключение
Число фаз в шаговых двигателях — фундаментальный конструктивный параметр, а не маркетинговое отличие. 2-фазные двигатели доминируют в промышленной автоматизации неслучайно: цена, доступность и достаточная производительность для большинства задач. 3-фазные занимают полезную промежуточную нишу для приложений, где важны вибрация и тепловой режим. 5-фазные — правильный инструмент для прецизионных и полупроводниковых приложений, где плавность движения и низкий резонанс не обсуждаются.
Логика выбора' несложна: подбирайте конфигурацию фаз под реальные требования к характеристикам применения, учитывайте полную стоимость системы, включая приводы и интеграцию, и не' завышайте требования. Грамотно применённая двухфазная система всегда превзойдёт плохо применённую пятифазную.
Часто задаваемые вопросы
В чём практическая разница в плавности хода между 2-фазными и 5-фазными шаговыми двигателями?
В полношаговом режиме 5-фазный двигатель даёт примерно 4–8% пульсаций момента против 25–35% у 2-фазного. При синусоидальном микрошаге разрыв сужается, но остаётся значительным — обычно 1–3% против 5–15%. Эта разница слышна и измерима в прецизионных применениях и напрямую влияет на качество обработки поверхности при механической обработке и стабильность позиционирования в оптических системах.
Устраняет ли микрошаг потребность в 5-фазном двигателе?
Не полностью. Микрошаг снижает пульсации крутящего момента и повышает плавность, но величина улучшения ограничена индуктивностью обмотки и искажением противо-ЭДС на скорости. Структурное преимущество 5-фазного двигателя — большее число фаз, меньшие переходы потока — сохраняется даже при микрошаге. Для применений, требующих точности ниже 0,1° или очень низкого уровня вибрации, 5-фазный двигатель остаётся лучшим выбором независимо от разрешения микрошага.
Почему 2-фазные шаговые двигатели резонируют сильнее, чем 5-фазные?
Схема возбуждения 2-фазного двигателя создаёт более крупные и резкие переходы магнитного потока на каждом шаге. Каждый такой переход сообщает ротору импульс, возбуждающий его собственную частоту колебаний. При пяти фазах переходы потока меньше и чаще, что снижает энергию импульса на шаг и смещает резонансную частоту выше, где она реже совпадает с рабочими скоростями.
Может ли 3-фазный шаговый двигатель работать со стандартными 2-фазными драйверами?
Нет. Для 3-фазных шаговых двигателей требуется 3-фазный мостовой драйвер с соответствующей логикой коммутации. Некоторые 3-фазные шаговые приводы имеют общую аппаратную архитектуру с BLDC-приводами, но прошивка и формирование опорного тока специфичны именно для шагового режима работы. Использование 2-фазного драйвера с 3-фазным двигателем приведёт к неверной коммутации и, вероятно, к повреждению двигателя.
Каков типичный угол шага для 3-фазного шагового двигателя?
Стандартные трёхфазные гибридные шаговые двигатели имеют угол полного шага 1,2°, что даёт 300 шагов на оборот. Это обусловлено сочетанием геометрии трёхфазного статора и ротора с 50 зубцами — того же ротора, который используется в большинстве двухфазных гибридных шаговых двигателей. Меньший угол шага по сравнению с двухфазными двигателями (1,8°) обеспечивает более плавный профиль движения.
Когда 5-фазный шаговый двигатель не оправдывает свою стоимость?
Когда применению не требуется точность в разомкнутом контуре лучше 0,1°, когда уровень вибрации приемлем с 2-фазным или 3-фазным двигателем, или когда надбавка к стоимости привода существенно влияет на цели по BOM без соответствующего выигрыша в производительности. Универсальные оси ЧПУ, упаковочное оборудование и большинство конвейерных применений не оправдывают 5-фазное исполнение. Затраты оправданы в полупроводниковом оборудовании, прецизионном дозировании, оптическом совмещении и медицинской робототехнике, где требования к характеристикам действительно высоки.
Как количество фаз влияет на тепловые характеристики шагового двигателя?
Большее число фаз распределяет потери в меди между большим числом обмоток, снижая пиковую температуру в любой отдельной обмотке. 5-фазный двигатель при том же среднеквадратичном токе, что и 2-фазный, будет иметь более низкую пиковую температуру обмоток и более равномерное распределение тепла по статору. Это важно в применениях с продолжительным режимом работы, где тепловые пределы ограничивают доступный момент. Трёхфазные двигатели дают заметное улучшение по сравнению с 2-фазными в этом отношении; 5-фазные дают дальнейшее улучшение, но с убывающей отдачей для большинства промышленных циклов работы.