
 English

В современных системах промышленной автоматизации шаговые двигатели остаются одним из самых распространённых решений управления движением для точного позиционирования, синхронного индексирования и управления скоростью в разомкнутом контуре. Поскольку системы ЧПУ, коллаборативные роботы, автоматизация полупроводникового производства, упаковочное оборудование и медицинские приборы требуют всё более высокой точности позиционирования и лучших динамических характеристик, инженеры всё чаще сравнивают гибридные шаговые двигатели и шаговые двигатели с постоянными магнитами на этапе OEM-проектирования.
Выбор между архитектурами шаговых двигателей с постоянными магнитами (PM) и гибридных напрямую влияет на точность станка, моментные характеристики, тепловую стабильность, резонансные свойства, сложность драйвера и общую стоимость системы. Хотя обе технологии работают на принципах дискретного электромагнитного шага, их внутренние магнитные структуры, геометрия ротора и механизмы создания момента существенно различаются.
Шаговые двигатели с постоянными магнитами широко применяются в недорогих приложениях позиционирования, где достаточны умеренный крутящий момент и упрощённое управление. Гибридные шаговые двигатели, напротив, доминируют в промышленной автоматизации благодаря более высокой плотности крутящего момента, меньшему углу шага, лучшему динамическому отклику и повышенной повторяемости позиционирования.
Производители OEM-оборудования, оценивающие системы перемещения для фрезерных станков с ЧПУ, установок pick-and-place, робототехнических сочленений, лабораторных анализаторов и автоматизированных инспекционных платформ, должны понимать инженерные компромиссы между этими технологиями двигателей. Такие факторы, как концентрация магнитного потока, инерция ротора, теплоотвод, фиксирующий момент и качество микрошага, часто определяют, будет ли платформа станка работать стабильно в течение длительного времени.
Это техническое руководство от HDBMotor содержит подробное сравнение на инженерном уровне технологий гибридных шаговых двигателей и шаговых двигателей с постоянными магнитами, помогая промышленным разработчикам выбрать оптимальную платформу движения для своего оборудования автоматизации.
Для изучения основ теории управления движением инженеры могут также обратиться к техническим материалам HDBMotor:
Полное техническое руководство по шаговым двигателям
Как работают шаговые двигатели
Типы шаговых двигателей: PM, VR и гибридные
Что такое PM шаговый двигатель (с постоянным магнитом)?
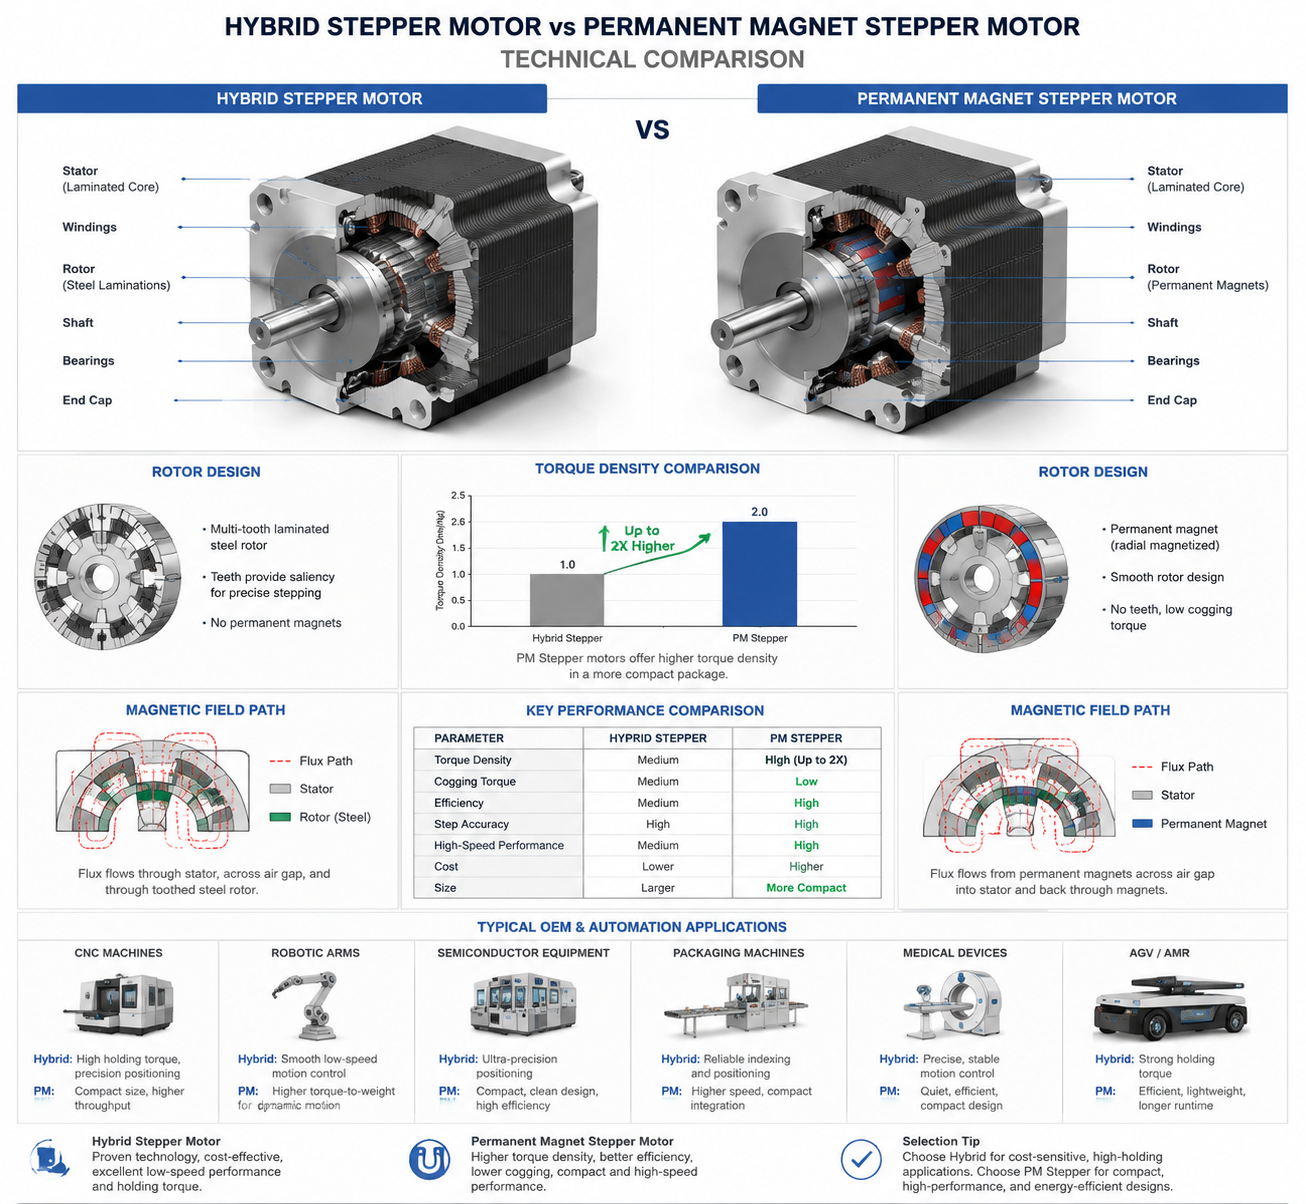
Шаговый двигатель с постоянными магнитами использует ротор, изготовленный из постоянного магнитного материала, а не из шихтованной стали с зубцами. Ротор обычно содержит чередующиеся северные и южные магнитные полюса, намагниченные аксиально или радиально. Статор содержит несколько электромагнитных обмоток, сгруппированных по фазам, которые последовательно возбуждаются для вращения магнитного поля.
При подаче питания на обмотки статора силы магнитного притяжения и отталкивания заставляют ротор выравниваться по активному магнитному полю. Каждая последовательность переключения продвигает ротор на фиксированное угловое приращение, называемое шагом.
Конструкция PM шагового двигателя
Ротор шагового двигателя с постоянными магнитами обычно состоит из цилиндрического ферритового или редкоземельного магнитного материала без мелкозубчатой структуры. Поскольку ротор не имеет геометрии с большим числом зубцов, достижимое разрешение шага ниже, чем у гибридных шаговых двигателей.
Большинство PM шаговых двигателей используют:
Простые магнитные полюсные структуры ротора
Меньшее число фаз
Большие углы шага
Меньшая сложность производства
Сниженная концентрация магнитного потока
Принцип работы PM шаговых двигателей
Создание момента в шаговых двигателях с постоянными магнитами обусловлено главным образом взаимодействием электромагнитного поля статора и магнитного поля постоянного магнита ротора. В отличие от реактивных двигателей, PM-двигатели сохраняют фиксирующий момент даже при отключённом питании, поскольку магнитные полюса ротора взаимодействуют с зубцами статора.
Эта врождённая способность к удержанию полезна для недорогих систем позиционирования, где требуется ограниченный статический удерживающий момент без непрерывного возбуждения током.
Преимущества PM шаговых двигателей
Низкая стоимость производства
Простая конструкция ротора
Хороший момент на низкой скорости
Момент фиксации без питания
Компактная конструкция для потребительских применений
Сниженная сложность драйвера
Ограничения PM шаговых двигателей
Большие углы шага
Меньшая точность позиционирования
Ограниченная производительность на высокой скорости
Более высокая пульсация крутящего момента
Сниженная плавность микрошага
Меньшая плотность крутящего момента
Типичные применения шаговых двигателей с постоянными магнитами
Шаговые двигатели с постоянными магнитами часто применяются в системах с ограниченным бюджетом, где допустима умеренная точность.
Офисное оборудование автоматизации
Бытовая электроника
Приводы автомобильных HVAC
Малые насосы и клапаны
Базовые медицинские дозаторы
Недорогие системы позиционирования
Что такое гибридный шаговый двигатель?
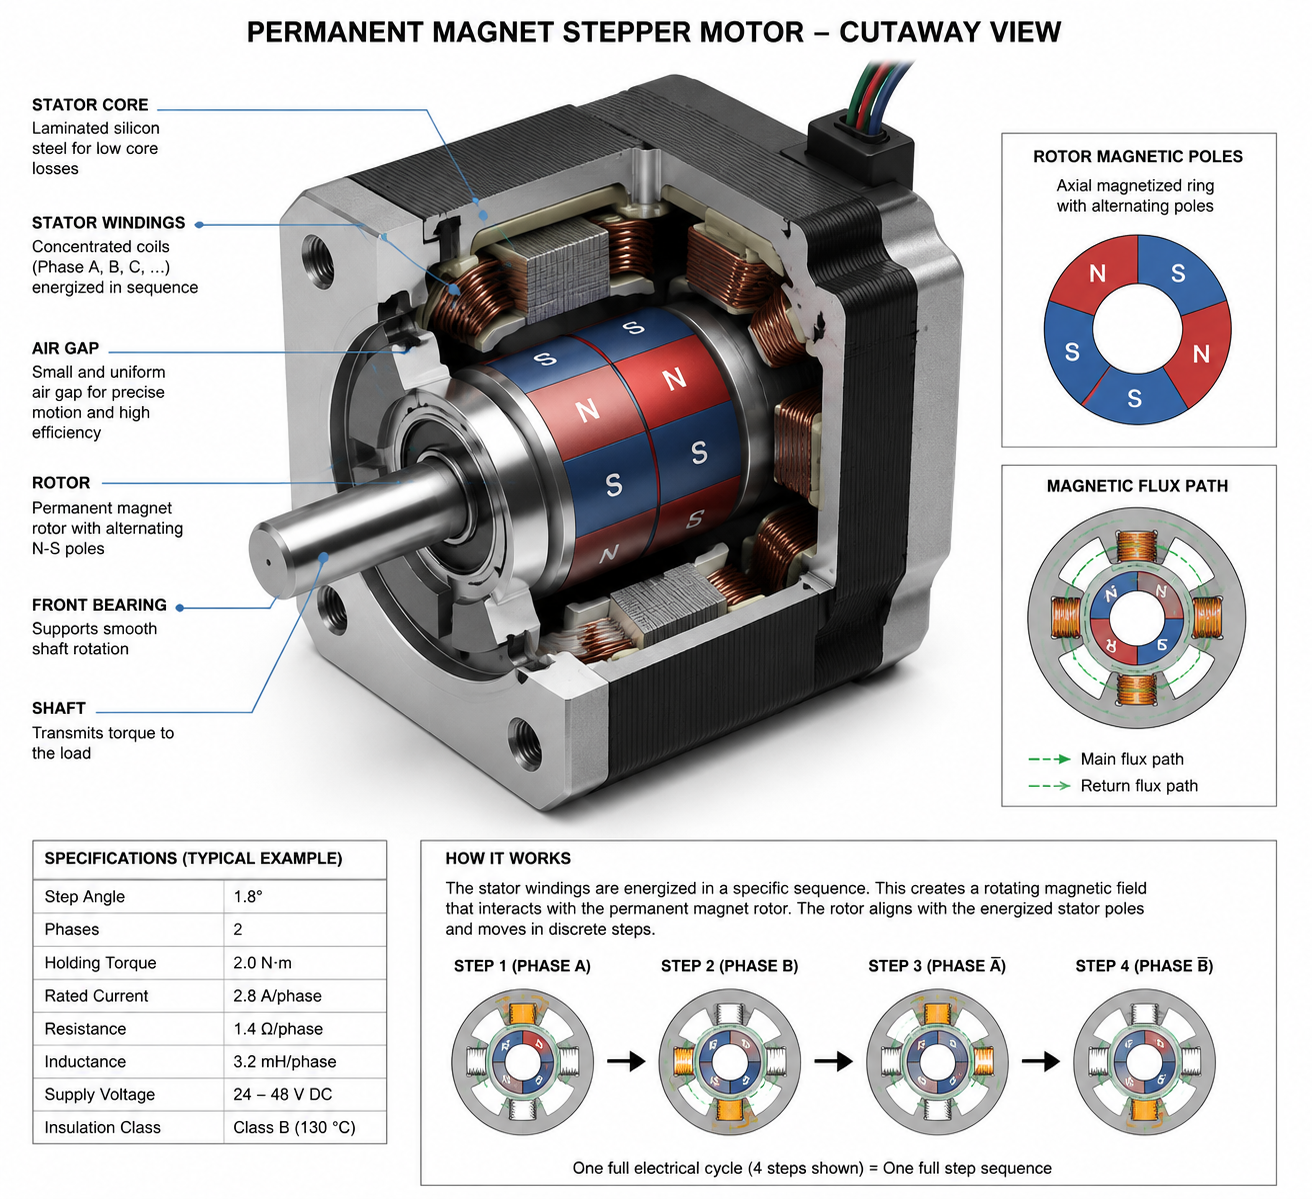
Гибридный шаговый двигатель сочетает принципы работы технологий постоянных магнитов и переменного магнитного сопротивления. Эта гибридная архитектура объединяет сердечник ротора из постоянного магнита с прецизионно обработанными зубчатыми пластинами ротора, обеспечивая значительно более высокую плотность момента и более тонкое разрешение позиционирования.
Гибридные шаговые двигатели являются доминирующим решением в промышленном управлении движением, поскольку обеспечивают высокую точность, отличный удерживающий момент, стабильную работу микрошага и превосходный динамический отклик.
Конструкция гибридного шагового двигателя
Ротор гибридного шагового двигателя состоит из:
Аксиально намагниченный сердечник постоянного магнита
Две зубчатые роторные чашки
Смещённая геометрия зубцов ротора
Прецизионная ламинированная магнитная сталь
Зубцы ротора смещены механически на половину зубцового деления, что обеспечивает очень малые приращения шага при взаимодействии с магнитным полем статора.
Типичные гибридные шаговые двигатели достигают:
Углы шага 1,8°
Высокоразрешающие варианты 0,9°
Высокая линейность микрошага
Высокое отношение момента к объёму
Комбинация принципов постоянных магнитов и переменного сопротивления
В гибридных шаговых двигателях крутящий момент создаётся как за счёт притяжения постоянных магнитов, так и за счёт сил реактивного совмещения. Магнитная цепь концентрирует поток через мелкие зубцы ротора, значительно повышая плотность крутящего момента и точность позиционирования по сравнению с шаговыми двигателями с постоянными магнитами.
Зубчатая структура ротора также повышает эффективность магнитной связи, обеспечивая лучшее ускорение и более высокий момент выхода из синхронизма.
Преимущества гибридного шагового двигателя
Возможность высокого момента шагового двигателя
Отличная повторяемость позиционирования
Точное разрешение шага
Сильный момент удержания на низкой скорости
Улучшенная плавность микрошага
Лучшая производительность движения ЧПУ
Превосходный динамический отклик
Промышленная надёжность
Промышленные применения гибридных шаговых двигателей
Шаговый двигатель для станков ЧПУ
Полупроводниковая автоматизация
Промышленная робототехника
Упаковочное оборудование
Системы медицинской визуализации
Прецизионные платформы контроля
Системы линейных приводов
Конструктивные различия между шаговыми двигателями PM и гибридными шаговыми двигателями
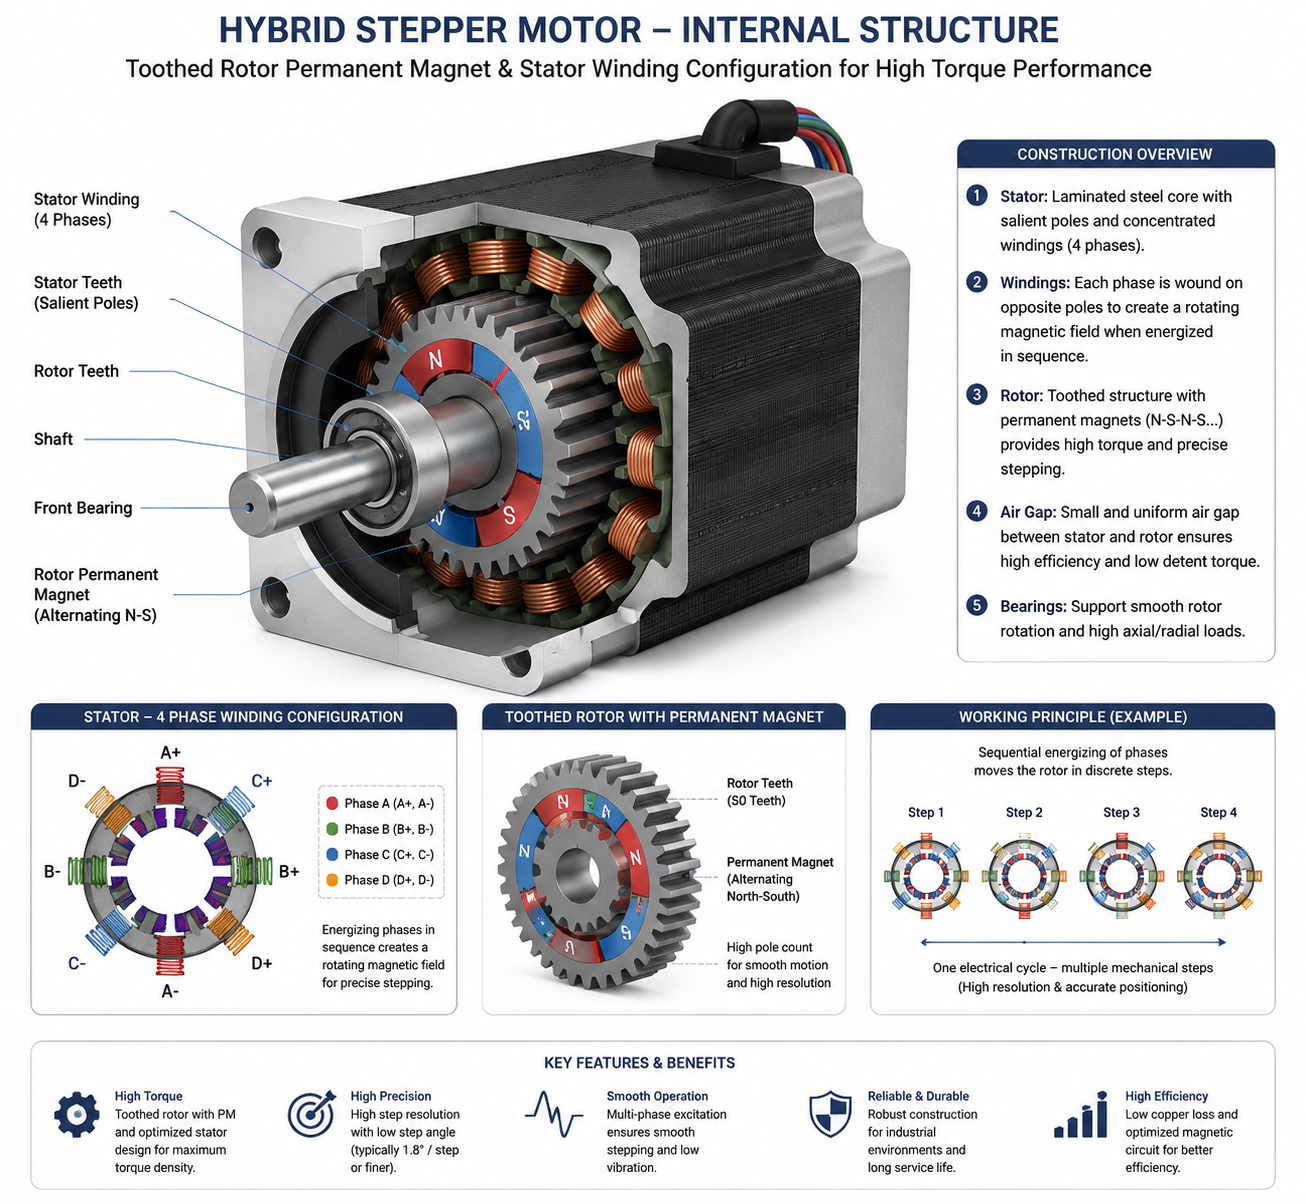
Основное конструктивное различие между гибридным шаговым двигателем и шаговым двигателем с постоянными магнитами заключается в геометрии ротора и управлении магнитным потоком. Двигатели с постоянными магнитами полагаются главным образом на прямое взаимодействие магнитных полюсов, тогда как гибридные двигатели используют прецизионные зубцовые структуры для модуляции магнитного сопротивления и повышения эффективности создания крутящего момента.
| Структурный параметр | Шаговый двигатель с постоянным магнитом | Гибридный шаговый двигатель |
|---|---|---|
| Тип ротора | Цилиндр постоянного магнита | Зубчатый магнитный ротор |
| Зубья ротора | Обычно отсутствует | Мелкие прецизионные зубья |
| Путь магнитного потока | Simplified | Концентрированная магнитная цепь |
| Разрешение шага | Ниже | Высокая точность |
| Изготовление ротора | Простой | Сложная прецизионная обработка |
Гибридные шаговые двигатели требуют более жёстких допусков на совмещение зубцов ротора и контроль воздушного зазора. Малый воздушный зазор повышает плотность магнитного потока, но увеличивает сложность изготовления и требования к точности сборки.
Сравнение магнитной цепи и генерации момента
Механизмы создания момента существенно различаются в конструкциях шаговых двигателей с постоянными магнитами (PM) и гибридных.
В шаговых двигателях с постоянными магнитами электромагнитный момент создаётся главным образом за счёт прямого притяжения между магнитным полем статора и полюсами ротора из постоянных магнитов. Кривая момента отличается меньшей линейностью, большими пульсациями момента и более слабой концентрацией магнитного потока.
В гибридных шаговых двигателях магнитная цепь становится значительно более эффективной благодаря зубчатой конструкции ротора. Зубцы ротора направляют магнитный поток по локальным путям с низким магнитным сопротивлением, повышая напряжённость магнитного поля и улучшая плотность крутящего момента.
Эта сконцентрированная магнитная цепь объясняет, почему гибридные двигатели доминируют в системах промышленной автоматизации, требующих высокого удерживающего момента и точных приращений перемещения.
| Характеристика крутящего момента | Шаговый двигатель с постоянным магнитом | Гибридный шаговый двигатель |
|---|---|---|
| Плотность момента | Умеренный | Высокий |
| Момент удержания | Ниже | Значительно выше |
| Пульсации момента | Выше | Снижены с микрошагом |
| Эффективность магнитного потока | Умеренный | Высокий |
| Стабильность динамического момента | Ограниченный | Отличный |
Сравнение угла шага и точности позиционирования
Точность позиционирования — один из важнейших факторов в сравнительных исследованиях промышленных шаговых двигателей.
В шаговых двигателях с постоянными магнитами обычно используются большие углы шага, такие как 7.5°, 15° или даже 18°. Такие большие приращения снижают точность позиционирования и ограничивают плавность интерполяции при движении на низких скоростях.
Гибридные шаговые двигатели обычно работают на:
1,8° на шаг
0,9° на шаг
Дробление микрошага до 256 микрошагов
Геометрия ротора с мелкими зубьями обеспечивает значительно более высокое угловое разрешение и повторяемость.
Системы интерполяции ЧПУ и позиционирующие столы в полупроводниковом оборудовании часто требуют чрезвычайно малых приращений перемещения. Поэтому гибридные двигатели обеспечивают более высокую точность контурной обработки и более плавные траектории движения.
| Параметр точности | Шаговый двигатель с постоянным магнитом | Гибридный шаговый двигатель |
|---|---|---|
| Типичный угол шага | 7.5° to 18° | 1.8° or 0.9° |
| Точность позиционирования | Умеренный | Высокая точность |
| Возможность микрошага | Ограниченный | Отличный |
| Плавность движения | Умеренный | Очень плавный |
Плотность момента и скоростные характеристики
Преимущества гибридных шаговых двигателей особенно заметны при оценке высокого крутящего момента в динамических условиях эксплуатации.
Поскольку гибридные двигатели используют оптимизированные пути магнитного потока и мелкие зубцы ротора, они развивают более высокий крутящий момент при том же типоразмере по сравнению с PM-двигателями.
Эта более высокая плотность момента позволяет:
Более высокие скорости ускорения
Улучшенная грузоподъёмность
Лучшая жёсткость на низкой скорости
Сниженный риск пропуска шагов
В промышленных системах ЧПУ важно поддерживать стабильный момент на разных скоростях. Шаговые двигатели с постоянными магнитами часто демонстрируют быстрое падение момента при увеличении RPM из-за более слабой магнитной связи и больших индуктивных ограничений.
Гибридные шаговые двигатели сохраняют полезный момент в более широком диапазоне скоростей, особенно в сочетании с современными драйверами микрошага на базе DSP.
Подавление резонанса — ещё одно важное преимущество. Большее число зубцов ротора и лучшая линейность микрошага снижают механические колебания и повышают стабильность на низких скоростях.
| Параметр производительности | Шаговый двигатель с постоянным магнитом | Гибридный шаговый двигатель |
|---|---|---|
| Плотность момента | Умеренный | Высокий |
| Высокоскоростные возможности | Ограниченный | Лучший динамический отклик |
| Поведение при резонансе | Более выраженный | Проще в управлении |
| Характеристики ускорения | Умеренный | Отличный |
Тепловые характеристики и эффективность
Тепловой режим напрямую влияет на долгосрочную надёжность двигателя, срок службы изоляции обмотки и стабильность позиционирования.
Шаговые двигатели с постоянными магнитами обычно работают при более низких плотностях тока и меньшем удерживающем моменте, что снижает тепловую нагрузку в лёгких режимах работы. Однако их более низкий КПД означает, что относительно полезного выходного момента теряется больше потребляемой энергии.
Гибридные шаговые двигатели могут выделять больше тепловой энергии из-за повышенных требований к току и более высокой плотности магнитного потока. Тем не менее их более высокая эффективность по моменту означает, что на единицу объёма выполняется больше механической работы.
Промышленные гибридные шаговые двигатели от HDBMotor часто включают:
Оптимизированные ламинации статора
Высокотемпературные системы изоляции
Мало-потерная магнитная сталь
Улучшенные пути теплопроводности
Прецизионные методы намотки
Эти конструктивные улучшения снижают локальный перегрев и повышают стабильность при длительной работе.
Стоимость и сложность производства
Сложность производства — одно из главных отличий между технологиями PM и гибридных шаговых двигателей.
В шаговых двигателях с постоянными магнитами используется более простая конструкция ротора с меньшими требованиями к механической обработке. Процесс сборки быстрее и в меньшей степени зависит от микронных допусков соосности.
Гибридные шаговые двигатели требуют:
Прецизионная обработка зубцов ротора
Точный контроль воздушного зазора
Сложное магнитное выравнивание
Высококачественные ламинации
Продвинутая стабильность намотки
В результате гибридные двигатели имеют более высокую себестоимость, но обеспечивают существенно лучшие промышленные характеристики.
| Производственный фактор | Шаговый двигатель с постоянным магнитом | Гибридный шаговый двигатель |
|---|---|---|
| Сложность производства | Низкий | Высокий |
| Точность обработки ротора | Базовый | Прецизионное исполнение |
| Стоимость материала | Ниже | Выше |
| Пригодность для промышленности | Системы начального уровня | Промышленная автоматизация |
Сравнение промышленных применений
Выбор между гибридным шаговым двигателем и шаговым двигателем с постоянными магнитами во многом зависит от требований применения.
PM-двигатели подходят для чувствительных к стоимости применений с умеренной точностью, тогда как гибридные двигатели доминируют в высокопроизводительных промышленных системах движения.
| Промышленное применение | Предпочтительный тип двигателя | Инженерная причина |
|---|---|---|
| Станки с ЧПУ | Гибридный шаговый двигатель | Высокая точность и стабильность момента |
| Промышленная робототехника | Гибридный шаговый двигатель | Динамический отклик и микрошаг |
| Упаковочное оборудование | Гибридный шаговый двигатель | Повторяемость и синхронизированное движение |
| Медицинские устройства | Гибридный шаговый двигатель | Прецизионное дозирование и позиционирование |
| Бытовая электроника | Шаговый с ПМ | Низкая стоимость и компактная структура |
| Полупроводниковая автоматизация | Гибридный шаговый двигатель | Сверхточное позиционное управление |
Какой двигатель выбрать OEM-проектировщикам?
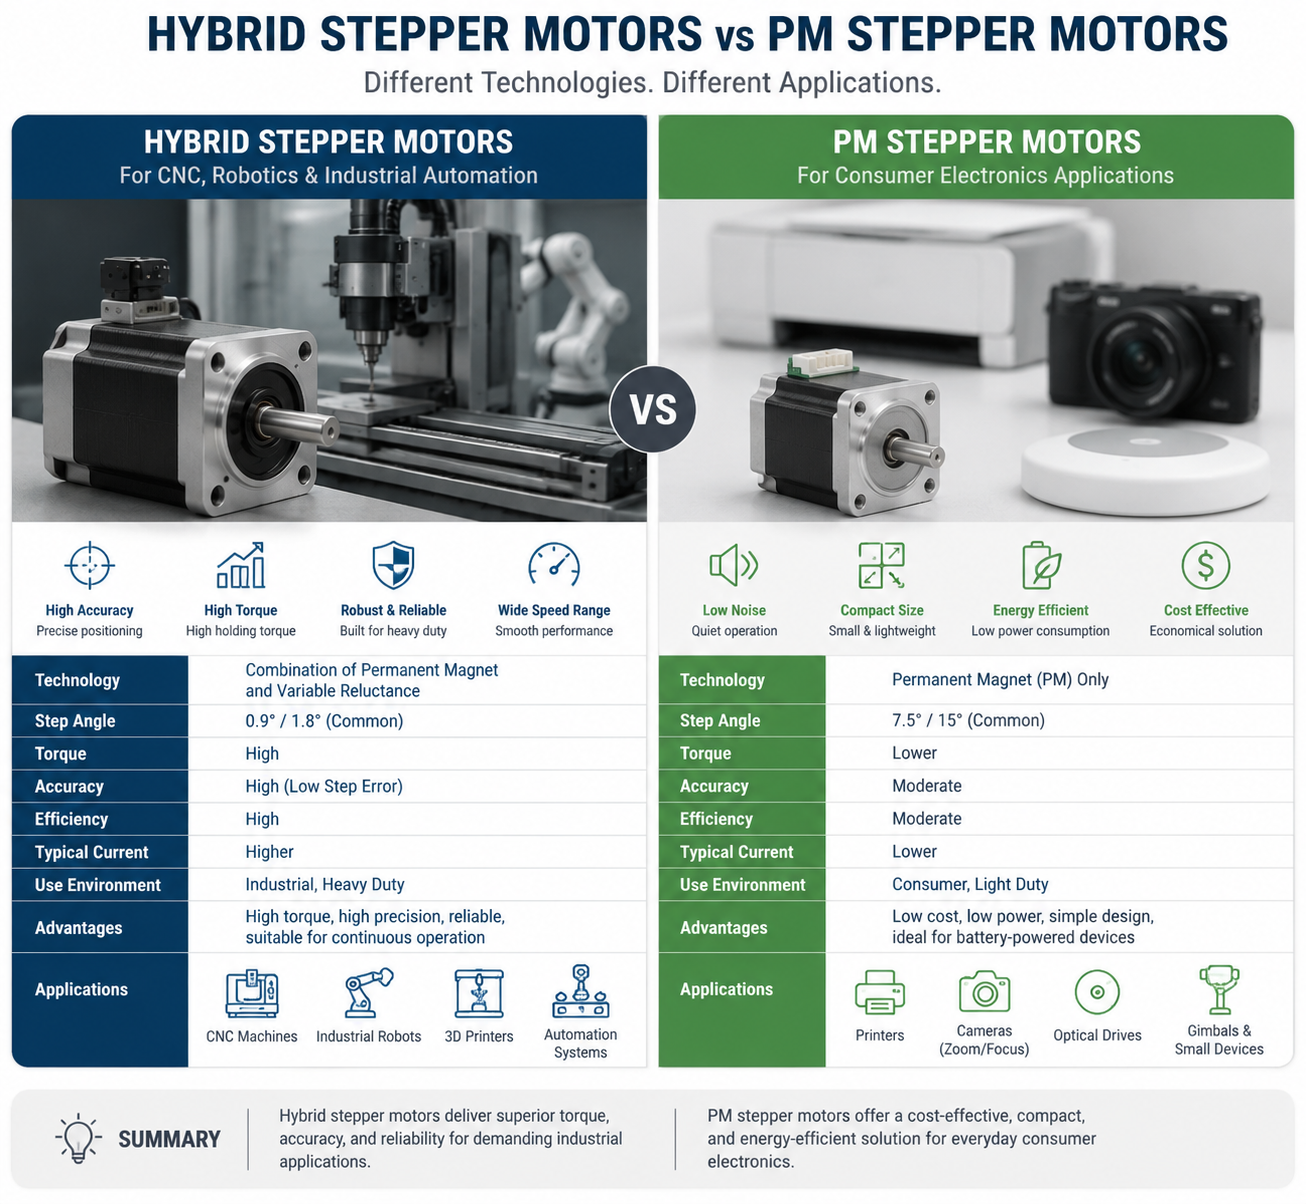
Выбор шагового двигателя для OEM никогда не должен основываться только на начальной цене двигателя. Инженеры должны оценивать всю систему движения, включая механическую передачу, инерцию нагрузки, профиль ускорения, рабочий цикл, область резонанса, тепловые ограничения и архитектуру драйвера.
PM шаговые двигатели подходят когда:
Чувствительность к стоимости критична
Требования к точности умеренные
Скорость движения относительно низкая
Ориентированы на компактные потребительские изделия
Инерция нагрузки ограничена
Гибридные шаговые двигатели предпочтительны когда:
Требуется высокая точность позиционирования
Промышленная надёжность важна
Необходима высокая плотность момента
Задействована интерполяция ЧПУ
Критично динамическое ускорение
Важна плавность микрошага
В большинстве систем промышленной автоматизации гибридные шаговые двигатели обеспечивают более высокую долгосрочную ценность, несмотря на большие первоначальные затраты, поскольку снижают ошибку позиционирования, риск пропуска шагов и механическую вибрацию.
HDBMotor поставляет OEM-решения на базе гибридных шаговых двигателей для станков с ЧПУ, робототехники, полупроводниковой автоматизации и промышленных систем позиционирования, требующих стабильного высокопроизводительного управления движением.
| Требование OEM | Рекомендуемый двигатель | Логика выбора |
|---|---|---|
| Недорогая автоматизация | Шаговый с ПМ | Более низкая стоимость производства |
| Платформа движения ЧПУ | Гибридный шаговый двигатель | Лучше точность и момент |
| Медицинское прецизионное оборудование | Гибридный шаговый двигатель | Стабильное микропозиционирование |
| Движение потребительской продукции | Шаговый с ПМ | Компактный и экономичный |
Будущие тренды в технологии шаговых двигателей
По мере того как промышленная автоматизация развивается в сторону более высоких скоростей, точности и энергоэффективности, технология шаговых двигателей продолжает совершенствоваться в нескольких важных направлениях.
Замкнутые гибридные шаговые системы
Шаговые системы с замкнутым контуром объединяют энкодеры с алгоритмами сервоуправления на базе DSP, сочетая ценовые преимущества шаговых двигателей с контролем позиционирования, как у сервоприводов.
Эти системы улучшают:
Антирезонансное управление
Использование момента
Тепловая эффективность
Стабильность на высокой скорости
Продвинутые магнитные материалы
Новые магнитные материалы на основе редкоземельных элементов и статорная шихтовка с низкими потерями повышают плотность магнитного потока, снижая потери в сердечнике и тепловыделение.
Интегрированные платформы движения
Современные системы автоматизации всё чаще интегрируют:
Двигатель
Драйвер
Энкодер
Коммуникационная шина
Интеллектуальная диагностика
в компактные интегрированные модули движения.
Более точное производство
Улучшенная обработка ротора и более жёсткие допуски воздушного зазора и далее повышают линейность микрошага и снижают вибрацию промышленных гибридных шаговых двигателей.
Заключение
Инженерное сравнение технологий гибридного шагового двигателя и шагового двигателя с постоянными магнитами показывает, что каждая архитектура двигателя предназначена для разных промышленных требований.
Шаговые двигатели с постоянными магнитами обеспечивают практичное недорогое решение для задач позиционирования средней точности, где приоритетны простота и доступная цена.
Тем не менее в промышленной автоматизации преобладают гибридные шаговые двигатели благодаря их более высокой плотности момента, точности позиционирования, более плавному микрошагу и лучшему динамическому отклику.
Для систем ЧПУ, робототехники, полупроводниковой автоматизации, упаковочного оборудования и прецизионной медицинской техники гибридные шаговые двигатели остаются предпочтительной OEM-платформой движения.
Понимание электромагнитной структуры, геометрии ротора, тепловых характеристик, резонансного поведения и принципов формирования момента, лежащих в основе этих технологий двигателей, позволяет инженерам оптимизировать производительность оборудования и его долгосрочную надёжность.
HDBMotor продолжает поддерживать глобальных OEM-производителей, предлагая гибридные шаговые двигатели и шаговые двигатели с постоянными магнитами промышленного класса, разработанные для сложных задач автоматизации.
Частые вопросы
В чём основное различие между гибридным шаговым двигателем и шаговым двигателем с постоянными магнитами (PM)?
Основное различие заключается в конструкции ротора. Шаговые двигатели с постоянными магнитами используют постоянные магнитные полюса без мелких зубцов, а гибридные шаговые двигатели сочетают постоянные магниты с прецизионными зубчатыми шихтованными пластинами ротора, обеспечивая более высокую плотность крутящего момента и более высокую точность позиционирования.
Почему гибридные шаговые двигатели используются в станках с ЧПУ?
Гибридные шаговые двигатели обеспечивают лучшую стабильность момента, меньший шаг, более плавный микрошаг и более высокую точность позиционирования, что делает их идеальными для интерполяции ЧПУ и прецизионных систем обработки.
Дешевле ли шаговые двигатели с постоянными магнитами, чем гибридные шаговые двигатели?
Да. Шаговые двигатели с постоянными магнитами имеют более простую конструкцию ротора и меньшую сложность производства, что снижает себестоимость.
Какой двигатель обеспечивает лучшую точность позиционирования?
Гибридные шаговые двигатели обеспечивают значительно более высокую точность позиционирования благодаря мелкой геометрии зубцов ротора и меньшим углам шага.
Выделяют ли гибридные шаговые двигатели больше тепла?
Гибридные шаговые двигатели могут создавать более высокие тепловые нагрузки из-за возросшего момента и плотности тока, однако их эффективность по моменту в промышленных применениях существенно выше.
В каких отраслях обычно используются гибридные шаговые двигатели?
Гибридные шаговые двигатели широко применяются в системах ЧПУ, полупроводниковом оборудовании, робототехнике, упаковочных машинах, медицинской автоматизации и прецизионных системах контроля.
Могут ли PM шаговые двигатели использовать драйверы микрошага?
Да, но их большие углы шага и меньшая магнитная линейность ограничивают плавность микрошага по сравнению с гибридными шаговыми двигателями.
Какой шаговый двигатель лучше подходит для OEM-оборудования автоматизации?
Большинство промышленных OEM-систем автоматизации выигрывают от применения гибридных шаговых двигателей, поскольку они обеспечивают более высокую точность, плотность момента, динамический отклик и долговременную стабильность работы.