
 English

Шаговые двигатели — одни из самых распространённых устройств управления движением в промышленной автоматизации, станках с ЧПУ, робототехнике, медицинском оборудовании, полупроводниковых системах и прецизионных приложениях позиционирования. В отличие от обычных коллекторных двигателей постоянного тока, шаговые двигатели перемещаются дискретными угловыми приращениями, обеспечивая точное позиционное управление без систем обратной связи во многих применениях.
Понимание различных типы шаговых двигателей имеет важное значение для инженеров, проектирующих системы движения, требующие точного позиционирования, повторяемости, момента на низких скоростях и экономичной архитектуры управления.
Три основные технологии шаговых двигателей, используемые в промышленности:
Шаговые двигатели с постоянным магнитом (PM)
Шаговые двигатели с переменным реактансом (VR)
Гибридные шаговые двигатели
Каждая технология использует различные электромагнитные принципы работы и даёт особые преимущества в формировании крутящего момента, точности позиционирования, эффективности, скоростных возможностях и стоимости.
Для базового понимания технологии, рассматриваемой в этой статье, инженеры могут ознакомиться:
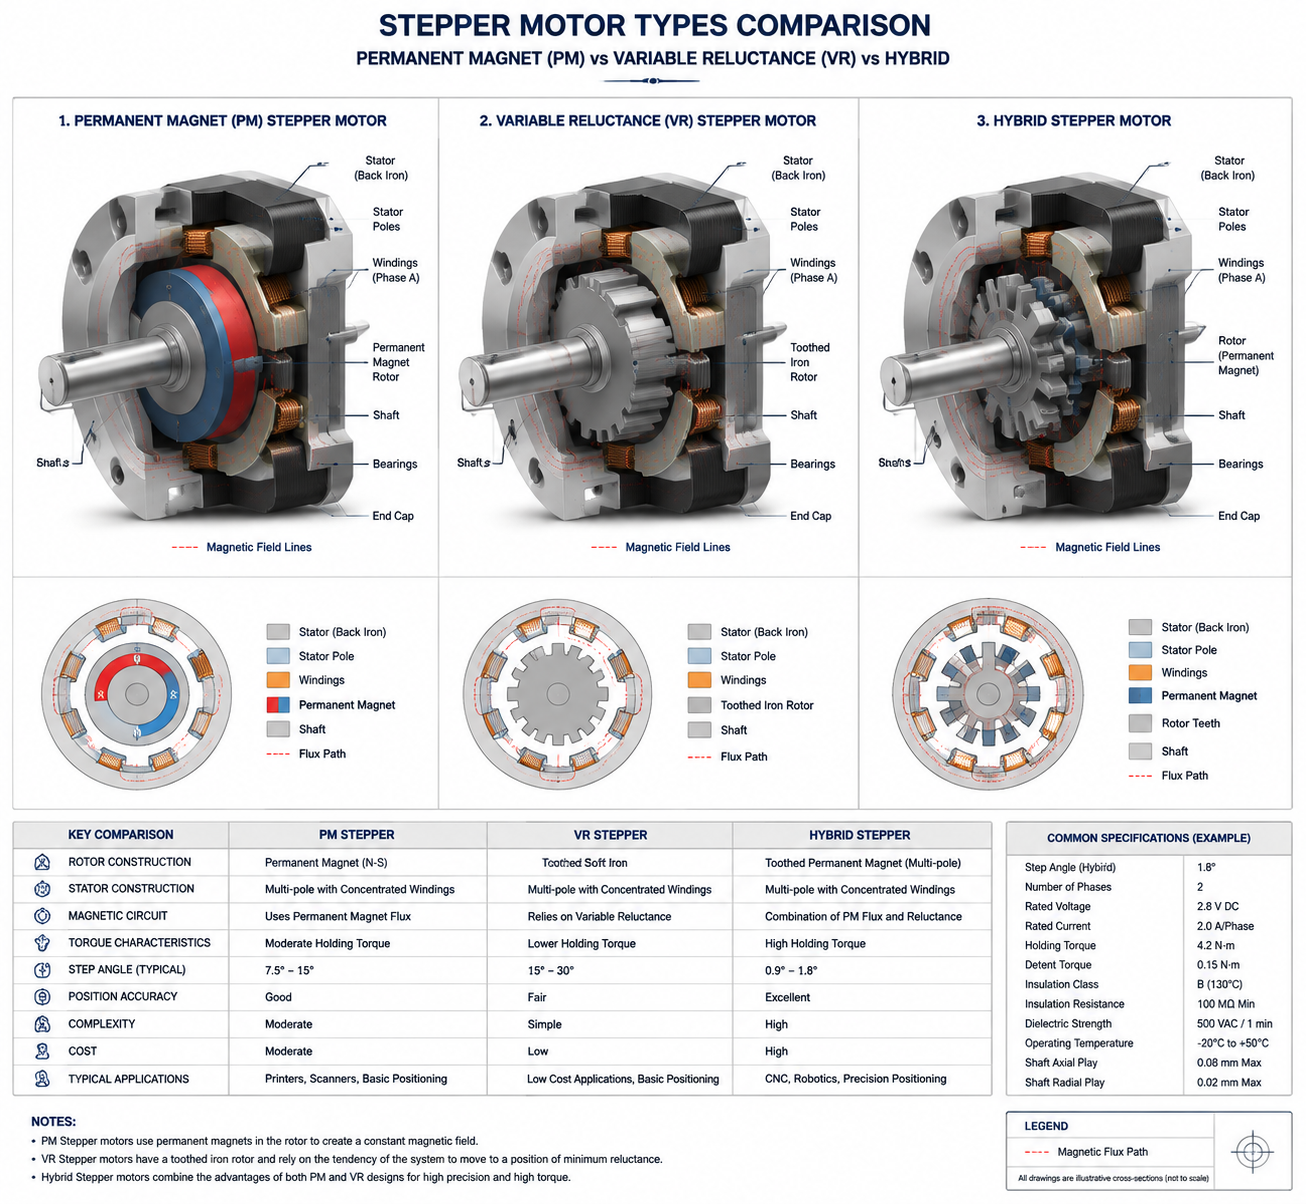
Какие основные типы шаговых двигателей?
Шаговые двигатели обычно классифицируют по конструкции ротора и принципу магнитного действия. Три основные категории:
| Тип шагового двигателя | Конструкция ротора | Точность позиционирования | Типичные области применения |
|---|---|---|---|
| Постоянный магнит (ПМ) | Ротор с постоянными магнитами | Умеренный | Потребительские устройства, недорогая автоматизация |
| Переменный реактанс (VR) | Зубчатый ротор из мягкого железа | От умеренного до высокого | Высокоскоростные системы позиционирования |
| Гибридный шаговый двигатель | Постоянный магнит + зубчатый ротор | Высокий | ЧПУ, робототехника, промышленная автоматизация |
Среди этих технологий, гибридный шаговый двигатель стал доминирующим решением в промышленной автоматизации благодаря высокой плотности момента, малому шагу и отличной повторяемости позиционирования.
Шаговые двигатели с постоянным магнитом (PM)
Принцип работы PM шаговых двигателей
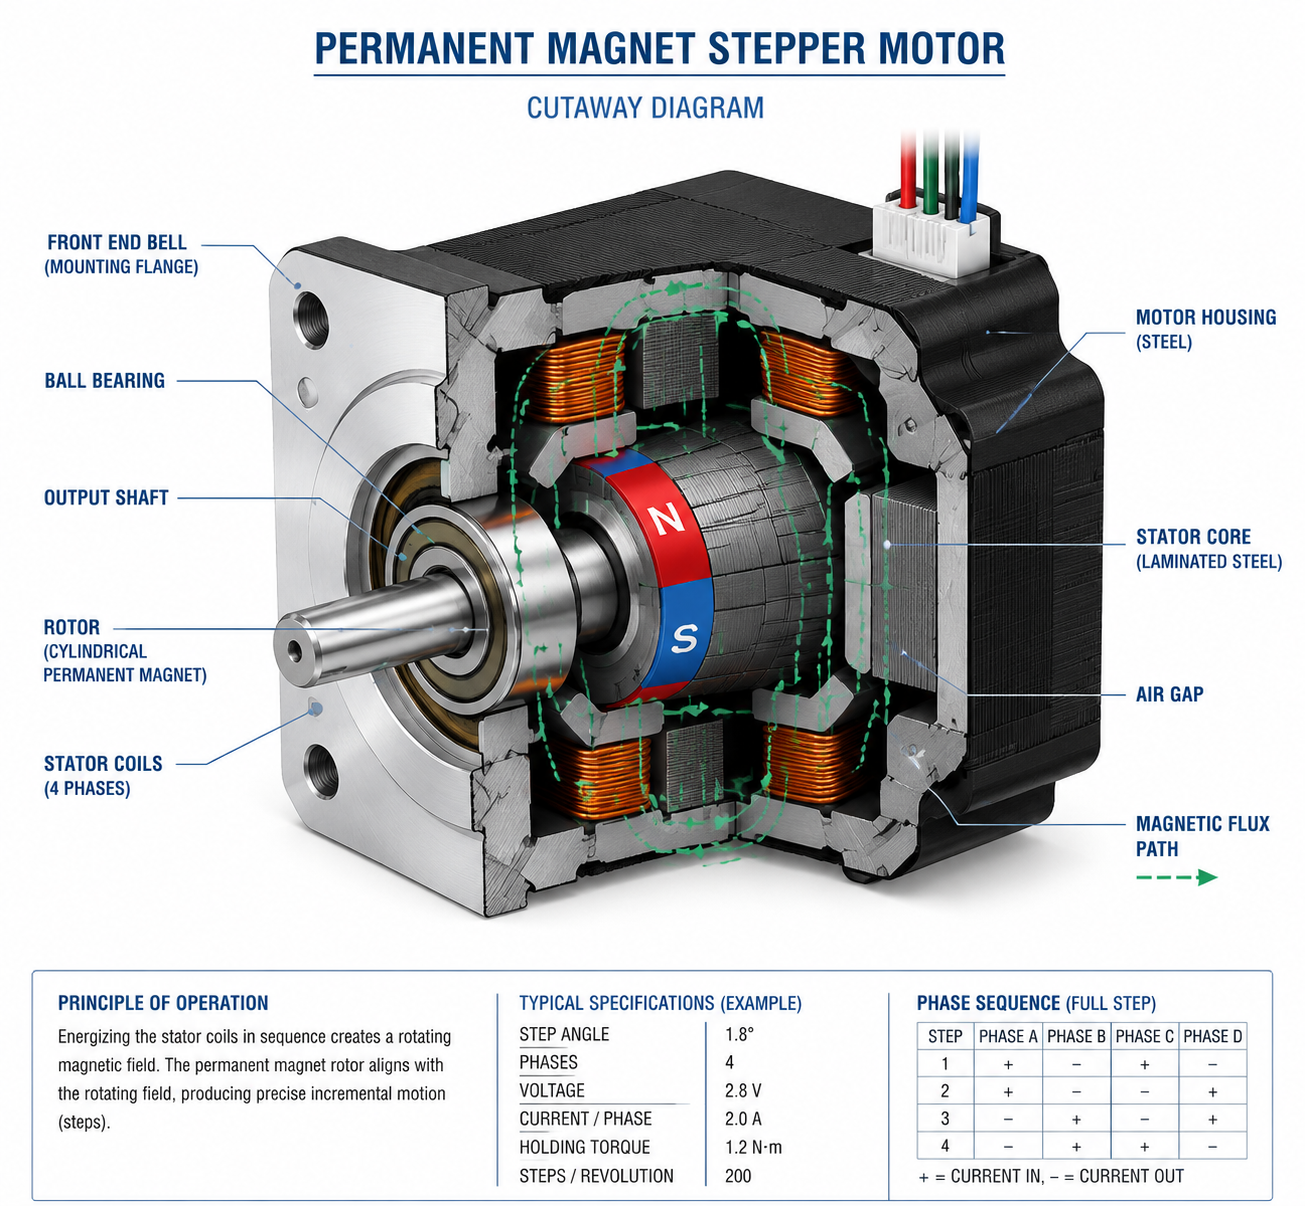
A шаговый двигатель с постоянным магнитом использует ротор из материала с постоянными магнитами. Статор содержит электромагнитные обмотки, которые создают магнитные поля при последовательном возбуждении драйвером двигателя.
При запитывании фаз статора ротор выравнивается по магнитному полю, создаваемому полюсами статора. Последовательное возбуждение обеспечивает пошаговое вращательное движение.
угол шага и принцип работы непосредственно определяют разрешающую способность позиционирования и являются ключевыми отличиями между типами двигателей.
Шаговые двигатели с постоянными магнитами обычно имеют больший угол шага, чем гибридные конструкции, как правило:
7,5° на шаг
15° на шаг
18° на шаг
Благодаря относительно простой конструкции PM шаговые двигатели экономичны и просты в производстве.
Особенности конструкции
| Компонент | Описание |
|---|---|
| Ротор | Цилиндрический постоянный магнит |
| Статор | Электромагнитные полюса с катушками |
| Подшипники | Стандартные радиальные подшипники |
| Метод управления | Последовательное возбуждение фаз |
Характеристики PM шаговых двигателей
Шаговые двигатели с постоянными магнитами обеспечивают ряд преимуществ по характеристикам:
Хороший момент на низкой скорости
Простая архитектура управления
Меньшая стоимость производства
Относительно тихая работа
Хороший момент удержания для малых систем
Однако у них есть и ограничения:
Большие углы шага снижают разрешение позиционирования
Меньшая плотность момента по сравнению с гибридными
Сниженная производительность на высокой скорости
Меньшая способность динамического отклика
Типичные промышленные применения
PM шаговые двигатели обычно используются в:
Принтеры
Малые медицинские насосы
Бытовая электроника
Приводы автомобильных HVAC
Офисное оборудование автоматизации
Простые системы управления клапанами
Шаговые двигатели с постоянными магнитами особенно подходят для недорогих применений, где не требуется чрезвычайно высокая точность позиционирования.
Шаговые двигатели с переменным реактансом (VR)
Принцип работы шаговых двигателей с переменным магнитным сопротивлением
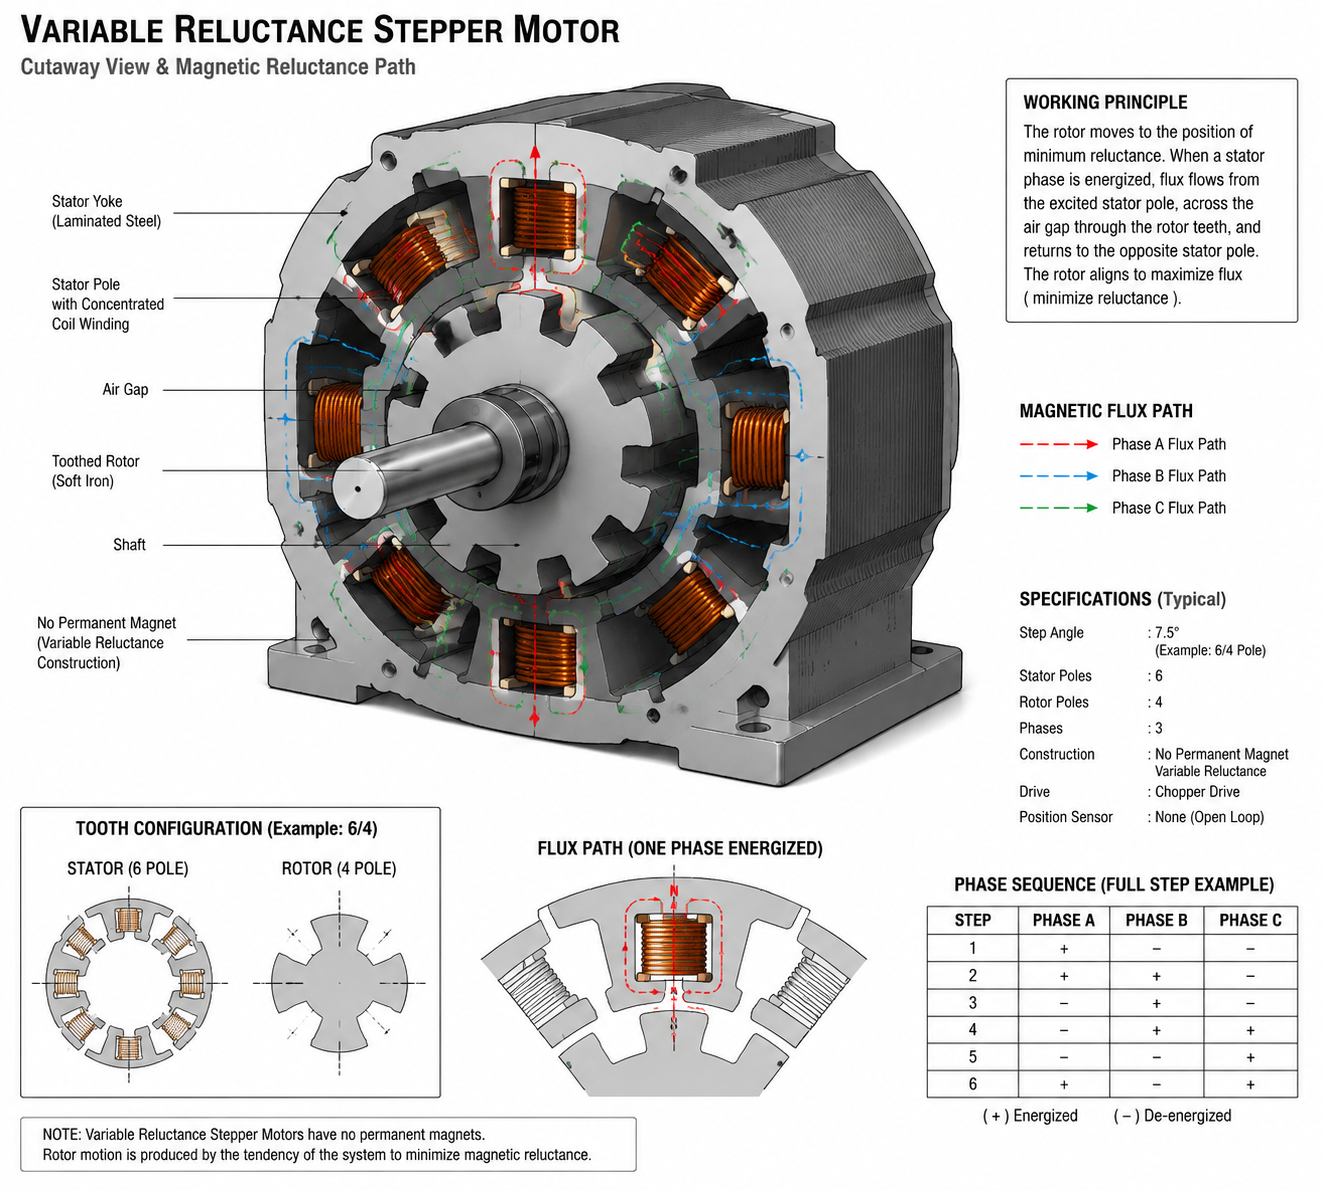
A шаговый двигатель с переменным реактансом работает по принципу минимального магнитного сопротивления.
В отличие от PM-двигателей, шаговые двигатели с переменным магнитным сопротивлением (VR) используют ротор из мягкого железа без постоянных магнитов. Ротор имеет несколько зубцов, а статор содержит возбуждаемые электромагнитные полюсы.
При возбуждении фазы статора ротор автоматически выравнивается по магнитному пути с наименьшим сопротивлением. Последовательное возбуждение заставляет ротор вращаться дискретными шаговыми приращениями.
Особенности конструкции
| Компонент | Описание |
|---|---|
| Ротор | Зубчатый ротор из мягкого железа |
| Магнит | Без постоянного магнита |
| Статор | Многополюсная электромагнитная структура |
| Инерция ротора | Очень низкий |
Характеристики VR шаговых двигателей
Шаговые двигатели с переменным магнитным сопротивлением обладают рядом уникальных рабочих характеристик:
Очень быстрая способность ускорения
Низкая инерция ротора
Высокие частоты шагов
Отличный динамический отклик
Упрощённая конструкция ротора
Однако VR-двигатели также имеют недостатки:
Низкий момент удержания
Меньший выходной момент в целом
Более высокие уровни вибрации
Сниженный момент на низких скоростях
Сложные требования магнитной конструкции
Разрешение шага
VR-шаговые двигатели могут обеспечивать относительно малые углы шага в зависимости от геометрии зубцов ротора и конфигурации полюсов статора. Типичные углы шага включают:
5°
2°
1.8°
Поскольку инерция ротора чрезвычайно мала, двигатели VR могут быстро разгоняться в применениях, требующих высоких частот шагания.
Типичные промышленные применения
Двигатели с переменным реактивным сопротивлением менее распространены в современной промышленной автоматизации, но остаются востребованными в:
Высокоскоростные системы позиционирования
Механизмы индексации лёгкой нагрузки
Научные приборы
Оптическое сканирующее оборудование
Специализированные лабораторные системы
Сегодня многие применения VR постепенно перешли к технологиям гибридных шаговых двигателей благодаря улучшенным характеристикам момента и лучшей управляемости.
Гибридные шаговые двигатели
Принцип работы гибридных шаговых двигателей
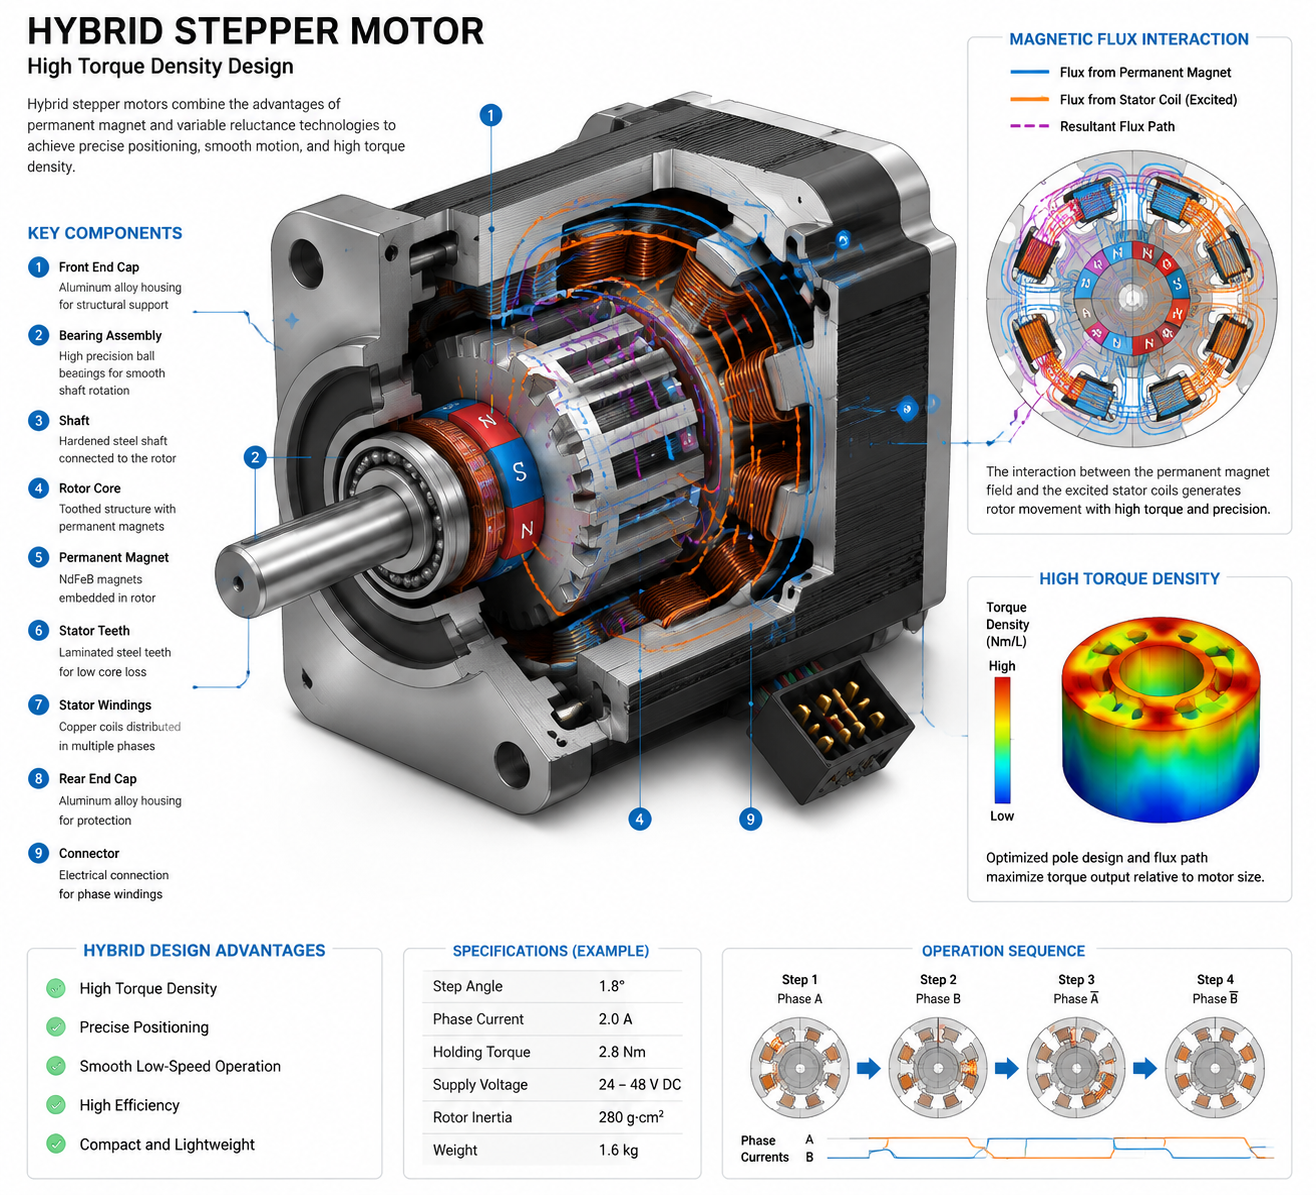
гибридный шаговый двигатель сочетает принципы работы шаговых двигателей как с постоянными магнитами, так и с переменным реактивным сопротивлением.
Использует:
Сердечник ротора с постоянным магнитом
Прецизионно обработанные зубцы ротора
Зубчатые полюса статора
Эта конструкция позволяет гибридным двигателям достигать:
Высокая плотность магнитного потока
Точное разрешение позиционирования
Отличный момент удержания
Высокое отношение момента к размеру
Ротор обычно состоит из двух зубчатых чашек, намагниченных в осевом направлении с противоположной полярностью. Смещение зубцов между половинами ротора обеспечивает высокоточное электромагнитное позиционирование.
Почему гибридные шаговые двигатели отличаются
Гибридные двигатели объединяют преимущества технологий PM и VR:
| Особенность | Исходная технология |
|---|---|
| Постоянный магнитный поток | Шаговый двигатель с постоянным магнитом |
| Мелкозубая геометрия | Шаговый двигатель с переменным реактансом |
| Высокий момент удержания | Технология PM |
| Высокая точность позиционирования | Технология VR |
Угол шага и разрешение
Гибридные шаговые двигатели обычно обеспечивают очень малые углы шага:
1,8° (200 шагов/оборот)
0,9° (400 шагов/оборот)
0.72°
0.45°
С драйверами микрошага разрешающая способность позиционирования может быть значительно повышена.
Например:
| Режим микрошага | Эффективное разрешение |
|---|---|
| Шаг 1/2 | 400 шагов/об |
| Шаг 1/8 | 1600 шагов/об |
| Шаг 1/16 | 3200 шагов/об |
| Шаг 1/256 | 51200 шагов/об |
Характеристики производительности
Гибридные шаговые двигатели обеспечивают:
Отличный момент на низкой скорости
Высокий момент удержания
Точная повторяемость
Сильная стабильность позиционирования
Хорошая совместимость с системами замкнутого контура
Отличная управляемость
Эти характеристики делают гибридные шаговые двигатели идеальными для современной промышленной автоматизации.
Распространённые типоразмеры NEMA
| Размер NEMA | Типичные области применения |
|---|---|
| NEMA 8 | Медицинские устройства, оптика |
| NEMA 11 | Компактные системы автоматизации |
| NEMA 17 | 3D-принтеры, малые системы ЧПУ |
| NEMA 23 | ЧПУ-фрезеры, робототехника |
| NEMA 34 | Промышленное оборудование автоматизации |
| NEMA 42 | Тяжёлые системы движения |
Промышленные применения гибридных шаговых двигателей
Гибридные шаговые двигатели преобладают в применениях, требующих точности и надёжности:
Станки с ЧПУ
Системы лазерной резки
Промышленные роботы
Оборудование «взять и поместить»
Системы полупроводникового производства
Текстильное оборудование
Упаковочная автоматизация
Системы медицинской визуализации
Линейные подвижные столики
Сравнение PM, VR и гибридных шаговых двигателей
Следующее сравнение типов шаговых двигателей обобщает ключевые инженерные различия между технологиями PM, VR и гибридной.
| Параметр | Шаговый двигатель с постоянным магнитом | Шаговый двигатель с переменным реактансом | Гибридный шаговый двигатель |
|---|---|---|---|
| Тип ротора | Постоянный магнит | Зубчатый ротор из мягкого железа | Магнит + зубчатый ротор |
| Момент удержания | Умеренный | Низкий | Высокий |
| Точность позиционирования | Умеренный | Хорошо | Отличный |
| Угол шага | 7.5°–18° | 1.8°–5° | 0.45°–1.8° |
| Инерция ротора | Умеренный | Очень низкий | Умеренный |
| Плотность момента | Умеренный | Низкий | Высокий |
| Высокоскоростные возможности | Умеренный | Высокий | Высокий |
| Стоимость | Низкий | Умеренный | Выше |
| Типичное применение | Потребительские товары | Специализированное позиционирование | Промышленная автоматизация |
Преимущества и недостатки каждого типа
Преимущества PM шагового двигателя
Низкая стоимость производства
Простая конструкция
Хороший момент на низкой скорости
Лёгкое управление
Компактная конструкция
Недостатки PM шагового двигателя
Ниже точность
Большие углы шага
Ограниченная производительность на высокой скорости
Сниженная плотность момента
Преимущества шагового двигателя с переменным реактансом
Низкая инерция ротора
Быстрое ускорение
Отличный динамический отклик
Простая конструкция ротора
Недостатки шагового двигателя с переменным реактансом
Низкий момент удержания
Более высокая вибрация
Ниже эффективность
Ограниченное промышленное внедрение
Преимущества гибридного шагового двигателя
Высокий выходной момент
Отличная точность позиционирования
Точное разрешение шага
Высокая повторяемость
Сильные характеристики на низкой скорости
Широкая промышленная совместимость
Отличная производительность микрошага
Недостатки гибридного шагового двигателя
Более высокая стоимость производства
Более сложная магнитная структура
Требует оптимизированной настройки драйвера
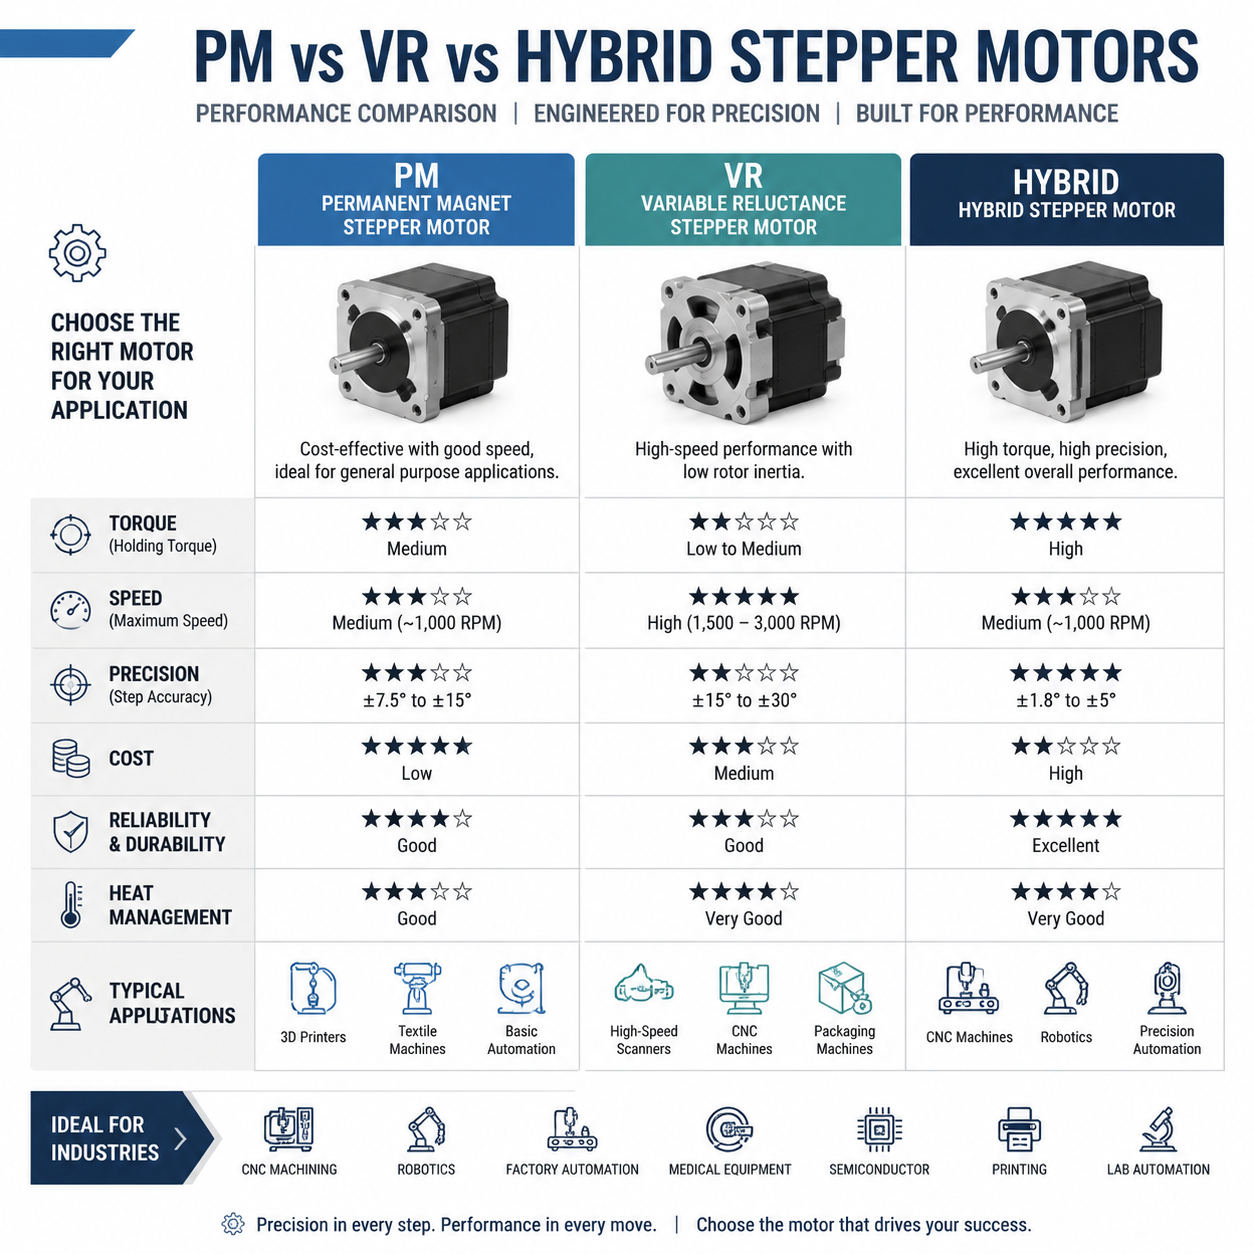
Промышленные применения различных шаговых двигателей
Потребительская электроника и офисное оборудование
PM шаговые двигатели остаются широко используемыми в:
Принтеры
Копировальные аппараты
Системы камер
Приводы HVAC
Билетные автоматы
Низкая стоимость и достаточная точность позиционирования делают их подходящими для потребительских изделий средней точности.
Научные и высокоскоростные системы позиционирования
Двигатели с переменным магнитным сопротивлением иногда выбирают для:
Оптические сканеры
Прецизионные индексирующие столы
Исследовательские приборы
Высокоскоростные системы приводов
Эти системы выигрывают благодаря низкой инерции и способности к быстрому ускорению конструкций VR.
Промышленная автоматизация и оборудование ЧПУ
Гибридные шаговые двигатели доминируют:
ЧПУ-фрезеры
3D-принтеры
Промышленные роботы
Автоматизированные сборочные системы
Упаковочное оборудование
Текстильное оборудование
Системы полупроводникового производства
Лабораторная автоматизация
Современные промышленные системы движения требуют:
Высокая повторяемость
Стабильный выход крутящего момента
Надёжная работа на низкой скорости
Точное индексирование
Сильный момент удержания
Гибридные шаговые двигатели удовлетворяют этим требованиям лучше, чем технологии PM или VR.
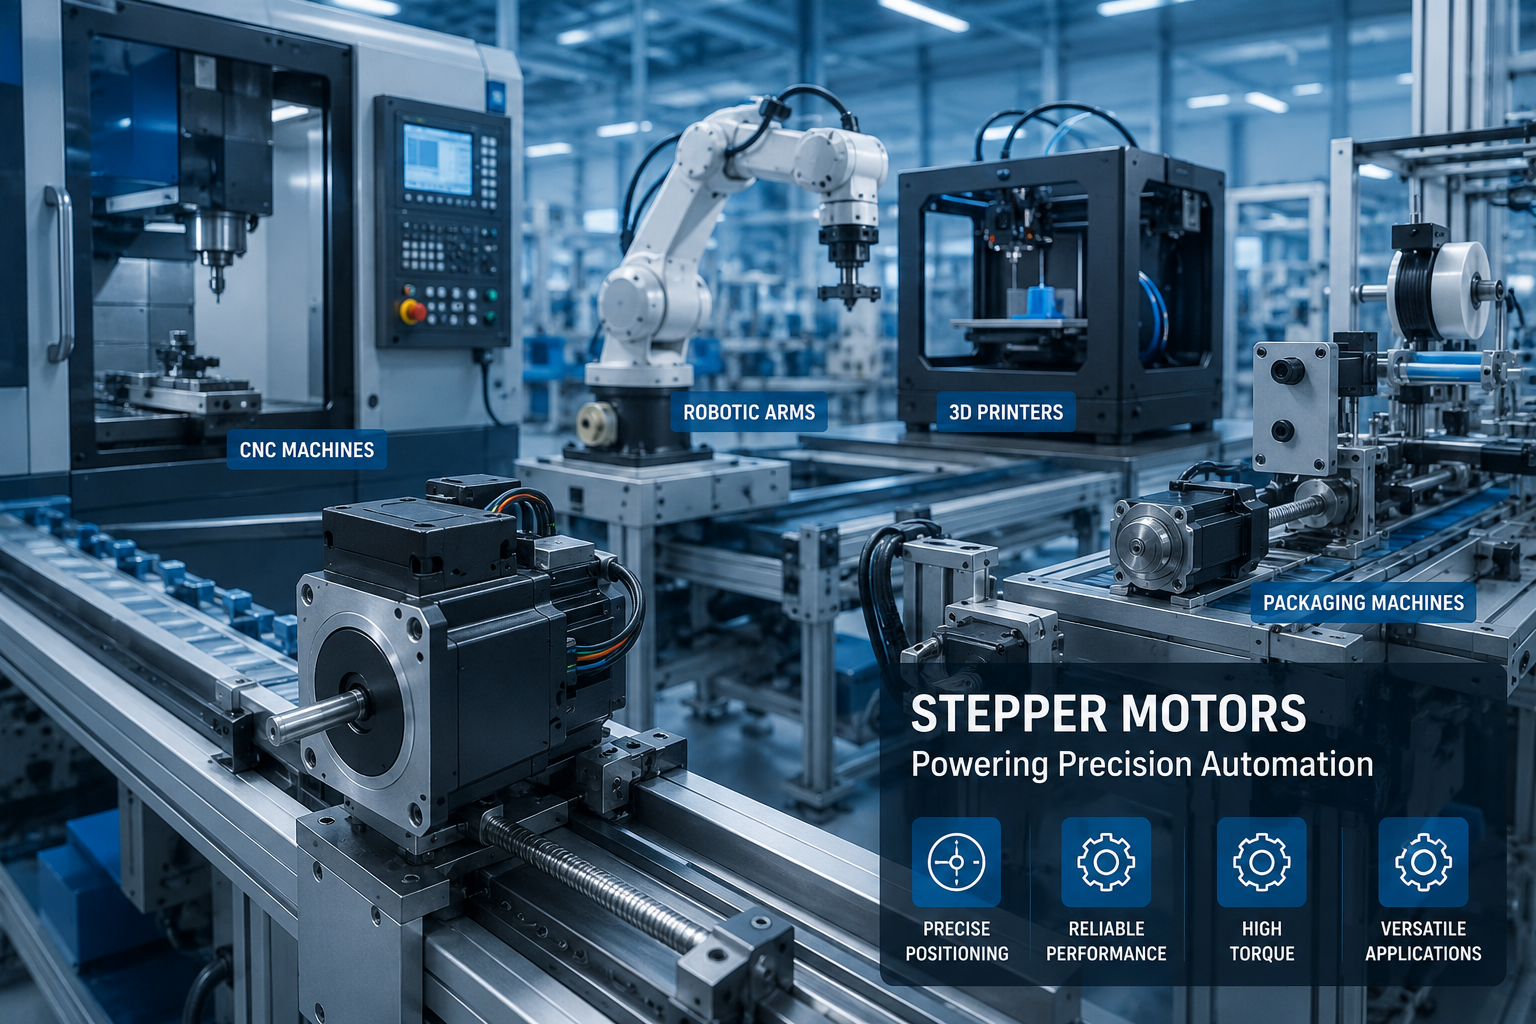
Почему гибридные шаговые двигатели доминируют в промышленной автоматизации
В современных системах автоматизации инженеры всё чаще отдают предпочтение гибридным шаговым двигателям, поскольку они обеспечивают лучший баланс между:
Крутящий момент
Точность
Стоимость
Reliability
Простота управления
Более высокая плотность крутящего момента
Гибридные двигатели развивают значительно более высокий крутящий момент по сравнению с конструкциями PM и VR схожего размера. Это позволяет OEM-производителям оборудования уменьшать типоразмер двигателя, сохраняя рабочие характеристики.
Превосходная точность позиционирования
Благодаря стандартным углам шага 1,8° или 0,9° и современным драйверам микрошага гибридные двигатели обеспечивают точное управление движением в высококлассных системах автоматизации.
Отличный момент удержания
Промышленные системы часто требуют, чтобы двигатели удерживали позицию при статической нагрузке. Гибридные двигатели обеспечивают отличный удерживающий момент, не требуя во многих применениях сервосистем с замкнутым контуром.
Сильная совместимость с цифровыми драйверами
Современные DSP-драйверы значительно улучшают:
Плавность движения
Подавление резонанса
Точность микрошага
Эффективность управления током
Снижение шума
Гибридные двигатели исключительно хорошо интегрируются с этими передовыми технологиями привода.
Широкая промышленная стандартизация
Гибридные шаговые двигатели высоко стандартизированы в:
Типоразмеры NEMA
Монтажные размеры
Совместимость драйвера
Экосистемы контроллеров движения
Это упрощает OEM-интеграцию и логистику замены.
Как выбрать правильный тип шагового двигателя
Выбор подходящей технологии шагового двигателя требует оценки:
Требования по моменту
Точность позиционирования
Диапазон скоростей
Инерция нагрузки
Целевые затраты
Условия окружающей среды
Рабочий цикл
Выбирайте PM шаговые двигатели когда:
Стоимость — главная забота
Требования к точности умеренные
Момент нагрузки относительно низкий
Достаточно простых систем управления
Выбирайте VR шаговые двигатели когда:
Требуется чрезвычайно быстрое ускорение
Инерция ротора должна быть минимальной
Применения требуют высоких частот шагания
Момент удержания менее важен
Выбирайте гибридные шаговые двигатели когда:
Требуется высокая точность
Критична промышленная надёжность
Применения требуют высокого момента удержания
Задействованы системы ЧПУ или робототехники
Необходим плавный режим микрошага
Важен долгий срок службы
Инженерные параметры выбора
| Фактор выбора | Рекомендуемый тип двигателя |
|---|---|
| Минимальная стоимость | Шаговый двигатель с постоянным магнитом |
| Максимальное ускорение | Шаговый двигатель с переменным реактансом |
| Наивысшая плотность момента | Гибридный шаговый двигатель |
| Наивысшая точность | Гибридный шаговый двигатель |
| Промышленные системы ЧПУ | Гибридный шаговый двигатель |
| Простые потребительские товары | Шаговый двигатель с постоянным магнитом |
Частые вопросы
Каковы основные типы шаговых двигателей?
Три основных типа шаговых двигателей — с постоянными магнитами (PM), с переменным магнитным сопротивлением (VR) и гибридные. Каждый тип отличается конструкцией ротора, моментными характеристиками, точностью позиционирования и пригодностью для промышленных применений.
В чём разница между гибридной конструкцией шагового двигателя и конструкцией с постоянными магнитами (PM)?
Основное различие в гибридный и PM шаговый двигатель конструкции является устройство ротора. Гибридные двигатели сочетают постоянные магниты с зубчатой геометрией ротора, обеспечивая более высокий крутящий момент, меньший шаг и лучшую точность позиционирования, чем стандартные PM-двигатели.
Почему гибридные шаговые двигатели более популярны в промышленной автоматизации?
Гибридные шаговые двигатели обеспечивают высокую плотность момента, точное позиционирование, отличный удерживающий момент и хорошую совместимость с драйверами микрошага, что делает их идеальными для станков с ЧПУ, робототехники и прецизионных систем автоматизации.
Используются ли VR шаговые двигатели сегодня?
Да, но они встречаются реже, чем гибридные конструкции. VR-двигатели по-прежнему применяются в специализированных задачах, требующих низкой инерции и быстрого разгона.
Какой тип шагового двигателя обеспечивает наивысшую точность?
Гибридные шаговые двигатели обеспечивают наивысшую точность позиционирования благодаря мелкозубчатой структуре ротора и меньшим углам шага.
Могут ли шаговые двигатели заменить серводвигатели?
Во многих задачах позиционирования на низких и средних скоростях гибридные шаговые двигатели могут заменить серводвигатели, поскольку обеспечивают точное позиционирование в разомкнутом контуре при более низкой стоимости системы и упрощённой архитектуре управления.
Заключение
Понимание различных типы шаговых двигателей имеет решающее значение для выбора правильного решения управления движением в системах промышленной автоматизации.
Шаговые двигатели с постоянными магнитами обеспечивают экономичные решения для недорогих задач позиционирования. Двигатели с переменным магнитным сопротивлением обеспечивают быстрое ускорение и низкую инерцию ротора для специализированных систем. Однако гибридный шаговый двигатель стал основным промышленным стандартом, поскольку сочетает высокую плотность крутящего момента, высокое разрешение позиционирования, сильный удерживающий момент и отличную управляемость.
Для OEM-производителей оборудования, разработчиков робототехники и инженеров-автоматчиков гибридные шаговые двигатели обеспечивают наилучший общий баланс производительности, надёжности и экономической эффективности.
Для более глубокого изучения основ проектирования шаговых двигателей и стратегий промышленного выбора инженеры могут обратиться к нашему авторитетному техническому ресурсу: