
 English

При подборе шагового двигателя для оси ЧПУ или медицинского дозирующего насоса угол шага редко бывает первым параметром, на который смотрят инженеры, — и именно здесь обычно начинаются ошибки позиционирования. Предположение "меньший угол шага означает более высокую точность" повторяется достаточно часто, чтобы формировать решения о закупке, но взаимосвязь между углом шага, механическим разрешением и фактической точностью позиционирования тоньше, чем предполагает эта формулировка.
В этой статье рассматриваются физические основы шага, реальные инженерные различия между двигателями 1,8° и 0,9°, а также то, что микрошаг фактически даёт на практике в сравнении с тем, что следует из спецификации драйвера.
Откуда берётся угол шага
Стандартный двухфазный гибридный шаговый двигатель создаёт движение за счёт последовательной подачи питания на обмотки статора, которая втягивает зубцы ротора с постоянными магнитами' в совмещение с последовательными полюсами статора. Угол шага напрямую зависит от числа зубцов ротора и количества фаз статора:
Угол шага = 360° / (число зубцов ротора × число фаз × 2)
У стандартного двигателя 1,8° ротор имеет 50 зубцов. При двух фазах и стандартной последовательности возбуждения полным шагом это даёт 200 шагов на оборот. В двигателе 0,9° используется ротор со 100 зубцами, что удваивает число шагов до 400 на оборот. Геометрия статора меняется соответствующим образом — полюсный шаг становится меньше, что сказывается на индуктивности обмотки, характеристиках противо-ЭДС и, в конечном счёте, на поведении двигателя на скорости.
Это стоит понимать на уровне конструкции, поскольку объясняет, почему вы не можете' просто рассматривать двигатель с углом 0.9° как "более совершенный" двигатель 1.8°. Это разные механические конструкции с разными электромагнитными характеристиками, а не просто повышение разрешения.
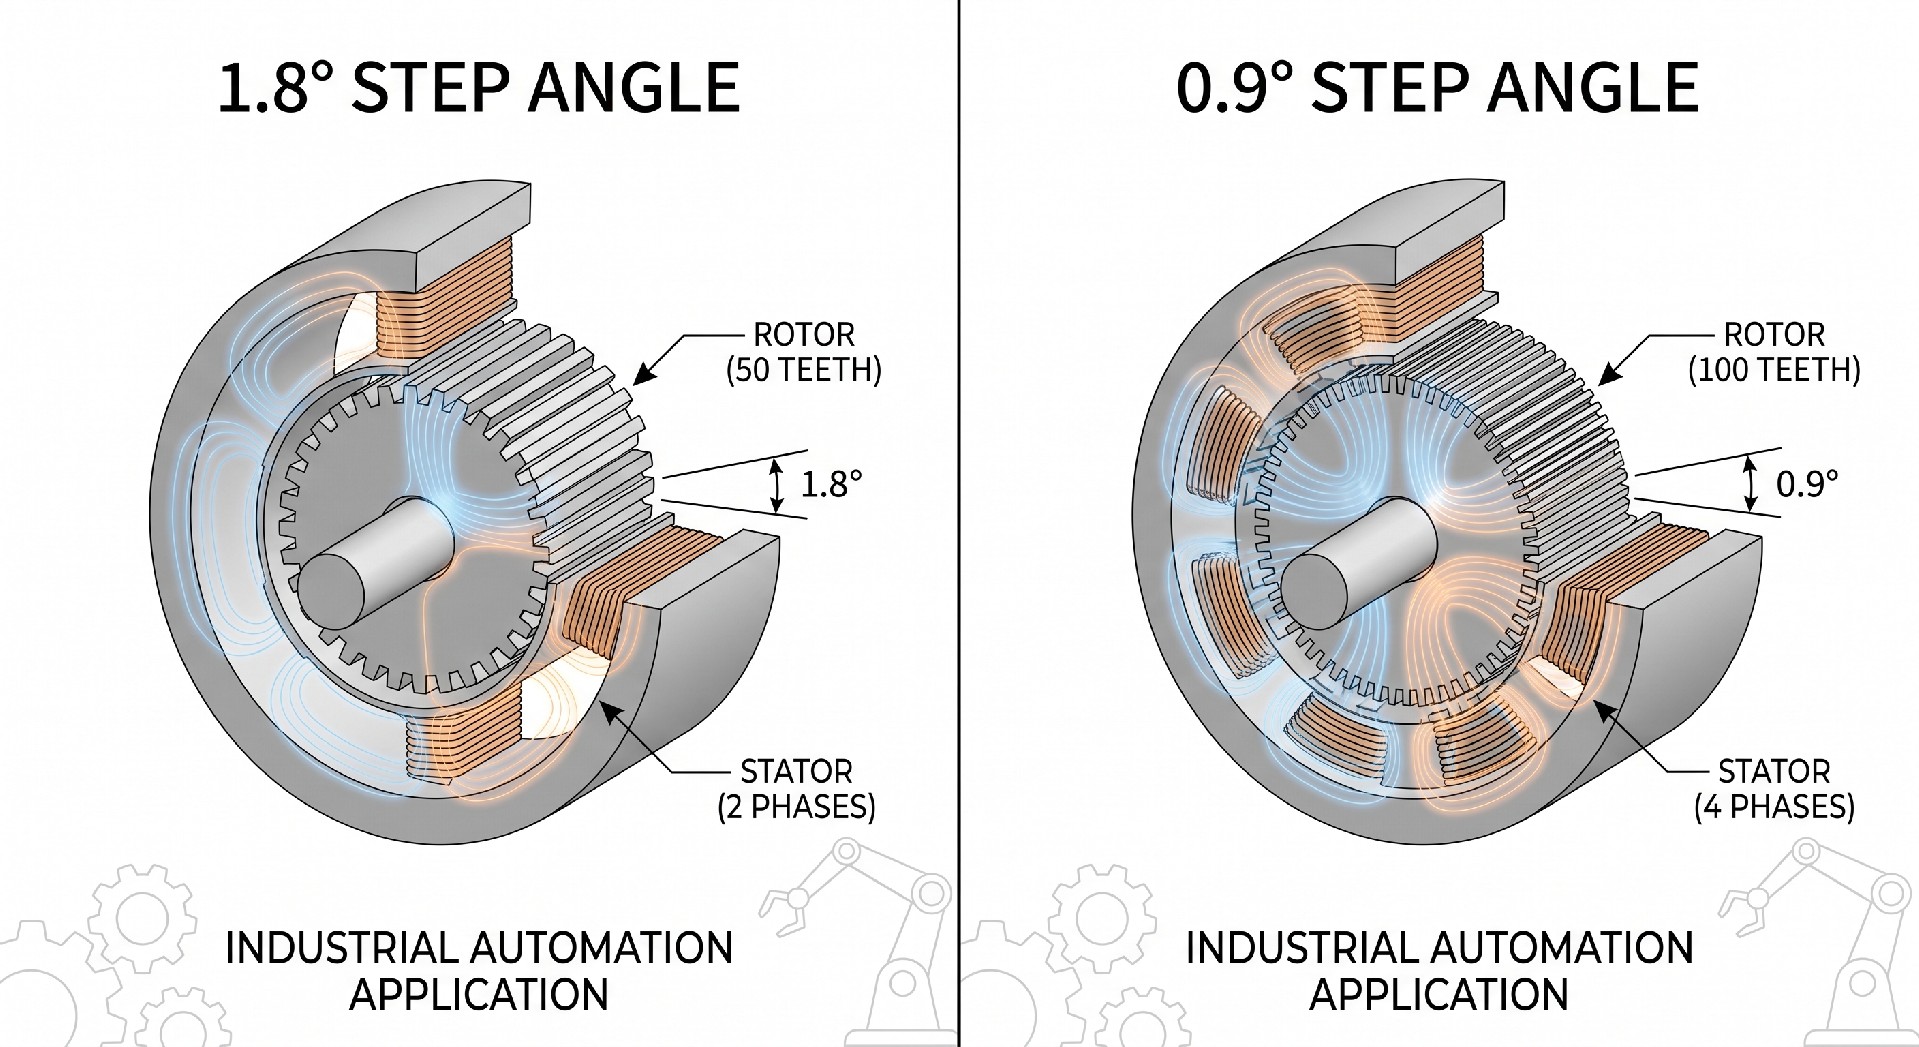
1,8° и 0,9°: инженерные компромиссы
Двигатель 1.8° стал отраслевым стандартом по практическим причинам. Геометрия ротора с 50 зубьями создаёт относительно сильный фиксирующий момент и хорошо определённое магнитное совмещение на каждом полном шаге. Это делает двигатель устойчивым к умеренным возмущениям нагрузки и обеспечивает предсказуемое поведение в широком диапазоне скоростей. Для большинства применений осей ЧПУ — особенно когда механическая передача включает ходовой винт с разумным шагом — 200 шагов на оборот обеспечивают достаточное разрешение в разомкнутом контуре, не требуя ничего необычного от драйвера.
Ротор двигателя 0,9° со 100 зубьями создаёт более мелкий магнитный шаг, что снижает пульсации момента на шаг. В применениях, где пульсации момента напрямую превращаются в неравномерность скорости — медицинские перистальтические насосы, прецизионные системы дозирования, оптические позиционные столики — это имеет значение. Более гладкий профиль момента на низких скоростях — основная причина выбрать двигатель 0,9°, а не количество шагов само по себе.
Компромисс в том, что более плотное полюсное деление увеличивает индуктивность обмотки относительно сопротивления. При более высоких шаговых частотах время нарастания тока становится ограничивающим фактором. Двигатель 0.9°, работающий на той же частоте вращения, что и двигатель 1.8°, выполняет вдвое больше шагов в секунду, что означает, что регулирование тока драйвером работает вдвое интенсивнее. Спад момента на скорости круче, и двигатель чувствительнее к напряжению питания. На практике двигатели 0.9° наиболее полезны в применениях с низкими и средними скоростями, где более плавный профиль момента оправдывает сниженные высокоскоростные характеристики.
| Параметр | Двигатель 1,8° (200 шагов/об) | Двигатель 0,9° (400 шагов/об) |
|---|---|---|
| Зубья ротора | 50 | 100 |
| Шагов на оборот | 200 | 400 |
| Пульсации момента (полный шаг) | Выше | Ниже |
| Момент на высокой скорости | Лучше | Снижены из-за индуктивности |
| Чувствительность к резонансу | Умеренный | Ниже основная, но гармоники смещаются |
| Типичная пригодность применения | Оси ЧПУ, общая автоматизация | Медицинские насосы, оптические столики, низкоскоростная точность |
Резонанс и угол шага
У каждого шагового двигателя есть собственная резонансная частота, определяемая моментом инерции ротора и жёсткостью магнитной «пружины» в положении фиксации. Для двигателя 1,8° без нагрузки она обычно находится в диапазоне от 100 до 200 Гц, что соответствует примерно 30–60 об/мин в полношаговом режиме. Прохождение этого диапазона без демпфирования вызывает пульсации скорости, слышимый шум, а в тяжёлых случаях — потерю шагов.
Двигатель 0,9° смещает эту резонансную точку. Большее количество зубцов меняет магнитную жёсткость, а удвоенная частота шагов означает, что двигатель проходит свою резонансную полосу на другой скорости вала. Это может быть преимуществом или недостатком в зависимости от рабочего диапазона скоростей применения. Если система должна непрерывно работать на скорости, которая совпадает с резонансом двигателя 1,8°, переход на двигатель 0,9° может решить проблему без микрошага или демпфирующего оборудования. Но если резонанс двигателя 0,9° попадает в более критичную часть диапазона скоростей, проблема смещается, а не исчезает.
Инерция нагрузки напрямую взаимодействует с этим. Нагрузка с высокой инерцией — тяжёлый портал, большой поворотный стол — снижает резонансную частоту и расширяет резонансный диапазон. Нагрузка с низкой инерцией повышает её. Именно поэтому резонансное поведение, наблюдаемое на испытательном стенде без фактической нагрузки, часто вводит в заблуждение. Значение имеет резонанс системы «двигатель — нагрузка», и его необходимо оценивать с учётом фактической приведённой инерции в приводе.
Микрошаг: что делает драйвер и что обеспечивает двигатель
Микрошаг работает за счёт распределения тока между двумя фазами по синусно-косинусному закону, а не за счёт их полного включения и выключения. Вместо перескока между позициями полного шага ротор удерживается в промежуточных положениях векторной суммой токов двух фаз. Драйвер, настроенный на микрошаг 16×, делит каждый полный шаг 1,8° на 16 подшагов по 0,1125° каждый, что даёт 3200 шагов на оборот.
Подразумеваемое этим количеством шагов разрешение позиционирования реально в том смысле, что драйвер формирует 3200 различных состояний тока на один оборот. Действительно ли ротор достигает 3200 различных механических положений — уже другой вопрос, и ответ зависит от магнитной линейности двигателя, производственных допусков и условий нагрузки.
Фундаментальная проблема в том, что кривая «момент–перемещение» шагового двигателя синусоидальна, а не линейна. В позиции полного шага двигатель находится на пике своей кривой удерживающего момента — это устойчивое равновесие. В позиции микрошага между двумя полными шагами удерживающий момент снижен. В средней точке между двумя полными шагами (8-й микрошаг в схеме 16×) удерживающий момент падает примерно до 70% от значения полного шага. Любой момент нагрузки, трение или возмущающее усилие, превышающее доступный удерживающий момент в этой позиции микрошага, заставит ротор сместиться к ближайшей устойчивой позиции, которой обычно является положение полного шага.
На практике микрошаг ниже 1/8 шага даёт убывающую отдачу в механической точности позиционирования. Основное преимущество высоких коэффициентов микрошага — 1/16, 1/32, 1/64 — заключается в более плавном движении и снижении слышимого шума, а не в повышении точности позиционирования. Подробный разбор электрических и механических параметров шагового двигателя, влияющих на это поведение, приведён в техническое руководство HDBMotor по шаговым двигателям более подробно рассматривает кривые момент–скорость и взаимодействие с драйвером.
| Настройка микрошага | Шагов/об (двигатель 1,8°) | Теоретическое разрешение | Практическая точность позиционирования | Основное преимущество |
|---|---|---|---|---|
| Полный шаг | 200 | 1.8° | ±0,09° (типично) | Максимальный момент, простейший драйвер |
| Полушаг | 400 | 0.9° | ±0.05° | Сниженный резонанс, умеренная плавность |
| шаг 1/8 | 1600 | 0.225° | ±0,05° (зависит от нагрузки) | Плавное движение, снижение шума |
| шаг 1/16 | 3200 | 0.1125° | ±0,05° (без улучшения) | Более плавный профиль скорости |
| 1/32 шага или мельче | 6400+ | <0.06° | Без измеримого улучшения | Только снижение шума |
Величина ±0,05°, которая неоднократно встречается в той таблице, отражает собственную механическую точность двигателя — допуски геометрии зубцов ротора, соосности полюсов статора и биения подшипников. Это производственная спецификация, а не функция разрешения шага. Никакой микрошаг не может её улучшить. Инженерам, которым нужна точность позиционирования выше, чем допускает механический допуск двигателя, нужна замкнутая обратная связь, а не больший коэффициент микрошага.
Разрешение на уровне системы: от двигателя к нагрузке
Шаг на валу двигателя — лишь отправная точка. В применении важно разрешение на нагрузке — линейное перемещение за шаг для оси с ходовым винтом или угловое приращение за шаг для поворотного стола.
Двигатель с углом 1,8°, напрямую вращающий ходовой винт с шагом 5 мм, обеспечивает 5 мм / 200 шагов = 0,025 мм на полный шаг. При микрошаге 1/8 это составляет 0,003125 мм на микрошаг — что звучит впечатляюще, пока вы не учтёте люфт ходового винта, который у типичного накатанного ШВП составляет 0,01–0,05 мм. Разрешение микрошага меньше механического люфта, что делает его не имеющим значения для реальной точности позиционирования.
Это распространённая ошибка проектирования в системах ЧПУ и автоматизации: задают высокие степени дробления шага, чтобы получить нужную величину разрешения «на бумаге», тогда как механическая передача ограничивает реальную точность значительно более грубым значением. Правильный подход — согласовать разрешение шага с механической точностью передачи и использовать микрошаг лишь в той мере, которая необходима для плавности движения.
Логика выбора применения
Для управления осями фрезерных и гравировальных станков с ЧПУ двигатель с углом 1,8° и микрошагом 1/8 или 1/16 покрывает большинство требований. Механическая передача — шаг ШВП, передаточное отношение ременной передачи — обычно ограничивает точность позиционирования величиной 0,01–0,05 мм, что вполне укладывается в возможности стандартного двигателя на 200 шагов. В приоритете — стабильность момента во всём диапазоне рабочих скоростей, что говорит в пользу конструкции 1,8°.
В 3D-печати система перемещения работает на относительно низких скоростях при малых нагрузках. Пульсации крутящего момента превращаются в дефекты поверхности — полосы, видимые на стенках отпечатков при определённой высоте слоя, соответствуют взаимодействию частоты шагов с резонансом рамы'. В данном случае и двигатели 0,9°, и микрошаг 1/16 на двигателях 1,8° снижают этот эффект, и выбор часто сводится к доступности драйвера и стоимости.
Медицинские перистальтические и шприцевые насосы — это те применения, где двигатели 0,9° оправдывают своё место. Точность расхода зависит от равномерности скорости, и более плавный профиль крутящего момента двигателя 0,9° на низких оборотах снижает пульсацию. Эти системы также обычно работают на фиксированных низких скоростях, где сниженный крутящий момент двигателя 0,9°' на высоких скоростях не является ограничением.
Системы индексации в упаковочном оборудовании ставят иные приоритеты. Профиль движения обычно представляет собой быстрый индексный переход с последующей выдержкой — высокое ускорение, умеренная скорость, жёсткий останов. Крутящий момент на скорости важнее плавности на низких скоростях. Лучшее сохранение крутящего момента на высоких скоростях и более сильный фиксирующий момент в состоянии покоя у двигателя 1,8°' — а это помогает удерживать позицию во время выдержки без непрерывного протекания тока — делают его стандартным выбором в данном случае.
| Применение | Рекомендуемый угол шага | Микрошаг | Основное ограничение |
|---|---|---|---|
| Ось ЧПУ (шарико-винтовая передача) | 1.8° | 1/8 to 1/16 | Момент на скорости, точность передачи |
| 3D-принтер (Cartesian/CoreXY) | 0.9° or 1.8° | 1/16 to 1/32 | Чистота поверхности, артефакты резонанса |
| Медицинский насос (перистальтический) | 0.9° | 1/8 | Равномерность скорости, пульсации момента |
| Упаковочный индексатор | 1.8° | Полный или полушаг | Момент ускорения, удержание при выдержке |
| Стол оптического позиционирования | 0.9° | 1/8 to 1/16 | Плавность на низкой скорости, повторяемость |
Практические заметки по согласованию драйвера и двигателя
Выбор угла шага не существует в отрыве от драйвера. Двигатель 0,9°, работающий в режиме 1/16 микрошага на драйвере с питанием 24V, будет иметь совершенно иную кривую «момент–скорость», чем тот же двигатель при питании 48V. Более высокое напряжение обеспечивает более быстрый рост тока в обмотках, что частично компенсирует штраф по индуктивности ротора со 100 зубцами на более высоких частотах шагов. Если применение требует работы двигателя 0,9° на умеренных скоростях, напряжение питания должно быть выбрано соответствующим образом — как правило, разумной отправной точкой для питания драйвера является 20–25-кратное номинальное напряжение двигателя.
Настройка тока также взаимодействует с поведением угла шага. Работа двигателя при пониженном токе для ограничения тепловыделения снижает удерживающий момент в каждой позиции микрошага, что повышает восприимчивость к ошибке позиции под нагрузкой. В системах, где требования терморегулирования подталкивают к снижению тока, более сильный фиксирующий момент полного шага у двигателя 1,8°' обеспечивает больший запас, чем у двигателя 0,9°, работающего при том же пониженном токе.
Выбор между 1,8° и 0,9°, а также выбор коэффициента микрошага должны следовать из фактических требований к движению: необходимого разрешения на нагрузке, диапазона рабочих скоростей, момента и инерции нагрузки и допустимой пульсации скорости. Движение от этих ограничений к спецификации двигателя и драйвера даёт более надёжную систему, чем движение в прямом направлении от целевого разрешения, указанного в техническом описании двигателя.
Часто задаваемые вопросы
Означает ли меньший угол шага всегда более высокую точность позиционирования?
На практике — нет. Угол шага определяет разрешение, которого двигатель теоретически может достичь на валу. А ограничивает фактическую точность позиционирования механическая система — люфт ходового винта, растяжение ремня, зазоры в подшипниках и допуск геометрии зубьев самого двигателя. Двигатель 0.9° в трансмиссии с люфтом 0,05mm не позиционирует точнее, чем двигатель 1.8° в той же трансмиссии. Если требуется точность на уровне вала, релевантным числом является допуск механической геометрии двигателя (обычно ±0,09° для двигателя 1.8°, некумулятивный), а не угол шага.
Могу ли я использовать высокий микрошаг вместо системы с замкнутым контуром?
Нет. Микрошаг управляет вектором тока, а не положением ротора. Если момент нагрузки в позиции микрошага превышает доступный удерживающий момент в этой точке — а он ниже, чем в позиции полного шага, — ротор проскользнёт, и контроллер об этом не узнает. Шаговые системы с разомкнутым контуром по определению не имеют обратной связи по положению. Высокие коэффициенты микрошага снижают пульсацию скорости и шум, но не добавляют контроля положения. Применения, в которых недопустимы пропущенные шаги или дрейф позиции при переменной нагрузке, требуют энкодера и замкнутого контура управления независимо от коэффициента микрошага.
Почему мой шаговый двигатель сильно вибрирует на одних скоростях, но работает плавно на других?
Это резонанс. Система «двигатель — нагрузка» имеет собственную частоту, определяемую инерцией ротора, инерцией нагрузки и магнитной жёсткостью. Когда частота шагов совпадает с этой частотой или приближается к ней, ротор колеблется, а не делает чистые шаги. Способ решения зависит от того, где резонанс находится относительно требуемой рабочей скорости. Варианты включают переход на более высокий коэффициент микрошага, чтобы быстрее пройти резонансную полосу, установку механического демпфера, корректировку рампы ускорения, чтобы не задерживаться на резонансной скорости, или — если рабочая скорость фиксирована — выбор двигателя с другой инерцией ротора, который выводит резонанс из проблемного диапазона.
В чём практическая разница между микрошагом 1/16 и 1/32?
При дроблении 1/16 на двигателе 1.8° теоретический шаг составляет 0,1125°. При 1/32 он равен 0,05625°. В механическом смысле ни одна из этих величин не достижима как повторяемое приращение позиционирования в реальных условиях нагрузки — на таком масштабе доминируют магнитная нелинейность двигателя и производственные допуски. Слышимая разница между 1/16 и 1/32 также минимальна в большинстве систем. Задание 1/32 и выше редко оправдано инженерными требованиями; обычно это отражает непонимание того, что микрошаговое дробление даёт механически.
Является ли двигатель 0,9° прямой заменой 1,8°?
Электрически многие двигатели 0,9° имеют тот же типоразмер и распиновку разъёма, что и их аналоги на 1,8°, поэтому физическая установка обычно не вызывает сложностей. Изменить нужно конфигурацию драйвера — количество шаговых импульсов на оборот удваивается, поэтому профили движения нужно пересчитать. Что ещё важнее, кривая «момент–скорость» другая. Если существующая система была рассчитана с запасом под двигатель 1,8°, двигатель 0,9° может показать худшие результаты на верхней границе диапазона скоростей из-за более высокой индуктивности. Перед заменой проверьте требуемый момент на максимальной рабочей скорости по кривой двигателя 0,9°.
Как инерция нагрузки влияет на выбор угла шага?
Высокая инерция нагрузки относительно инерции ротора затрудняет разгон двигателя и повышает склонность к перерегулированию на каждом шаге. В режиме полного шага это перерегулирование может вызвать колебания ротора вокруг целевой позиции до её достижения — поведение, которое ухудшается вблизи резонанса. Микрошаг уменьшает угловой импульс на шаг, что помогает демпфировать эти колебания. В качестве общего правила: при соотношении инерций выше 10:1 (нагрузка к ротору) требуется тщательная оценка частоты шагов и настроек микрошага, и это может указывать на то, что редуктор или двигатель большего типоразмера — лучшее решение, чем увеличение коэффициента микрошага.
В какой момент следует перейти с шагового двигателя на сервопривод для прецизионной оси?
Точка перехода зависит от трёх факторов: скорости, изменчивости нагрузки и требуемой точности. Шаговые двигатели хорошо работают на низких и средних скоростях с предсказуемыми нагрузками и допусками позиционирования выше примерно 0,01mm на нагрузке. Когда применение требует высокой скорости с длительным моментом, переменных нагрузок, способных вызвать пропуск шагов, или повторяемости лучше 0,01mm с контролем, подходящим выбором становится сервопривод с обратной связью энкодера. Разница в стоимости существенно сократилась с появлением компактных шаговых систем с замкнутым контуром, которые добавляют энкодер и контур коррекции позиции к стандартному шаговому двигателю — практический компромисс для применений, которым нужен контроль позиции без полной сложности сервосистемы.