
 English

Большинство инженеров выбирают шаговые двигатели, взглянув на одно число в паспорте: удерживающий момент. Он напечатан жирным шрифтом, его легко сравнивать между производителями, и он создаёт ложное чувство уверенности. Реальность в том, что удерживающий момент почти ничего не говорит о том, как двигатель ведёт себя при фактическом вращении. Я видел, как двигатель 3 N·m останавливался на 400 RPM под нагрузкой, тогда как агрегат 2,5 N·m от другого поставщика работал плавно на 800 RPM. Одна и та же испытательная установка, тот же драйвер, та же нагрузка. Разница целиком заключалась в форме их кривых момента.
Это несоответствие порождает реальные проблемы. Машины отгружаются заказчикам, а затем двигатели останавливаются в середине цикла. Проектировщики завышают мощность двигателей на 40%, добавляя ненужные затраты и инерцию ротора. Производственные линии останавливаются, пока кто-то пытается понять, почему расчёты, выглядевшие корректными на бумаге, не сработали в цехе. В девяти случаях из десяти коренная причина восходит к кривой крутящего момента, которую кто-то либо не прочитал, либо не понял.
В этой статье разбирается, что на самом деле означают кривые момента шагового двигателя для проектирования станков. Мы рассмотрим три важных параметра момента, почему момент падает с ростом скорости, как резонанс может выбить двигатель из синхронизма даже при соблюдении номинальных пределов и почему напряжение драйвера — это рычаг, который большинство инженеров недоиспользуют. Цель не в теории. Цель в том, чтобы ваша следующая конструкция заработала с первого раза.
Что на самом деле показывает кривая момента
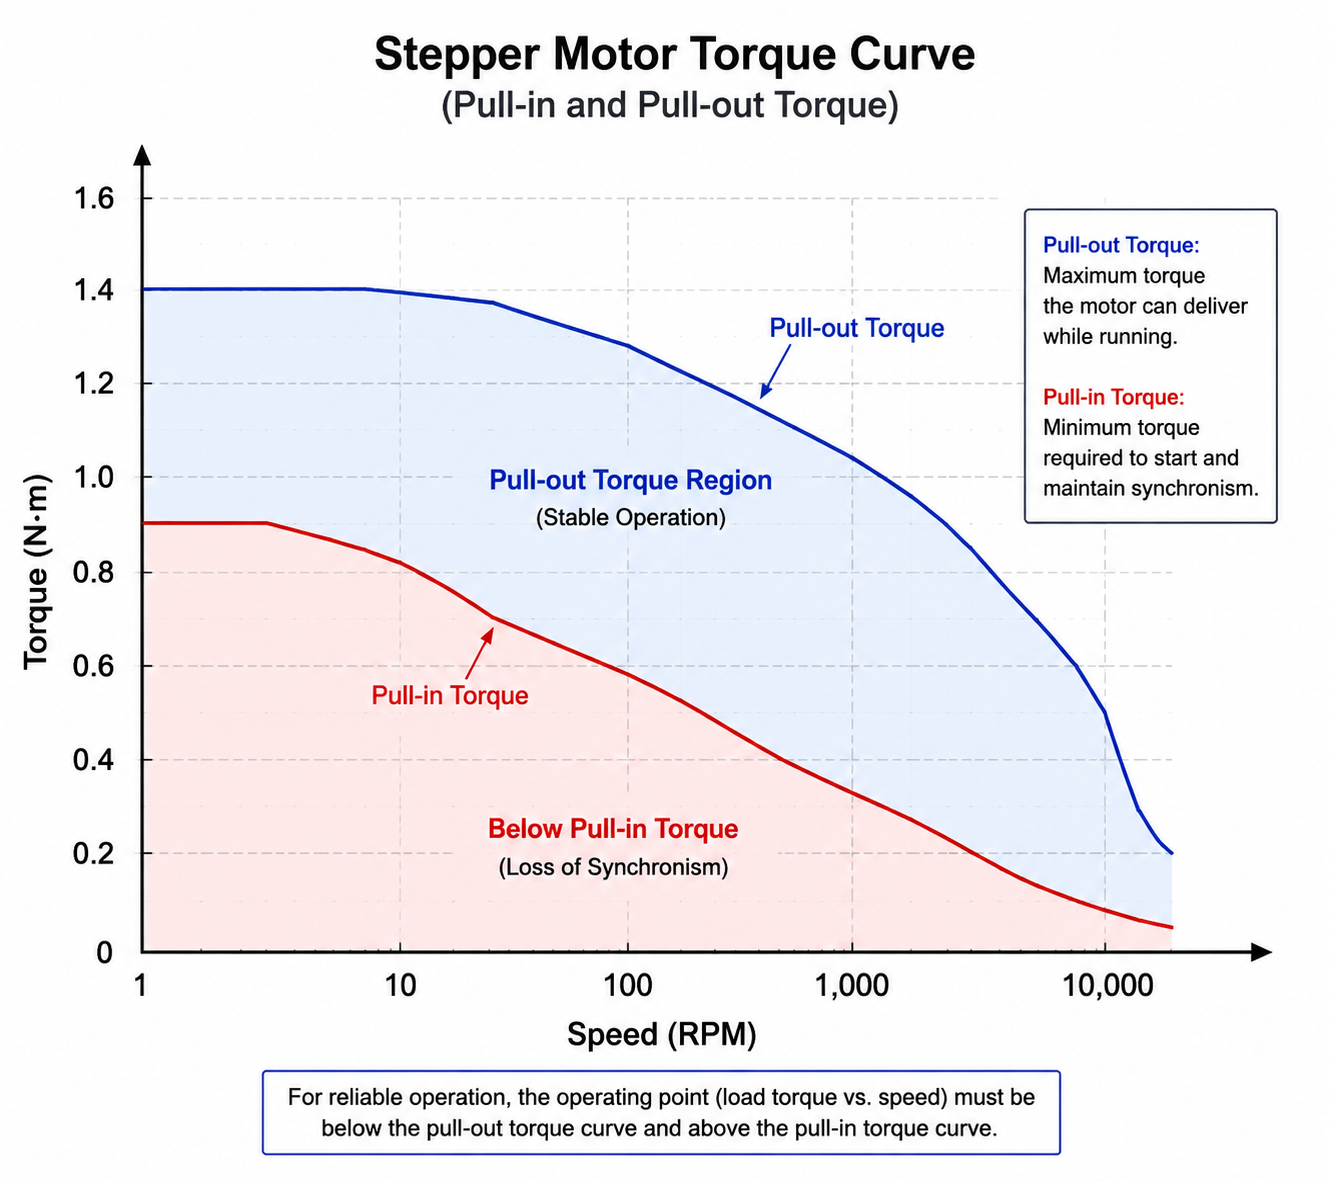
Кривая крутящего момента шагового двигателя — иногда обозначаемая в технических описаниях как скоростная характеристика или кривая выпадения из синхронизма — показывает, какую нагрузку двигатель способен выдерживать при заданной скорости до потери синхронизма. Скорость откладывается по горизонтальной оси, обычно в об/мин или шагах в секунду. Крутящий момент откладывается по вертикальной оси, как правило, в N·m или oz-in. На одном графике приводятся две различные кривые: одна для условий втягивания, другая — для выпадения из синхронизма.
Эти кривые — не теоретические прогнозы. Они измеряются путём работы двигателя против тормоза или динамометра на разных скоростях с фиксацией точки, в которой он останавливается. На результат влияют испытательное напряжение, тип драйвера и установка тока. Измените любую из этих переменных — и вы получите другую кривую. Если вы оцениваете двигатели по кривой для 24V, а ваше применение работает при 48V, паспорт недооценивает то, что вы получите на практике. В обратной ситуации вы будете удивляться, почему двигатель, который "должен" работать, постоянно уходит в отказ.
Кривая крутящего момента даёт вам границу. Оставайтесь внутри неё с некоторым запасом — и двигатель отрабатывает заданные шаги. Перейдите выше — и ротор теряет синхронизацию. Контроллер продолжает посылать импульсы, но вал' находится не там, где его считает контроллер. В системах с разомкнутым контуром это скрытый отказ. Ни сигнализации, ни кода ошибки — только ошибка позиционирования, которая накапливается до тех пор, пока кто-нибудь не заметит бракованные детали, сходящие с линии.
Момент удержания: число, которое все переоценивают
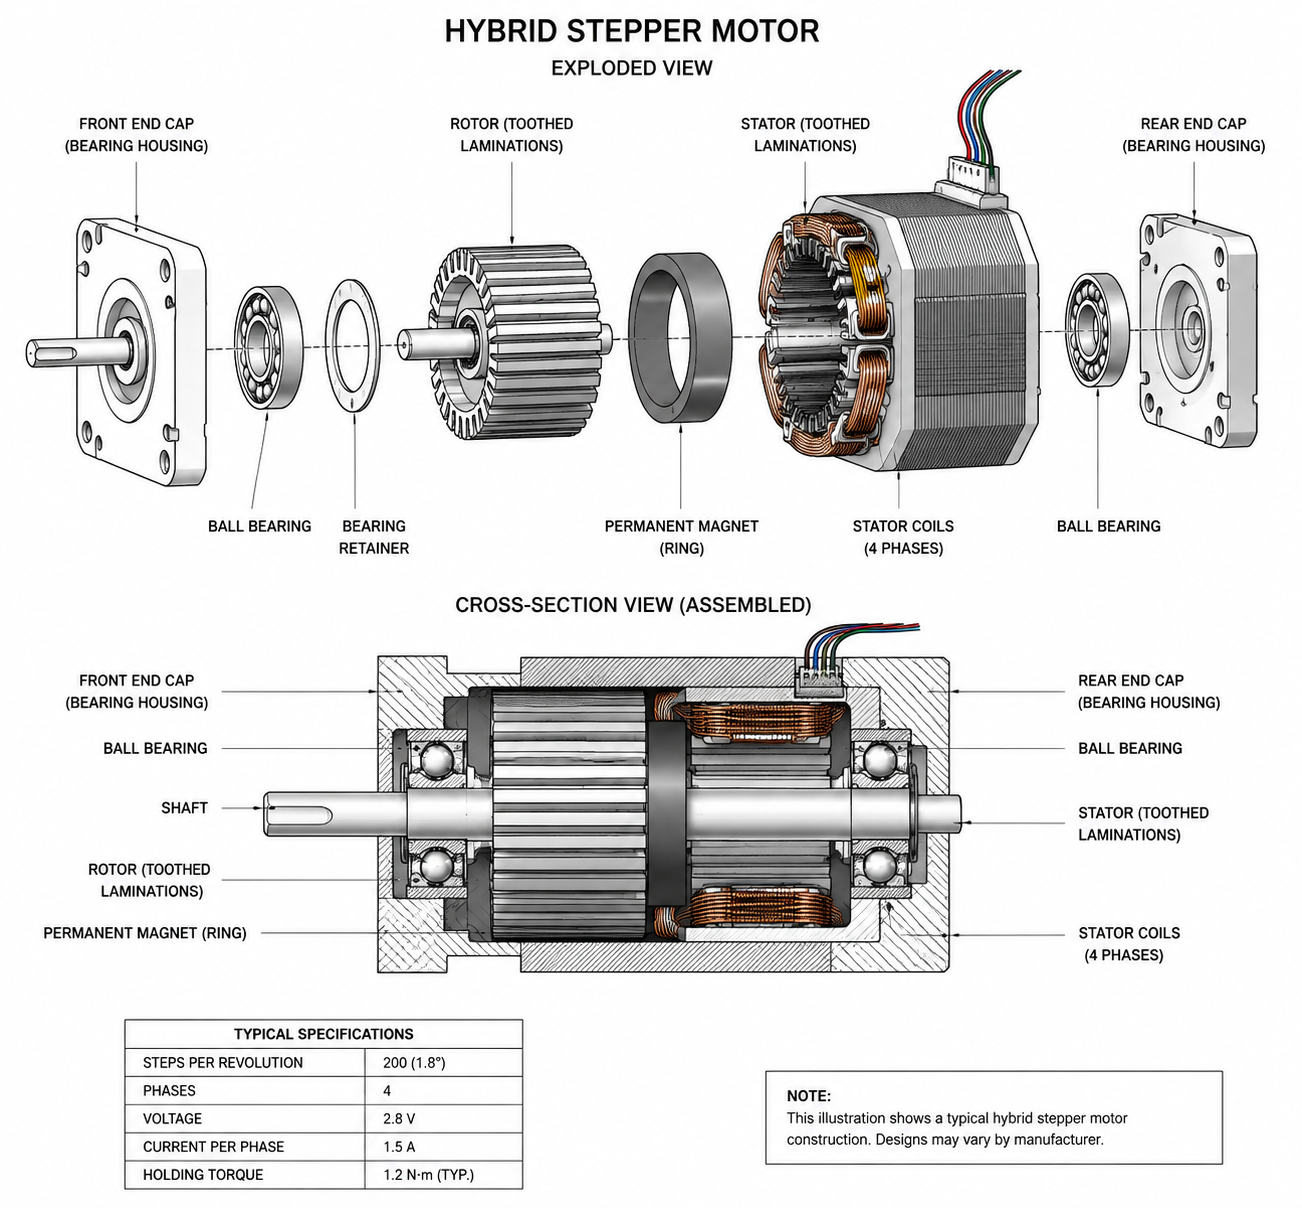
Удерживающий момент — это статический момент, который двигатель способен противостоять, когда обе фазы находятся под номинальным током, а ротор зафиксирован. Представьте это как момент, необходимый для принудительного поворота вала из заданного положения при включённом и неподвижном двигателе. Он измеряется на нулевой скорости и является самой большой цифрой в спецификации, потому что его легче всего измерить и выгоднее всего указать.
Где важен удерживающий момент: вертикальные оси, которые должны удерживать положение при включённом питании, приложения с зажимом и приложения, в которых нагрузка длительное время остаётся неподвижной. Он также даёт примерное представление о жёсткости на низких скоростях. Если вам нужно, чтобы вал сопротивлялся внешним силам без значительного отклонения, удерживающий момент — значимая величина.
Слабое место — везде, где двигателю нужно двигаться. Соотношение между удерживающим моментом и моментом при 500 RPM не является фиксированным. Оно зависит от индуктивности обмотки, напряжения питания и противо-ЭДС. Два двигателя с одинаковым удерживающим моментом могут иметь совершенно разный доступный момент при 300 RPM. Я встречал двигатели с удерживающим моментом 2,8 N·m, которые выдавали всего 0,9 N·m при 300 RPM, в то время как другой двигатель с удерживающим моментом 2,2 N·m давал 1,4 N·m на той же скорости. Обмотки с меньшей индуктивностью у второго двигателя позволяли току нарастать быстрее на скорости, хотя его статический показатель был ниже. Если бы вы сравнили только жирную цифру на первой странице каждого даташита, вы бы выбрали не тот двигатель.
Момент втягивания: запуск без предварительного разгона
Входной момент (pull-in torque) описывает максимальную нагрузку, которую двигатель может преодолеть при старте с полной остановки и разгоне до заданной скорости — без какого-либо рампа ускорения. Вы задаёте частоту шагов, и двигатель либо синхронизируется и следует за ней, либо не'. Кривая входного момента определяет эту границу.
Почему он ниже pull-out torque? Потому что у ротора в момент пуска нет кинетической энергии. Ему нужно преодолеть трение покоя, инерцию нагрузки и одновременно разогнаться. Во вращающейся массе нет запасённой энергии, которая помогала бы магнитному полю. Кривая pull-in снижается с ростом скорости, потому что время на возбуждение каждой обмотки сокращается по мере роста частоты шагов, и ток не успевает достичь полного значения до следующей коммутации.
На практике почти ни одно реальное промышленное применение не обходится без того или иного задания рампы ускорения, поэтому инженеры редко работают строго внутри области pull-in. Но кривая pull-in всё же важна для станков, выполняющих очень короткие перемещения с агрессивным ускорением. Если ваш профиль движения — это практически мгновенный старт, вы находитесь в зоне pull-in, планировали вы этого или нет. The полное техническое руководство по шаговым двигателям содержит более подробные сведения о конструкции обмотки и выборе инерции ротора, влияющих на это поведение.
Предельный момент: кривая, которая фактически ограничивает возможности вашего станка
Крутящий момент выхода из синхронизма (pull-out torque) — это максимальная нагрузка, которую двигатель может удерживать на скорости после того, как он' уже синхронизирован и работает. Это та кривая, на которую вы' будете тратить большую часть времени, поскольку она представляет крутящий момент, доступный на фазах движения с постоянной скоростью и замедления — а именно там большинство машин проводит основную часть времени цикла.
Кривая выхода из синхронизма (pull-out) располагается выше кривой входа в синхронизм (pull-in), поскольку вращающийся ротор обладает моментом инерции. Магнитному полю не нужно каждый раз «рывком» разгонять его с нуля. Ротор уже движется, поэтому полю в основном нужно поддерживать синхронизм, а не устанавливать его заново. Разрыв между pull-in и pull-out сужается с ростом скорости, а при очень высокой частоте шагов обе кривые практически сходятся.
При превышении предела pull-out ротор теряет синхронизацию. Момент не снижается плавно — он обрушивается. Двигатель останавливается, и в системе с разомкнутым контуром нет обратной связи, чтобы сигнализировать об отказе. Контроллер считает, что выполняет перемещения правильно. Машина продолжает работать. Единственный способ узнать, что что-то пошло не так, — измерить детали. В шаговых системах с замкнутым контуром и энкодерами драйвер фиксирует отказ и может выдать аварийный сигнал или попытаться скорректировать ситуацию. Но сам предел pull-out не смещается; физика магнитного удержания на скорости одна и та же независимо от того, контролируете вы её или нет.
Физика падения момента на скорости
Каждая обмотка шагового двигателя — это индуктивность, а индуктивность препятствует изменению тока. Когда драйвер подаёт напряжение, ток нарастает в соответствии с постоянной времени L/R обмотки, а не мгновенно. При низкой частоте шагов период коммутации достаточно велик, и ток достигает номинального значения задолго до следующего переключения фазы. Момент пропорционален току, поэтому вы получаете полный момент.
С ростом скорости время между коммутациями сокращается. В конечном итоге оно становится меньше времени, необходимого для нарастания тока до заданного значения. Ток в обмотке никогда не достигает полного значения, поток ослабляется, и крутящий момент падает. Это электрическое ограничение, а не механическое. Подшипники' здесь ни при чём. Инерция ротора' пока ни при чём. Узкое место — то, насколько быстро вы можете пропустить ток через индуктивность.
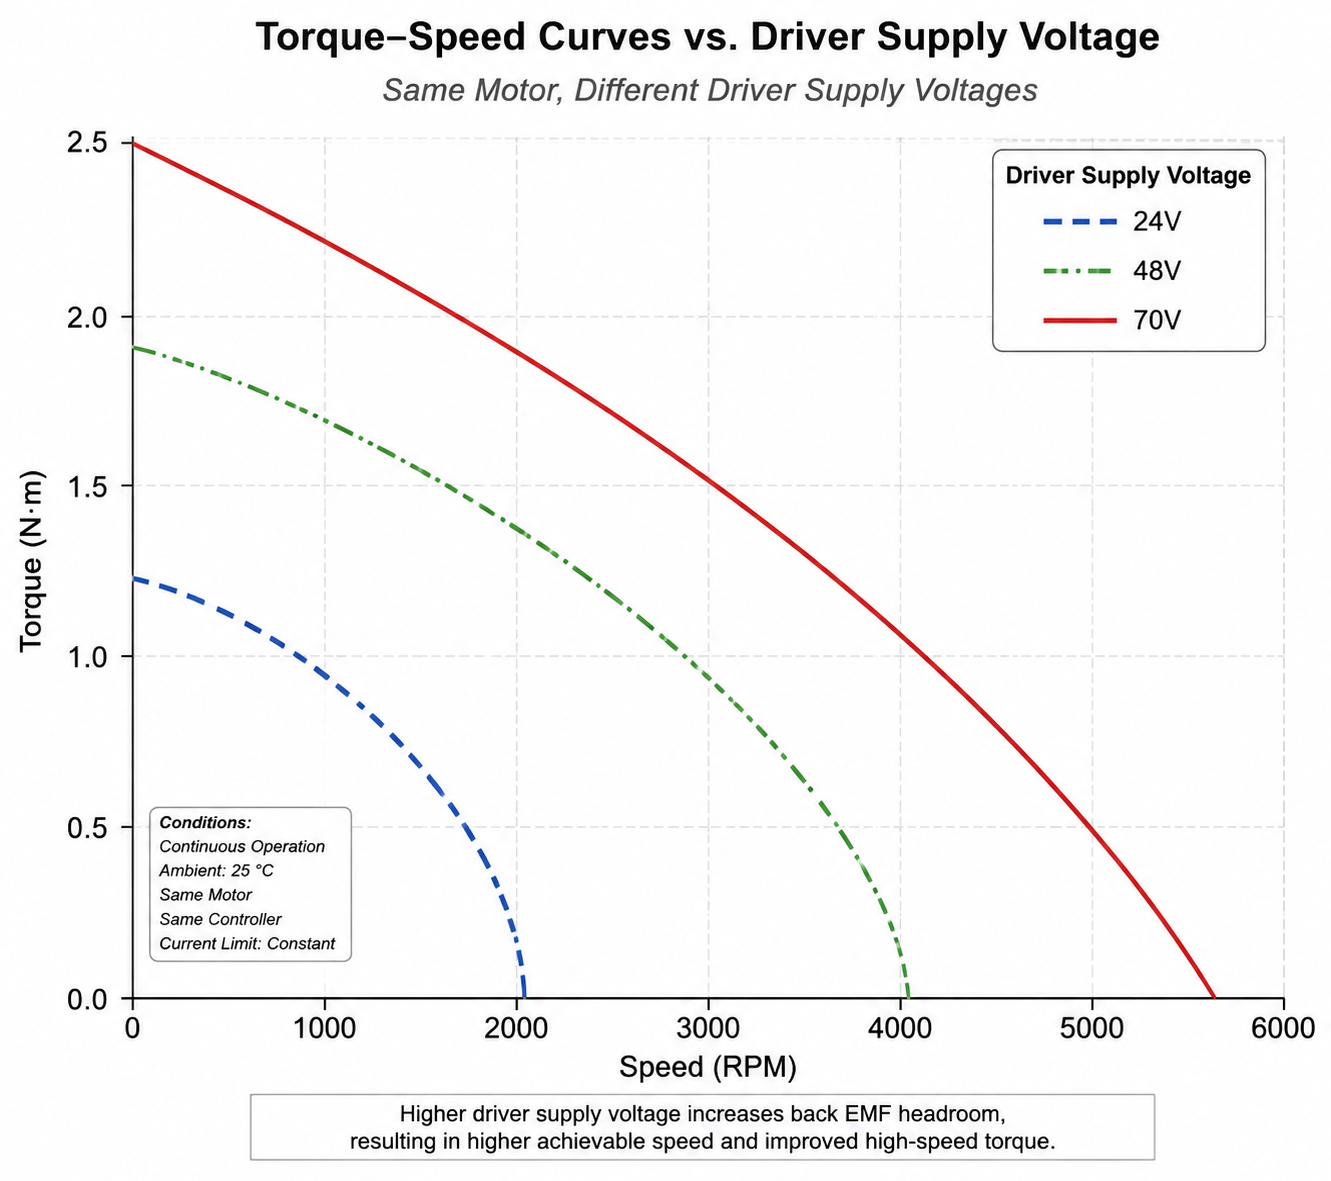
Противо-ЭДС усугубляет ситуацию. Вращающийся ротор генерирует напряжение, противодействующее питанию. Чем быстрее вращение, тем выше противо-ЭДС и тем меньше остаётся полезного напряжения для ввода тока в обмотку. На некоторой скорости противо-ЭДС плюс падение напряжения на сопротивлении становятся равны напряжению питания. Ток вообще перестаёт течь. Момент падает до нуля. Эта скорость выше при более высоком напряжении питания — поэтому драйвер 24V может получить 400 RPM от двигателя, который на 48V уверенно выдаёт 900 RPM. Двигатель не изменился. Изменилось доступное напряжение.
Здесь же угол шага вступает в дело. Меньший угол шага означает более высокую частоту шагов при той же скорости вала. Двигателю 0,9° требуется вдвое больше шагов на оборот, чем двигателю 1,8°, поэтому при тех же об/мин частота коммутации вдвое выше. Значит, на каждый шаг остаётся меньше времени для нарастания тока. При прочих равных двигатель с более высоким разрешением раньше теряет момент в диапазоне скоростей. Это компромисс между разрешением и скоростными возможностями, и его нужно делать осознанно.
Резонанс — это не просто шум
Резонанс шагового двигателя — не косметическая проблема. На определённых скоростях частота шагов совпадает с собственной частотой системы «инерция ротора — магнитная пружина». Ротор перелетает, затем возвращается, затем снова перелетает. Вместо чистого перехода от шага к шагу вал колеблется. Момент в этой рабочей точке может упасть вдвое и более, и двигатель может остановиться, хотя момент нагрузки находится в пределах заявленной кривой pull-out.
Типичный резонансный диапазон для двигателей типоразмеров NEMA 23 и NEMA 34 находится примерно между 100 и 300 об/мин, хотя точный диапазон зависит от инерции ротора, инерции нагрузки и электромагнитной конструкции двигателя'. В некоторых технических описаниях этот участок сглаживают. Не доверяйте кривой, которая выглядит слишком ровной между 2 и 5 об/с. У реальных двигателей там есть провал, и если ваше применение работает в установившемся режиме в этой зоне, вам нужно решать эту проблему.
Пульсации крутящего момента усугубляют проблему. Даже в идеально демпфированном двигателе мгновенный момент меняется в зависимости от положения ротора в пределах одного шага. Под нагрузкой эта неравномерность создаёт модуляцию скорости, которая может передаваться на конструкцию станка. Если вы проводили время у осей с шаговым приводом, вы наверняка слышали станок, который мурлычет на одной подаче и звучит так, словно разваливается, — на другой. Это пульсации момента возбуждают структурный резонанс, и этого нет ни в одном паспорте.
Микрошаг снижает уровень возбуждения. Разделяя каждый полный шаг на меньшие приращения, мы получаем более плавные переходы тока между фазами, и перепад момента от шага к шагу уменьшается. Обратная сторона заключается в том, что момент, приходящийся на микрошаг, снижается с ростом разрешения микрошага. При 16-кратном микрошаге приращение момента на микрошаг составляет около 10% от момента полного шага. Для большинства задач позиционирования это не имеет значения, поскольку суммарный удерживающий момент на нескольких микрошагах обеспечивает нужную жёсткость. Но об этом стоит знать, если вы рассчитываете на момент при очень конкретном угле вала.
Напряжение: рычаг, который большинство инженеров оставляют на столе
Если вы запомните из всего написанного здесь только одно, пусть это будет следующее: напряжение питания вашего драйвера сильнее влияет на полезный момент на рабочей скорости, чем любой другой контролируемый вами параметр. Сильнее, чем типоразмер двигателя. Сильнее, чем номинальный ток. Сильнее, чем настройки микрошага.
Вот почему. Время нарастания тока в обмотке шагового двигателя прямо пропорционально приложенному напряжению. Удвойте напряжение — и время достижения номинального тока сократится примерно вдвое. Это значит, что двигатель может работать на более высокой скорости до наступления токового голодания. Тот же двигатель NEMA 23, который развивает 0,8 N·m при 600 RPM от источника 24V, может развить 1,7 N·m на той же скорости при 48V. Это не небольшое улучшение. Это разница между станком, который работает, и станком, который возвращают.
Однажды я испытал три значения напряжения на одном и том же двигателе с одной и той же нагрузкой. Результаты были весьма показательными, поэтому я их записал. Приведённые ниже цифры получены в ходе реального стендового испытания, а не моделирования.
| Скорость (об/мин) | Момент при 24В (Н·м) | Момент при 48В (Н·м) | Момент при 70В (Н·м) |
|---|---|---|---|
| 100 | 2.1 | 2.1 | 2.1 |
| 300 | 1.6 | 1.9 | 2.0 |
| 600 | 0.8 | 1.7 | 1.9 |
| 900 | 0.3 | 1.1 | 1.5 |
На низкой скорости напряжение почти не имеет значения: у обмотки более чем достаточно времени, чтобы выйти на номинальный ток. Но к 600 RPM установка 24V потеряла более 60% своего момента на низкой скорости, тогда как варианты 48V и 70V уверенно его удерживали. Именно поэтому сравнение кривых момента разных производителей работает только при известном испытательном напряжении. Двигатель, испытанный при 70V, выглядит существенно лучше на скорости, чем тот же двигатель при 24V. Некоторые поставщики публикуют кривые при напряжениях, значительно превышающих те, что реально используют большинство OEM. Проверяйте мелкий шрифт.
Более высокое напряжение действительно увеличивает нагрев двигателя и потери переключения драйвера, поэтому существует тепловой предел. Но в промышленной автоматизации практический предел напряжения обычно устанавливается максимальным входным номиналом драйвера и правилами безопасности, а не тепловыми ограничениями двигателя — при условии, что средний ток остаётся в пределах спецификации.
Применение кривых момента к реальному проектированию
Кривая крутящего момента — это не то', на что вы бегло смотрите после выбора двигателя. Это инструмент, с помощью которого двигатель выбирают в первую очередь. Процесс должен начинаться с требований применения: инерция нагрузки, приведённая к валу двигателя, требуемое ускорение, максимальная скорость, доступное напряжение питания и коэффициент использования. Исходя из этого вы рассчитываете крутящий момент, который двигатель должен развивать при разгоне, движении с постоянной скоростью и торможении.
Момент при ускорении почти всегда преобладает. Профиль перемещения, требующий 0,6 Н·м для преодоления трения при постоянной скорости, может потребовать 2,1 Н·м для достижения целевого ускорения. Эти 2,1 Н·м должны находиться ниже кривой выпадения из синхронизма на скорости, где ускорение переходит в движение с постоянной скоростью. Если это не так, двигатель будет каждый раз останавливаться в этой точке перехода.
Запас имеет большее значение для шаговых двигателей, чем для сервоприводов. Шаговый двигатель с разомкнутым контуром должен иметь запас не менее 30% ниже кривой выпадения из синхронизма, и 50% не является чрезмерно консервативным значением, если нагрузка меняется, машина вибрирует или простой обходится дорого. Шаговые системы с замкнутым контуром могут работать с меньшим запасом, поскольку драйвер обнаруживает пропущенные шаги. Но кривая выпадения из синхронизма остаётся жёстким пределом. Энкодер сообщает вам, что двигатель остановился; он не предотвращает эту остановку.
Согласование инерции — ещё один фактор, который кривые момента не показывают явно, но который сильно влияет на реальную работу. В разомкнутых системах держите суммарную инерцию нагрузки, приведённую к валу двигателя, ниже 10-кратной инерции ротора. При превышении этого значения резонанс становится труднее контролировать, ускорение — непредсказуемым, а рабочая кривая момента фактически сужается, потому что двигатель тратит энергию на борьбу с собственной динамикой нагрузки.
Важна и форма профиля ускорения. Трапецеидальное перемещение с постоянным ускорением проводит время в точке перехода, где потребность в моменте максимальна. S-образный профиль распределяет потребность более равномерно и позволяет удерживать пиковый момент ниже. Если вы работаете вблизи предела выпадения из синхронизма, S-образный профиль может стать разницей между надёжной работой и периодическими остановками.
Ошибки, которые постоянно встречаются на практике
После достаточного времени поиска неисправностей в оборудовании определённые закономерности становятся очевидными. Это не редкие частные случаи, а ошибки, которые встречаются в разных компаниях, отраслях и при любом уровне опыта.
| Что идёт не так | Почему это происходит | Как этого избежать |
|---|---|---|
| Двигатель останавливается на скорости, несмотря на "правильный подбор" | Двигатель был подобран только по удерживающему моменту; момент на рабочей скорости значительно ниже | Подбирайте по кривой предельного момента на требуемой рабочей скорости, а не по статическому значению |
| Характеристики хуже, чем предполагает кривая из спецификации | Напряжение питания драйвера ниже напряжения, использованного для опубликованной кривой | Подберите напряжение питания в соответствии с условиями технического описания или выполните соответствующее снижение номиналов |
| Двигатель пропускает шаги при ускорении | Инерция нагрузки слишком велика по сравнению с инерцией ротора; момент ускорения превышает предельный момент | Держите соотношение инерции нагрузки и ротора ниже 10:1; проверьте момент ускорения по кривой |
| Двигатель сильно вибрирует на одной конкретной скорости | Непрерывная работа в резонансной полосе | Примените микрошаг, добавьте демпфирование или выведите рабочую скорость за пределы резонансной зоны |
| Перемежающаяся остановка без видимой причины | Запас по моменту слишком мал; колебание напряжения сети или температурный дрейф выводят за предел | Проектируйте с запасом 30-50% ниже кривой выпадения из синхронизма для систем с разомкнутым контуром |
Тема несоответствия напряжения заслуживает особого внимания. Разработчик видит двигатель с моментом 2.0 N·m при 600 RPM на кривой момента для 48V, выбирает этот двигатель, а затем строит машину с источником питания 24V, потому что он дешевле или уже применяется в других частях системы. На 24V двигатель выдаёт, возможно, 0.9 N·m при 600 RPM. Нагрузке требуется 1.2 N·m. Двигатель останавливается. Разработчик винит двигатель, драйвер или механическую сборку. Фактическая же проблема — системное решение по напряжению, принятое месяцами ранее человеком, который не понимал зависимости кривой момента от напряжения питания.
Примеры применения: как кривая определяет решение
На фрезерном станке с ЧПУ оси X и Y испытывают два очень разных требования по моменту. Режущие перемещения происходят при умеренной скорости и умеренной нагрузке. Быстрые холостые перемещения происходят на высокой скорости без режущей нагрузки, но с высоким моментом ускорения. Разработчики часто проверяют момент на скорости резания, видят большой запас и считают работу законченной. Затем станок останавливается во время быстрого перемещения, потому что момент на 800 RPM составляет лишь долю от того, что доступно на 200 RPM. Решение — либо более высокое напряжение, либо двигатель с меньшей индуктивностью, либо менее агрессивная скорость быстрого хода. Все три варианта прямо следуют из анализа кривой момента.
Системы типа pick-and-place — это прежде всего ускорение. Участок движения с постоянной скоростью короткий или отсутствует. Двигатель резко разгоняется, возможно движется равномерно 50 миллисекунд, затем тормозит. Потребность в моменте высока в широком диапазоне скоростей, поэтому плоская кривая выхода из синхронизма (pull-out) ценнее высокого пика на низкой скорости. В таких применениях доминируют двигатели с низкой индуктивностью и высоковольтные драйверы. Согласование инерции требует дополнительного внимания, потому что масса полезной нагрузки меняется, что смещает приведённую инерцию и меняет требование по моменту на валу двигателя.
Медицинские дозирующие насосы работают на другом конце спектра. Скорости низкие, часто ниже 100 об/мин, и плавность движения важнее пикового момента. Пульсации момента влияют на точность дозирования, поэтому микрошаг применяется почти повсеместно. Резонанс в низкоскоростной зоне может вызывать пульсацию подачи жидкости. Такие приложения вообще не нагружают кривую pull-out, но они чувствительны к вариациям момента, которые большинство промышленных приложений игнорирует.
Индексирующие конвейеры находятся где-то посередине. Двигатель разгоняет ленту или цепь, работает с постоянной скоростью и останавливается. Нагрузка при постоянной скорости обычно определяется трением и невелика. Судьбу применения — работает двигатель или нет — решает нагрузка при ускорении. Инженеры, выполняющие такие проекты, часто переплачивают за удерживающий момент и недоинвестируют в напряжение питания, получая в итоге большой и дорогой двигатель, который всё равно останавливается, потому что его «заморили» по напряжению на скорости. Двигатель меньшего размера с драйвером 48V или 70V обеспечил бы лучшую производительность при меньшей стоимости.
Подводя итог
Кривые крутящего момента шагового двигателя содержат информацию, которая действительно позволяет предсказать, будет ли двигатель работать в вашем применении. Удерживающий момент — это отправная точка, а не ответ. Момент втягивания показывает, что возможно без разгона. Момент выпадения из синхронизма определяет область непрерывной работы. Оба показателя падают с ростом скорости, и скорость падения зависит больше от напряжения драйвера, чем от паспортных данных двигателя.
Большинство отказов в эксплуатации, с которыми я сталкивался, сводятся к трём коренным причинам: слишком низкое напряжение, слишком большая инерция нагрузки или работа в зоне резонанса без принятия мер. Кривая момента даёт данные, чтобы избежать всех трёх, но только если читать её с правильным контекстом и закладывать запас, соответствующий архитектуре вашей системы. Шаговые двигатели с замкнутым контуром позволяют работать ближе к границе, но сама граница не смещается. Момент по-прежнему падает с ростом скорости. Резонанс по-прежнему существует. Индуктивность по-прежнему ограничивает нарастание тока.
Если вы подбираете двигатели для новой конструкции, запрашивайте кривые момента при вашем реальном рабочем напряжении. Рассчитайте момент при ускорении. Заложите реалистичный запас. Испытывайте на границах рабочего цикла, а не только в номинальном режиме. Часы, потраченные на это заранее, ничто по сравнению со стоимостью и срывом сроков при переработке станка, который не работает надёжно на площадке у заказчика.
Часто задаваемые вопросы
В чём' разница между пусковым моментом (pull-in) и моментом выпадения из синхронизма (pull-out)?
Момент втягивания (pull-in torque) — это максимальная нагрузка, которую двигатель может преодолеть, стартуя с места и ускоряясь до заданной скорости без рампы ускорения. Момент выпадения из синхронизма (pull-out torque) — максимальная нагрузка, которую он способен удерживать уже в синхронизме при вращении. Поскольку вращающийся ротор обладает моментом количества движения, помогающим магнитному полю, момент выпадения из синхронизма всегда выше момента втягивания на той же скорости.
Почему крутящий момент шагового двигателя падает с ростом скорости?
Две основные причины. Во-первых, индуктивность обмотки ограничивает скорость нарастания тока в каждой фазе. При высокой частоте шагов период коммутации становится короче электрической постоянной времени обмотки', поэтому ток никогда не достигает номинального значения, и крутящий момент падает. Во-вторых, противо-ЭДС вращающегося ротора противодействует приложенному напряжению, уменьшая результирующее напряжение, доступное для протекания тока. Более высокое напряжение питания противодействует обоим эффектам.
Как получить больше момента на высоких скоростях?
Увеличьте напряжение питания драйвера. Это наиболее эффективное изменение, которое вы можете внести. Более высокое напряжение быстрее «загоняет» ток в индуктивность обмотки, расширяя рабочий диапазон скоростей. Другие варианты включают выбор двигателя с меньшей индуктивностью обмотки или переход на шаговую систему с замкнутым контуром, которая может безопасно работать ближе к пределу выпадения из синхронизма.
Что вызывает резонанс шагового двигателя?
Резонанс возникает, когда частота шагов совпадает с собственной частотой системы «инерция ротора — магнитная пружина». Ротор колеблется вместо того, чтобы занимать положение каждого шага. Типичный резонансный диапазон для двигателей NEMA 23 и 34 составляет 100–300 об/мин. Микрошаг, алгоритмы драйвера для подавления резонанса, механическое демпфирование и программирование ускорения для быстрого прохождения резонансной зоны — всё это работоспособные способы снижения эффекта.
Какого запаса по крутящему моменту достаточно для системы с разомкнутым контуром?
Не менее чем на 30% ниже кривой pull-out для применений с постоянной нагрузкой и качественной механической сборкой. Для переменных нагрузок, условий сильной вибрации или применений, где останов двигателя означает брак продукции или поломку станка, более уместен запас 50%. Этот запас компенсирует пульсации момента, колебания напряжения питания, температурные эффекты и тот факт, что кривые в технических описаниях снимаются в идеальных лабораторных условиях.
Стоит ли микрошаг мне момента?
Он снижает крутящий момент, доступный в любой отдельной позиции микрошага, поскольку токи фаз разделяются. При микрошаге 16x приращение момента на один микрошаг составляет примерно 10% от момента полного шага. Однако общая способность двигателя' развивать непрерывный крутящий момент не снижается' существенно. Основной компромисс — более плавное движение и меньший резонанс против несколько меньшей жёсткости удержания в промежуточных положениях.
Мои расчёты крутящего момента показывают, что двигатель должен работать, но он всё равно останавливается. Почему?
Проверяйте фактическое напряжение шины на драйвере во время работы, а не номинальное напряжение блока питания. Просадка напряжения под нагрузкой — обычное явление. Также убедитесь, что уставка тока драйвера соответствует номинальному току двигателя, что инерция нагрузки не была недооценена и что вы не работаете незаметно для себя в резонансной зоне двигателя. Механические проблемы, такие как заклинивание или несоосность, тоже могут повысить момент нагрузки сверх расчётных значений.
Влияет ли момент удержания на точность позиционирования?
Косвенно. Удерживающий момент определяет статическую жёсткость — величину отклонения вала под воздействием внешнего момента в неподвижном состоянии. Больший удерживающий момент означает меньшее отклонение при данной нагрузке, что может быть важно для прецизионных применений. Но точность динамического позиционирования зависит от того, пропускает ли двигатель шаги во время перемещений, и это определяется кривой pull-out, а не значением удерживающего момента.