
 English

Когда инженер по автоматизации начинает выбирать компоненты управления движением, в основе каждого решения о покупке лежит один вопрос: как именно работает шаговый двигатель и что это означает для моего применения?
Принцип работы шагового двигателя обманчиво прост — преобразовывать цифровые импульсы в точное механическое вращение, — но инженерная реальность, скрытая за этим утверждением, определяет, достигнет ли ваша система позиционирования целевой точности или полностью промахнётся. Понимание возбуждения фаз, угла шага и поведения момента — не академическая теория. Это разница между станком, который надёжно работает годами, и станком, который останавливается под нагрузкой на третий день.
Это руководство последовательно рассматривает полный принцип работы — от основ магнетизма до практических параметров выбора. Мы связываем каждое теоретическое понятие напрямую с реальным решением о покупке, так что в конце вы' будете точно знать, какие характеристики важны для вашей задачи.
Если вы&##39; ищете более широкий обзор типов и конструкции шаговых двигателей перед изучением принципов работы, наш полное техническое руководство по шаговым двигателям подробно рассматривает типоразмеры, конфигурации обмоток и показатели условий эксплуатации.
Как шаговый двигатель преобразует электрические импульсы в механическое перемещение
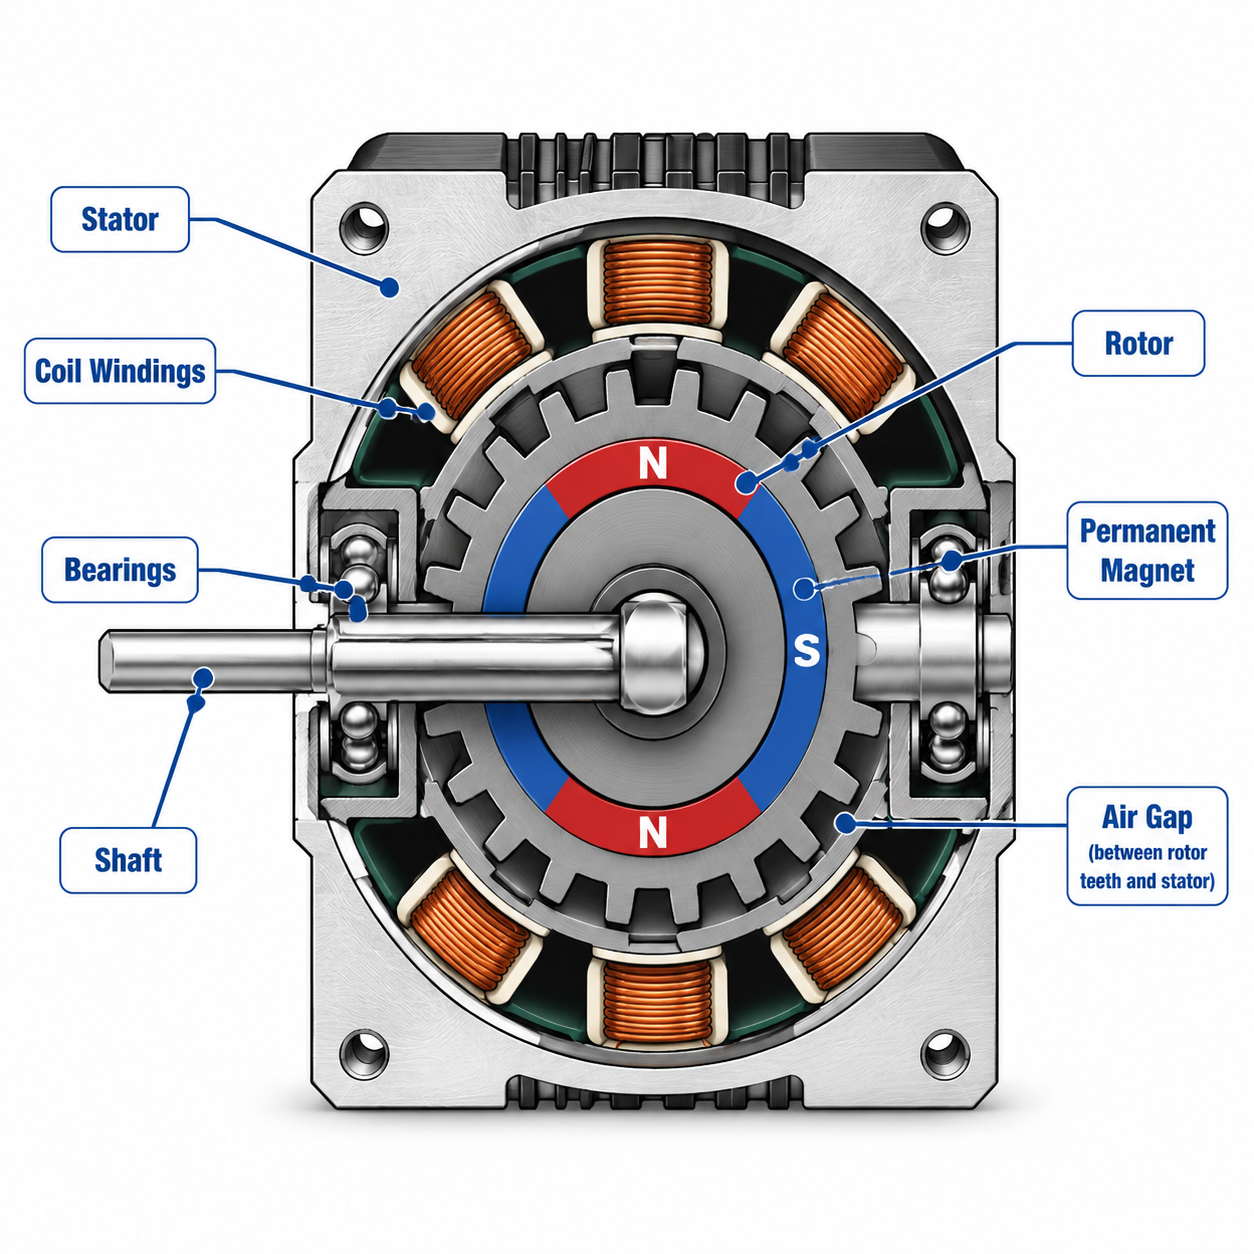
По своей сути шаговый двигатель — это бесколлекторный двигатель постоянного тока, который делит полный оборот на фиксированное число равных шагов. В отличие от обычного двигателя постоянного тока, вращающегося непрерывно при подаче напряжения, шаговый двигатель перемещается дискретными угловыми приращениями — каждое из них запускается цифровым импульсом от драйвера.
Вот' что происходит внутри двигателя во время каждого импульса:
Драйвер подаёт питание на одну или несколько обмоток статора по заданной схеме полярности.
Это создаёт магнитное поле в статоре.
Ротор, содержащий постоянные магниты или магнитомягкий зубчатый сердечник, выравнивается по полю статора.
Ротор фиксируется в положении минимального магнитного сопротивления.
Когда драйвер переключается на следующую комбинацию обмоток, ротор перемещается в новое положение выравнивания.
В этом заключается фундаментальный принцип работы шагового двигателя: управляемое магнитное притяжение и отталкивание создаёт предсказуемое, повторяемое движение. Каждое переключение схемы возбуждения обмоток создаёт один "шаг" — фиксированный угловой поворот.
Ключевой инженерный вывод: поскольку ротор перемещается в определённое магнитное положение равновесия, а не в произвольную точку, определяемую нагрузкой и скоростью, — шаговые двигатели реализуют позиционное управление без энкодеров. Подайте 200 импульсов, и вы будете знать, что вал повернулся ровно на 360 градусов (для стандартного двигателя с углом шага 1,8°). Именно эта детерминированность объясняет, почему шаговые двигатели доминируют в задачах позиционирования — от лабораторной автоматизации до фрезерных станков с ЧПУ.
Более подробный разбор электромагнитной последовательности — включая анимированные пояснения взаимодействия статора и ротора — см. в нашей статье on как работают шаговые двигатели, которое разбирает цикл возбуждения шаг за шагом.
Угол шага: основа точности позиционирования
Что определяет угол шага
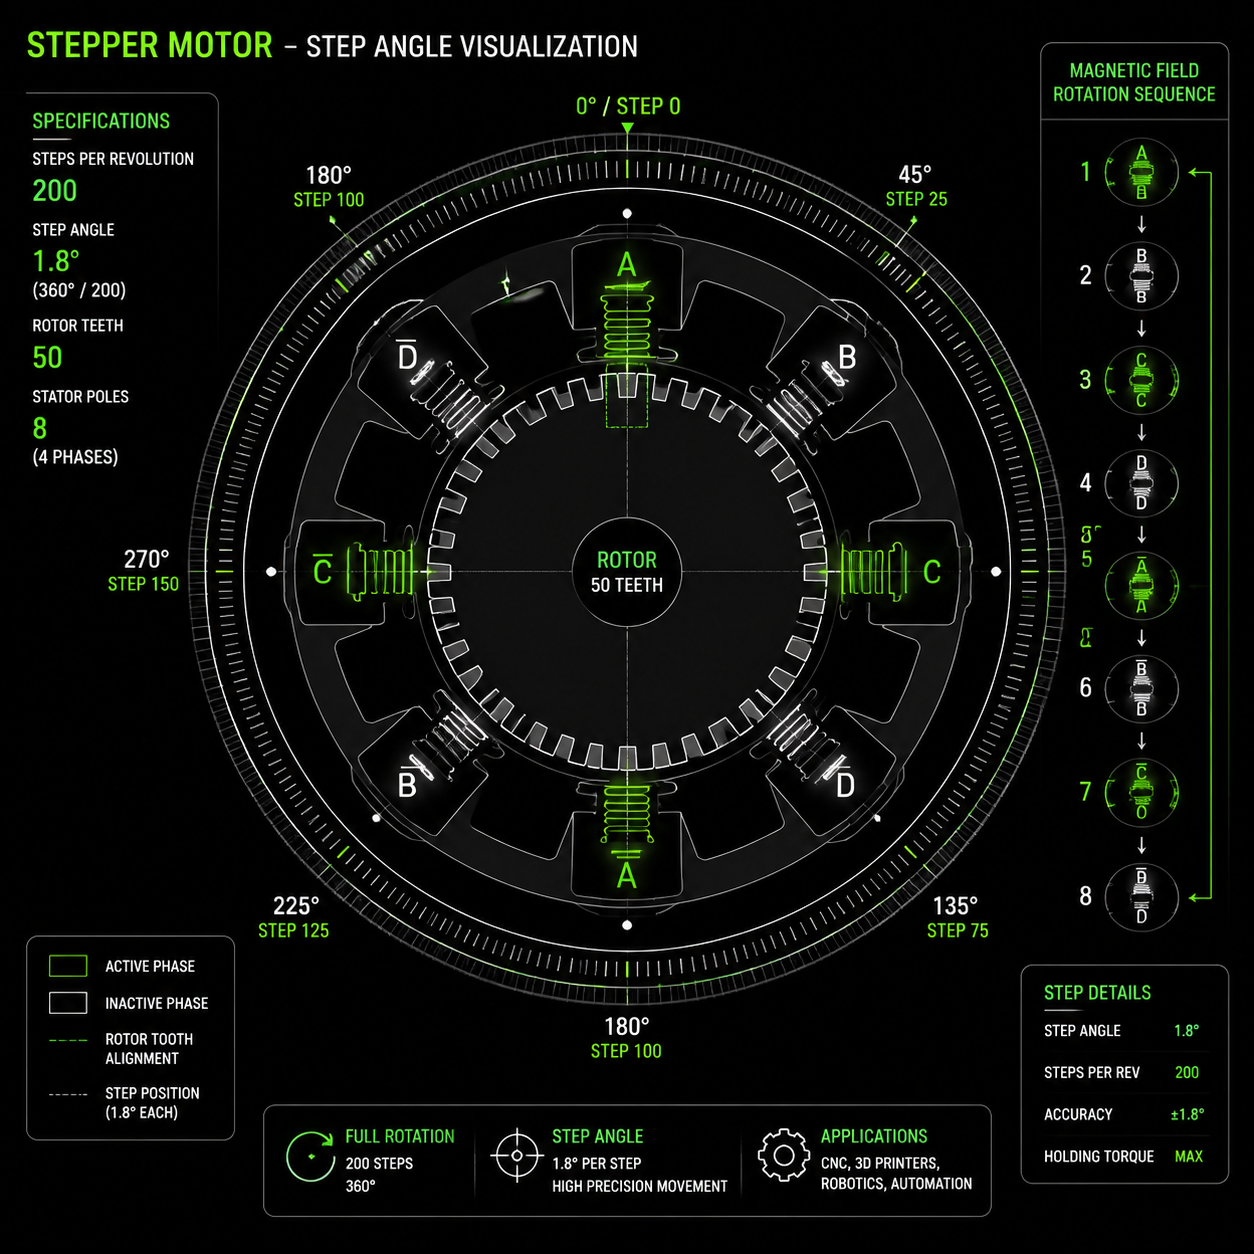
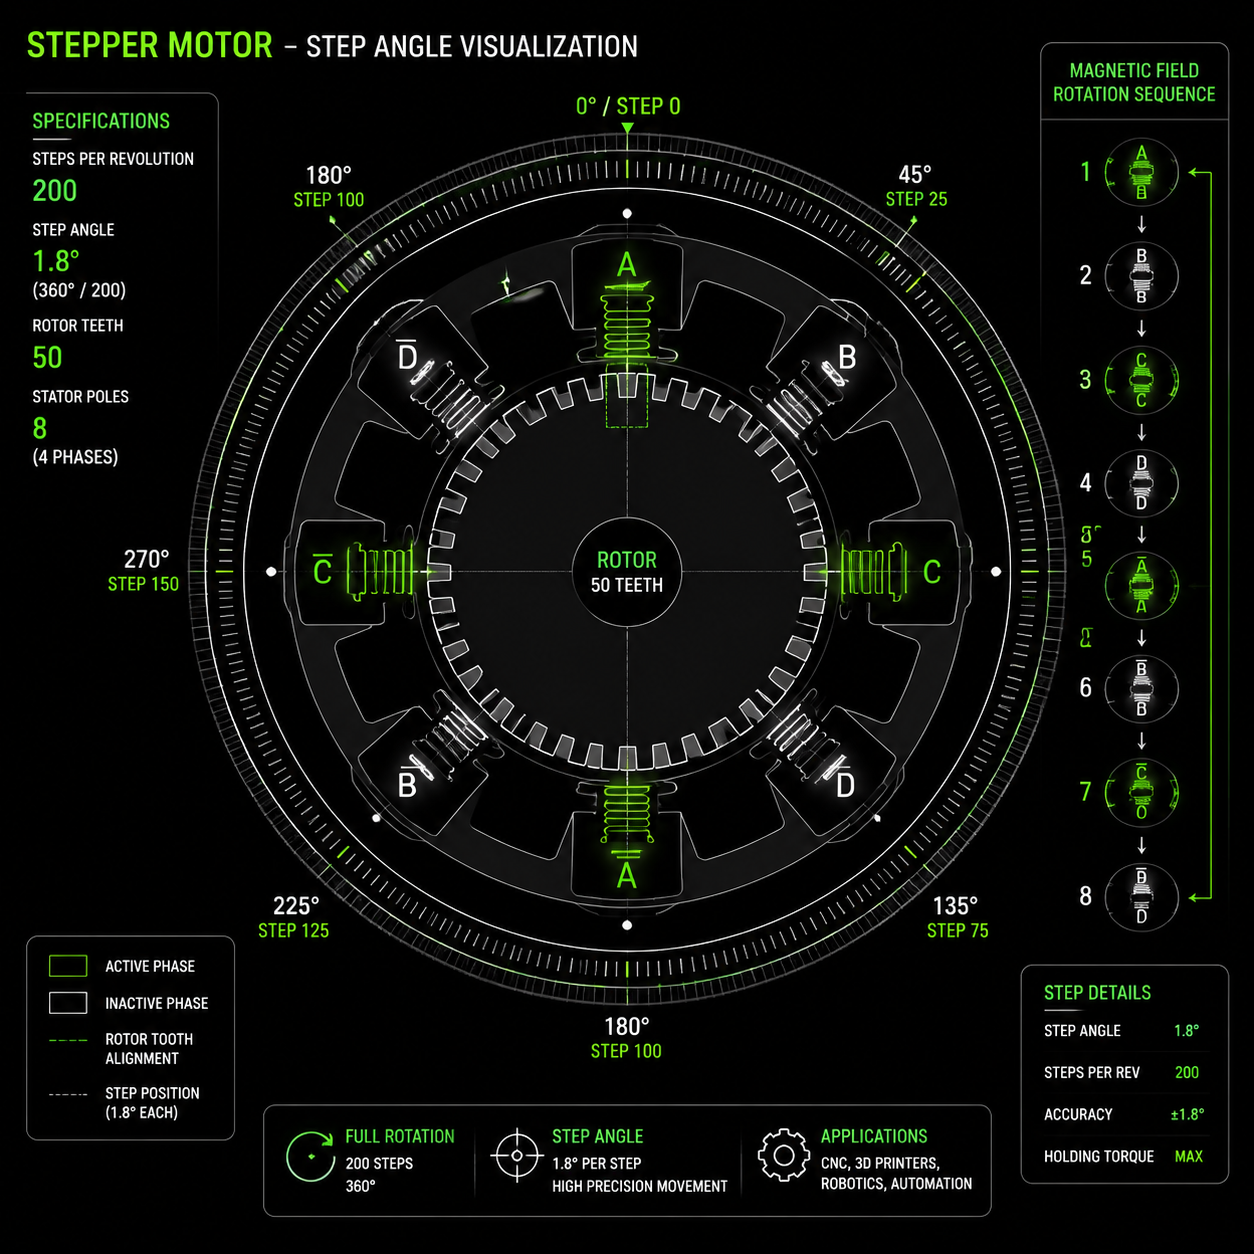
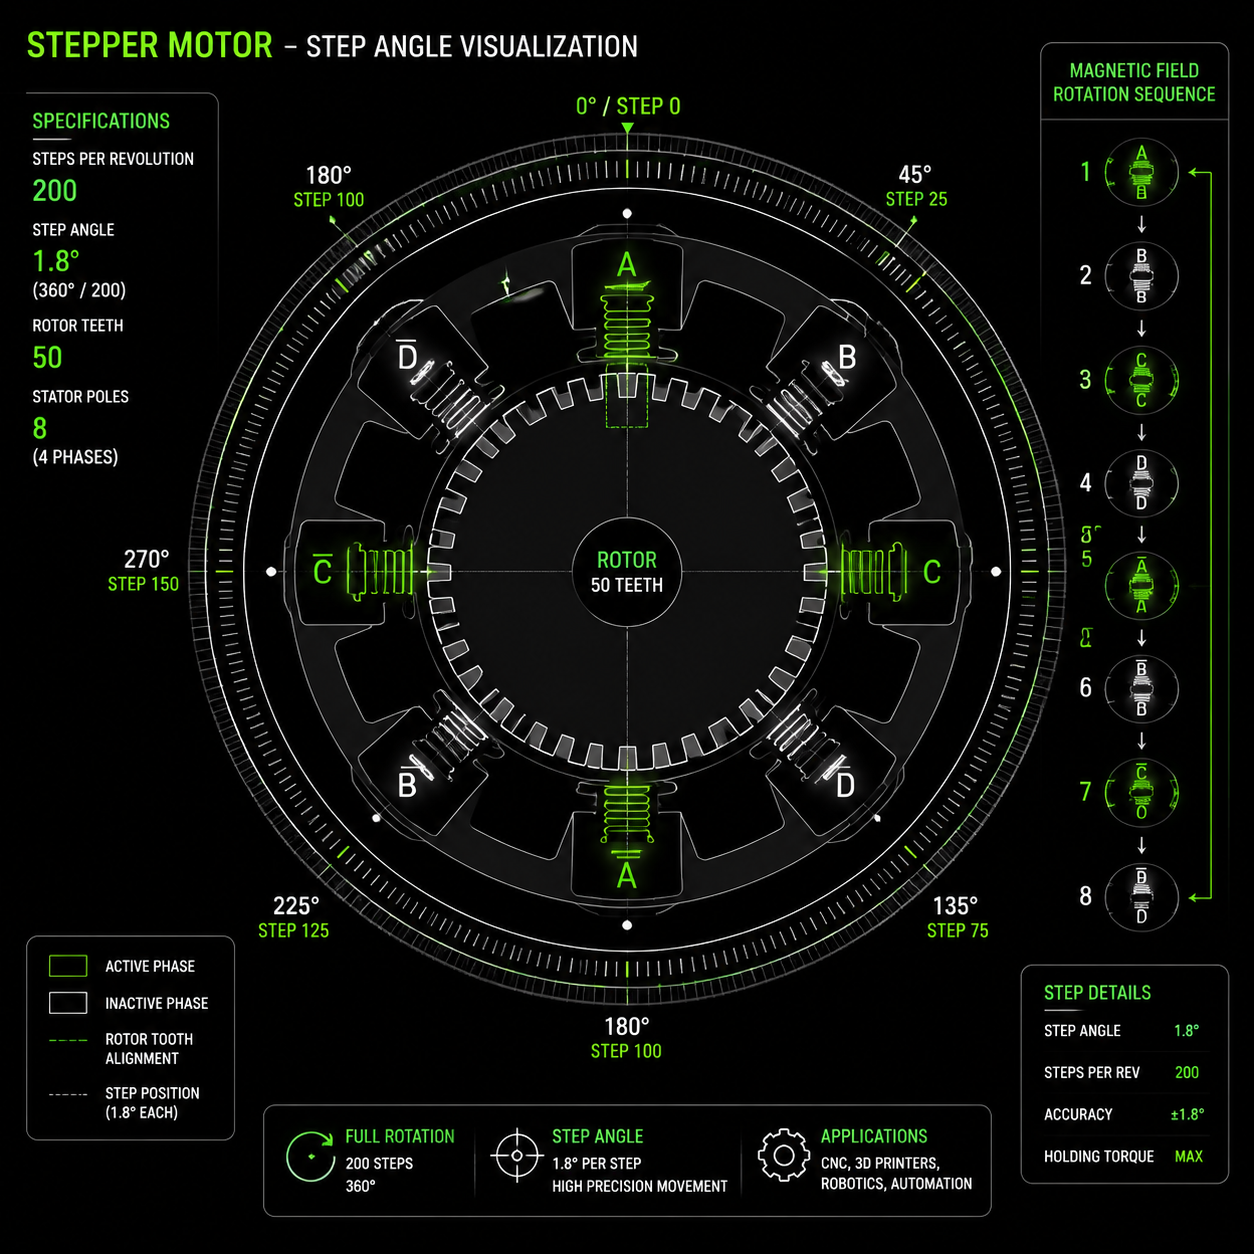
Шаг — это наименьшее угловое перемещение, которое шаговый двигатель может совершить в режиме полного шага. Он' определяется механической конструкцией двигателя — в частности, числом зубцов ротора и полюсов статора.
Формула:
Угол шага = 360° ÷ (количество зубцов ротора × количество фаз)
Для типичного гибридного шагового двигателя с 50 зубцами ротора и 2 фазами:
Угол шага = 360° ÷ (50 × 2) = 3,6° на полный шаг
Но эти 3,6° приходятся на полуцикл. В стандартном режиме полного шага, когда обе фазы используются последовательно, ротор с 50 зубцами в сочетании с двухфазным статором даёт общепринятый в отрасли шаг 1,8° (200 шагов на оборот).
Другие распространённые углы шага и соответствующее им число шагов на оборот:
Угол шага шагового двигателя определяет разрешение позиционирования и является ключевым параметром при выборе двигателей для прецизионных систем управления движением.
| Угол шага | Шагов на оборот | Типичное применение |
|---|---|---|
| 0.9° | 400 | Высокоточное позиционирование, полупроводниковое оборудование |
| 1.8° | 200 | Общая автоматизация, станки ЧПУ, 3D-принтеры |
| 3.6° | 100 | Недорогие промышленные применения, приводы клапанов |
| 7.5° | 48 | Устаревшие системы, поворотные индексаторы |
| 15° | 24 | Недорогие потребительские устройства |
Почему угол шага важен для решений о закупке
При выборе шагового двигателя угол шага напрямую определяет теоретическое разрешение позиционирования вашей системы до применения микрошага. Двигатель с углом 1,8°, работающий с шарико-винтовой передачей с шагом 5 мм, обеспечивает линейное разрешение 0,025 мм на полный шаг. Та же конфигурация с двигателем 0,9° даёт 0,0125 мм — вдвое большее разрешение без изменения чего-либо ещё в кинематике привода.
Однако меньшие углы шага обычно стоят дороже и могут слегка снижать максимальный удерживающий момент из-за более мелкой геометрии зубцов. Решение о покупке балансирует требования к разрешению с ограничениями по моменту и бюджету.
Конфигурации фаз: 2-фазные, 3-фазные и 5-фазные двигатели
Понимание фаз в шаговых двигателях
"Фаза" в терминологии шаговых двигателей означает независимую группу обмоток на статоре. При подаче питания на фазу создаётся пара магнитных полюсов. Количество фаз определяет сложность схемы возбуждения и влияет на плавность хода, пульсации крутящего момента и резонансное поведение.
2-фазные шаговые двигатели:
Рабочая лошадка отрасли. Две независимые обмотки (часто разделяемые на A+ / A- и B+ / B-) создают вращающееся магнитное поле путём последовательного возбуждения. На такие двигатели приходится примерно 80% всех применений шаговых двигателей. Они обеспечивают превосходный баланс стоимости, простоты драйвера и рабочих характеристик.
Распространённые режимы возбуждения для 2-фазных:
Режимы возбуждения шагового двигателя определяют порядок подачи питания на обмотки статора. Это напрямую влияет на разрешение шага, отдаваемый момент и плавность движения.
| Режим возбуждения | Схема последовательности | Размер шага | Крутящий момент | Smoothness |
|---|---|---|---|---|
| Полный шаг (1 фаза вкл.) | A → B → A' → B' | Полный угол шага | Минимальный | Грубый (высокие пульсации момента) |
| Полный шаг (2 фазы вкл.) | AB → BA' → A'B' → B'A | Полный угол шага | ~1,4× момент одной фазы | Умеренный |
| Полушаг | A → AB → B → BA' → A' → A'B' → B' → B'A | Полушаговый угол | Переменный за шаг | Улучшенный |
| Микрошаг | Синусоидальное управление током | Дробный шаг | Плавный выход крутящего момента | Отличный |
3-фазные шаговые двигатели:
Три обмотки, разнесённые на 120°. Трёхфазная конструкция изначально обеспечивает более плавное движение, поскольку частота пульсаций момента выше, а амплитуда ниже. Эти двигатели отлично подходят для применений, чувствительных к вибрации, таких как оборудование медицинской визуализации или прецизионная метрология. Электроника драйвера сложнее и, как правило, дороже, чем у 2-фазных аналогов.
5-фазные шаговые двигатели:
Пять обмоток обеспечивают 500 или 1000 полных шагов на оборот (угол шага 0,72° или 0,36°). Основные преимущества — исключительно плавное движение и сниженный резонанс, благодаря чему 5-фазные двигатели выбирают для транспортировки полупроводниковых пластин, высококлассных оптических систем и применений, где вибрация недопустима. Обратная сторона: значительно более высокая стоимость единицы продукции и меньший выбор драйверов на рынке.
Выбор правильной конфигурации фаз
Выбор числа фаз должен определяться требованиями применения, а не теоретическими идеалами:
Выберите 2-фазный для общей автоматизации, проектов с ограниченным бюджетом и применений, где плавность обеспечивается за счёт микрошага.
Выберите 3-фазный когда важно снижение вибрации, но стоимость 5-фазного решения слишком высока.
Выберите 5-фазный только когда обязательны и сверхплавное движение, и собственное высокое разрешение — и это позволяет бюджет.
Характеристики крутящего момента: момент удержания, пусковой момент (pull-in) и момент выпадения из синхронизма (pull-out)
Понимание кривых крутящего момента шагового двигателя необходимо, поскольку момент не является постоянным. Он значительно снижается с ростом скорости, и в разных режимах работы применяются различные определения момента.
Момент удержания
Удерживающий момент — это максимальный статический момент, который двигатель может выдерживать при подаче номинального тока на обмотки без вращения. Именно эту характеристику вы' увидите на видном месте в большинстве спецификаций — но она применима только при нулевой скорости.
Типичный шаговый двигатель NEMA 23 может иметь удерживающий момент 1.26 N·m. Это число означает, что двигатель способен противостоять внешнему моменту 1.26 N·m, пытающемуся провернуть вал при запитанном двигателе в состоянии покоя. При этом он не сообщают, какой крутящий момент доступен при 500 RPM или 1000 RPM.
Момент втягивания
Входной момент (pull-in torque) — это максимальный момент нагрузки, при котором двигатель может запускаться и останавливаться без потери синхронизма — без разгона с ускорением. Его можно рассматривать как "мгновенно доступный" запас крутящего момента. Входной момент всегда ниже удерживающего момента и снижается при увеличении частоты шагов.
Момент выпадания
Pull-out torque — это максимальный момент, который двигатель может развивать при работе с постоянной скоростью, то есть момент, при котором двигатель остановится при дальнейшей нагрузке. Это важнейшая величина для приложений, где двигатель непрерывно работает на скорости. Как и pull-in torque, pull-out torque снижается с ростом скорости, но значения pull-out torque обычно выше значений pull-in torque на той же скорости, потому что инерция ротора помогает пройти этот участок.
Таблица зависимости момента от скорости (типичный шаговый двигатель NEMA 23, 1,8°)
Характеристика «момент — скорость» — одна из важнейших рабочих кривых шагового двигателя. С ростом скорости доступный момент снижается из-за индуктивности и противоЭДС.
| Скорость (об/мин) | Момент вытягивания (Н·м) | % от момента удержания | Рабочая область |
|---|---|---|---|
| 0 | 1,26 (удержание) | 100% | Статическое удержание |
| 100 | 1.05 | 83% | Низкоскоростное позиционирование |
| 300 | 0.72 | 57% | Работа на умеренной скорости |
| 600 | 0.42 | 33% | Область непрерывного движения |
| 1000 | 0.25 | 20% | Высокоскоростная работа (у предела) |
| 1500 | 0.12 | 10% | Только работа при лёгкой нагрузке |
Этот спад момента вызван индуктивностью обмотки. По мере роста частоты шагов у тока остаётся меньше времени для нарастания в каждой обмотке до следующей коммутации. Драйвер должен преодолевать эту индуктивность — и более высокие напряжения питания помогают поддерживать ток на высоких скоростях. Поэтому драйвер 48 В способен получить значительно больший момент на высоких скоростях от того же двигателя по сравнению с драйвером 24 В.
Ключевой вывод при закупке: Всегда проверяйте кривую «момент — скорость» для ожидаемой рабочей скорости. Двигатель с впечатляющим удерживающим моментом может оказаться совершенно непригодным на рабочей скорости вашего применения.
Полный шаг, полушаг и микрошаг: компромисс между разрешением и крутящим моментом
Драйверы шаговых двигателей поддерживают несколько режимов возбуждения, каждый из которых представляет собой компромисс между разрешением позиционирования, плавностью момента и сложностью системы.
Работа в полном шаге
В режиме полного шага драйвер переключает состояния подачи питания на обмотки с естественным шаговым интервалом двигателя'. Для двигателя 1.8° это' 200 шагов на оборот. Режим полного шага прост, требует минимальной сложности драйвера и обеспечивает максимальный момент на шаг при низких скоростях.
Недостаток: значительные пульсации момента. На определённых скоростях полношаговое возбуждение может вызвать механический резонанс в системе «двигатель — нагрузка», приводя к вибрации, слышимому шуму и в тяжёлых случаях к потере синхронизма (срыву). Такое резонансное поведение обычно наблюдается в диапазоне 100–200 RPM у многих двигателей NEMA 23.
Работа в полушаге
В режиме полушага чередуется однофазное и двухфазное возбуждение, обеспечивая 400 шагов на оборот у двигателя 1.8°. Чередование сильных (включены две фазы) и слабых (включена одна фаза) шагов по моменту создаёт неравномерное движение, но удваивает разрешение при минимальном усложнении драйвера.
Современные драйверы редко реализуют чистый полушаговый режим. Вместо этого они используют микрошаг для более плавных дробных шагов.
Микрошаг
Микрошаг модулирует ток в обмотках с помощью синусоидальных сигналов, создавая промежуточные позиции между точками полного шага. Распространённые разрешения микрошага: 2x, 4x, 8x, 16x, 32x, 64x, 128x и 256x.
Двигатель 1,8° при управлении с 16x микрошагом обеспечивает 3200 микрошагов на оборот — теоретическое разрешение 0,1125° на микрошаг.
Важное инженерное замечание: Микрошаг улучшает плавность драматично, но это необязательно улучшает точность пропорционально. Прирост крутящего момента, доступного для удержания промежуточных позиций микрошага, уменьшается по мере уменьшения доли. Очень мелкие микрошаги (свыше 16x или 32x) дают убывающую отдачу в фактической точности позиционирования. Они' полезны главным образом для снижения вибрации и слышимого шума, а не для достижения истинного субмикронного разрешения позиции.
Сравнение: руководство по выбору режима возбуждения
Режим управления шаговым двигателем напрямую влияет на разрешение, пульсации момента и плавность движения. Более высокие уровни микрошага улучшают качество движения, но не увеличивают фактический крутящий момент.
| Режим привода | Шагов/об (двигатель 1,8°) | Относительные пульсации момента | Лучшее применение |
|---|---|---|---|
| Полный шаг | 200 | Высокий — риск резонанса | Низкоскоростные, чувствительные к стоимости системы индексации |
| Полушаг | 400 | Умеренный | Устаревшие системы автоматизации |
| Микрошаг 4x | 800 | Низкий | Общая промышленная автоматизация |
| Микрошаг 8x | 1600 | Очень низкий | Плавные системы движения |
| 16x микрошаг | 3200 | Минимальный | 3D-печать, лёгкие системы ЧПУ |
| Микрошаг 32–256x | 6400–51200 | Почти непрерывный | Чувствительные к шуму прецизионные среды |
Выбор драйвера: почему драйвер определяет реальную производительность
Шаговый двигатель не может работать без драйвера, и характеристики драйвера напрямую определяют, насколько полно двигатель реализует свои теоретические возможности.
Ключевые характеристики драйвера, влияющие на работу двигателя
Напряжение питания:
Напряжение питания драйвера — самый важный фактор для крутящего момента на высоких скоростях. Более высокое напряжение быстрее «загоняет» ток в индуктивные обмотки, сохраняя момент при более высокой частоте шагов. Двигатель, который развивает 0,5 N·m при 600 RPM от источника 24V, может развить 0,7 N·m на той же скорости при питании 48V. Всегда выбирайте драйвер с максимально допустимым напряжением, которое позволяют ваш бюджет и требования безопасности, — в пределах изоляционных характеристик двигателя.
Номинальный ток:
Драйвер должен с запасом превышать номинальный ток двигателя'. Постоянная работа вблизи максимального номинального тока драйвера' вызывает тепловые нагрузки и снижение надёжности. Общее правило: выбирайте драйвер с запасом по току не менее 30% относительно номинального тока двигателя'.
Возможность микрошага:
Даже если вам не требуется сверхвысокое разрешение, микрошаг обеспечивает более плавное движение и снижение резонанса. Большинство современных драйверов стандартно поддерживают микрошаг не менее 16x.
Интерфейс управления:
Входы «импульс/направление» остаются отраслевым стандартом для простого позиционирования от точки к точке. Для более сложных профилей движения драйверы с интерфейсами CANopen, Modbus или EtherCAT обеспечивают сетевое управление, оперативную настройку параметров и диагностическую обратную связь.
Распространённые ошибки конфигурации драйвера
Слишком низкий ток привода: Снижает момент во всём диапазоне скоростей. Всегда устанавливайте ток в соответствии с номинальным значением двигателя'.
Работа при недостаточном напряжении: Подавляет крутящий момент на высоких скоростях. Если вашему применению требуется момент выше 300 об/мин, используйте максимально возможное напряжение питания.
Игнорирование снижения тока покоя: Многие драйверы автоматически снижают ток в состоянии покоя для предотвращения перегрева. Проверьте, соответствует ли эта настройка вашим требованиям по удерживающему моменту.
Неверная настройка микрошага: Слишком высокое значение не даёт реального выигрыша в позиционировании; слишком низкое приводит к неровному движению.
Распространённые проблемы разомкнутого контура и как их избежать с помощью правильного выбора
Шаговые двигатели обычно работают с разомкнутым контуром — без обратной связи по положению. Эта простота является ключевым преимуществом, но порождает характерные отказы, которые можно предотвратить правильным выбором двигателя и драйвера.
Пропущенные шаги (потеря синхронизма)
Когда момент нагрузки превышает доступный момент двигателя' на данной скорости, ротор не может следовать за полем статора. Шаги оказываются "пропущенными" — двигатель продолжает получать импульсы, но отстаёт, что приводит к накоплению ошибки позиции без автоматической коррекции.
Предотвращение через выбор:
Подбирайте двигатель с минимальным запасом по моменту 30–50% сверх расчётных требований нагрузки.
Учитывайте снижение момента на рабочей скорости, а не только момент удержания.
Учитывайте профили разгона. Инерционные нагрузки требуют плавного нарастания ускорения, чтобы оставаться в пределах пускового момента.
Резонанс и нестабильность среднего диапазона
Шаговые двигатели имеют собственные резонансные частоты, на которых момент резко падает, а вибрация возрастает. Обычно это происходит в диапазоне 100–200 RPM для двигателей NEMA 23, но зависит от конструкции двигателя и инерции нагрузки.
Предотвращение через выбор:
Используйте драйверы с функциями антирезонанса или демпфирования.
Выбирайте драйверы с микрошагом, которые сглаживают переходы тока.
Избегайте длительной работы в известных диапазонах резонансных скоростей. Измените передаточное отношение или рабочие скорости, если ваше применение попадает в зону резонанса.
3-фазные и 5-фазные двигатели изначально снижают амплитуду резонанса.
Overheating
Шаговые двигатели потребляют полный номинальный ток в состоянии покоя для поддержания удерживающего момента. В отличие от серводвигателей, которые снижают ток при отсутствии движения, шаговые двигатели потребляют мощность непрерывно. Двигатели с допустимым превышением температуры 80°C могут иметь температуру поверхности свыше 100°C при нормальной работе.
Предотвращение через выбор:
Убедитесь, что класс изоляции двигателя соответствует условиям эксплуатации (класс B: макс. 130 °C; класс F: макс. 155 °C).
Применяйте драйверы со снижением тока в режиме удержания, если в применении предусмотрены длительные периоды неподвижного состояния.
Обеспечьте достаточную площадь монтажной поверхности для отвода тепла. Двигатели NEMA 23 часто требуют алюминиевых монтажных кронштейнов в качестве радиаторов.
Как подобрать шаговый двигатель под ваше применение: контрольный список выбора
Чтобы связать принцип работы с решением о покупке, необходим системный подход. Используйте этот контрольный список, чтобы преобразовать требования к движению в спецификации двигателя и драйвера:
Выбор шагового двигателя — это систематический инженерный процесс, в котором необходимо сбалансировать момент, скорость, разрешение и условия окружающей среды. Неправильный подбор типоразмера — одна из самых распространённых причин отказа системы движения.
| Шаг выбора | Ключевые вопросы | Соответствующая спецификация двигателя |
|---|---|---|
| 1. Определите профиль движения | Дистанция перемещения, скорость, ускорение | Угол шага, кривая момент-скорость |
| 2. Рассчитайте момент нагрузки | Инерция, трение, внешние силы | Момент удержания, момент выпадания |
| 3. Определите разрешение | Требуемая точность позиционирования | Угол шага, уровень микрошага |
| 4. Проверьте требования к скорости | Непрерывная рабочая частота вращения | Характеристики кривой момент-скорость |
| 5. Оцените рабочий цикл | Время работы и время простоя | Тепловой класс, предел тока |
| 6. Учтите окружающую среду | Температура, пыль, влажность | Степень IP, класс изоляции |
| 7. Выберите систему драйвера | Напряжение, ток, интерфейс управления | Совместимость драйвера |
| 8. Добавьте запас прочности | Запас момента 30–50% | Завышение двигателя или стратегия редуктора |
Этот контрольный список гарантирует, что вы не покупаете двигатель, опираясь только на удерживающий момент — самую распространённую и дорогостоящую ошибку при закупке шаговых двигателей.
Часто задаваемые вопросы
Каков основной принцип работы шагового двигателя?
Шаговый двигатель работает, возбуждая обмотки статора в точной последовательности и создавая вращающееся магнитное поле. Ротор с постоянными магнитами или зубчатый ротор совмещается с каждой новой ориентацией поля дискретными угловыми перемещениями, называемыми шагами. Каждый цифровой импульс от драйвера продвигает ротор на один угол шага, обеспечивая позиционное управление без обратной связи.
Как рассчитывается угол шага шагового двигателя?
Угол шага равен 360 градусам, делённым на произведение числа зубцов ротора и числа фаз. Для стандартных гибридных шаговых двигателей с 50 зубцами ротора и 2 фазами естественный угол полного шага составляет 1,8°, что даёт 200 шагов на оборот. Микрошаг разбивает эти естественные шаги на более мелкие приращения.
В чём' разница между моментом удержания и рабочим крутящим моментом?
Удерживающий момент — это максимальный статический момент, который двигатель способен преодолеть в состоянии покоя при подаче номинального тока. Рабочий момент (момент выпадения из синхронизма) — это максимальный момент, доступный на заданной скорости до срыва. Рабочий момент снижается с ростом скорости, поскольку индуктивность обмоток ограничивает время нарастания тока.
Может ли микрошаг улучшить точность позиционирования?
Микрошаг значительно улучшает плавность движения и снижает вибрацию, но отдача в точности убывает при значениях свыше 16x–32x. Прирост крутящего момента между микрошагами становится очень малым при высоком разрешении, а это означает, что фактическая точность позиционирования ограничивается линейностью двигателя и трением нагрузки, а не только делением шага.
Почему мой шаговый двигатель теряет шаги под нагрузкой?
Потеря шага происходит, когда момент нагрузки превышает доступный крутящий момент двигателя' на рабочей скорости. Это может произойти при разгоне, если не учтены инерционные нагрузки, или на скорости, если кривая «момент-скорость» не была должным образом оценена. Решения включают повышение напряжения питания драйвера, снижение темпов ускорения или выбор двигателя большего размера.
Какое преимущество имеет 5-фазный шаговый двигатель перед 2-фазным?
Пятифазные шаговые двигатели обеспечивают более плавное движение с меньшими пульсациями момента и более высоким естественным разрешением (0,72° или 0,36° на полный шаг) без использования микрошага в драйвере. Они также характеризуются сниженной амплитудой резонанса. Обратной стороной являются более высокая стоимость, ограниченная доступность драйверов и более сложная схема подключения.
Как выбрать правильный драйвер для шагового двигателя?
Подберите номинальный ток драйвера под номинальный ток вашего двигателя (предпочтительно с запасом 30% и более), выберите максимально высокое практически достижимое напряжение питания в пределах ограничений двигателя для лучшего момента на высоких скоростях и убедитесь, что интерфейс управления (импульс/направление, CANopen и т. д.) совместим с вашей системой. Современные драйверы должны поддерживать микрошаг и функции подавления резонанса.
Заключение
Принцип работы шагового двигателя сочетает электромагнитную точность с механической простотой, обеспечивая воспроизводимое и управляемое движение. Понимание расчёта угла шага, режимов возбуждения фаз и зависимости момента от скорости превращает выбор двигателя из догадки в инженерное решение.
Оценивая шаговые двигатели для следующего проекта, обращайте внимание на характеристики, которые действительно определяют реальную работу: момент на вашей рабочей скорости (а не только удерживающий момент), запас по напряжению питания драйвера для высокоскоростных применений и количество фаз в балансе с требованиями к плавности движения. Правильно подобранная пара «шаговый двигатель — драйвер» обеспечит годы надёжного позиционирования в разомкнутом контуре.
Для помощи в выборе оптимального сочетания шагового двигателя и драйвера для вашей конкретной задачи наша инженерная команда может проанализировать ваши требования к движению и порекомендовать согласованное решение. Свяжитесь с HDBMotor для инженерной поддержки применения.