
 English

В этой статье разбирается, как шаговые двигатели применяются в системах промышленной автоматизации, с акцентом на реальные конструкторские задачи OEM: расчёт момента, ограничения окружающей среды и компромиссы на уровне системы.
Применение шаговых двигателей в системах слежения за солнцем: инженерное руководство по проектированию для OEM-производителей
Системы слежения за солнцем — это по сути задачи управления движением. Оптике и расчётам выхода электроэнергии уделяется основное внимание при разработке проекта, но в поле именно приводная система определяет, будет ли трекер надёжно работать 20 лет или начнёт вызывать гарантийные обращения на третий год. Это руководство рассматривает механические и электротехнические аспекты интеграции шаговых двигателей в системы слежения за солнцем с акцентом на практические OEM-проектные решения, а не на теоретические заявления о производительности.
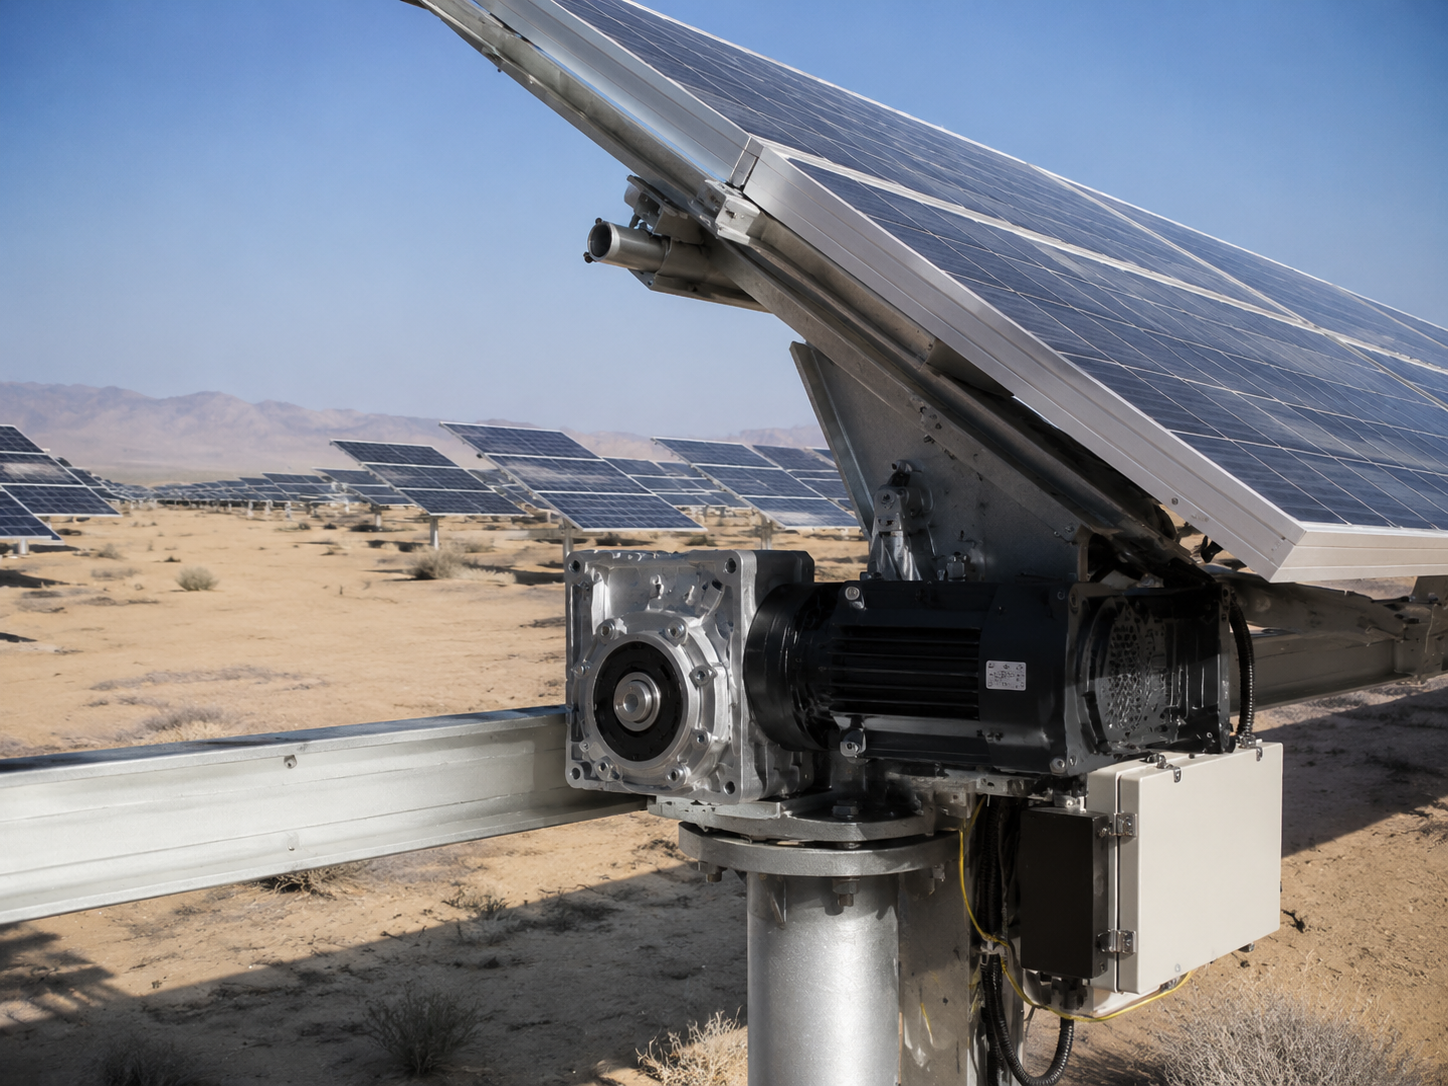
Почему системы движения важны в солнечном слежении
Солнечная установка с фиксированным наклоном механически проста. Система слежения добавляет непрерывную механическую нагрузку, воздействие внешней среды и требования к точности позиционирования — всё это создаёт реальную нагрузку на приводные компоненты. Система перемещения должна справляться с вызванным ветром моментом, термическими циклами от -20°C до 70°C окружающей среды (выше на поверхности двигателя) и десятками тысяч циклов позиционирования за 20 лет службы. Неправильный выбор двигателя или редуктора проявляется рано: износ червячной передачи через 3–5 лет, отказы из-за попадания влаги после первого сезона муссонов или дрейф позиции, который постепенно снижает выработку энергии, не вызывая явной аварии.
Шаговые двигатели по-прежнему широко применяются в солнечных трекерах, несмотря на то что это не самая высокопроизводительная технология движения. Причина практична: работа в разомкнутом контуре, высокий удерживающий момент относительно размера корпуса, простая интеграция с недорогими контроллерами и совместимость с редукторами с большим передаточным числом. Для системы, которая движется медленно, большую часть времени удерживает позицию и работает в удалённых местах без регулярного обслуживания, эти характеристики действительно полезны — и не просто как компромисс ради экономии.
Как работают системы солнечного слежения
В большинстве архитектур трекеров используется либо алгоритм по астрономическому времени, либо массив датчиков освещённости с замкнутым контуром для определения целевой позиции. Приводная система получает команду позиции, перемещает панельную конструкцию и удерживает эту позицию до следующего обновления — обычно каждые 4–15 минут в зависимости от конструкции системы. Скорость слежения низкая: солнце движется примерно на 15° в час, поэтому даже при агрессивных интервалах обновления скорость выходного вала на конструктивном поворотном узле редко превышает 0,5–1 RPM. Эта низкая выходная скорость в сочетании с высокими требованиями к удерживающему моменту при ветровой нагрузке определяет критерии выбора редуктора и двигателя.На полевых установках крупных солнечных проектов (PV) в Юго-Восточной Азии и на Ближнем Востоке деградация червячной передачи обычно наблюдается через 3–5 лет, когда запасы по моменту занижены.
Одноосевые и двухосевые системы слежения
Одноосевые трекеры вращаются вокруг одной оси, как правило ориентированной с севера на юг, отслеживая дугу солнца' с востока на запад. Двухосевые системы добавляют вторую ось, чтобы также отслеживать сезонные изменения высоты солнца. С точки зрения системы движения различия существенны.
Одноосевые конструкции обычно используют один привод на ряд или на несколько механически объединённых панелей. Требование к моменту на один привод выше, поскольку плечо рычага длиннее, но систему проще контролировать и обслуживать.
Двухосевые трекеры требуют двух независимых осей привода на каждый трекер. Требования к крутящему моменту на ось обычно ниже, поскольку каждая панель или небольшая группа панелей приводится независимо, однако стоимость спецификации на компоненты движения удваивается, а логика управления становится сложнее.
Одноосевой трекер с массивом из 4 панелей (общая апертура примерно 8 m²) при ветре 12 m/s может испытывать 30–60 N·m на несущей оси вращения. Двухосевому трекеру с одной панелью 2 m² в тех же условиях может потребоваться всего 8–15 N·m на ось.
Двухосевые системы оправдывают дополнительные затраты главным образом в установках концентрированной солнечной энергетики (CPV) или в высокоширотных установках, где сезонное изменение высоты солнца велико. Для стандартных промышленных установок с плоскими панелями одноосевая система почти всегда является экономически верным выбором.
Почему шаговые двигатели используются в солнечных трекерах
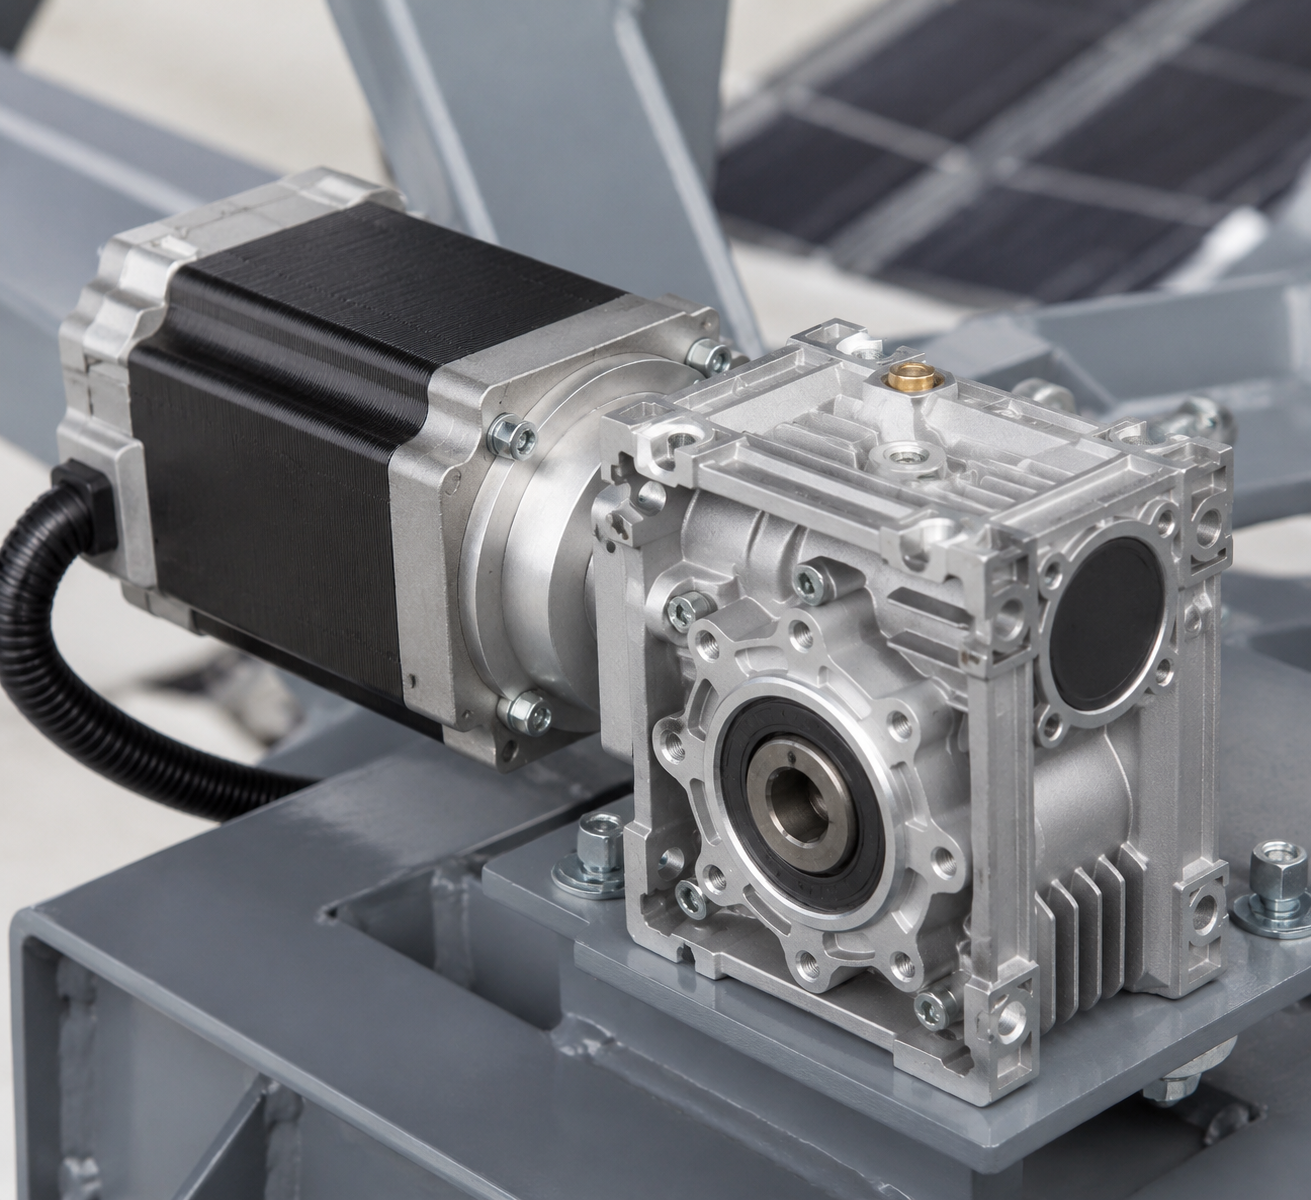
Характеристика удерживающего момента шагового двигателя — одна из наиболее практически полезных его особенностей для этого применения. Под напряжением и в неподвижном состоянии шаговый двигатель создаёт свой номинальный удерживающий момент без контура обратной связи по положению. Это означает, что приводная система сопротивляется вызванному ветром перемещению панели без энкодера, тормозного оборудования или активного управления моментом — всего, что добавляет стоимость и точки отказа. На выходе редуктора даже скромный шаговый двигатель NEMA 23 с червячным редуктором 100:1 способен удерживать несколько сотен ньютон-метров в режиме останова, что более чем достаточно для большинства применений с одной панелью и небольшими массивами.
Работа в разомкнутом контуре — ещё одно практическое преимущество на удалённых объектах. Без энкодеров меньше компонентов, которые могут выйти из строя, требуют гидроизоляции и замены. Большинство контроллеров трекеров используют счёт шагов для отслеживания позиции с периодическим возвратом в исходное положение по концевому выключателю в качестве корректировки по референсу. По промышленным стандартам это не высокоточная система перемещения, но для солнечного трекинга обычно требуется точность позиционирования всего ±0,5° до ±1,0°, чтобы оставаться в пределах 99%+ теоретически максимального сбора энергии. Шаговые двигатели с подходящими драйверами микрошага легко обеспечивают этот допуск — ещё до того, как люфт редуктора становится ограничивающим фактором.
Дополнительные сведения о поведении шаговых двигателей в промышленных приводах, включая кривые момент-скорость и выбор драйвера, см. в руководство по промышленному применению шаговых двигателей рассматривает базовую методику подбора, применимую для наружных и тяжёлых условий эксплуатации.
Типичные характеристики двигателей: NEMA 23 и NEMA 34 в применениях для солнечных трекеров
Два наиболее распространённых типоразмера, используемых в устанавливаемых на объектах солнечных трекерах, — NEMA 23 (57mm) и NEMA 34 (86mm). Приведённая ниже таблица отражает часто встречающиеся параметры серийных шаговых двигателей, применяемых в трекерах OEM-производителей, а не лабораторные максимумы.
| Расчётный параметр | NEMA 23 (57мм) Промышленный класс | NEMA 34 (86мм) Тяжёлый режим |
|---|---|---|
| Непрерывный момент удержания | 1.0 – 3.0 N·m | 4.0 – 12.0 N·m |
| Рекомендуемый ток фазы | 2.0 – 4.2 A | 4.0 – 8.0 A |
| Угол шага | 1,8° (200 шагов/оборот) | 1,8° (200 шагов/оборот) |
| Сопротивление обмотки | 0.5 – 2.5 Ω | 0.3 – 1.2 Ω |
| Индуктивность обмотки | 1.5 – 8.0 mH | 3.0 – 15.0 mH |
| Инерция ротора | 150 – 480 g·cm² | 1200 – 3000 g·cm² |
| Класс нагревостойкости | Класс B (130°C) | Класс B / F (155°C) |
| Рабочая температура | -20°C to +50°C | -20°C to +50°C |
| Радиальная нагрузка вала (20 мм) | 75 – 100 N | 150 – 200 N |
| Степень защиты от проникновения | IP40 / IP65 опционально | IP40 / IP65 опционально |
| Лучшее OEM-применение | Упаковка • Лабораторная автоматизация • Лёгкое ЧПУ • Медицина | Солнечное слежение • AGV • Суставы роботов • Портальные системы |
Полевое замечание, которое стоит упомянуть: двигатели NEMA 34 с удерживающим моментом 6 N·m и червячным редуктором 100:1 дают теоретические 600 N·m на выходном валу — намного больше, чем требуется большинству осей поворота трекеров. На практике КПД червячного редуктора 40% означает, что эффективный выходной момент при динамических условиях ближе к 240 N·m. Этого всё равно более чем достаточно для большинства применений, но это подчёркивает, почему в итоговом расчёте бюджета момента показатели КПД редуктора важнее удерживающего момента двигателя.
Соображения по подбору размера двигателя для солнечного слежения
Момент ветровой нагрузки
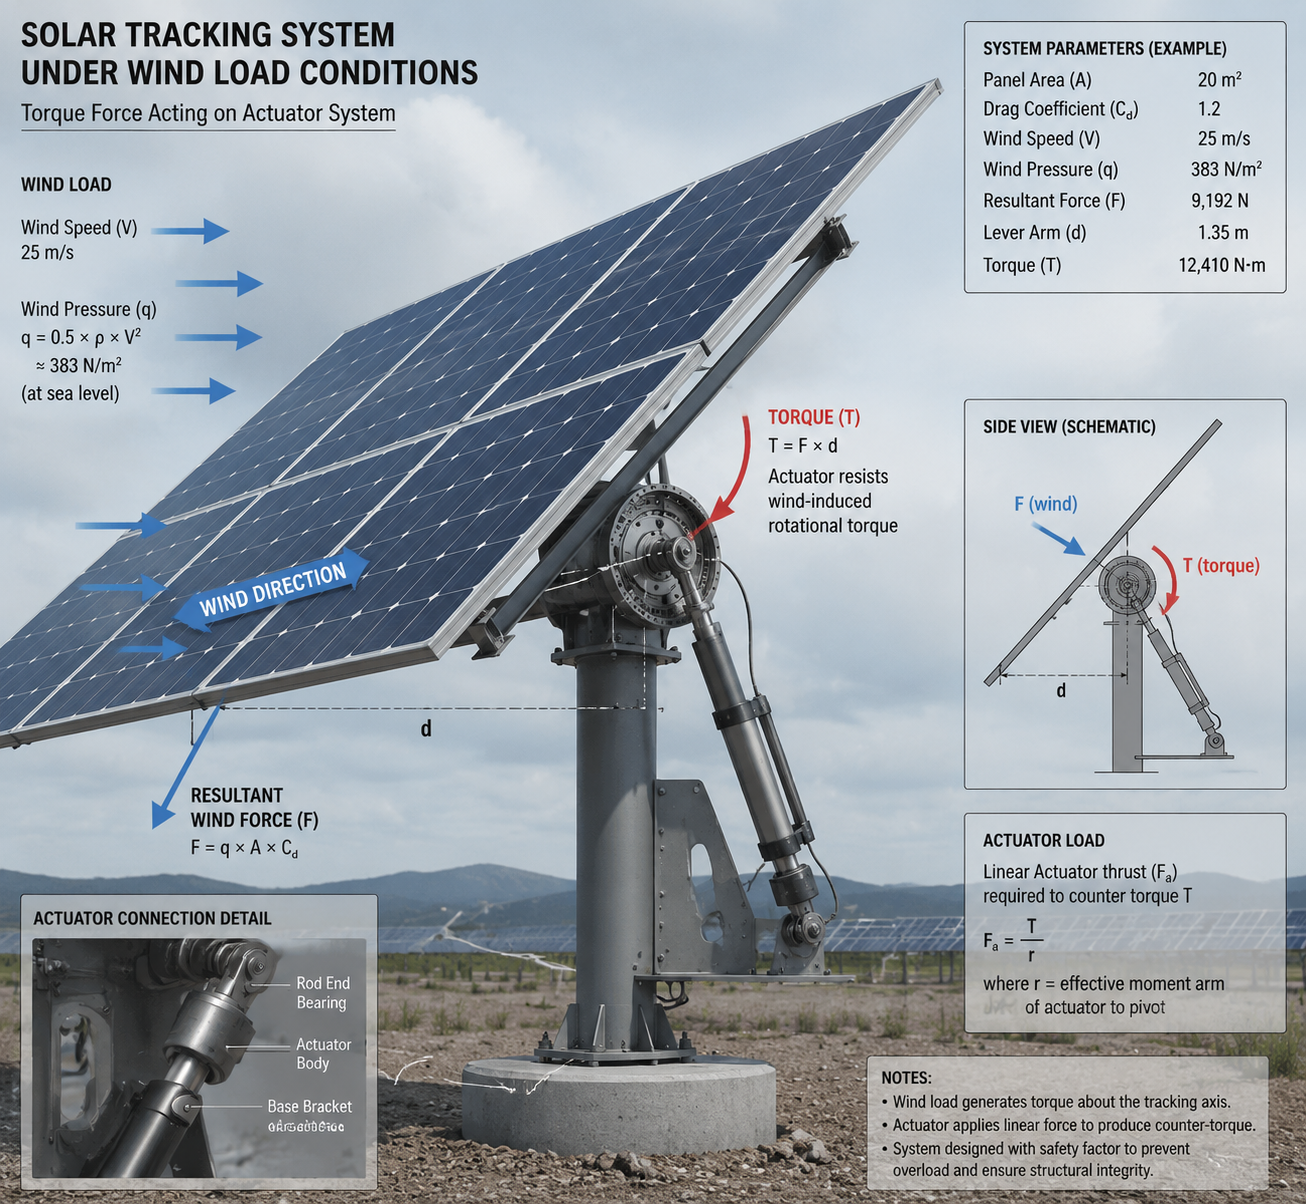
Ветровая нагрузка доминирует в бюджете момента в большинстве конструкций трекеров. Стандартный инженерный подход рассматривает массив панелей как плоскую пластину и оценивает силу сопротивления по площади панели, ветровому давлению и расстоянию от оси поворота до центра масс панели. Динамическое ветровое давление при 12 m/s составляет примерно 88 Pa; при скорости выживания 25 m/s оно достигает 382 Pa. Для панели 1,8m × 1,0m (площадь 1,8m²) при наихудшем угле атаки сила сопротивления при 12 m/s составляет около 160 N, а при 25 m/s — примерно 688 N. При типичном смещении оси поворота на 0,25m от центра масс панели это даёт 40 N·m при рабочей скорости ветра и 172 N·m при скорости выживания — до применения любого запаса прочности.
Именно здесь многие первые проекты недооценивают требования. Двигателю нужно не просто перемещать панель — он должен удерживать её при пиковых порывах ветра под напряжением, а в некоторых конструкциях и без напряжения, если система управления отказывает или теряет питание. Момент детента (detent torque) у шагового двигателя составляет всего 10–20% от удерживающего момента, чего обычно недостаточно для условий ветрового складывания. Здесь часто полагаются на свойство самоторможения червячного редуктора, и оно работает — но только если передаточное отношение и угол подъёма червяка правильно выбраны для необратимости. Углы подъёма ниже 5° надёжно самотормозятся; выше 8° нельзя предполагать самоторможение при ударных нагрузках.
Вес панели и инерция конструкции
Отдельные монокристаллические панели из 60 элементов (1,65m × 1,0m) весят 18–22 kg вместе с рамой. Одноосная решётка из 4 панелей с крепёжными элементами из алюминиевого профиля и сегментом трубы крутящего момента составляет примерно 110–140 kg вращающейся массы. При типовой геометрии поворота трекера момент инерции этого узла составляет 25–45 kg·m². При низких скоростях отслеживания это даёт пренебрежимо малый динамический момент, но при операциях перевода в положение хранения на скорости выходного вала 3–5 RPM момент ускорения может добавить 15–25% к общей потребности в нагрузке.
Выбор передаточного отношения редуктора
Типичные шаговые двигатели NEMA 23 развивают удерживающий момент 1,5–3,0 N·m. Двигатели NEMA 34 достигают 4–12 N·m в зависимости от длины корпуса и обмотки. Чтобы получить 30–80 N·m на конструктивном поворотном узле, обычно применяют передаточные отношения от 20:1 до 100:1. В одноосных промышленных трекерах чаще всего используются червячные редукторы в диапазоне 50:1–100:1. Свойство самоторможения червячных передач (углы подъёма обычно ниже 5°) обеспечивает пассивное удержание позиции без питания двигателя — важная особенность для сценариев отключения электроэнергии и длительных периодов сплошной облачности, когда ненужное возбуждение двигателя тратит энергию и выделяет тепло.Большинство OEM-разработчиков выбирают не только по пиковому моменту, а по сочетанию условия выживания при ветре, самоторможения редуктора и долговременной стабильности люфта.
Коэффициент запаса
Применяйте коэффициент запаса не менее 1,5× к моменту при непрерывной работе; 2,0–2,5× более уместны для сценариев с порывистым ветром и складывания. Занижение размера редуктора ради экономии — надёжный способ получить отказы в эксплуатации. Износ зубьев червячной передачи — наиболее частая причина ранних отказов в заниженных приводах солнечных трекеров, обычно проявляющаяся как рост люфта и дрейф позиции через 2–4 года на объектах с сильным ветром.
Реальный инженерный пример проектирования
Рассмотрим одноосевой трекер с массивом из 2 панелей: панели 1,8 m × 1,0 m, алюминиевая рама, общая вращающаяся масса примерно 35 kg, смещение оси вращения 0,25 m от центра масс массива. Расчётная скорость ветра при нормальной работе: 12 m/s. Скорость ветра в сложенном состоянии: 25 m/s.
Динамическое давление ветра при 12 m/s: q = 0,5 × 1,225 × 12² ≈ 88 Pa; при 25 m/s: q ≈ 382 Pa
Сила лобового сопротивления панели при 12 м/с (площадь 1,8 м², Cd ≈ 1,0): F ≈ 88 × 1,8 = 158 N
Рабочий момент на оси поворота: 158 N × 0,25 м плеча = 39,5 N·m → округляем до ~40 N·m
Момент ветровой нагрузки в сложенном состоянии: 382 × 1,8 × 0,25 ≈ 172 Н·м
С коэффициентом запаса 2,0× в режиме складывания: требуемый момент удержания редуктора ≥ 344 N·m
Выбранный редуктор: червячный редуктор 80:1, номинальный выходной момент 400 N·m в продолжительном режиме, удерживающий момент 920 N·m
Требуемый момент удержания (рабочий, коэффициент запаса 2,0): (40 × 2,0) ÷ 80 ÷ 0,4 (КПД червяка) = 2,5 Н·м
Выбранный двигатель: NEMA 23, удерживающий момент 3,0 N·m, корпус 57mm, номинальный ток 4,2A
Драйвер: DM542T или аналогичный, пиковый ток 4,2A, микрошаг 1/8, снижение тока удержания на 50%
Скорость слежения при 60 об/мин двигателя: 60 ÷ 80 = 0,75 об/мин на выходе; 0,75 × 6 = 4,5°/мин — достаточно для складывания примерно за 6 минут с 45° до 0°
Такая конфигурация обеспечивает достаточный запас в рабочих условиях и выдерживает нагрузки при складывании за счёт самоторможения червячной передачи, при этом двигатель обесточивается при отключении электроэнергии. Обычные шаги слежения выполняются при скорости двигателя 10–15 RPM; более высокий диапазон RPM зарезервирован для операций складывания.
Выбор редуктора в системах солнечного слежения
В данном применении преобладают червячные редукторы благодаря эффекту самоторможения, высокому передаточному отношению в одной ступени и относительно низкой стоимости. Компромисс — КПД: червячные редукторы обычно имеют механический КПД 35–50% при передаточном отношении 80:1, который снижается дальше при больших отношениях из-за потерь на трение в зацеплении червяка и червячного колеса. Для низкоскоростного солнечного трекера с периодическим режимом работы это приемлемо — двигатель включается всего на несколько секунд за один цикл позиционирования.
Поворотные приводы, которые объединяют червячную передачу с опорно-поворотным подшипником, всё чаще применяются в крупных массивах трекеров. Данные, полученные на реальных объектах от распространённых поворотных приводов серии SDE, дают практическую точку отсчёта:
| Размер поворотного привода (Класс системы PV-трекера) | Передаточное число | Непрерывный выходной момент (N·m) | Пиковый момент удержания (N·m) | Допустимый опрокидывающий момент (kN·m) | КПД | Люфт / Точность | Класс защиты IP | Рабочая температура | Самоторможение | Масса системы |
|---|---|---|---|---|---|---|---|---|---|---|
| 3" (76мм) Лёгкий OEM-трекер | 31:1 | 600 | 5,800 | 1.5 | ~40% | ≤0.15° | IP66 | -40°C to +80°C | Самотормозящий червячный редуктор (без обратного хода) | 25 kg |
| 5" (127мм) Малый одноосевой трекер | 37:1 | 800 | 9,200 | 6.0 | ~40% | ≤0.15° | IP66 | -40°C to +80°C | Да | 34 kg |
| 7" (178мм) Средний трекер коммунального назначения | 57:1 | 2,000 | 13,200 | 7.5 | ~40% | ≤0.15° | IP66 | -40°C to +80°C | Да | 56 kg |
| 9" (229мм) Трекер коммунального масштаба | 61:1 | 4,300 | 27,200 | 16.0 | ~40% | ≤0.15° | IP66 | -40°C to +80°C | Да | 92 kg |
| 12" (305мм) Тяжёлая солнечная панель | 78:1 | 5,800 | 41,000 | 25.0 | ~40% | ≤0.15° | IP66 | -40°C to +80°C | Да | 160 kg |
| 17" (432мм) Двухосевые / CPV системы | 102:1 | 9,460 | 53,040 | 67.0 | ~40% | ≤0.15° | IP66 | -40°C to +80°C | Да | 320 kg |
Для компактных OEM-конструкций трекеров на 1–4 панели распространённой и проверенной на практике комбинацией является поворотное устройство (slew drive) 3" в паре с шаговым двигателем NEMA 34. Для одноосных трекеров рядом с площадью панелей 20–40 м² типичны поворотные устройства 7"–9". Размеры 17" и выше применяются в крупноформатных двухосных системах CPV, где площадь модулей превышает 20 м² на одну головку трекера.
Планетарные редукторы обеспечивают более высокий КПД (85–95%) и меньший люфт, но они не самотормозящие. Это значит, что для удержания позиции при ветровой нагрузке без непрерывного питания двигателя требуется тормоз или дополнительный механизм фиксации. Для крупных коммерческих трекеров, где КПД привода влияет на общую стоимость системы, применяются планетарные редукторы с электромагнитными тормозами. Для небольших OEM-конструкций дополнительная стоимость и риск отказа тормоза часто склоняют выбор обратно к червячной передаче.
Важна спецификация по люфту. Червячный редуктор с люфтом 0,5° на выходном валу напрямую превращается в неопределённость угла поворота панели. Для допуска отслеживания ±1,0° это находится на грани приемлемого. Заказ червячных редукторов с уменьшенным люфтом (обычно 0,1–0,3° на выходе) стоит дороже, но упрощает систему управления и устраняет «рыскание» вблизи целевого положения.
Электрические параметры драйвера и контроллера
Выбор драйвера часто считают второстепенным по сравнению с выбором двигателя, но в наружных установках он напрямую влияет на надёжность. Ниже приведены практические справочные параметры драйверов, используемых в серийных системах трекеров:
| Управляющий параметр (Уровень системы солнечного слежения) | Типичная спецификация | Инженерная рекомендация (полевое PV-использование) |
|---|---|---|
| Напряжение шины драйвера | 24–48 В DC | 36–48 В пост. рекомендуется для систем NEMA 34 для стабильности момента при сложении и восстановлении от ветра |
| Настройка фазного тока | 1.0–8.0 A | Подбирайте по номинальному току двигателя; превышение тока ускоряет тепловое старение в герметичных наружных корпусах |
| Снижение тока удержания | 30–70% рабочего тока | Рекомендуется 40–50%; самоторможение червячного редуктора снижает потребность в непрерывном удержании полного момента |
| Режим микрошага | От полного до 1/32 шага | Микрошаг 1/8 — стандарт для PV-слежения; 1/16 зарезервирован для CPV и прецизионных двухосевых систем |
| Тепловой предел драйвера | 0–50°C (электроника) | Корпус должен поддерживать внутреннюю температуру не выше 50 °C; в полевых системах без терморасчёта она часто превышает 70 °C |
| Функции защиты | OCP / OTP / SCP | Необходимо обеспечить стабильное поведение при тепловом отключении; у недорогих драйверов надёжность снижается при циклах нагрева в пустынном климате |
| Частота шаговых импульсов | 0–200 кГц | Слежение за солнцем в фотоэлектрических системах обычно работает ниже 5 кГц; более высокая полоса пропускания требуется только для режимов складывания или диагностики |
Одна из повторяющихся проблем в полевых условиях: корпуса контроллеров, окрашенные в чёрный цвет и установленные под прямыми солнечными лучами, регулярно нагреваются до 70–80 °C внутренней температуры даже при умеренном внутреннем тепловыделении. Температура перехода MOSFET драйвера при 50 °C окружающей среды уже на границе надёжной длительной работы.. Применение белых или светлых корпусов для уличных контроллеров трекеров либо установка небольшого вентиляционного жалюзи с пылевым фильтром значительно повышает наработку драйвера на отказ (MTBF).
Проблемы окружающей среды
Солнечные трекеры эксплуатируются в одних из самых суровых условий, в которых от прецизионных систем движения ожидают нормальной работы. На объектах в пустыне сочетаются воздействие УФ-излучения, температура окружающей среды 60 °C и выше, абразивная пыль и эпизодические дожди. На прибрежных объектах добавляется коррозия от солёных брызг. Высокогорные площадки — это интенсивное УФ-излучение и температурные циклы. В тропических условиях — постоянная влажность и биологическое обрастание.
IP65 — минимально приемлемый класс защиты корпусов двигателей и редукторов в наружных применениях систем слежения. IP66 предпочтителен для площадок с регулярной мойкой под высоким давлением или проливным дождём. В таблице поворотных приводов выше для серийно выпускаемых устройств указан производственный стандарт IP66 — это правильная отправная точка.
Уплотнения вала в редукторах — распространённое место отказа. Двухкромочные уплотнения с закладкой консистентной смазки превосходят однокромочные конструкции по сроку службы на объекте, особенно там, где обычным рабочим циклом является колебание вала, а не непрерывное вращение.
Термоциклирование вызывает дифференциальное расширение корпуса двигателя, монтажного кронштейна и корпуса редуктора. За тысячи циклов это ослабляет крепёж и может привести к дрейфу соосности. Практическим стандартом являются крепёжные изделия из нержавеющей стали с фиксирующим составом для резьбы; цельнолюминиевые конструктивные соединения без гальванической изоляции создают долгосрочный риск коррозии в прибрежных условиях.
Интервалы смазки редуктора сильно зависят от диапазона рабочих температур. Большинство синтетических редукторных масел (класс ISO VG 220) сохраняют приемлемую вязкость от -30°C до 100°C, но минеральные масла могут значительно густеть при низких температурах, вызывая пусковые пики момента, превышающие удерживающий момент двигателя. В установках в холодном климате это реальный вид отказа: ночное падение температуры ниже -15°C приводит к загустеванию смазки, и первое движение трекера за день останавливает двигатель. Применение синтетического редукторного масла EP с температурой застывания ниже -40°C решает эту проблему.
Интервалы повторной смазки червячных редукторов в наружных солнечных применениях: не более 2 лет в пустынных условиях или при высокой ультрафиолетовой нагрузке; 3 года в умеренном климате. Герметичные узлы со смазкой на весь срок службы предпочтительны там, где доступ для обслуживания на объекте затруднён.
Шаговый двигатель и серво в солнечных трекерах
| Проектное соображение | Система шагового двигателя | Система серводвигателя |
|---|---|---|
| Архитектура управления | Импульсное управление в разомкнутом контуре; для стандартных систем слежения PV обратная связь не требуется | Управление по замкнутому контуру с использованием обратной связи энкодера или резольвера для непрерывной коррекции |
| Стратегия удержания в покое | Удерживающий момент шагового двигателя + самоторможение червячного редуктора (часто применяется в солнечных трекерах) | Требуется активное управление моментом или механический тормоз для удержания позиции без питания |
| Стоимость системы | Низкая стоимость: ~$30–$120 (уровень системы NEMA 23/34) | От средней до высокой: ~$150–$500+ в зависимости от энкодера и конфигурации привода |
| Точность позиционирования | ±0,3° до ±0,5° при микрошаге 1/8 (достаточно для фотоэлектрических трекеров промышленного масштаба) | ±0,05° до ±0,1° в зависимости от разрешения энкодера и качества настройки |
| Требование к обслуживанию | Низкая; требуется только осмотр редуктора, калибровка энкодера не нужна | Средняя; требуется юстировка энкодера и диагностика обратной связи |
| Поведение при перегрузке | Возможна потеря шагов при экстремальном ветре, если запас момента недостаточен; требуется логика возврата в исходное | Отсутствие потери шагов; система выдаёт ошибку или компенсирует через контур обратной связи |
| Лучшее применение | Трекеры плоских PV-панелей, приводы AGV, упаковочная автоматизация, лёгкие промышленные системы перемещения | Системы CPV, высокоточные двухосевые трекеры, полупроводниковые системы позиционирования |
| Полевая инженерная практика | Широко применяется в PV-проектах Юго-Восточной Азии и Ближнего Востока благодаря простоте и экономичности | Применяется там, где ошибка слежения напрямую влияет на выработку энергии или точность процесса |
Сервоприводы оправданы в системах концентрированной фотоэлектрики (CPV), где требования к точности слежения составляют ±0,1° или жёстче и где надбавка за замкнутый контур управления оправдана чувствительностью выработки энергии. Для стандартных трекеров с плоскими панелями преимущество сервопривода в точности по сравнению с правильно подобранным шаговым двигателем с микрошагом невелико относительно разницы в стоимости.
Распространённые режимы отказа в двигателях солнечных трекеров
Практический опыт эксплуатации нескольких установок трекеров даёт устойчивый перечень видов отказов:
Износ зубьев червячной передачи при длительных ветровых нагрузках и недостаточном запасе по моменту — проявляется как постепенное увеличение люфта, обычно обнаруживается только при ежегодном обслуживании или после заметного падения выработки через 2–4 года
Проникновение влаги через изношенные уплотнения вала, приводящее к пробою изоляции обмотки или коррозии подшипников; чаще всего встречается через 5–8 лет эксплуатации по мере старения и затвердевания уплотнительных материалов EPDM или NBR
Потеря шагов при порывах ветра, когда ток удержания двигателя снижен до 40%; двигатель теряет магнитную фиксацию при мгновенных пиках момента, превышающих удерживающий момент — восстановление возможно только в том случае, если контроллер выполнит процедуру homing после события
Коррозия разъёмов в местах подключения проводки двигателя; наружные разъёмы M12 без надлежащей заливки компаундом или обливки являются частым источником досадных отказов — для прибрежных и тропических условий следует выбирать разъёмы со степенью защиты IP67 и позолоченными контактами
Термоциклическая усталость в местах крепления двигателя на рамах из алюминиевого профиля; крепление нержавеющим болтом к алюминию без изолирующей шайбы вызывает ускоренную гальваническую коррозию в течение 3–5 лет на прибрежных объектах
Отказ MOSFET драйвера из-за недостаточного теплоотвода в корпусах полевых контроллеров; чёрные корпуса под прямым солнцем нагреваются до 70–80°C внутри, выводя температуру перехода за номинальные пределы и вызывая преждевременную деградацию MOSFET
Руководство по OEM-проектированию
Для OEM-производителей, разрабатывающих привод системы слежения за солнцем, ниже приведены практические стандарты проектирования, основанные на реальных эксплуатационных показателях, а не на оптимизации спецификаций:
Типоразмер: NEMA 23 (57mm) подходит для одно- и двухпанельных массивов с редукторами 50:1–100:1; NEMA 34 (86mm) — для четырёхпанельных массивов или случаев, когда передаточное отношение необходимо удерживать ниже 50:1 для динамичного перевода в положение хранения
Запас по моменту: подбирайте выходной момент редуктора с коэффициентом 2.0× к расчётной пиковой ветровой нагрузке при рабочей скорости; нагрузка в сложенном состоянии должна находиться в пределах удерживающего момента редуктора без помощи двигателя
Снижение тока драйвера: при удержании достаточно 40–50% от номинального рабочего тока; полный ток удержания не нужен благодаря самоторможению червячной передачи, а непрерывное возбуждение полным током сокращает срок службы изоляции обмотки в условиях высокой температуры окружающей среды
Микрошаг: 1/8 шага — практический минимум для плавного движения без резонанса; работа в режиме полного шага в диапазоне скоростей двигателя 5–30 RPM вызывает слышимую вибрацию и механический износ на входном валу редуктора
Цикл возврата в исходное положение: реализуйте обязательную процедуру homing при запуске и как минимум один раз в течение 24-часового цикла; концевые выключатели должны иметь степень защиты IP67, устанавливаться с защитными экранами от мусора и быть рассчитаны не менее чем на 500 000 механических циклов
Прокладка кабелей: предусмотрите запас длины кабельной петли 20–30% на вращающихся соединениях для всего диапазона углового перемещения; учитывайте тепловую усадку при -20°C — кабель с ПВХ-оболочкой значительно жестчает и может вытянуть разъёмы в холодном климате; для наружных подвижных установок используйте кабель с оболочкой из PUR
Смазка: укажите интервалы повторной смазки червячных редукторов не более 2 лет; зафиксируйте это в руководстве по техническому обслуживанию — практика показывает, что это наиболее часто пропускаемый пункт обслуживания и самая распространённая причина отказа редуктора на 5–7-м году эксплуатации
Заключение
Шаговые двигатели — практичный и экономически эффективный выбор для приводов солнечных трекеров при правильном подборе и защите от условий площадки установки. Случаи отказов в этом применении хорошо изучены: редукторы с недостаточным запасом, неадекватная герметизация и проблемы терморежима драйверов и контроллеров составляют большинство полевых проблем. Систематическое решение этих вопросов на этапе проектирования — использование реалистичных расчётов ветровой нагрузки, соответствующих коэффициентов запаса, компонентов класса IP66 и синтетических смазочных материалов, выбранных для температурного диапазона площадки, — даёт приводные системы, отвечающие ожиданиям по сроку службы 20 лет, без затратной надбавки сервоальтернатив. Выбор двигателя и редуктора следует из правильно рассчитанного бюджета момента; всё остальное — детали реализации.
Часто задаваемые вопросы (FAQ)
Могут ли шаговые двигатели выдерживать высокие ветровые нагрузки в системах слежения за солнцем?
Да, шаговые двигатели могут выдерживать высокие ветровые нагрузки при правильном подборе с подходящим редуктором. В большинстве промышленных конструкций солнечных трекеров сам двигатель не отвечает за непосредственное противодействие ветровой нагрузке. Вместо этого момент умножается через червячные или планетарные редукторы, которые обеспечивают необходимое удерживающее усилие. Надлежащий коэффициент запаса (обычно 2,0× и выше) необходим для обеспечения надёжности при порывах ветра.
Почему червячные редукторы предпочтительны в системах слежения за солнцем?
Червячные редукторы широко применяются благодаря высоким передаточным отношениям, компактной конструкции и свойству самоторможения. Самоторможение позволяет системе удерживать положение панели без непрерывного питания двигателя, снижая энергопотребление и повышая безопасность при потере электропитания. Однако КПД ниже, чем у планетарных редукторов, что приемлемо в низкоскоростных приложениях с повторно-кратковременным режимом работы, таких как солнечный трекинг.
OEM-запросы и кастомные решения шаговых двигателей
HDBMotor предлагает решения по интеграции шаговых двигателей и редукторов для систем солнечного слежения, включая конфигурации NEMA 23 и NEMA 34 с индивидуально подобранными моментом, степенью защиты и передаточными отношениями для различных условий окружающей среды.
Для OEM-проектов мы поддерживаем подбор типоразмера двигателя по применению, согласование редуктора и выбор драйвера на основе реальной ветровой нагрузки и требований рабочего цикла, а не только каталожных характеристик.
Если вы разрабатываете систему слежения за солнцем или вам нужно индивидуальное решение для движения, вы можете обратиться в нашу инженерную команду для оценки на уровне применения и поддержки в подборе конфигурации.
Контакт: sales@hdbmotors.com