
 English

Выбор между шаговым двигателем и BLDC-двигателем (бесщёточным двигателем постоянного тока) — одна из самых распространённых дилемм в проектировании промышленной автоматизации. Оба типа бесщёточные, оба используют роторы с постоянными магнитами, и их паспорта часто кажутся обманчиво похожими — однако в реальной системе они ведут себя очень по-разному. Это руководство разбирает ключевые инженерные различия, объясняет, когда каждый тип двигателя действительно превосходит другой, и помогает построить схему выбора, соответствующую ограничениям вашего применения.
Понимание ключевого различия
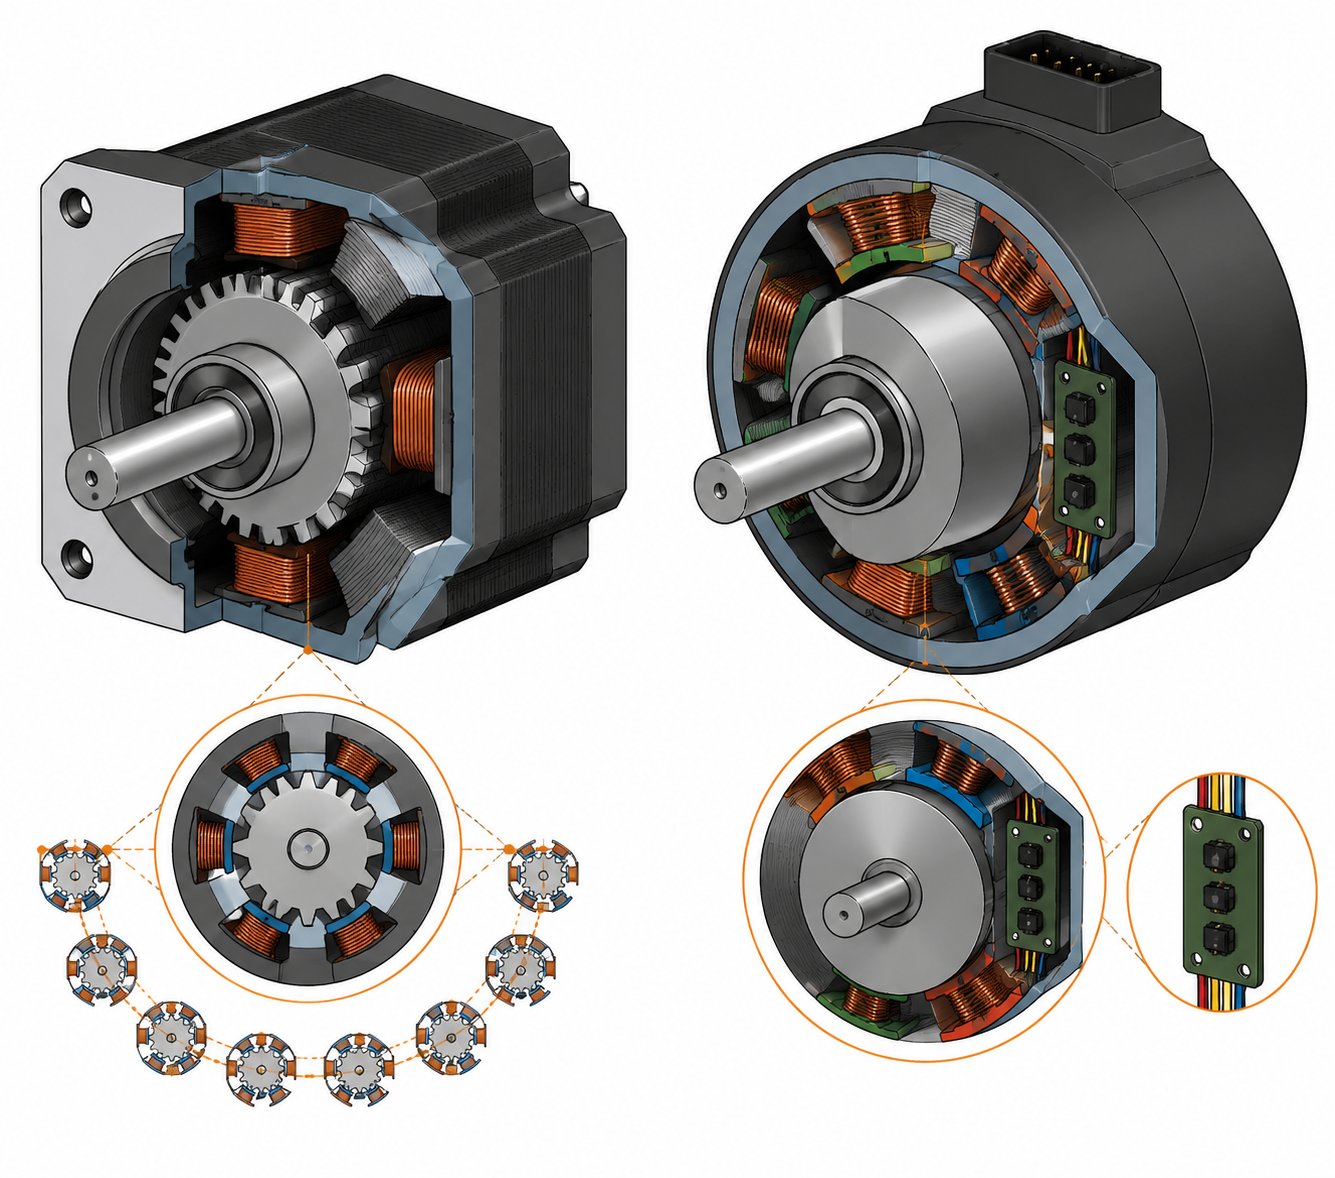
Несмотря на внешнее сходство, шаговые двигатели и БДПТ построены на принципиально разных конструктивных концепциях.
A шаговый двигатель имеет статор с большим числом полюсов и зубчатый ротор (в гибридной конструкции). Каждый электрический импульс поворачивает вал на фиксированный угол шага — обычно 1,8°, что даёт 200 шагов на оборот. Такой подход "счёта импульсов" обеспечивает управление положением в разомкнутом контуре: обратная связь от энкодера не требуется, поскольку контроллер просто отслеживает, сколько шагов он задал. Более подробно о том, как работает этот механизм, см. в нашем руководство по принципу работы шагового двигателя.
A бесколлекторный двигатель обычно имеет три фазы и меньшее число полюсов. По сути, это двигатель постоянного тока, в котором механический коллектор заменён электроникой. Драйвер BLDC непрерывно считывает сигналы датчиков Холла, чтобы определить положение ротора и решить, какую фазу возбуждать следующей — что делает его изначально замкнутой системой с момента включения питания.
Коротко: шаговые двигатели позиционируют, подсчитывая импульсы; БДПТ регулируют скорость и крутящий момент через непрерывную обратную связь с датчиков.
Момент и скорость: самый критичный параметр
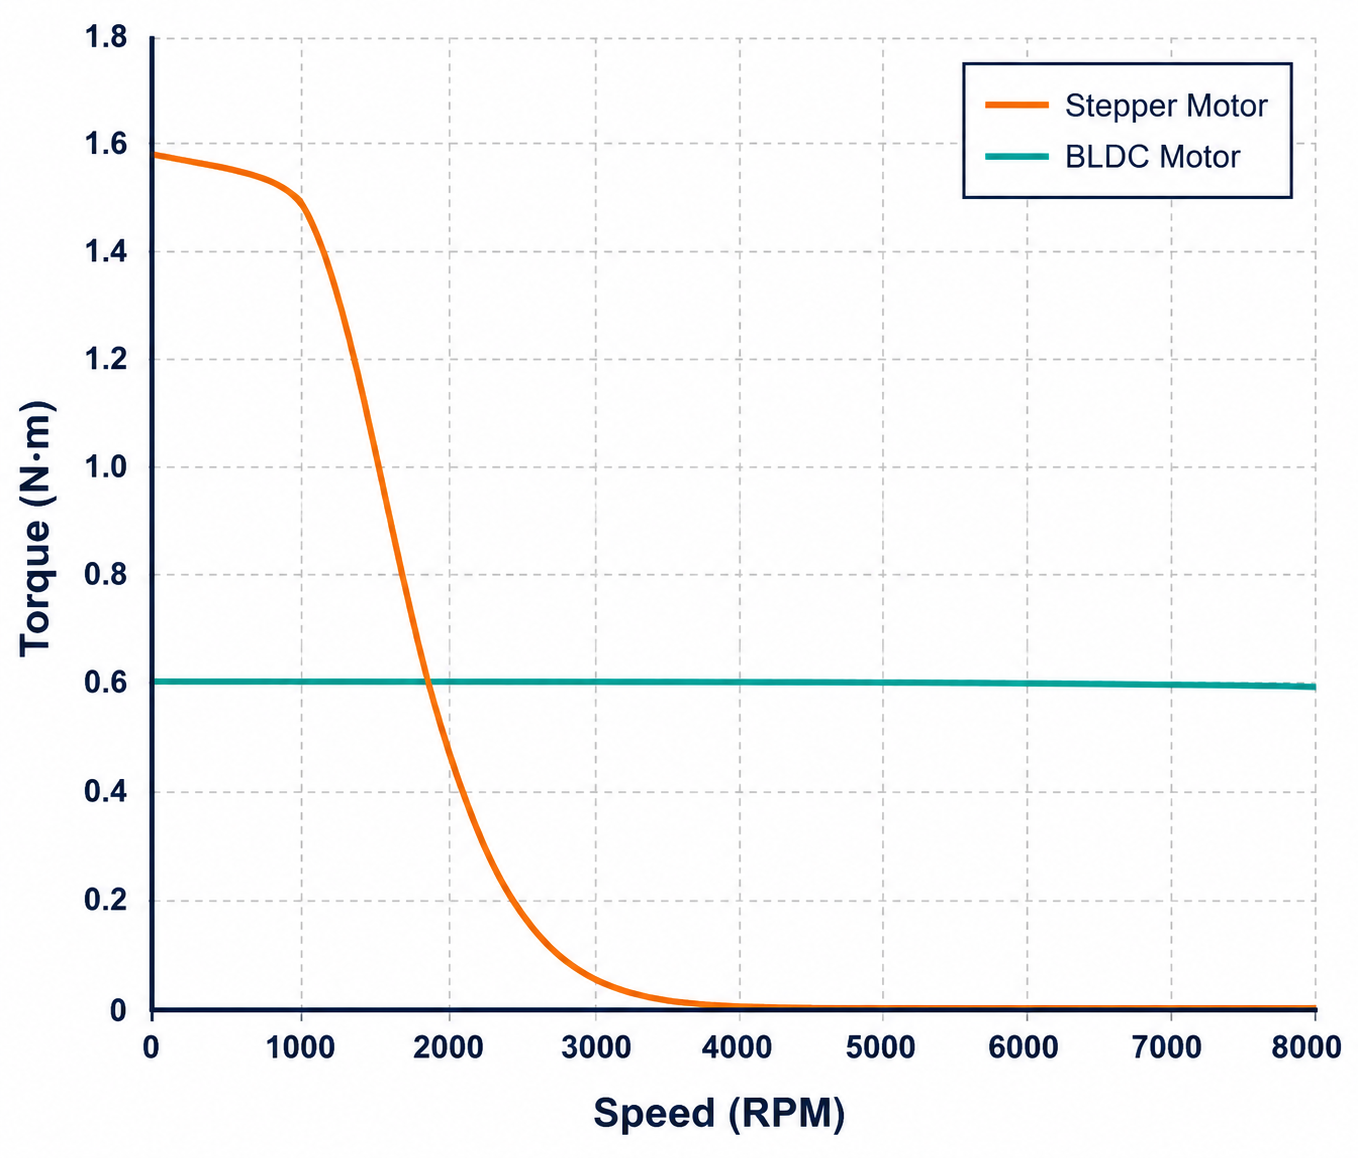
Кривая момент-скорость — это то, в чём два типа двигателей различаются наиболее явно, и это самый важный фактор при подборе под применение.
Шаговые двигатели отличны на низкой скорости. В диапазоне 0–600 RPM шаговый двигатель обеспечивает сильный, стабильный момент, включая статический удерживающий момент при неподвижном валу. Это врождённая способность: при подаче полного тока двигатель удерживает позицию под нагрузкой без какого-либо дополнительного тормозного механизма. Однако по мере роста скорости индуктивность обмотки ограничивает время нарастания тока, и выходной момент резко падает. Большинство промышленных шаговых двигателей теряют основную часть полезного момента выше 1000 RPM. Подробный разбор того, как выходной момент меняется с частотой импульсов, см. в нашем объяснение кривой момента шагового двигателя.
Двигатели BLDC предназначены для длительной работы на средних и высоких скоростях. В диапазоне 3,000–10,000 RPM хорошо согласованная BLDC-система обеспечивает плавный и стабильный момент при КПД 85–92%. Однако при очень низких скоростях (ниже 50 RPM) BLDC-двигатели могут проявлять залипание и пульсации момента, вызванные синхронизацией коммутации, что делает их менее плавными, чем шаговые двигатели на сверхнизких скоростях.
| Characteristic | Шаговый двигатель | Бесколлекторный двигатель |
|---|---|---|
| Момент на низкой скорости (0–600 об/мин) | Отлично — сильный момент удержания | Умеренно — некоторое заедание на очень низких об/мин |
| Высокоскоростные характеристики (>1000 об/мин) | Плохо — момент резко падает | Отлично — номинальный диапазон до 10 000+ об/мин |
| Статический момент удержания | Встроенный — без доп. оборудования | Требует отдельного тормозного модуля |
| Эффективность непрерывной работы | ~65–70% при номинальных условиях | 85–92% типично |
| Пульсации момента / плавность | Умеренно (помогает микрошаговое управление) | Низкий — очень плавно в номинальном диапазоне скорости |
Разомкнутый и замкнутый контур: реальные инженерные последствия
Это наиболее практически значимое архитектурное различие между двумя типами двигателей.
Шаговые двигатели обычно работают разомкнуто. Контроллер подаёт импульсы и предполагает, что двигатель следует им точно. При нормальных нагрузках это работает хорошо — правильно подобранный шаговый двигатель сохраняет точность позиционирования ±5% от одного полного шага, и ошибки не накапливаются со временем. Проблема возникает, когда мгновенный момент нагрузки превышает момент выхода из синхронизма (pull-out): ротор «проскакивает» (теряет шаги), и контроллер не имеет способа это узнать. В 3D-принтере это может означать немного смещённую печать; в промышленной системе дозирования — ошибку дозирования или отказ машины. Переход на шаговый двигатель с замкнутым контуром (с энкодером) решает эту проблему, но повышает стоимость системы. Our полное техническое руководство по шаговым двигателям подробно рассматривает конфигурации шаговых двигателей с замкнутым контуром.
BLDC-двигатели по конструкции замкнутого контура. Датчики Холла обеспечивают непрерывную обратную связь по положению ротора, поэтому привод может компенсировать изменения нагрузки в реальном времени. При перегрузке двигателя привод выдаёт сигнал тревоги и останавливает систему вместо того, чтобы незаметно терять позицию. Для применений, где необнаруженная ошибка позиционирования может привести к браку по качеству, повреждению изделия или инцидентам по безопасности, эта встроенная функция обнаружения отказов является существенным преимуществом в надёжности.
Эффективность и тепловыделение
Существует тепловая характеристика шаговых двигателей, которую инженеры часто недооценивают при расчёте систем для круглосуточной работы.
По умолчанию драйвер шагового двигателя подаёт полный номинальный ток на обмотки всё время — независимо от того, движется двигатель или просто удерживает последнюю заданную позицию. Это значит, что шаговый двигатель в состоянии "hold" потребляет почти ту же мощность, что и при движении на умеренной скорости. В многоосевом станке, где несколько шаговых осей простаивают между циклами, это постоянное потребление тока складывается в измеримые эксплуатационные затраты и требует тщательного управления тепловым режимом.
Двигатели BLDC потребляют ток пропорционально фактической механической нагрузке. При лёгкой нагрузке или нулевой скорости потребление энергии существенно снижается. За полный год работы производственной линии эта разница в эффективности может оправдать более высокую начальную стоимость системы BLDC. Шаговые двигатели могут активировать режим «снижения тока» (current reduction) при удержании — обычно уменьшая ток удержания вдвое — но это также вдвое снижает удерживающий момент, что неприемлемо в применениях, где двигатель должен сопротивляться внешним усилиям в неподвижном состоянии.
Точность позиционирования: более нюансированная картина
Предположение о том, что "замкнутый контур всегда означает более высокую точность", заслуживает более пристальной проверки.
Стандартный гибридный шаговый двигатель имеет собственную точность шага ±5% от угла одного шага — для двигателя 1.8° это составляет ±0,09°, и что важно, эта ошибка не накапливается. Двигатель может отклоняться в этих пределах на каждом шаге, но он не будет постепенно уходить дальше за тысячи шагов. При микрошаговом дроблении эффективное разрешение можно довести до 1/256 шага (51 200 шагов на оборот при базе 1.8°), что даёт разрешение по позиции около 0,007° на команду. Математическую связь между углом шага, числом фаз и разрешением см. в нашем объяснение угла шага.
Точность позиционирования BLDC-двигателя напрямую связана с разрешением его энкодера. Бюджетный BLDC с массивом датчиков Холла низкого разрешения может показать худшее позиционирование от точки к точке, чем хорошо настроенный шаговый двигатель в разомкнутом контуре. Только сервосистема BLDC с энкодером высокого разрешения стабильно превосходит шаговый двигатель по точности динамического позиционирования во всём диапазоне скоростей. Для чисто точечных перемещений — шаг в точку A, удержание, шаг в точку B — точности шагового двигателя достаточно для подавляющего большинства задач промышленной автоматизации.
Число фаз и его практическое влияние
Конфигурация фаз шагового двигателя также влияет на то, для каких применений он лучше подходит. Двухфазные гибридные шаговые двигатели — промышленный стандарт: они механически просты, широко поддерживаются драйверами и обеспечивают хороший баланс момента и плавности. Пятифазные шаговые двигатели дают более низкую вибрацию и более тонкое разрешение шага, но требуют существенно более дорогих драйверов. Для большинства OEM-применений в автоматизации двухфазный гибридный шаговый двигатель с микрошаговым дроблением покрывает подавляющую часть требований к позиционированию. Подробное сравнение характеристик для разных конфигураций фаз доступно в нашем сравнение 2-, 3- и 5-фазных шаговых двигателей.
Двигатели BLDC всегда трёхфазные. Основное различие на уровне драйвера — между трапецеидальной (блочной) коммутацией и синусоидальной коммутацией; последняя обеспечивает более плавный выходной крутящий момент и предпочтительна в чувствительных к движению применениях, таких как медицинское оборудование и прецизионные приборы, хотя и требует большей вычислительной мощности драйвера.
Совокупная стоимость владения
Цена самого двигателя — лишь одна часть уравнения закупки. Полная стоимость системы — силовая электроника, сложность проводки, время ввода в эксплуатацию и долгосрочное энергопотребление — часто даёт совсем иную картину.
| Компонент стоимости | Система шагового двигателя | Система BLDC-двигателя |
|---|---|---|
| Двигательный блок (эквивалент NEMA 23) | Ниже ($15–$80 обычно) | Выше ($40–$200+) |
| Привод / контроллер | Умеренный ($20–$80) | Выше — требуется интерфейс датчика Холла ($50–$150+) |
| Сложность проводки | Простой (4-проводный биполярный или 6-проводный) | Выше — мощность двигателя + жгут кабеля датчика |
| Трудоёмкость пусконаладки | Низкая — параметры импульс/направление просты | Умеренно — требуется настройка PID |
| Текущие затраты на энергию | Выше — постоянный ток удержания | Ниже — ток потребления пропорционален нагрузке |
Для OEM-производителей, создающих станки с 4–8 осями движения, система на базе шаговых двигателей обычно позволяет сэкономить 30–50% начальной стоимости системы. За 5-летний жизненный цикл изделия при высоком коэффициенте использования система BLDC может компенсировать эту разницу за счёт экономии энергии — хотя этот расчёт существенно зависит от конкретного применения.
Аргументы за гибридные шаговые двигатели
Основная продуктовая линейка HDB Motors построена вокруг архитектуры гибридного шагового двигателя — и на то есть веские инженерные причины. Гибридная конструкция сочетает ротор с постоянными магнитами с прецизионными зубчатыми торцевыми крышками и многополюсным статором, обеспечивая существенно более высокую плотность момента, лучшую точность шага и улучшенные высокоскоростные характеристики по сравнению с конструкциями шаговых двигателей с постоянными магнитами. В типоразмерах NEMA 23 (57mm) и NEMA 34 (86mm) гибридные шаговые двигатели стабильно превосходят PM-конструкции по показателям, которые важнее всего в промышленных применениях позиционирования.
Если вы оцениваете, какая конструкция шагового двигателя соответствует вашим требованиям по нагрузке, основные компромиссы между архитектурами двигателей рассмотрены в нашем our сравнение гибридного и PM шагового двигателя и наш более широкий обзор типы шаговых двигателей: PM, VR и гибридные.
Замкнутый шаговый двигатель: промежуточный вариант
Стоит отдельно рассмотреть третий вариант, который часто упускают в бинарном противопоставлении шаговых двигателей и BLDC: шаговый двигатель с замкнутым контуром.
Шаговый двигатель с замкнутым контуром сочетает стандартный гибридный шаговый двигатель с поворотным энкодером. Привод сравнивает фактическое положение вала с заданным и вносит коррекцию при возникновении расхождения. Это устраняет отказ по причине пропуска шагов, сохраняя присущее шаговому двигателю преимущество по моменту на низких скоростях и относительно простой интерфейс управления. Крутящий момент на высоких скоростях также улучшается, поскольку привод может оптимизировать фазу тока в реальном времени вместо работы по фиксированным профилям тока в разомкнутом контуре.
Для применений, находящихся в «серой зоне» между двумя типами двигателей — переменные нагрузки, умеренные скорости, экономичная закупка — шаговый двигатель с замкнутым контуром часто обеспечивает лучшее сочетание цены и результата. Это не правильный ответ для каждого применения, но о нём часто забывают, когда инженеры формулируют выбор как строгую дихотомию «шаговый двигатель или BLDC».
Руководство по выбору по применениям
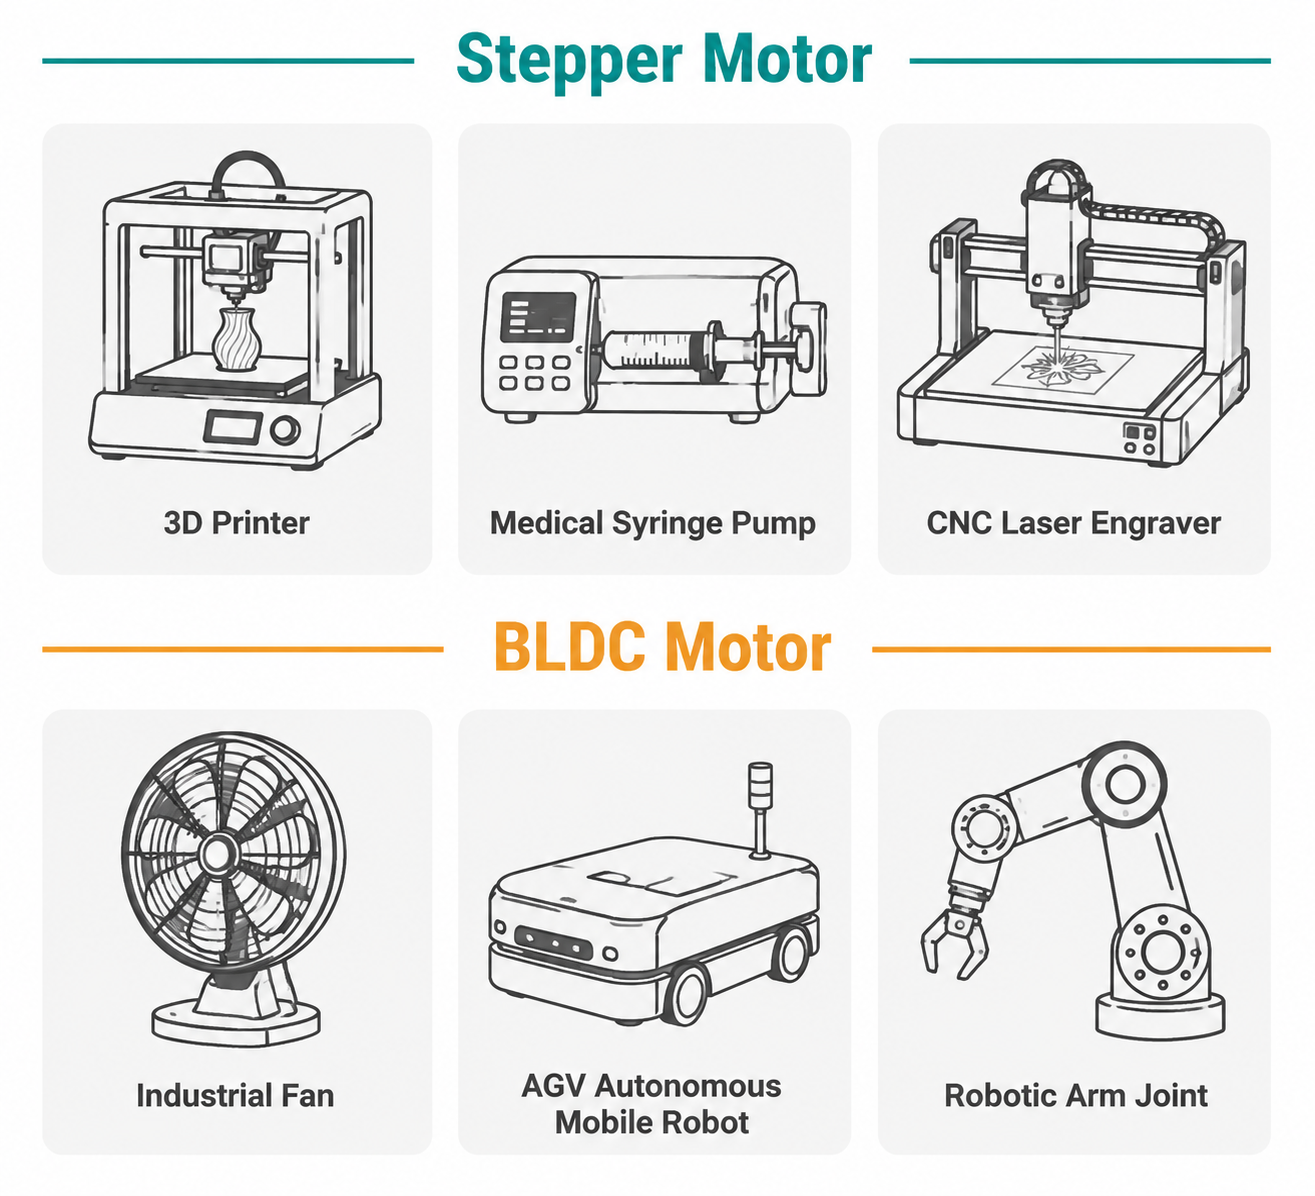
Шаговые двигатели обычно являются правильным выбором для:
3D-принтеры и лазерные гравёры — низкоскоростное прецизионное позиционирование, серийное производство с высокой чувствительностью к стоимости
Автоматизированная упаковка и дозирование — прерывистое индексное движение с заданными позициями удержания
Лабораторные и медицинские приборы — шприцевые насосы, предметные столики микроскопов, низкоскоростное прецизионное перемещение
Приводы клапанов и заслонок — необходимо удерживать позицию при поданном питании против противодавления
Лёгкие и средние станки ЧПУ — гибридные NEMA 23 с драйверами микрошага покрывают большинство требований осей фрезеров и гравёров
BLDC-двигатели обычно правильный выбор для:
Промышленные вентиляторы и высокоскоростные насосы — длительная работа на высоких скоростях, где эффективность напрямую снижает эксплуатационные расходы
Ведущие колёса AGV — изменение динамической нагрузки требует защиты от срыва шагов по замкнутому контуру
Суставы роботов и коллаборативные манипуляторы — высокоскоростной диапазон с динамическими требованиями к моменту
Электроинструменты и электромобили — высокая плотность мощности и КПД являются основными требованиями
Медицинские и прецизионные приборы, требующие сверхплавного вращения — BLDC с синусоидальной коммутацией превосходит шаговый двигатель при данных уровнях шума и вибрации
Схема принятия решений
Если вы предпочитаете системный подход, последовательно проработайте эти шесть вопросов:
Пиковая рабочая скорость: Требуется ли в вашем применении длительная работа свыше 1,000 RPM? Если да, выбирайте BLDC.
Предсказуемость нагрузки: Механическая нагрузка хорошо определена и стабильна? Если да, шаговый двигатель с разомкнутым контуром применим. Если нагрузка меняется непредсказуемо, рассмотрите шаговый двигатель с замкнутым контуром или BLDC.
Требование удержания положения: Должен ли двигатель удерживать позицию под внешней нагрузкой при остановке? Если да, собственный удерживающий момент шагового двигателя является преимуществом; для BLDC требуется дополнительный тормоз.
Рабочий цикл: Работает ли оборудование 24 часа на высокой скорости? Тогда становятся важны долгосрочные преимущества BLDC по КПД. При прерывистом режиме или малой нагрузке этот фактор ослабевает.
Бюджет системы: Является ли первоначальная стоимость главным ограничением? Шаговые системы предлагают более низкую входную стоимость на ось. Важнее стоимость жизненного цикла? Учтите экономию энергии BLDC за срок эксплуатации изделия.
Отказоустойчивость: Приведёт ли необнаруженная ошибка позиционирования к браку или угрозе безопасности? Если да, шаговый двигатель с разомкнутым контуром — неправильный выбор; оцените шаговый двигатель с замкнутым контуром или BLDC.
Последовательный разбор этих шести вопросов позволит чётко отнести большинство реальных применений к одной из категорий. Случаи, остающиеся неоднозначными после последнего вопроса, обычно являются хорошими кандидатами на применение шаговых двигателей с замкнутым контуром, которые заполняют разрыв между двумя архитектурами.
Часто задаваемые вопросы
Может ли шаговый двигатель заменить двигатель BLDC в высокоскоростном шпинделе?
Как правило, нет. Высокоскоростной шпиндель, непрерывно работающий при 3,000+ RPM, — это именно та задача, где крутящий момент шагового двигателя уже снизился почти до нуля. BLDC-двигатели или асинхронные двигатели переменного тока являются подходящей технологией для шпиндельных приводов выше 1,500 RPM.
Всегда ли бесколлекторный двигатель точнее шагового?
Не обязательно. BLDC-двигатель с базовой обратной связью по датчикам Холла может иметь меньшее разрешение позиционирования от точки к точке, чем правильно микрошагированный гибридный шаговый двигатель. Лишь BLDC, сконфигурированный как сервопривод (с высокоточным энкодером и замкнутым управлением положением), стабильно обеспечивает более высокую динамическую точность.
Почему мой шаговый двигатель греется даже без движения?
Драйверы шаговых двигателей поддерживают ток удержания в обмотках всякий раз, когда двигатель находится под напряжением, независимо от того, движется он или нет. Этот постоянный ток является основным источником нагрева в простаивающих шаговых системах. Включение функции снижения тока драйвера' в режиме удержания снижает тепловыделение, но ценой уменьшения удерживающего момента.
В чём основное преимущество гибридного шагового двигателя перед шаговым двигателем с постоянными магнитами (PM)?
Гибридные шаговые двигатели объединяют постоянный магнит с зубчатыми структурами из электротехнической стали, обеспечивая значительно более высокую плотность момента, более тонкое разрешение шага (1,8° или 0,9° против обычно 7,5° у PM-двигателей) и лучшие характеристики на высоких скоростях. Именно поэтому они доминируют в промышленных применениях с рамой NEMA. См. наши сравнение гибридного и PM шагового для полного разбора.
То же ли самое — шаговый двигатель с замкнутым контуром, что и серводвигатель?
Функционально схожи в том, что оба типа используют обратную связь от энкодера для коррекции положения, но конструктивно различаются. Шаговый двигатель с замкнутым контуром сохраняет многополюсный ротор шагового двигателя и высокий удерживающий момент на низких скоростях; традиционный сервопривод использует BLDC-двигатель или коллекторный двигатель постоянного тока с более плавной кривой крутящего момента, оптимизированной для непрерывного динамического движения. Шаговые двигатели с замкнутым контуром обычно дешевле, но имеют более узкий диапазон высоких скоростей, чем сервосистемы.
Готовы выбрать правильный двигатель для вашего применения?
HDB Motors производит гибридные шаговые двигатели в типоразмерах NEMA 17, NEMA 23 и NEMA 34 со стандартными и нестандартными вариантами обмоток для широкого спектра задач автоматизации. Если вы проработали приведённую выше схему выбора и пришли к выводу, что шаговые двигатели — правильный выбор, наши инженеры помогут вам подтвердить правильный момент, номинальный ток и подходящий драйвер для вашего конкретного профиля нагрузки.
| Стандартный срок поставки | 7–15 дней для гибридных шаговых двигателей NEMA 23 и NEMA 34, имеющихся на складе |
| Индивидуальная обмотка | Доступно для серийных OEM-заказов с особыми требованиями по напряжению или индуктивности |
| Политика образцов | Инженерные образцы доступны для квалифицированных OEM-проектов по оценке |
Смотреть ассортимент продукции ⇩ Скачать каталог продукции (PDF) Связаться с командой инженеров